



Assurer le déterminisme de phase à la mise sous tension avec synthétiseurs PLL et calibration système
Dans la première partie de cette série, nous avons examiné comment garantir une phase connue et déterministe pour chaque canal dans des sous-systèmes RF complexes intégrant multiples blocs DSP, DAC et ADC large bande. Ce second volet se concentre sur les ajustements de phase des synthétiseurs PLL, l'évolutivité vers des réseaux plus larges, et un algorithme de calibration au niveau système compact qui fonctionne sans équipement externe.
Ajustements de phase des synthétiseurs PLL
Nous avons sélectionné des CI PLL offrant un réglage de phase fin, par numériseur. La dérive de phase induite par la température dans la relation du PLL avec le SYSREF est contrée par une boucle de rétroaction qui force le premier canal d'émission de chaque numériseur à se verrouiller sur le premier canal du CI de référence. Le premier canal d'émission émet un signal unique (Figure 1) qui, avec les trois autres canaux, est routé vers un récepteur commun (Rx0). La réception simultanée de tous les canaux permet la corrélation croisée pour extraire les décalages de phase complexes, ΦTxOffset.
Chaque PLL contient un oscillateur commandé en tension (VCO) opérant à fVCO_PLL. Les décalages mesurés se rapportent à l'ajustement PLL requis, ΦPLL_Adj, et à la fréquence porteuse fcarrier par l'expression montrée à l'Équation 1.
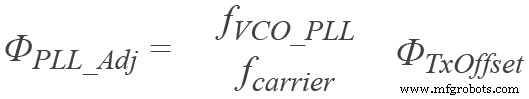
Figure 1. L'ajustement de phase du synthétiseur PLL aligne le premier canal d'émission de chaque CI numériseur.
L'application de ΦPLL_Adj établit une base d'émission commune à travers tous les CI numériseurs pour chaque cycle de mise sous tension (Figure 2). Les cercles ouverts dénotent le premier cycle ; les points pleins représentent les cycles subséquents, démontrant que les décalages de phase d'émission calibrés pour le premier et le second canaliseur restent alignés malgré les gradients thermiques variables.
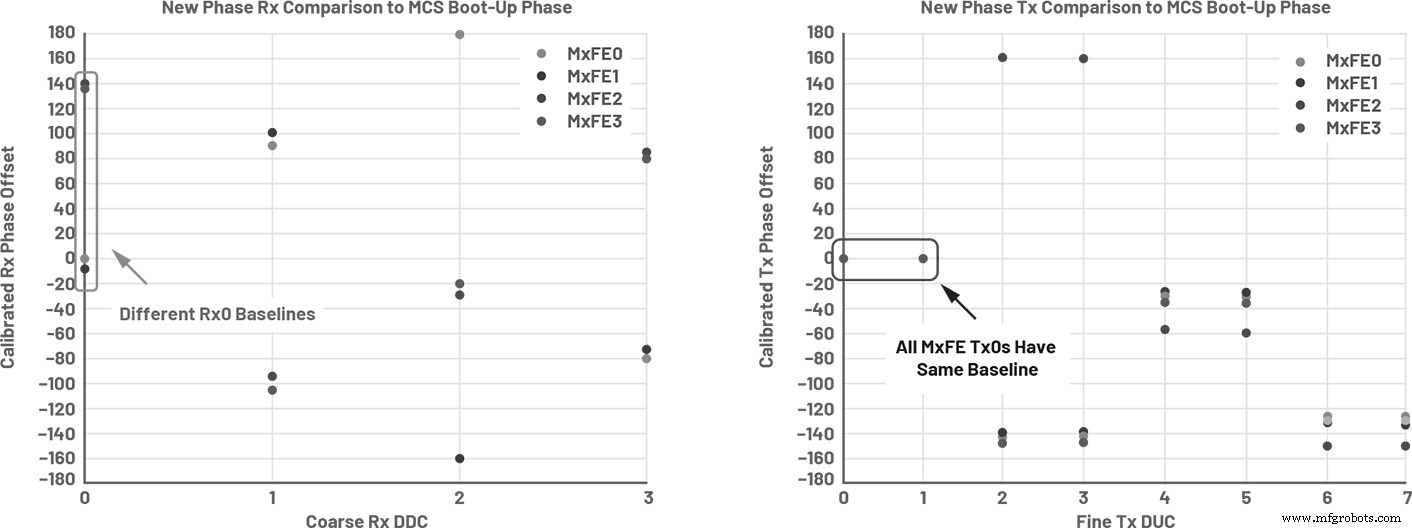
Figure 2. L'ajustement de la phase PLL aligne le premier canal d'émission de tous les CI numériseurs.
La Figure 3 montre que les variations de température à travers la plateforme – induites par différents flux d'air des ventilateurs – sont efficacement compensées. Le regroupement serré des points de même couleur dans les graphiques du haut confirme les décalages de phase déterministes de réception et d'émission après ajustement PLL, indépendamment du gradient thermique. Les valeurs de registre interrogées en bas à droite confirment que la relation de phase SYSREF-LEMC est neutralisée.
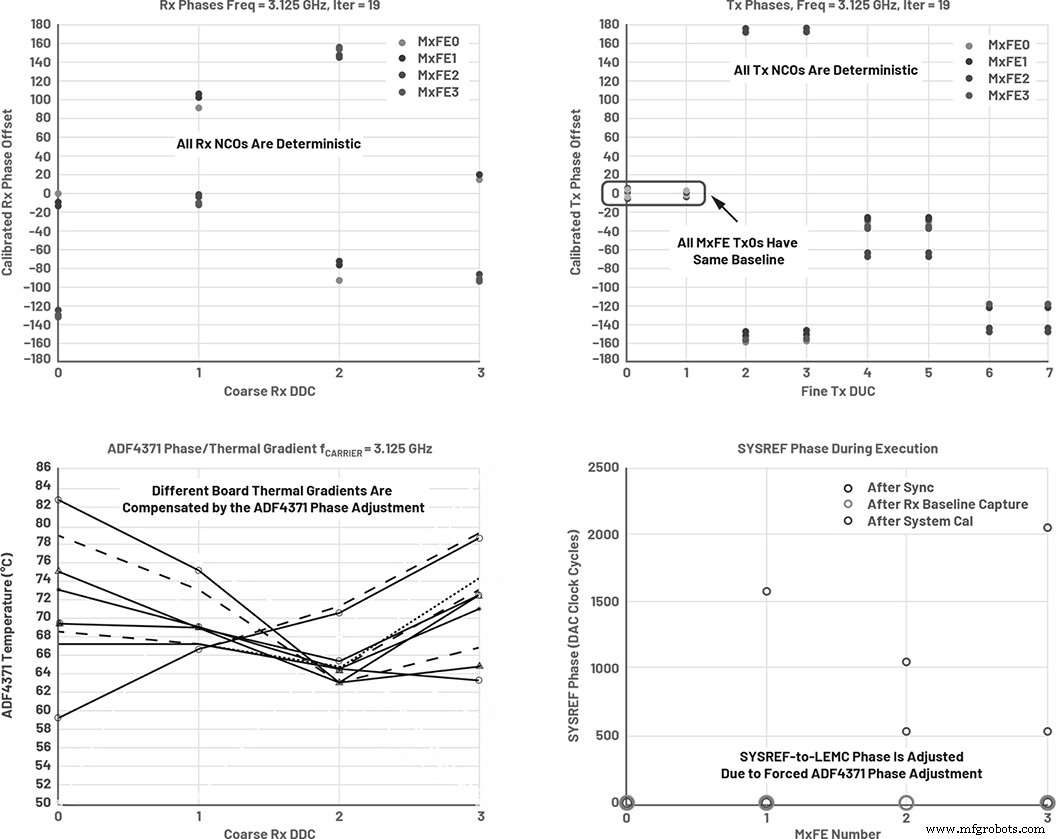
Figure 3. MCS combiné avec ajustement de phase PLL donne un déterminisme de phase à la mise sous tension sur tous les canaux, même sous stress thermique.
Plusieurs fréquences RF ont été testées pour confirmer la robustesse de l'approche MCS et PLL. La Figure 4 liste les fréquences utilisées, choisies pour couvrir à la fois les multiples entiers et non-entiers de l'horloge de référence et du LEMC.
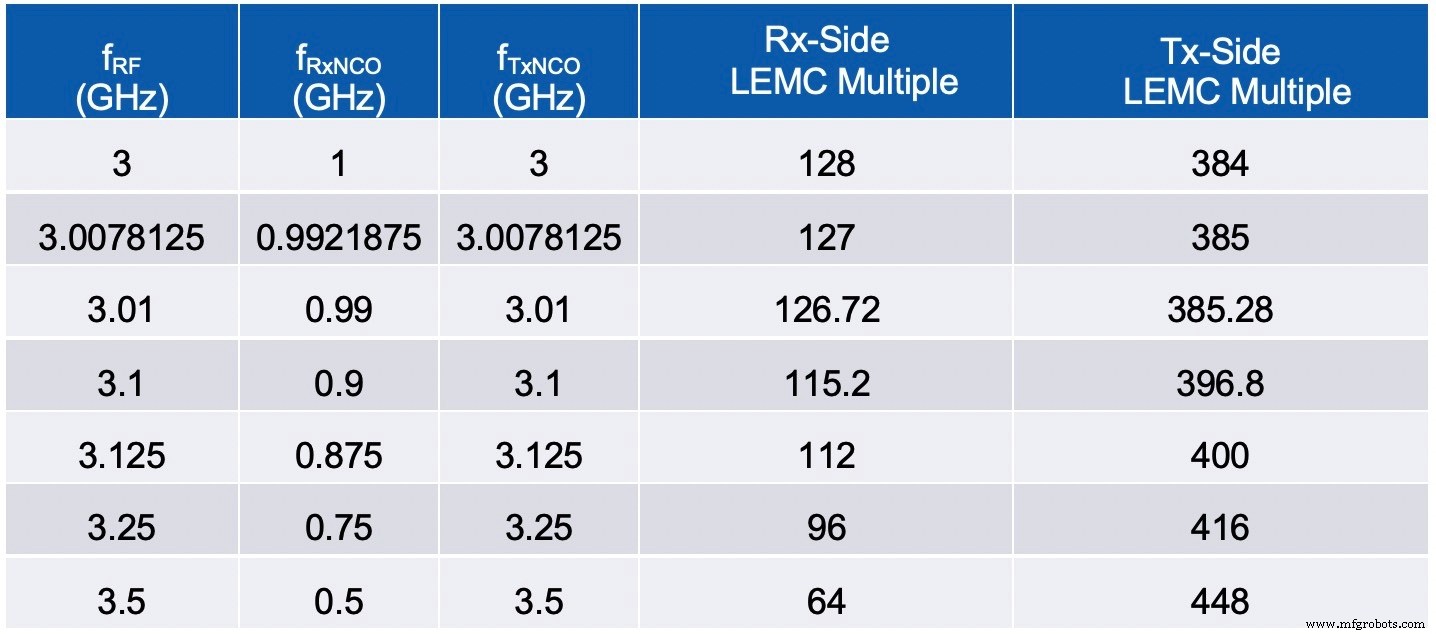
Figure 4. Fréquences RF démontrant la performance MCS sur diverses sources d'horloge.
Évolutivité vers plusieurs sous-réseaux
Alors que les données présentées se concentrent sur la performance au niveau sous-réseau, les mêmes principes s'étendent aux réseaux complets. Un arbre d'horloge au niveau réseau distribue les requêtes SYSREF et les horloges de traitement de bande de base (BBP) à chaque sous-réseau en un seul cycle d'horloge d'échantillonnage. Chaque sous-réseau génère alors les SYSREF et horloges BBP requis pour ses numériseurs, assurant une synchronisation globale à travers tout le système.
Algorithme de calibration au niveau système
Bien que le MCS fournisse une phase déterministe par canal, les variations de longueur de trace dans le frontend RF peuvent encore introduire des décalages inter-canaux. Pour résoudre cela, nous avons implémenté une routine de calibration auto-contenue qui utilise une forme d'onde de bande de base injectée dans chaque canaliseur.
La forme d'onde consiste en une impulsion mono-période par canaliseur d'émission (Figure 5). Les impulsions sont décalées de sorte qu'une seule impulsion est émise à la fois, et le signal combiné est routé vers tous les canaux de réception. Une capture simultanée produit une matrice de 4096 × 16 échantillons, un pour chacun des 16 canaux de réception.
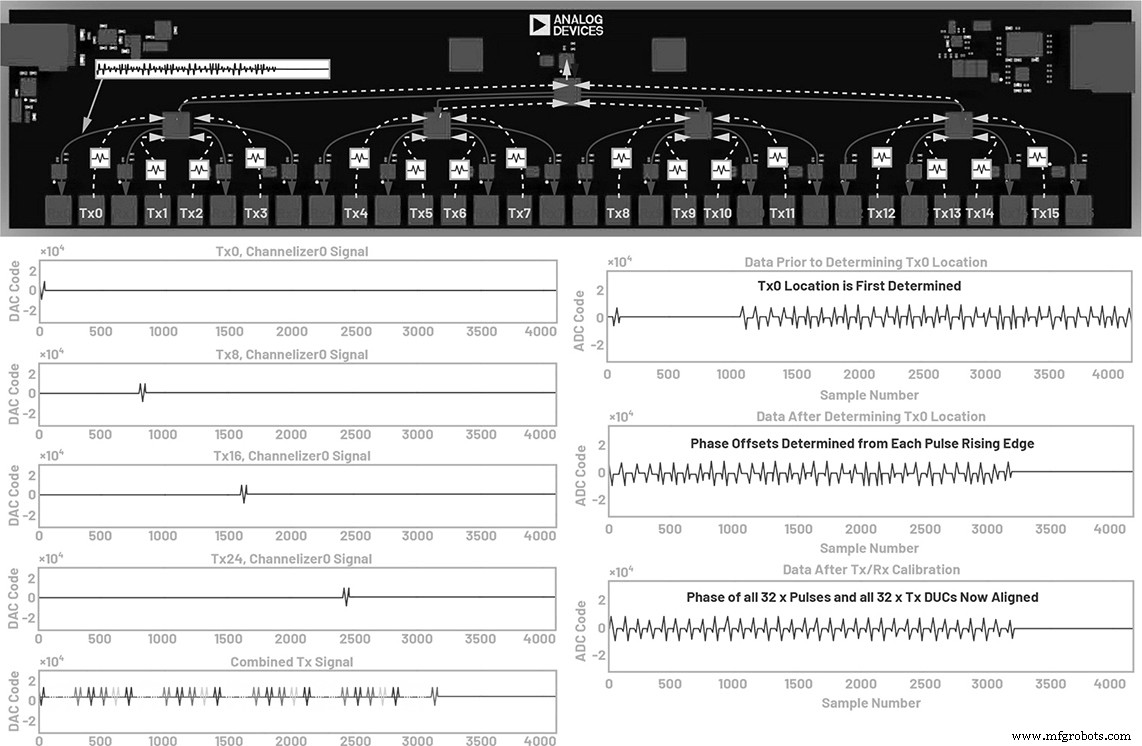
Figure 5. La calibration système aligne tous les canaux de réception et d'émission en utilisant MCS et une séquence d'impulsions bande de base.
L'analyse verticale identifie l'impulsion de Tx0 dans la colonne Rx0 ; les impulsions subséquentes sont localisées en conséquence. La phase complexe du front montant de chaque impulsion est calculée et stockée dans un vecteur 1 × 16. Avec Tx0 comme référence, toutes les phases NCO d'émission sont ajustées pour correspondre.
L'analyse horizontale à travers la matrice détermine les phases des canaux de réception par rapport à Rx0. Le vecteur 1 × 16 résultant est utilisé pour mettre à jour les NCO de réception, atteignant l'alignement de phase à travers le sous-réseau (Figure 6). Bien que l'alignement d'amplitude ne soit pas inhérent, les filtres FIR sur puce peuvent corriger tout désaccord d'amplitude sans ressources FPGA excessives.
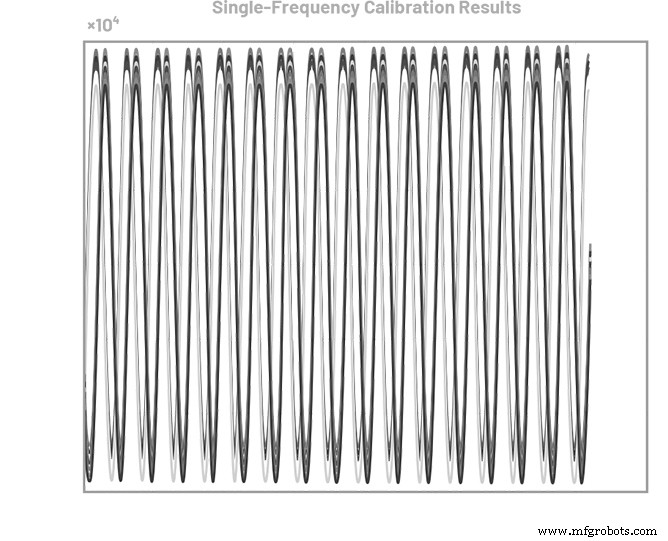
Figure 6. Alignement de phase I/Q des 16 canaux de réception atteint via MCS et calibration système.
Implémenté en MATLAB®, cette routine se complète en environ trois secondes. Une implémentation HDL réduirait davantage le temps tout en restant auto-contenue. Si la fréquence et l'amplitude du système sont connues au démarrage, les décalages de phase peuvent être chargés depuis une table de correspondance créée lors du calibrage usine, éliminant le besoin de mesures répétées.
Conclusion
L'article démontre un flux MCS complet utilisant quatre CI Analog Devices AD9081 MxFET®, compensation thermique avec PLL ADF4371, et CI d'horloge HMC7043 pour distribution JESD204C. Le MCS simplifie le calibrage au démarrage et délivre une phase déterministe à travers multiples fréquences et conditions thermiques. L'algorithme de calibration accompagnant peuple les tables de correspondance, réduisant dramatiquement le temps de démarrage système. Cette solution – connue sous le nom de plateforme Quad‑MxFE – est idéale pour les radars à réseau phasé, guerre électronique, instrumentation et stations de base 5G.
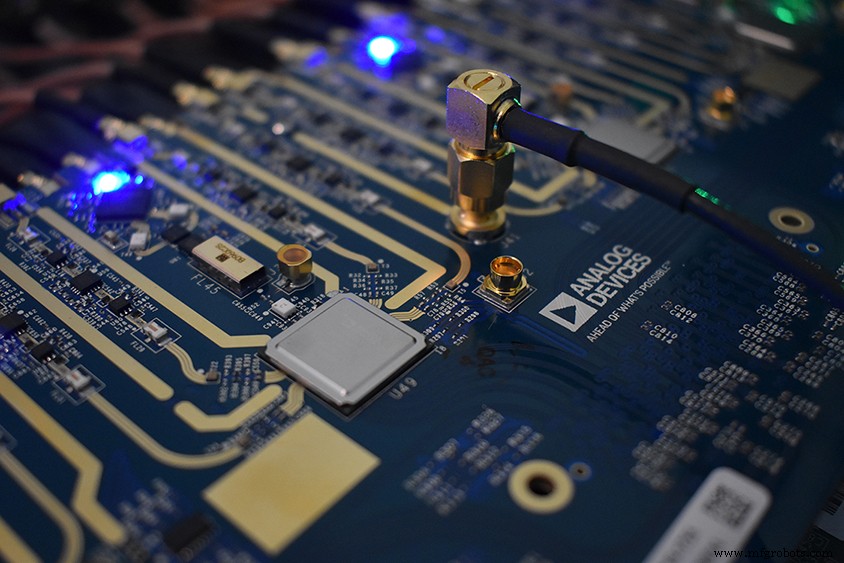
Figure 7. La plateforme Quad‑MxFE est disponible à l'achat chez Analog Devices.
Références
- Del Jones. « JESD204C Primer: What's New and In It for You—Part 1. » Analog Dialogue, Vol. 53, No. 2, June 2019.
- Del Jones. « JESD204C Primer: What's New and In It for You—Part 2. » Analog Dialogue, Vol. 53, No. 3, July 2019.
Embarqué
- Trois Raisons Clés pour lesquelles DevOps et Cloud sont Interdépendants
- Représentation des tensions et courants CA comme vecteurs
- Structures C++ vs Classes : guide pratique pour développeurs embarqués
- Boîtes aux lettres dans Nucleus SE : Guide pratique de configuration et d'utilisation
- Sémaphores dans Nucleus SE : Vue d'ensemble, configuration et API essentielles
- Files d'attente dans Nucleus SE : Introduction et appels de service de base
- Comment la vidéo immersive, l'IA et les technologies émergentes propulsent la prochaine évolution du retail
- Tournage dur et rectification cylindrique réunis : la plateforme Studer S242
- Choisir la Bonne Fraiseuse : Types et Applications Expliqués