



Optimisation de la détection d'inclinaison haute précision : fondamentaux de l'accéléromètre
Les accéléromètres sont la colonne vertébrale des systèmes modernes de positionnement et de surveillance, détectant à la fois les orientations statiques par rapport à la gravité et les mouvements dynamiques subtils tels que la défaillance précoce d'un pont. Des capteurs à bas coût qui inclinent l'affichage de votre téléphone aux unités tactiques à exportation contrôlée qui guident les véhicules militaires et les engins spatiaux, leur performance en laboratoire doit se traduire par un fonctionnement fiable sur le terrain face à des contraintes environnementales et thermiques imprévisibles.
Pour les systèmes d'inclinaison haute précision, l'étalonnage vise généralement une précision sous-degré. L'exploitation de dispositifs leaders du marché à bruit ultra-faible tels que les ADXL354 et ADXL355 d'Analog Devices peut fournir des précisions d'inclinaison aussi fines que 0,005° lorsque les sources d'erreur observables — décalages, dérive thermique, redressement de vibration et sensibilité inter-axes — sont correctement étalonnées. Cependant, les contraintes sur le capteur peuvent introduire des décalages allant jusqu'à 20 mg, qui se traduisent par des erreurs d'inclinaison dépassant 1°, soulignant l'importance d'une atténuation méticuleuse des contraintes.
Cette série explore les métriques de performance des systèmes de détection d'angle/inclinaison haute précision utilisant des accéléromètres MEMS. Dans cette première partie, nous disséquons la conception microscopique du capteur pour éclairer comment les contraintes et déformations au niveau micron affectent la précision. Les prochains articles examineront des modes de défaillance surprenants qui surviennent lorsque la conception mécanique et physique est négligée, et se concluront par des stratégies actionnables pour les concepteurs afin de maximiser la performance dans les applications les plus exigeantes.
Fondamentaux de la conception du capteur
Les accéléromètres MEMS couvrent un large spectre — des gadgets grand public aux dispositifs de grade militaire. Les variantes haute performance à faible bruit permettent maintenant la détection d'inclinaison de précision, l'imagerie sismique, la robotique et la stabilisation de plateforme. Les attributs clés pour de telles applications incluent une performance de bruit exceptionnelle, un décalage minimal, une haute répétabilité, une faible dérive thermique et des effets du second ordre négligeables tels que le redressement de vibration et la sensibilité inter-axes.
Pour comprendre pourquoi un accéléromètre MEMS 3 axes se comporte différemment sur chaque axe, il est instructif d'examiner son architecture interne. La Figure 1 ci-dessous montre le système masse-ressort de l'ADXL355 : une masse de preuve se déplace sous l'accélération, et son déplacement est détecté via un mécanisme de transduction. Les axes X/Y utilisent des doigts capacitifs différentiels dans le plan, tandis que l'axe Z utilise un condensateur à plaques parallèles hors plan.
cliquer pour image taille réelle
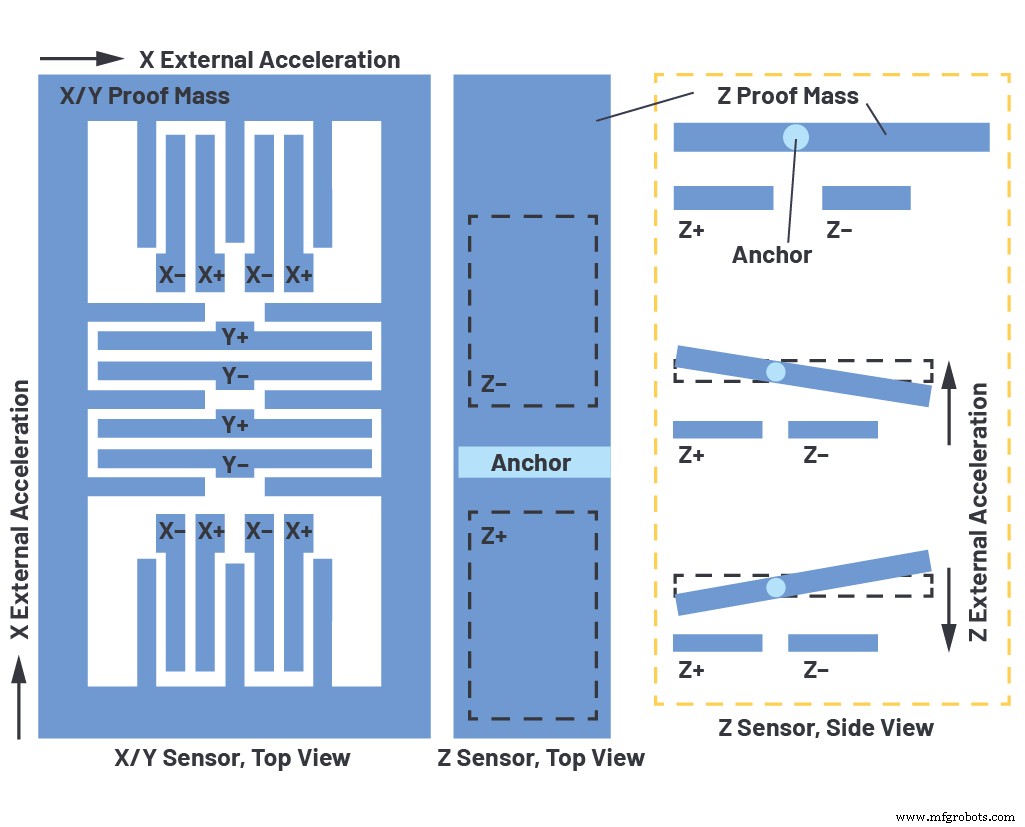
Figure 1. Architecture du capteur 3 axes ADXL355 d'Analog Devices. La masse de preuve X/Y se déplace latéralement, modifiant la capacitance entre doigts ancrés et mobiles. L'axe Z détecte le mouvement hors plan via un condensateur à plaques parallèles.
Lorsque des contraintes de compression ou de traction déforment le die, la masse de preuve suspendue ne suit pas le substrat. Cela modifie l'écart entre la masse et le substrat. Pour les capteurs X/Y, l'écart dans le plan est largement compensé par les champs de frange, donc l'effet est modeste. Le capteur Z, cependant, repose directement sur cet écart ; la déformation produit donc un décalage direct dans la lecture Z. La position centrale du capteur Z sur le die amplifie davantage sa sensibilité à la déformation.
Les gradients de température à travers l'axe z sont également courants, provenant d'un transfert de chaleur asymétrique : conduction par la soudure en bas versus convection sur le dessus. Cette température différentielle résiduelle introduit un décalage non lié à l'accélération, compromettant davantage la précision d'inclinaison s'il n'est pas corrigé.
Dans le prochain article de cette série, nous aborderons comment acquérir un jeu de données de référence robuste, valider les niveaux de bruit attendus et préparer le terrain pour des techniques d'étalonnage avancées.
Références
[1] Chris Murphy. « Choosing the Most Suitable MEMs Accelerometer for Your Application—Part 1. » Analog Dialogue, Vol. 51, No. 4, octobre 2017.
[2] Chris Murphy. « Accelerometer Tilt Measure Over Temperature and in the Presence of Vibration. » Analog Dialogue, août 2017.
Embarqué
- Mouser présente les technologies de capteurs avancées au Sensors Expo 2019
- Capteurs magnétiques Hall numériques : fondamentaux, conception et applications automobiles
- ON Semiconductor lance le capteur d'image ARX3A0 basse consommation, haute cadence pour vision intelligente
- Melexis lance un capteur Hall ASIL‑ready pour systèmes automobiles critiques
- Texas Instruments lance des capteurs de courant Hall à dérive nulle d'une précision inégalée
- Centres de tournage CNC robustes de précision pour ateliers haute performance
- Capteurs numériques dans les machines industrielles : fonctionnement, types et bonnes pratiques
- Capteur de position inductif sans contact développé par la NASA pour un contrôle de mouvement précis
- Capteur de position inductif sans contact : technologie NASA de contrôle de mouvement précis