



10 façons éprouvées de personnaliser l'interface de RoboDK pour un flux de travail amélioré
Chaque utilisateur de robot a des goûts différents pour la programmation. Voici 10 excellentes façons de personnaliser l'interface de RoboDK selon vos besoins.
Avez-vous déjà essayé de vous faire le petit-déjeuner dans la cuisine de quelqu'un d'autre ?
C'est un cauchemar, n'est-ce pas !?
Vous ne savez pas où sont les couverts, le grille-pain a une gamme confuse de boutons, et le réfrigérateur semble plus dur à naviguer que les montagnes du Mordor.
C'est exactement ce que ça fait quand vous essayez d'utiliser un logiciel de programmation différent de celui que vous utilisez normalement. L'interface ne semble pas bonne et ça peut prendre un moment pour s'y habituer.
Mais avec RoboDK, vous n'avez pas à faire de compromis. L'interface est extrêmement personnalisable. Il y a des options pour modifier une gamme impressionnante d'aspects différents selon vos besoins.
Voici 10 façons ultra-utiles de personnaliser l'interface de RoboDK pour vos préférences.
1. Passer en mode sombre
Il y a des années, quand j'étais à l'université, un de mes collègues m'a parlé des avantages de passer en « mode sombre » quand vous programmez.
La plupart des logiciels utilisent un fond blanc avec du texte noir. Le mode sombre inverse toutes les couleurs pour qu'elles soient opposées, c.-à-d. texte clair sur fond sombre. Beaucoup disent que le mode sombre réduit la fatigue oculaire (et il y avait des preuves que ça réduisait le scintillement sur les vieux écrans CRT).
Il y a des théories contradictoires sur si le mode sombre est vraiment mieux pour les yeux de nos jours avec les écrans modernes — c'est bien mieux de reposer vos yeux régulièrement en programmant — mais on peut dire une chose sûre : certains adorent le mode sombre.
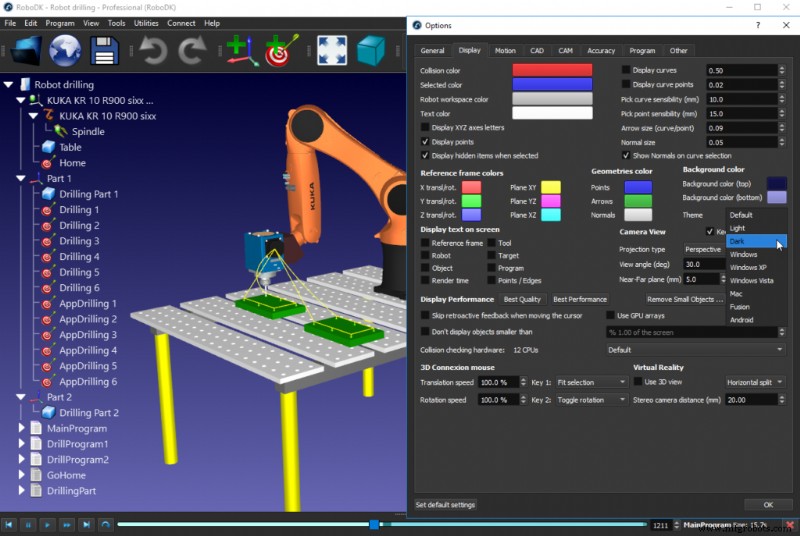
Si vous êtes fan du mode sombre, RoboDK l'activera maintenant automatiquement quand vous avez mis votre OS en mode sombre. Vous pouvez aussi personnaliser cela dans les options d'affichage (sélectionnez Outils > Fenêtre Options > onglet Affichage).
Avec les écrans OLED (pas LCD), le mode sombre peut aussi réduire la consommation d'énergie de l'écran, ce qui est super si vous utilisez RoboDK sur batterie.
2. Choisissez toutes les couleurs
Même si vous n'utilisez pas le mode sombre, vous pouvez changer presque toutes les couleurs dans RoboDK selon vos préférences.
Couleurs modifiables : couleur de collision, couleur de texte, couleur des points, couleur de fond, couleurs des repères, et couleur de l'élément sélectionné.
Tout cela peut être changé via Outils > Fenêtre Options > onglet Affichage.
3. Adaptez votre mode souris préféré
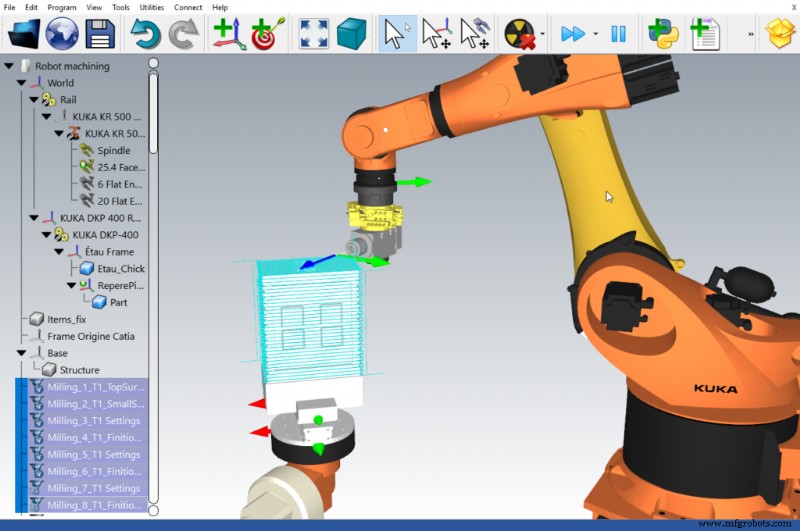
En tant qu'utilisateur de divers programmes graphiques 3D, je sais à quel point c'est agaçant quand vous passez à un nouveau programme et que le mode souris est différent. Soudain, haut devient bas et bas devient haut, la fonction de la molette change, et les fonctions des boutons s'inversent.
RoboDK vous permet de changer le mode souris pour celui que vous préférez via Menu Outils > Fenêtre Options > onglet Général.
4. Adaptez automatiquement votre logiciel CAO/FAO préféré
Si vous avez intégré votre logiciel CAO/FAO préféré dans RoboDK, en utilisant un de nos plugins, vous pouvez faire en sorte que RoboDK adapte automatiquement le style visuel et le mode souris pour ce programme.
Par exemple, si vous utilisez le plugin SolidWorks, vous pouvez définir le « thème SolidWorks » via le menu du plugin.
5. Changez la langue
C'est toujours plus facile de naviguer dans un nouveau logiciel si les menus sont dans votre langue maternelle.
Dans RoboDK, vous pouvez changer la langue facilement via le Menu Outils > Langue.
Au moment de l'écriture, il prend en charge 16 des langues les plus courantes. Pas toutes les langues sont entièrement traduites, mais les fonctionnalités clés sont représentées.
6. Changez la perspective
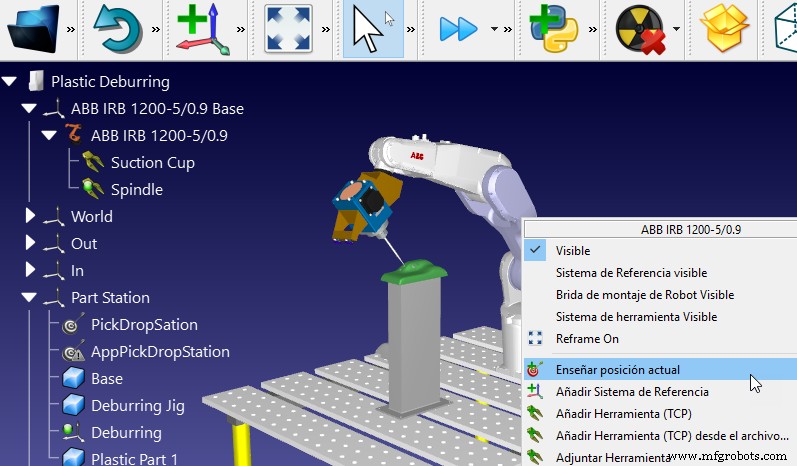
Les programmes utilisant des graphiques 3D souffrent d'un problème intéressant. Parfois, vous voulez voir les objets comme dans le monde réel (avec un effet de perspective réaliste). D'autres fois, vous voulez que la vue reflète les dimensions plus précisément, même si le modèle semble moins réaliste.
Vous pouvez basculer entre les deux vues (perspective et orthographique) via Menu Outils > Fenêtre Options > onglet Affichage.
7. Changez le format des nombres
Tous les pays du monde peuvent être divisés en deux groupes : ceux qui utilisent un point (.) pour séparer un nombre décimal et ceux qui utilisent une virgule (,).
Par exemple :
- Au Japon, les nombres s'écrivent ainsi : 1,234,567.89 — Cette forme est utilisée par environ 41 % des pays du monde.
- En Suède, les nombres s'écrivent ainsi : 1.234.567,89 — Cette forme est utilisée par environ 55 % des pays du monde.
- Finalement, au Canada, les nombres s'écrivent dans les deux formes selon le contexte. — C'est le cas dans environ 4 % des pays du monde.
Vous pouvez changer la locale numérique de RoboDK via Menu Outils > Fenêtre Options > onglet Général.
8. Définissez la taille et le style de l'arborescence
L'arborescence du programme est visible à gauche de la fenêtre RoboDK. Elle contient tous les objets et instructions de programme pour la simulation actuelle.
Parfois, vous voudrez zoomer hors de l'arborescence pour avoir une vue plus complète de tous les éléments. D'autres fois, vous voudrez zoomer à nouveau.
Vous pouvez changer la taille de l'arborescence en maintenant la touche Ctrl enfoncée et en faisant tourner la molette de votre souris.
Vous pouvez aussi changer l'arrière-plan de l'arborescence de transparent à ancré et vice versa via Menu Affichage > Afficher l'arborescence dans la fenêtre.
9. Optimisez pour la vitesse ou la performance
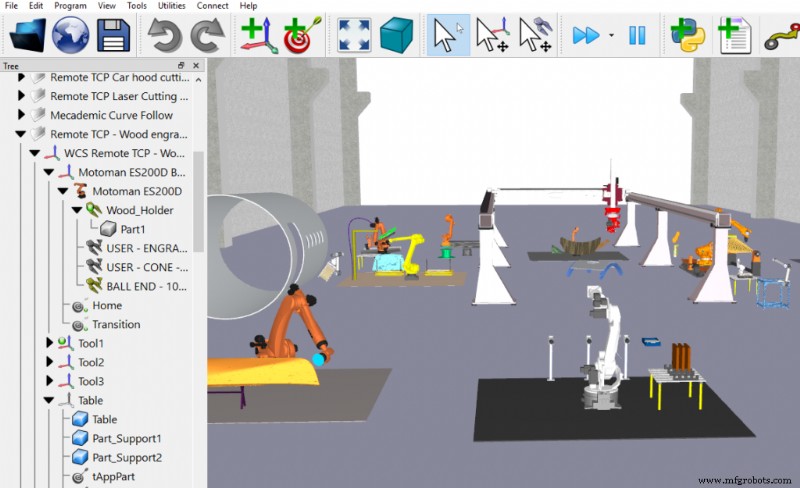
RoboDK fonctionne assez bien sur des ordinateurs à performance inférieure. Cependant, vous pourriez vouloir changer certains paramètres d'affichage pour réduire la charge de calcul.
Il y a 3 options impliquant la performance d'affichage que vous trouverez via Menu Outils > Fenêtre Options > onglet Affichage. Elles vous permettent de personnaliser l'affichage pour Meilleure Qualité ou Meilleure Performance. Ou vous pouvez utiliser Simplifier Objet pour réduire le nombre de sommets dans un modèle 3D.
10. Choisissez le mode d'angles d'Euler
Les angles d'Euler sont la méthode utilisée en robotique pour représenter les positions et orientations dans l'espace. Exaspérant, chaque fabricant de robots et logiciel CAO/FAO utilise une convention légèrement différente pour les angles d'Euler pour représenter la position d'un système de coordonnées (aussi appelé pose) par rapport à un autre système de coordonnées.
RoboDK prend en charge les conventions d'angles d'Euler de tous les grands fabricants de robots. Vous pouvez changer la convention de chacun via les paramètres de chaque système de coordonnées ou les paramètres par défaut dans Menu Outils > Fenêtre Options > onglet Général.
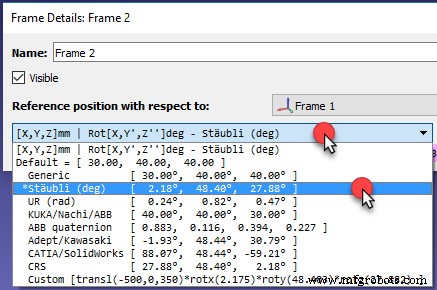
Pour une introduction complète aux angles d'Euler, consultez notre article Angles d'Euler des robots : Le guide essentiel.
Quelles que soient vos préférences, RoboDK a une option pour vous !
Comment aimeriez-vous personnaliser RoboDK ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram ou sur le forum RoboDK.
Robot industriel
- Maîtriser les interfaces C# : Définition, implémentation et cas d'utilisation pratiques
- Maîtriser les interfaces Java : concepts, implémentation et bonnes pratiques
- Framework Collections Java : interfaces de base, implémentations et usage pratique
- Interface Collection Java : concepts de base et méthodes essentielles
- Maîtriser l'Interface Queue de Java : Méthodes, Implémentations et Utilisation Pratique
- Maîtriser l'Interface Deque de Java : Fonctionnalités, Méthodes et Exemples Pratiques
- Maîtriser les interfaces C# : contrats de conception pour une POO robuste
- Pratiques Efficaces d'Inspection des Machines pour la Sécurité et la Conformité
- Guide débutant : Installation de RoboDK sur Raspberry Pi