



3 facteurs critiques dans la fabrication d'arbres de moteur pour une performance optimale
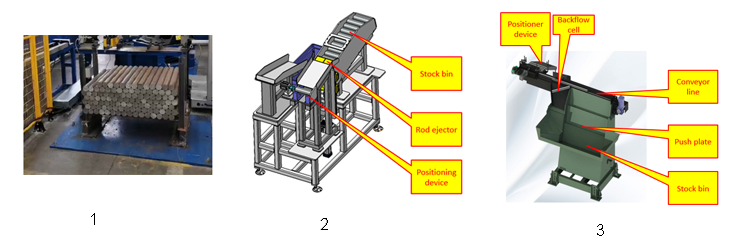
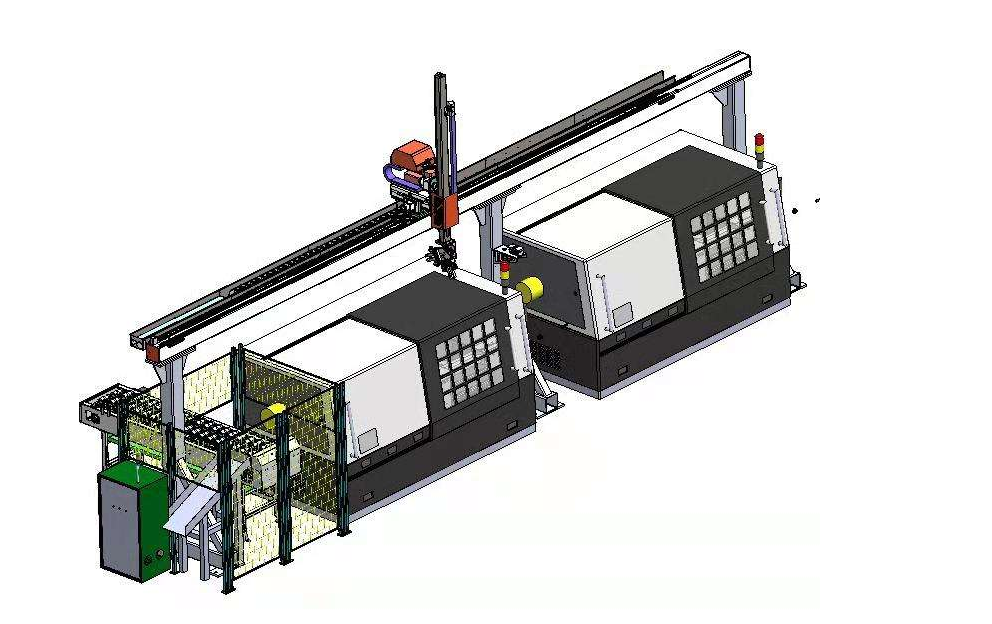
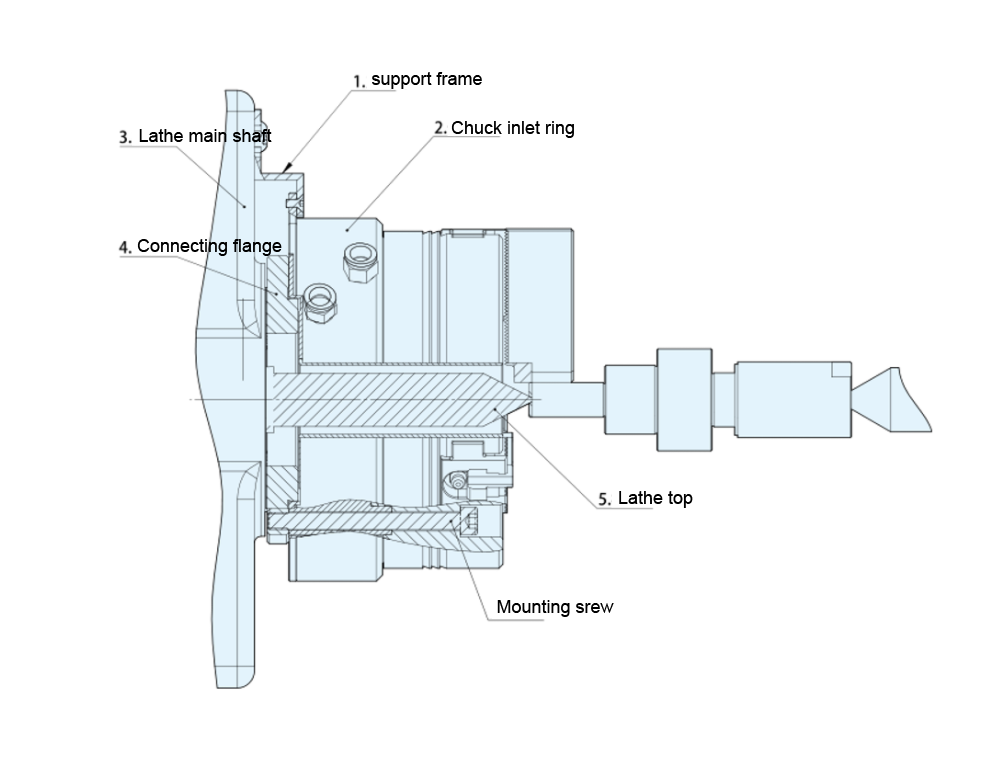
Dans tous les secteurs de l'automatisation industrielle, le moteur est un produit aux applications très vastes. Parmi ses composants, l'arbre de moteur est la pièce la plus critique. Sa qualité détermine directement celle du moteur, mais aussi la réussite des projets d'automatisation industrielle et leur stabilité opérationnelle à long terme. L'usinage de l'arbre est donc un processus de production essentiel. Voici les points clés de cet usinage : Le premier point critique est l'alimentation en barres rondes. Un système d'alimentation adapté rend le chargement et l'usinage ultérieurs plus pratiques et plus efficaces. Il existe trois modes d'alimentation en barres rondes : La première méthode ne prévoit aucun positionnement pour chaque barre : un positionnement est nécessaire avant le chargement sur le tour CNC. Les deuxième et troisième méthodes utilisent un éjecteur ou une plaque de poussée, couplés à un dispositif de positionnement, ce qui simplifie considérablement les opérations ultérieures par rapport à la première méthode. L'automatisation est la clé de la rentabilité, et l'usinage d'arbres de moteur n'échappe pas à la règle. L'utilisation de systèmes de chargement automatique est devenue la norme car ce n'est plus une technologie de pointe. Toute entreprise cherchant à réduire ses coûts de main-d'œuvre et à améliorer son efficacité choisira d'automatiser le chargement dans sa ligne de production d'arbres de moteur. Les systèmes de chargement automatique offrent des temps de chargement 30 à 50 % plus rapides que le chargement manuel, permettent aux tours de fonctionner sans surveillance pendant de longues périodes et associent une production plus régulière à une planification plus précise. Il existe deux méthodes principales pour le chargement automatique d'arbres de moteur : le système de chargement par portique (Gantry) et le système de chargement robotique. Le système de chargement par portique se compose de 2 à 4 axes de mouvement linéaire. Chaque axe se déplace en ligne droite à très haute vitesse et peut être contrôlé rapidement par un servomoteur. Il est stable et précis (précision jusqu'à 0,02 mm). Son utilisation et sa maintenance sont très simples. Avantages du système portique : disposition compacte, faible emprise au sol, haute précision, haute efficacité, fonctionnement stable, maintenance aisée. L'espace est déjà une ressource précieuse dans la plupart des installations de production d'arbres de moteur. Les robots ont une emprise au sol réduite et leurs câbles sont acheminés à travers le poignet avec 6 axes mobiles, ce qui rend le système de chargement robotique plus flexible que tout autre système. Il est moins coûteux et plus simple à utiliser qu'on ne l'imagine, offrant des avantages considérables même pour de petites séries de production. La vitesse et les degrés de liberté du robot 6 axes lui permettent d'accomplir de nombreuses tâches impossibles pour les 2 à 4 axes d'un portique traditionnel. Avantages du système de chargement robotique : disposition compacte, multi-style, haute précision, haute efficacité, fonctionnement fluide, maintenance aisée, grande flexibilité. En raison des exigences de précision très élevées pour l'arbre de moteur, seul le positionnement par le sommet (entre-pointes) peut être utilisé pour le serrage. Lors de l'utilisation de deux pointes pour monter la pièce, les pointes avant et arrière ne peuvent pas entraîner la pièce en rotation ; d'autres mécanismes doivent transmettre la puissance. Il existe 3 méthodes de serrage d'arbre de moteur : porte-outil (lathe carrier), serrage centrifuge et mandrin (chuck). Lorsque la rectifieuse tourne, le bloc de serrage pivote autour de l'axe de rotation sous l'effet de la force centrifuge et serre l'arbre de moteur. Lorsque la rectifieuse s'arrête, le bloc de serrage revient à sa position initiale sous l'action du ressort. Le mandrin de la rectifieuse s'ouvre et se ferme par électrovanne.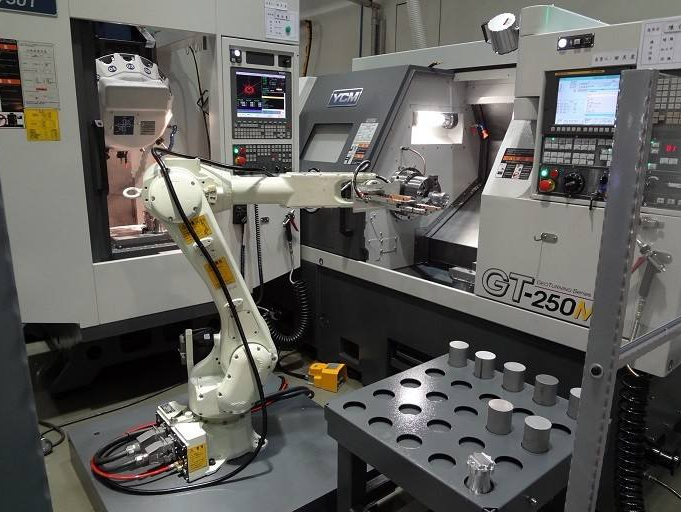
Système d'alimentation (Feeding System)
Système de chargement (Loading System)
1. Système de chargement par portique (Gantry Loading System)
2. Système de chargement robotique (Robotic Loading System)
Système de serrage de la rectifieuse (Grinder Clamping System)
1. Porte-outil (Lathe Carrier)
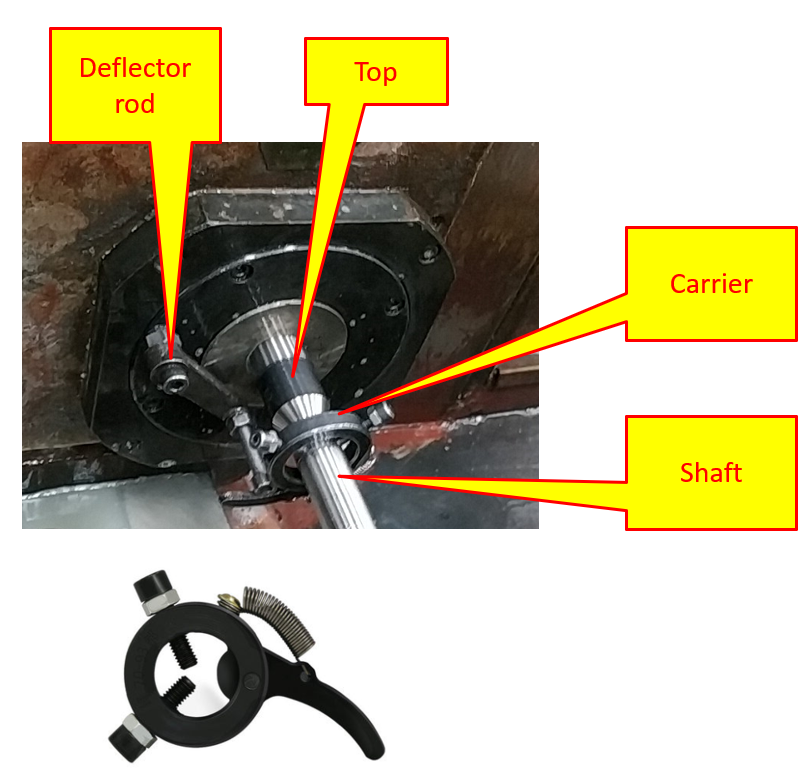
2. Mécanisme de serrage centrifuge
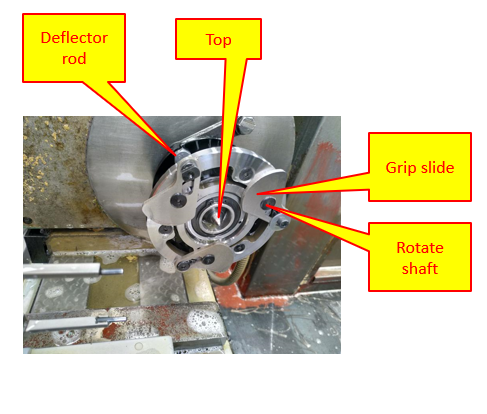
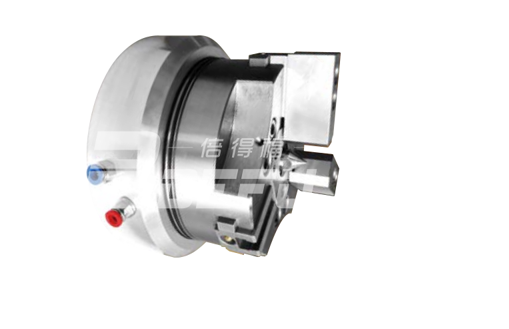
3. Mandrin (Chuck)
Robot industriel
- Industrialiser la fabrication additive : trois tendances clés 2021
- Que signifie SFM en usinage CNC ?
- Comment réparer un moteur DC CNC : guide d'expert
- Principaux fournisseurs de robots industriels au Royaume-Uni – Guide de l'automatisation de pointe
- Les 10 principaux fabricants de robots industriels en 2020 : Classement
- Explorer l'automatisation industrielle : Types, avantages et rôle dans l'Industrie 4.0
- Découvrez les caméras hyperspectrales : identification avancée des matériaux et détection de précision
- Révolutionner l'Industrie 4.0 : Comment la Vision par Ordinateur Propulse la Fabrication Intelligente
- Trois stratégies d'automatisation essentielles pour la fabrication moderne