



Conception de contrôleurs à logique floue efficaces : guide étape par étape
Les contrôleurs à logique floue sont, littéralement, tout autour de nous. Des systèmes de freinage antiblocage aux machines à laver qui nettoient nos vêtements. Mais fonctionnent-ils vraiment ? Et quels sont les avantages de les utiliser ?
Logique à contacts et logique floue
Un bon point de départ pour apprendre sur les contrôles à logique floue est de déterminer si la logique à contacts est compatible avec la logique floue. La logique à contacts est une approche basée sur des règles couramment utilisée pour programmer les API (automates programmables industriels) quand une logique séquentielle est nécessaire. Chaque échelon dans un programme de logique à contacts représente une équation logique qui est soit binaire, soit discrète.
En gardant à l'esprit que la logique à contacts se lit de gauche à droite, de haut en bas, alors le côté droit d'un échelon représente la condition de sortie. La condition de sortie de cet échelon dépend du résultat des symboles de logique à contacts à gauche de la sortie.
Prenons, comme exemple de base, l'échelon unique montré à la figure 2. Notez que le C/A (climatisation) n'est actif que lorsque l'Interrupteur est actif, et que soit HauteTemp soit Humide est actif.
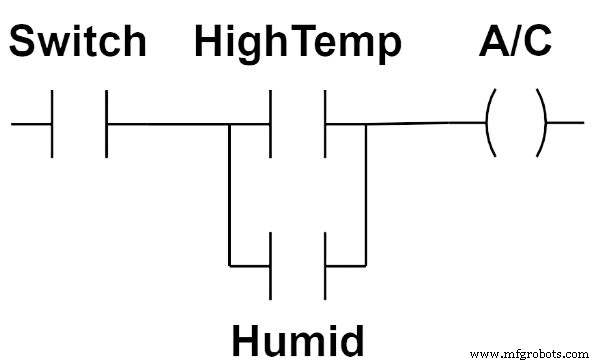
Exprimé sous forme de règle, cet échelon prendrait la forme suivante :
C/A = Interrupteur ET (HauteTemp OU Humide)
Puisque la logique à contacts peut être exprimée sous forme de règles, elle se prête facilement à l'adoption dans le contrôle par logique floue. Une autre façon de penser à cela est que le résultat dépend des conditions SI représentées par les symboles de logique à contacts à gauche tandis que la sortie représente le résultat ALORS.
SI (Interrupteur ET [HauteTemp OU Humide]) ALORS C/A
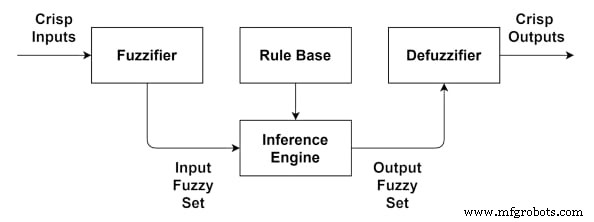
Cette approche peut certainement être implémentée en utilisant des règles de logique floue. Dans un tel cas, les entrées nettes seraient la température et l'humidité relative. La lecture des capteurs de ces valeurs serait transformée en entrées floues par un floutage (fuzzifier). Le moteur d'inférence contiendrait, entre autres règles, celle montrée ci-dessus. Basé sur les règles du moteur d'inférence, un ensemble de sortie flou serait présenté au défloutage (defuzzifier). De là, des sorties nettes seraient fournies au système de contrôle.
En résumé, la logique à contacts peut être implémentée en utilisant la logique floue.
Étapes de base pour la conception d'un contrôleur à logique floue
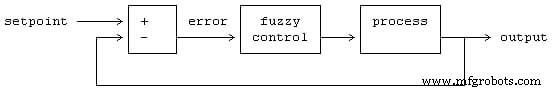
Les systèmes de contrôle à logique floue (souvent abrégés SLC) sont une approche alternative pour développer et implémenter des systèmes de contrôle.
Reconnaître les hypothèses impliquées
Avant de commencer le processus de conception d'un SLC, il y a certaines hypothèses clés.
- Une solution existe pour le problème de contrôle.
- Une solution « suffisante » est acceptable à la place d'une « solution optimale ».
- Les variables d'entrée, de sortie et d'état peuvent être observées et utilisées pour le contrôle.
- Un corpus de connaissances existe sous la forme de :
- Règles linguistiques, et/ou
- Un ensemble de données entrée-sortie à partir duquel les règles peuvent être extraites.
- Le SLC doit être conçu pour atteindre une plage acceptable de précision.
- La stabilité et l'optimalité ne sont pas abordées explicitement mais restent ouvertes.
Identifier et configurer les variables pour la floutage
La première étape dans la conception d'un SLC est d'identifier les variables d'entrée, de sortie et d'état impliquées. Ensuite, déterminez les sous-ensembles flous pour les variables. Par exemple, l'entrée de température peut être divisée en cinq sous-ensembles avec une étiquette linguistique descriptive pour chacun : {'froid', 'frais', 'nominal', 'chaud', 'très chaud'}.
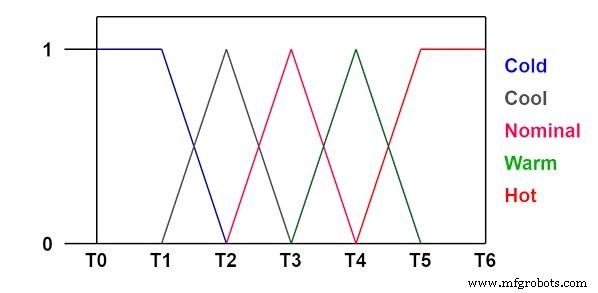
Une fois que les sous-ensembles ont été choisis pour les variables, les fonctions d'appartenance doivent être configurées pour représenter ces sous-ensembles. Les options pour les fonctions d'appartenance incluent triangulaire, trapézoïdale, sigmoïde et gaussienne. Cela constitue le floutage qui convertit les entrées nettes en valeurs floues. Notez que les sous-ensembles flous et les fonctions d'appartenance associées doivent également être configurés pour la sortie du moteur d'inférence.
Générer les règles de logique floue
La conversion d'un contrôleur à logique à contacts traditionnel en contrôleur à logique floue commence par la génération de règles de logique floue.
Alludé dans les hypothèses, cela peut prendre la forme de règles linguistiques qui existent déjà ou peuvent être développées avec l'aide d'un expert en la matière. Les règles peuvent également être générées à partir d'un ensemble de données entrée-sortie. Et, dans le cas de la logique à contacts, les règles de logique floue peuvent être lues directement depuis le diagramme à contacts.
Le résultat est la base de règles pour le système flou.
Implémentation du moteur d'inférence et du défloutage
Il existe plusieurs approches différentes pour implémenter le moteur d'inférence. Dans le contrôle, les deux approches les plus populaires sont Mamdani et Sugeno. Les deux types de moteurs d'inférence combinent la sortie floue de la base de règles en utilisant un opérateur OU et défloutent ensuite cette sortie pour obtenir une valeur nette.
Applications des contrôleurs à logique floue
Les contrôleurs à logique floue ont trouvé une utilisation extrêmement répandue. Par exemple, les ascenseurs ont souvent des contrôleurs à logique floue qui réduisent le temps d'attente, minimisent les déplacements entre étages et réduisent la consommation d'énergie. Un avantage supplémentaire de la minimisation des déplacements entre étages est la réduction de l'usure des composants critiques et une durée de vie plus longue.
Un autre exemple fascinant de systèmes de contrôle flou implique les caméras vidéo numériques et caméscopes. Les opérateurs peuvent bouger ou trembler la caméra pendant le tournage d'une prise cohérente, mais le contrôle par logique floue peut compenser automatiquement.
Dans un cadre industriel, la logique floue est souvent utilisée pour contrôler les processus et systèmes industriels. Par exemple, la logique floue fonctionne bien avec les contrôleurs de température et de processus, tels que ceux utilisés avec le traitement thermique des métaux. Les traitements thermiques typiques impliquent des cycles de montée en température et de maintien très précis pour atteindre les propriétés métallurgiques correctes.
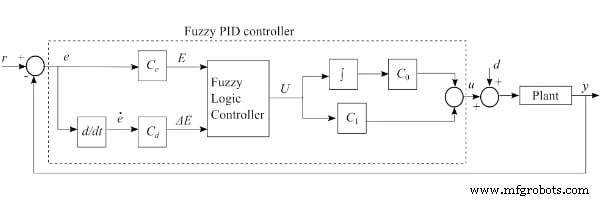
Des applications similaires qui bénéficient du SLC incluent le vulcanisation du caoutchouc ou le séchage des solvants sur les surfaces peintes. De plus, tous ces exemples sont des processus de contrôle qui utilisent généralement un contrôleur PID (proportionnel intégral dérivé). L'usinage CNC (commande numérique par ordinateur) dépend souvent de contrôleurs à logique floue, tout comme de nombreux systèmes robotiques autonomes, la vision machine et la détection à distance.
Avantages et inconvénients du contrôle par logique floue
Le contrôle par logique floue peut encore fonctionner face à des données imprécises ainsi qu'à la non-linéarité du système. Il permet également d'intégrer l'expérience et les connaissances humaines dans un système de contrôle et est hautement personnalisable. Les systèmes de contrôle par logique floue sont généralement moins chers à développer par rapport aux approches plus traditionnelles, et tendent à être plus efficaces, robustes et fiables.
Spécifiquement dans le contrôle, le SLC n'exige pas que le modèle et/ou l'objectif soient formulés en termes précis comme requis dans une approche plus traditionnelle des systèmes de contrôle. De plus, les contrôles flous peuvent être facilement mélangés avec d'autres systèmes de contrôle.
Il y a, bien sûr, des inconvénients à l'utilisation de systèmes de contrôle flous. Bien que la logique floue soit un sous-ensemble de l'intelligence artificielle (IA), ce n'est pas un type d'apprentissage automatique et ne peut donc pas s'adapter et apprendre. Il existe des contrôleurs à logique floue adaptatifs, mais leur conception et complexité vont bien au-delà du type de contrôleur flou discuté.
De plus, des mises à jour devront éventuellement être apportées aux règles dont le contrôleur dépend, et les contrôleurs à logique floue nécessitent des tests et validations extensifs avant d'être considérés comme prêts pour l'implémentation.
Quand un contrôleur à logique floue devrait-il être utilisé ? Ce sont une excellente option pour les problèmes de contrôle qui sont extrêmement complexes et difficiles à représenter en utilisant des modèles et objectifs précis. Ils fonctionnent bien quand des données imprécises et un comportement non-linéaire sont impliqués. Ils sont aussi un bon choix quand l'expérience et l'expertise humaines peuvent être contribuées au système. Comment utilisez-vous la logique floue dans votre système de contrôle ? Ou n'utilisez-vous que des contrôleurs PID ?
Robot industriel
- Conception de composants plastiques transparents pour une performance optimale
- Design pour la Fabrication (DFM) : Guide pratique pour ingénieurs et designers
- Exploiter la réalité virtuelle pour optimiser la conception des robots industriels
- Documentation efficace pour la conception de câbles et faisceaux : Bonnes pratiques et guide de processus
- Sélectionner le bon contrôleur d'automatisation industrielle : guide complet
- Choisir le Bon Contrôleur : PLC, PAC, DCS ou IPC Expliqués
- Maîtriser l'atténuation des interférences PCB : guide professionnel pour assurer la conformité CEM
- Maîtriser la conception HDI : Conseils d'expert pour l'électronique haute densité
- Conception de charnières intégrées robustes en impression 3D : guide pratique