



Moteurs Pas-à-Pas vs Moteurs Servo : Différences Clés Expliquées
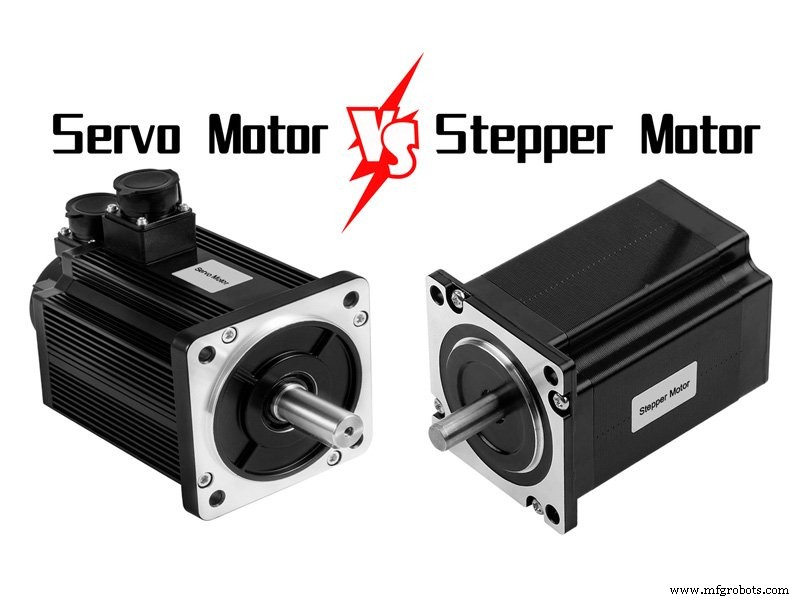
Les moteurs servo sont utilisés comme actionneurs dans le système de contrôle pour convertir les signaux électriques reçus en déplacement angulaire ou en sortie de vitesse angulaire sur l'arbre du moteur. Le rotor à l'intérieur du moteur servo est un aimant permanent. L'électricité triphasée U/V/W contrôlée par le driver forme un champ électromagnétique. Le rotor tourne sous l'action de ce champ magnétique. En même temps, l'encodeur du moteur renvoie le signal au driver, et le driver compare la cible avec la valeur de retour. Les valeurs sont comparées, et l'angle de rotation du rotor est ajusté.
La précision du moteur servo est déterminée par la précision de l'encodeur, c'est-à-dire que le moteur servo lui-même a la fonction d'envoi d'impulsions. Il enverra un nombre correspondant d'impulsions chaque fois qu'il tourne d'un angle, de sorte que les impulsions du driver servo et de l'encodeur du moteur servo forment une réponse. Donc c'est un contrôle en boucle fermée.
Le moteur pas-à-pas est un dispositif de commande en boucle ouverte qui convertit les signaux d'impulsion électriques en déplacement angulaire ou linéaire. Dans le cas de non-surcharge, la vitesse du moteur et la position d'arrêt ne dépendent que de la fréquence du signal d'impulsion et du nombre d'impulsions, et ne sont pas affectées par les changements de charge.
Lorsque le driver pas-à-pas reçoit un signal d'impulsion, il entraîne le moteur pas-à-pas à tourner d'un angle fixe dans la direction définie, ce qu'on appelle l'« angle de pas ». Le pas peut contrôler le déplacement angulaire en contrôlant le nombre d'impulsions, afin d'atteindre le but de positionnement précis. Il peut également contrôler la vitesse et l'accélération de la rotation du moteur en contrôlant la fréquence d'impulsion du driver, afin d'atteindre le but de haute vitesse. Par conséquent, le moteur pas-à-pas est un contrôle en boucle ouverte.
La Différence Entre Moteurs Pas-à-Pas et Moteurs Servo
Contrôleur
Le contrôleur de moteur pas-à-pas est un produit électronique qui peut envoyer des signaux d'impulsion uniformes. Après que le signal envoyé par lui entre dans le driver de moteur pas-à-pas, il sera converti par le driver en signal de fort courant requis par le moteur pas-à-pas pour entraîner le moteur pas-à-pas à fonctionner. Le contrôleur de moteur pas-à-pas peut contrôler avec précision le moteur pas-à-pas pour tourner à chaque angle. Ce que le driver reçoit est un signal d'impulsion. Chaque fois qu'il reçoit une impulsion, le driver donnera au moteur une impulsion pour faire tourner le moteur à travers un angle fixe. En raison de cette caractéristique, les moteurs pas-à-pas sont largement utilisés dans diverses industries aujourd'hui.
Un contrôleur de moteur servo est un contrôleur utilisé pour contrôler un moteur servo. Sa fonction est similaire à celle d'un variateur de fréquence agissant sur un moteur AC ordinaire. C'est une partie du système servo et est principalement utilisé dans les systèmes de positionnement de haute précision. Généralement, le moteur servo est contrôlé par trois modes de position, vitesse et couple pour atteindre le positionnement de haute précision du système de transmission. C'est actuellement un produit haut de gamme de la technologie de transmission.
Précision de Contrôle
Plus le moteur pas-à-pas a de phases et de pas, plus sa précision est élevée. Le moteur servo est basé sur l'encodeur intégré. Plus l'encodeur a d'échelles, plus la précision est élevée.
Méthodes de Contrôle
L'un est le contrôle en boucle ouverte et l'autre est le contrôle en boucle fermée.
Caractéristiques à Basse Fréquence
Les moteurs pas-à-pas sont sujets aux vibrations à basse fréquence à basse vitesse. Généralement, la technologie d'amortissement ou de subdivision est utilisée pour surmonter les vibrations à basse fréquence, tandis que les moteurs servo ne vibrent pas à basse vitesse. Le système servo AC a une fonction de suppression de résonance, qui peut compenser le manque de rigidité de la machine, et le système a une fonction d'analyse de fréquence (FFT) à l'intérieur du système, qui peut détecter le point de résonance de la machine pour faciliter l'ajustement du système.
Caractéristiques Couple-Fréquence
Le couple de sortie du moteur pas-à-pas diminuera avec l'augmentation de la vitesse, et le moteur servo AC a une sortie de couple constante.
Capacité de Surcharge
Les moteurs pas-à-pas n'ont pas de capacité de surcharge, tandis que les moteurs AC ont une capacité de surcharge plus forte.
Performance de Fonctionnement
Le moteur pas-à-pas adopte le contrôle en boucle ouverte. Si la fréquence de démarrage est trop élevée ou la charge est trop importante, il est facile de perdre des pas ou de bloquer. Lorsque la vitesse est trop élevée, il est facile de dépasser. Le système servo est un contrôle en boucle fermée. Le driver peut échantillonner directement le signal de retour de l'encodeur du moteur. La boucle de position et la boucle de vitesse sont formées à l'intérieur. Généralement, il n'y aura pas de perte de pas ou de dépassement du moteur pas-à-pas, et la performance de contrôle est plus fiable.
Performance de Réponse en Vitesse
Il faut des centaines de millisecondes pour qu'un moteur pas-à-pas accélère de l'arrêt à une vitesse de travail, tandis que le système servo AC a une meilleure performance d'accélération, généralement seulement quelques millisecondes, et peut être utilisé dans des situations de contrôle qui nécessitent un démarrage et un arrêt rapides.
Le système servo AC est supérieur au moteur pas-à-pas dans de nombreux aspects de performance. Cependant, les moteurs pas-à-pas sont souvent utilisés comme moteurs d'exécution dans certaines occasions moins exigeantes. Par conséquent, dans le processus de conception du système de contrôle, divers facteurs tels que les exigences de contrôle et le coût doivent être considérés de manière exhaustive, et un moteur de contrôle approprié doit être sélectionné.
commande numérique par ordinateur
- Tours verticaux vs horizontaux : choisir la meilleure machine pour vos projets
- Moteurs Servo vs Pas à Pas : Clarifier la zone grise moderne
- Comprendre les enroulements moteurs : différences clés et applications industrielles
- Comprendre les différences clés entre moteurs électriques CC et CA
- Maintenance vs Réparations : Différences clés et optimisation budgétaire
- Comprendre le G-Code vs M-Code : différences clés pour opérateurs CNC
- Rectification sans centre vs rectification cylindrique : différences clés expliquées
- Poinçonnage vs blanc en fabrication métallique : différences clés expliquées
- Fraisage CNC vs Poinçonnage CNC : différences clés expliquées