



Construire votre propre réplique du rover Mars Perseverance alimenté par Arduino – Guide étape par étape
Présentation
Dans ce tutoriel, je vous montre comment j'ai construit une réplique du rover Mars Perseverance. Inspiré par le vrai rover qui explore actuellement Mars, j'ai conçu ce rover pour que tous ceux qui aiment cette technologie – étudiants, makers, passionnés de mécatronique ou robotique – puissent facilement suivre les instructions et construire leur propre rover Mars.
Vous pouvez regarder la vidéo ci-dessous ou lire le tutoriel écrit.
Vue d'ensemble
Regardons les principales caractéristiques de ce rover. Il utilise une suspension rocker-bogie qui permet au rover de rouler en douceur sur terrain accidenté et de franchir des obstacles, comme des rochers, jusqu'à deux fois le diamètre des roues, tout en gardant les six roues en contact avec le sol en permanence. Chaque roue a son propre moteur DC qui propulse le rover avant ou arrière.
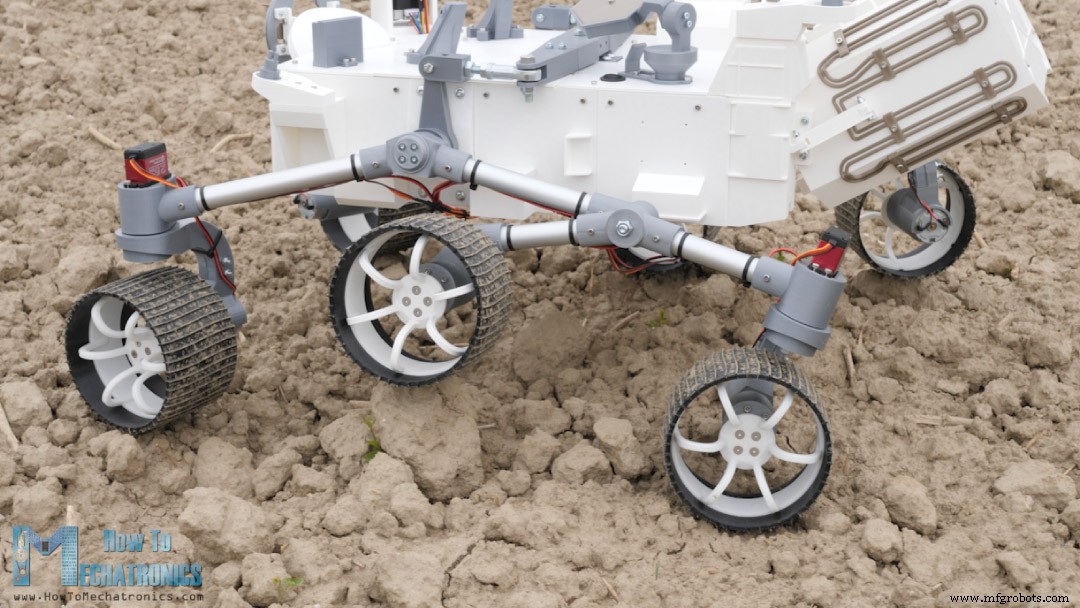
Les quatre roues d'angle ont chacune un servomoteur de direction individuel. Pour diriger efficacement le rover et éviter le patinage des pneus dans les virages, nous implémentons la géométrie de direction Ackermann. Avec cette géométrie, on peut calculer la vitesse et l'angle de chaque roue selon le rayon de braquage.
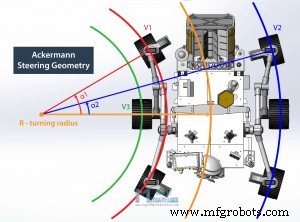
Cela signifie que dans un virage, les roues directrices intérieures auront un angle plus grand que les roues extérieures. En même temps, les roues intérieures auront des vitesses plus lentes que les roues extérieures.
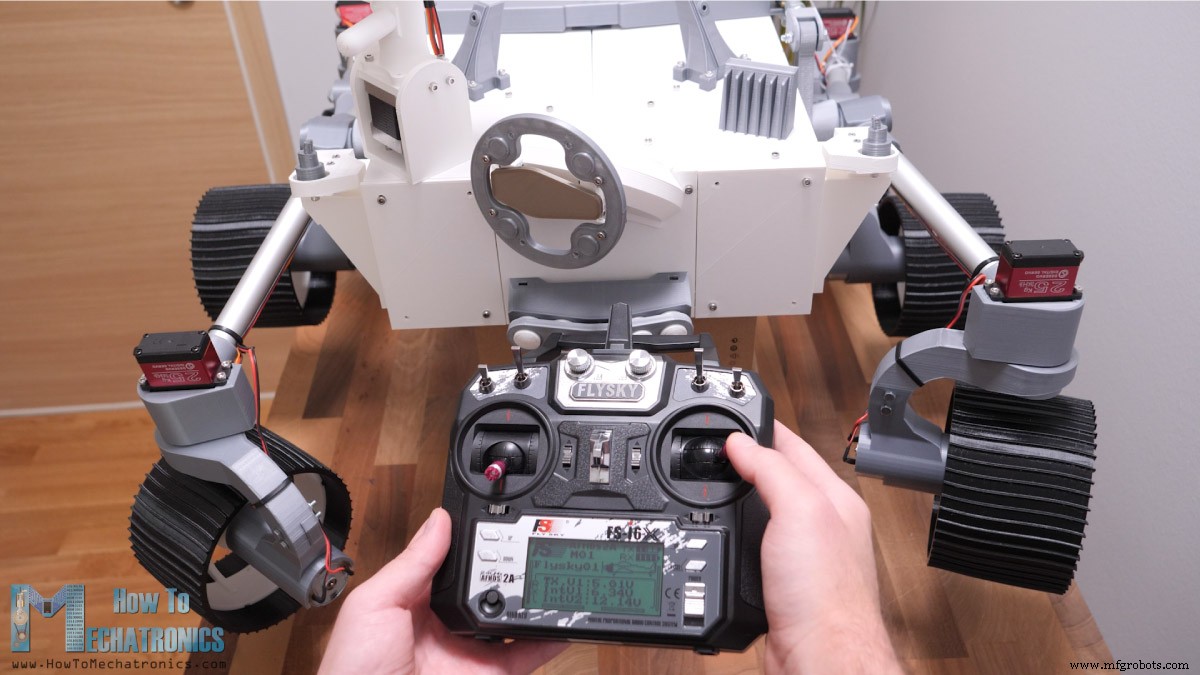
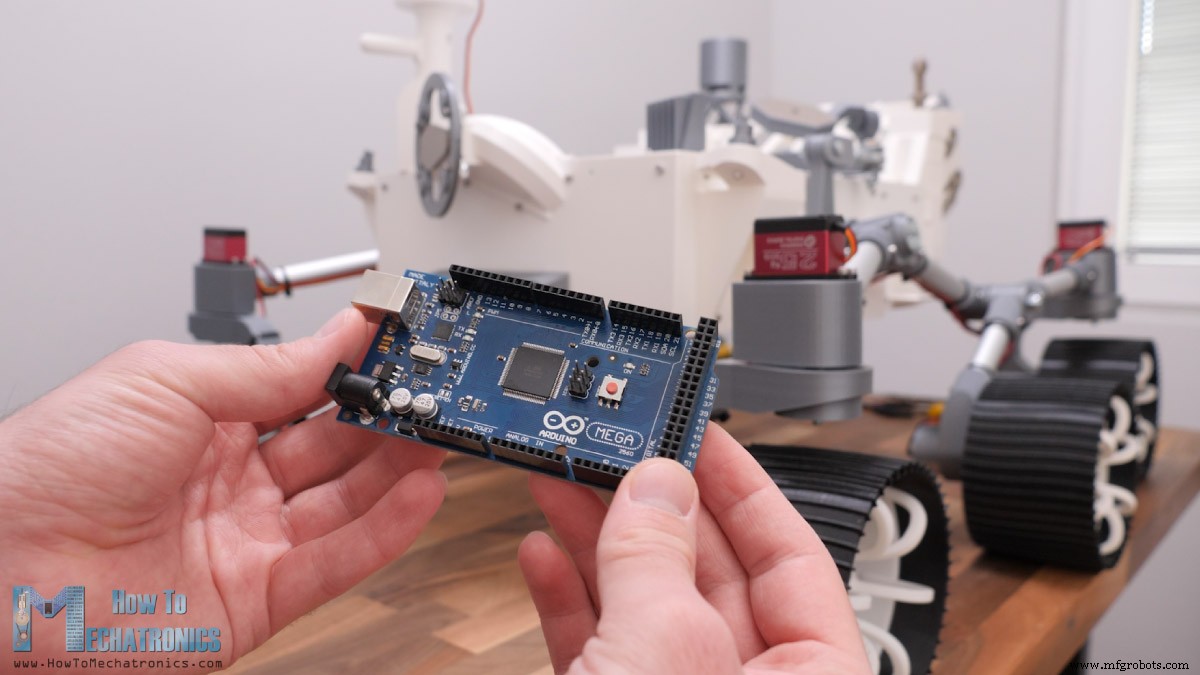
Pour contrôler le rover, j'utilise un émetteur RC commercial bon marché qui envoie les commandes au rover. Sur le rover, j'ai un récepteur RC adapté qui reçoit les commandes et les envoie à une carte Arduino. Oui, le cerveau de ce rover Mars est en fait une carte Arduino MEGA et pour connecter facilement tout, j'ai fait un PCB personnalisé qui s'insère simplement sur l'Arduino MEGA.
Le rover dispose aussi d'une caméra FPV dans l'unité caméra. Elle est contrôlée par un moteur pas-à-pas et un servomoteur, et je reçois la vidéo en temps réel sur un smartphone.
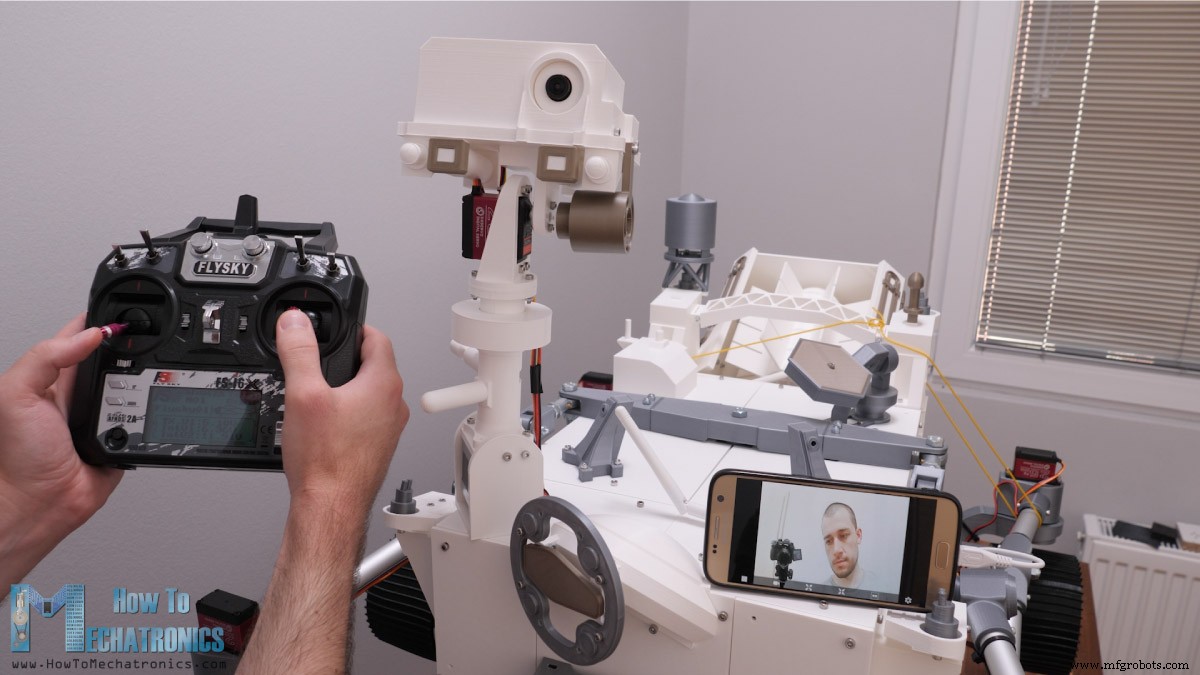
Je tiens à noter que beaucoup de pièces ne sont pas fonctionnelles, ou sont là juste pour correspondre à l'apparence du vrai rover. Le bras robotique manque aussi, mais je prévois de le faire et d'ajouter plus de fonctions dans de futures vidéos.
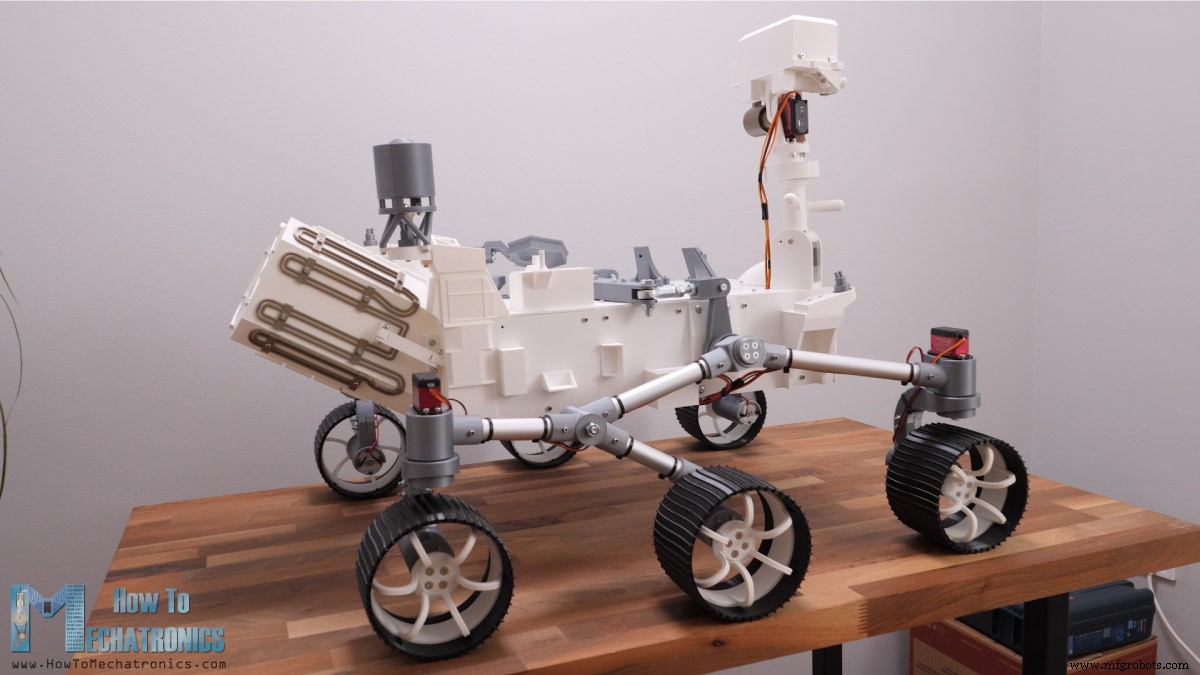
Néanmoins, laissez-moi vous guider à travers le processus de construction, depuis la conception du rover, le câblage électronique et la programmation de l'Arduino.
Modèle 3D du rover Mars DIY
J'ai conçu ce rover Mars avec 3D EXPERIENCE Solidworks, qui sont en fait le sponsor de cette vidéo.
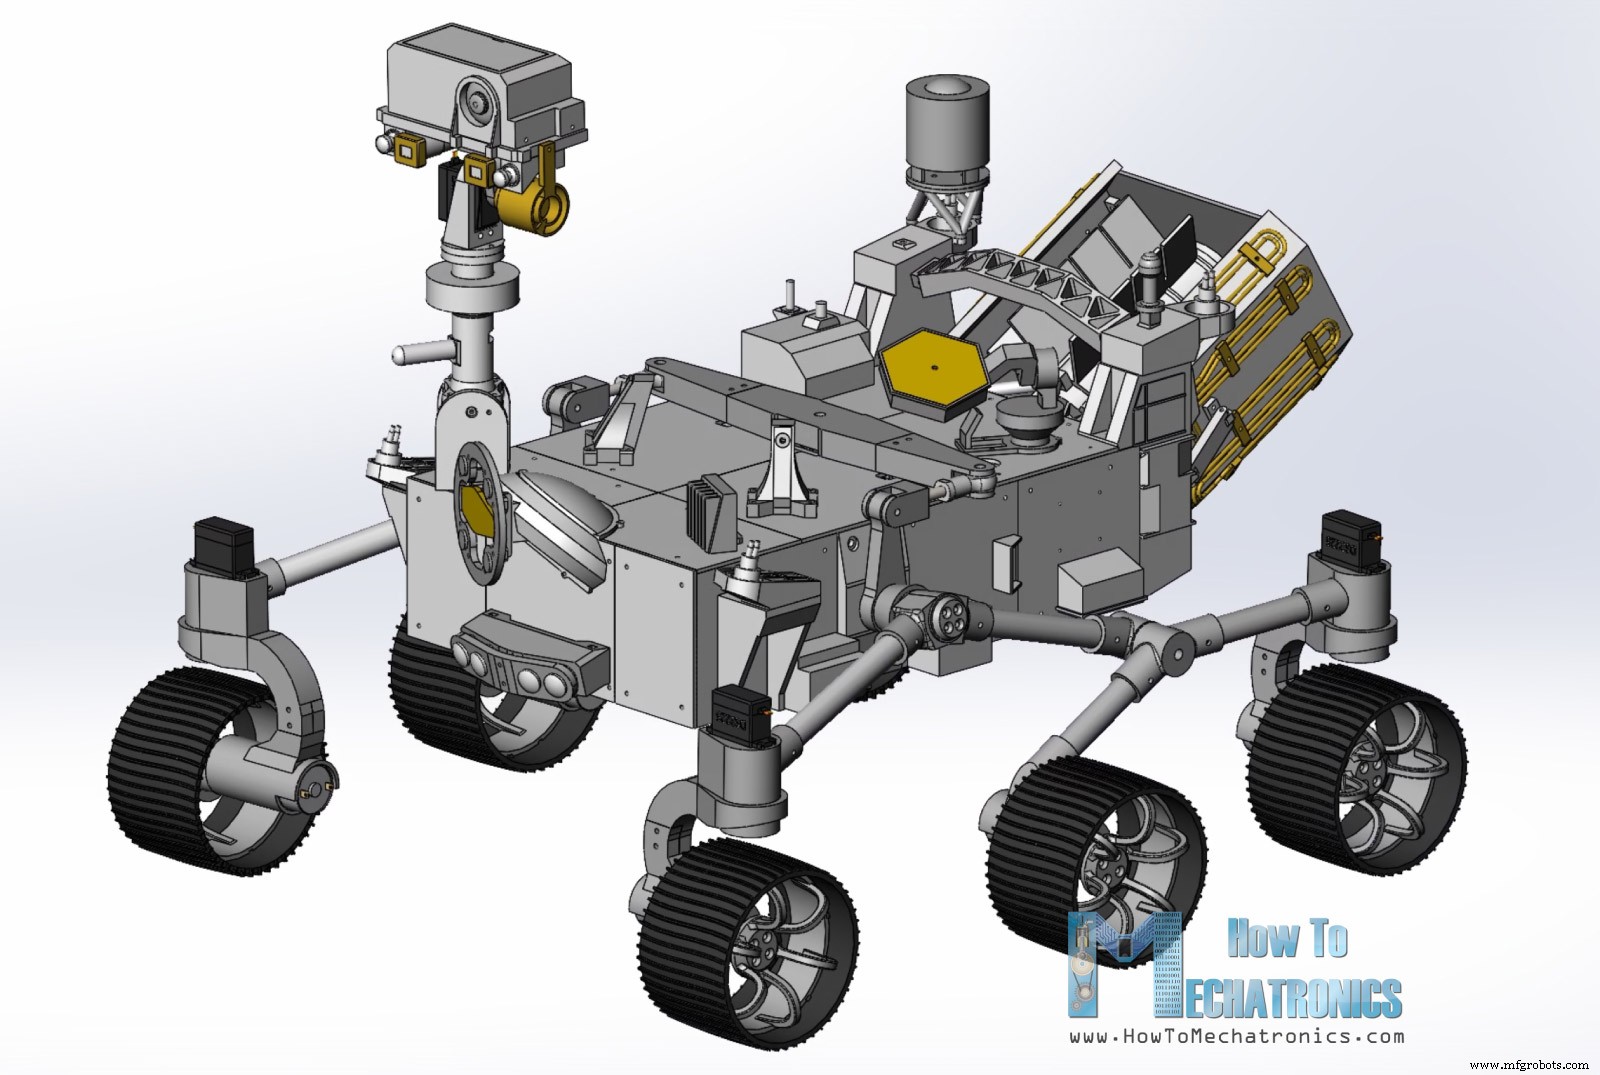
3DEXPERIENCE Solidworks est une version de Solidworks avec capacités cloud via la plateforme 3DEXPERIENCE. Tout fonctionne dans le cloud, donc vous ou votre équipe pouvez accéder aux données ou modèles à tout moment, depuis n'importe où. La plateforme inclut aussi de nombreuses apps de productivité et gestion de données.
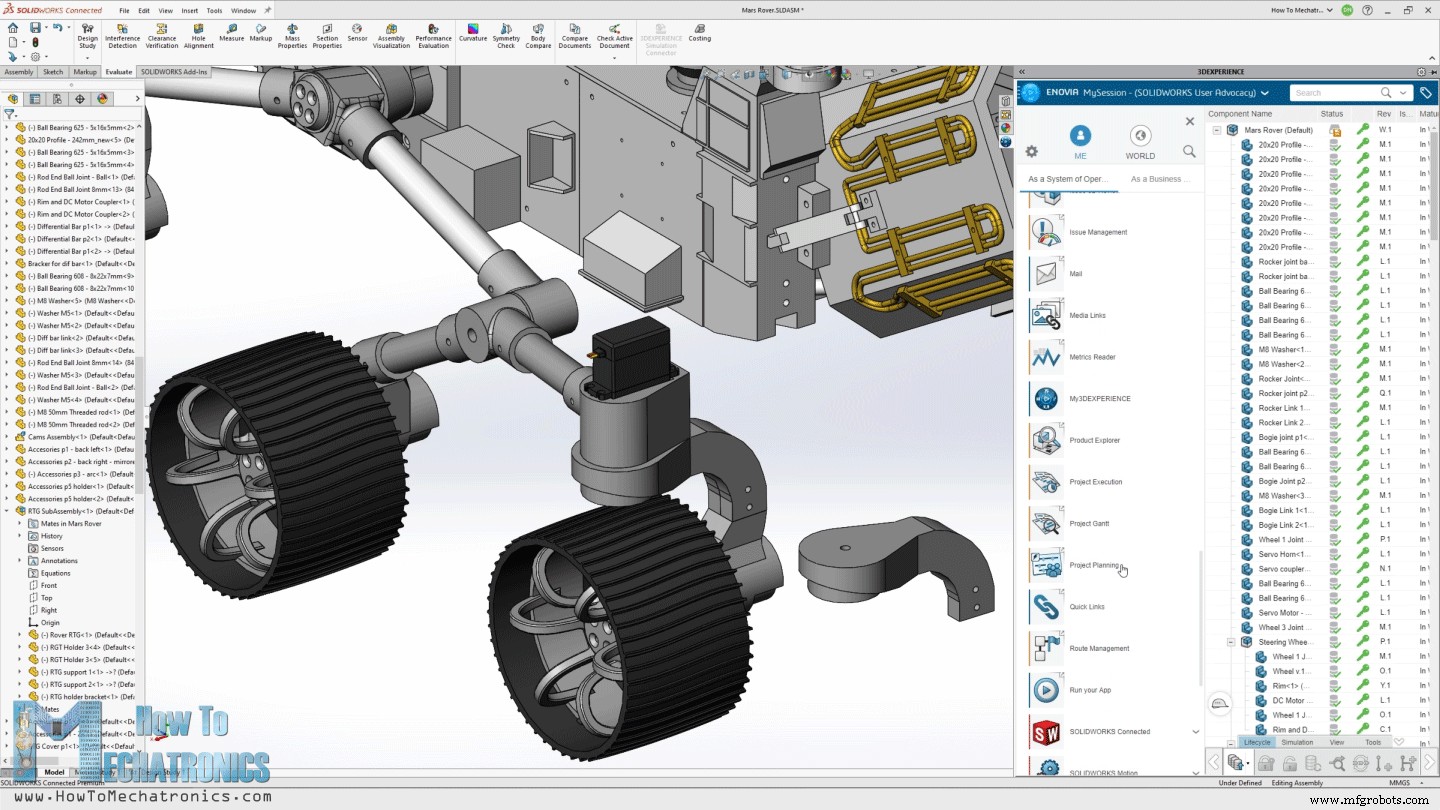
Par exemple, l'app Planification de projet est un excellent moyen d'organiser vos tâches, fixer des échéances et suivre l'avancement. Avec l'app 3D Markup, vous pouvez visualiser, explorer et annoter les modèles depuis n'importe quel appareil : ordinateur, tablette ou smartphone.
Il y a aussi un modéliseur 3D cloud séparé appelé SOLIDWORKS xDesign, qui tourne dans votre navigateur. Il peut être utilisé avec Solidworks ou seul et c'est super pour modéliser n'importe où, n'importe quand, sur n'importe quel appareil.
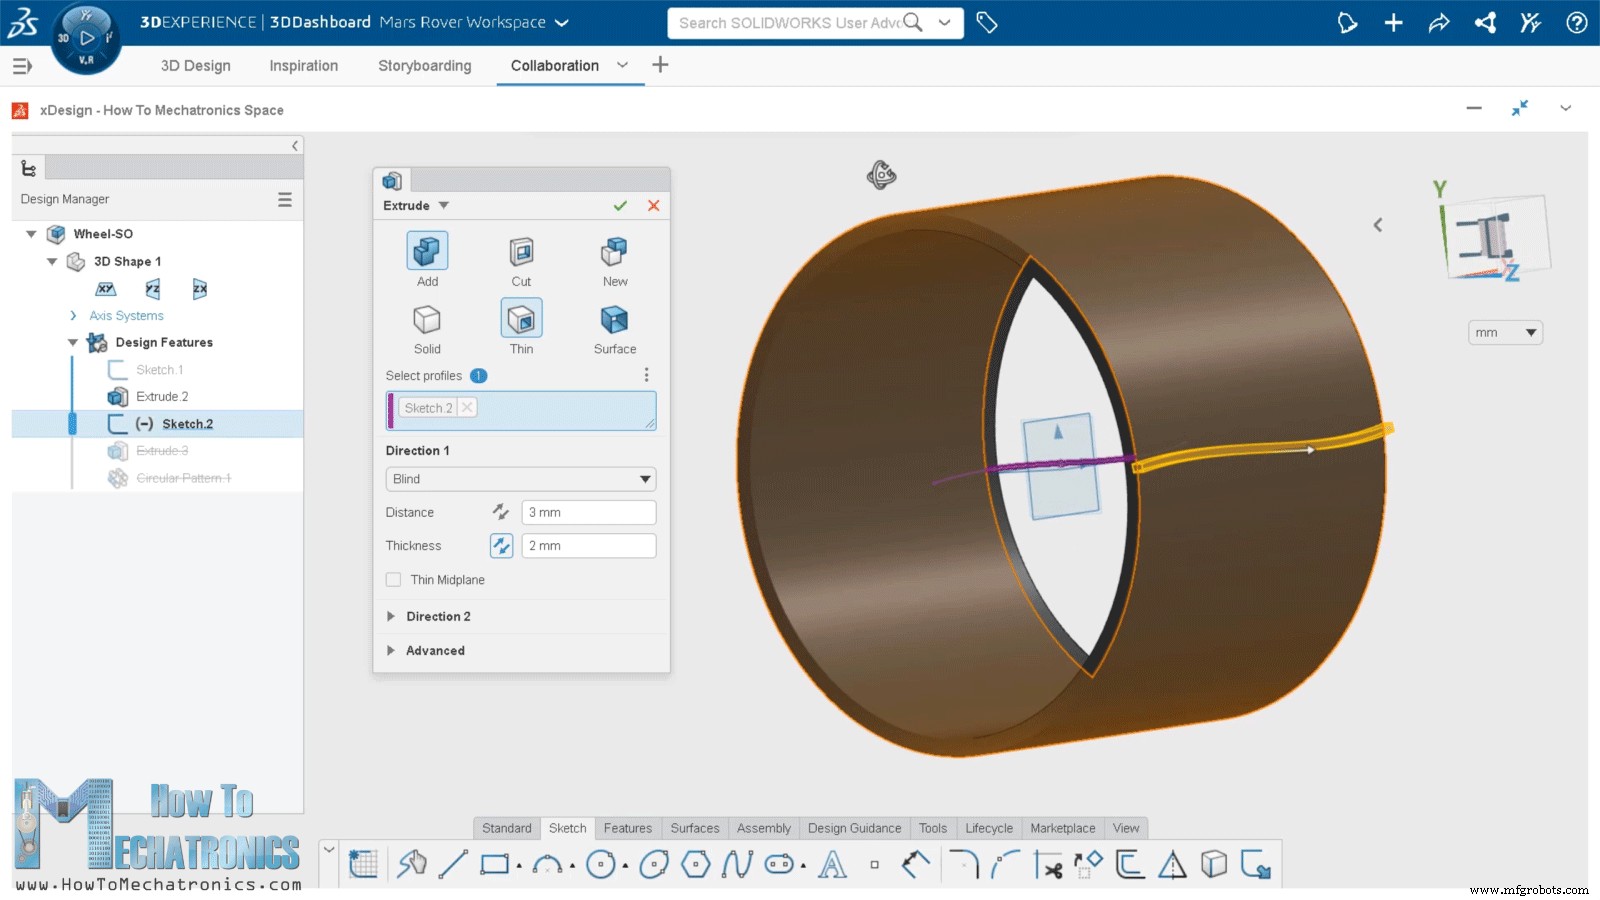
Probablement la nouvelle la plus excitante pour beaucoup d'entre vous : à partir de la seconde moitié de cette année, il y aura une version maker de 3DEXPERIENCE Solidworks à seulement 99 $ par an. Merci à Solidworks pour le sponsoring de contenu éducatif comme celui-ci.
Si vous voulez savoir si SOLIDWORKS et la plateforme 3DEXPERIENCE peuvent vous convenir, consultez les liens ci-dessous.
Essayer 3DEXPERIENCE gratuitement avec mon lien spécial : www.solidworks.com/HTMTryNow
En savoir plus sur 3DEXPERIENCE SOLIDWORKS : www.solidworks.com/HTMLearnMore
3DEXPERIENCE SOLIDWORKS for Makers : www.solidworks.com/htm
Revenons au modèle et expliquons comment j'ai conçu le rover. Mon but était de le faire ressembler au maximum au vrai rover Mars Perseverance. Sur le site officiel NASA, il y a un modèle 3D du rover, que j'ai téléchargé et ouvert dans Blender.
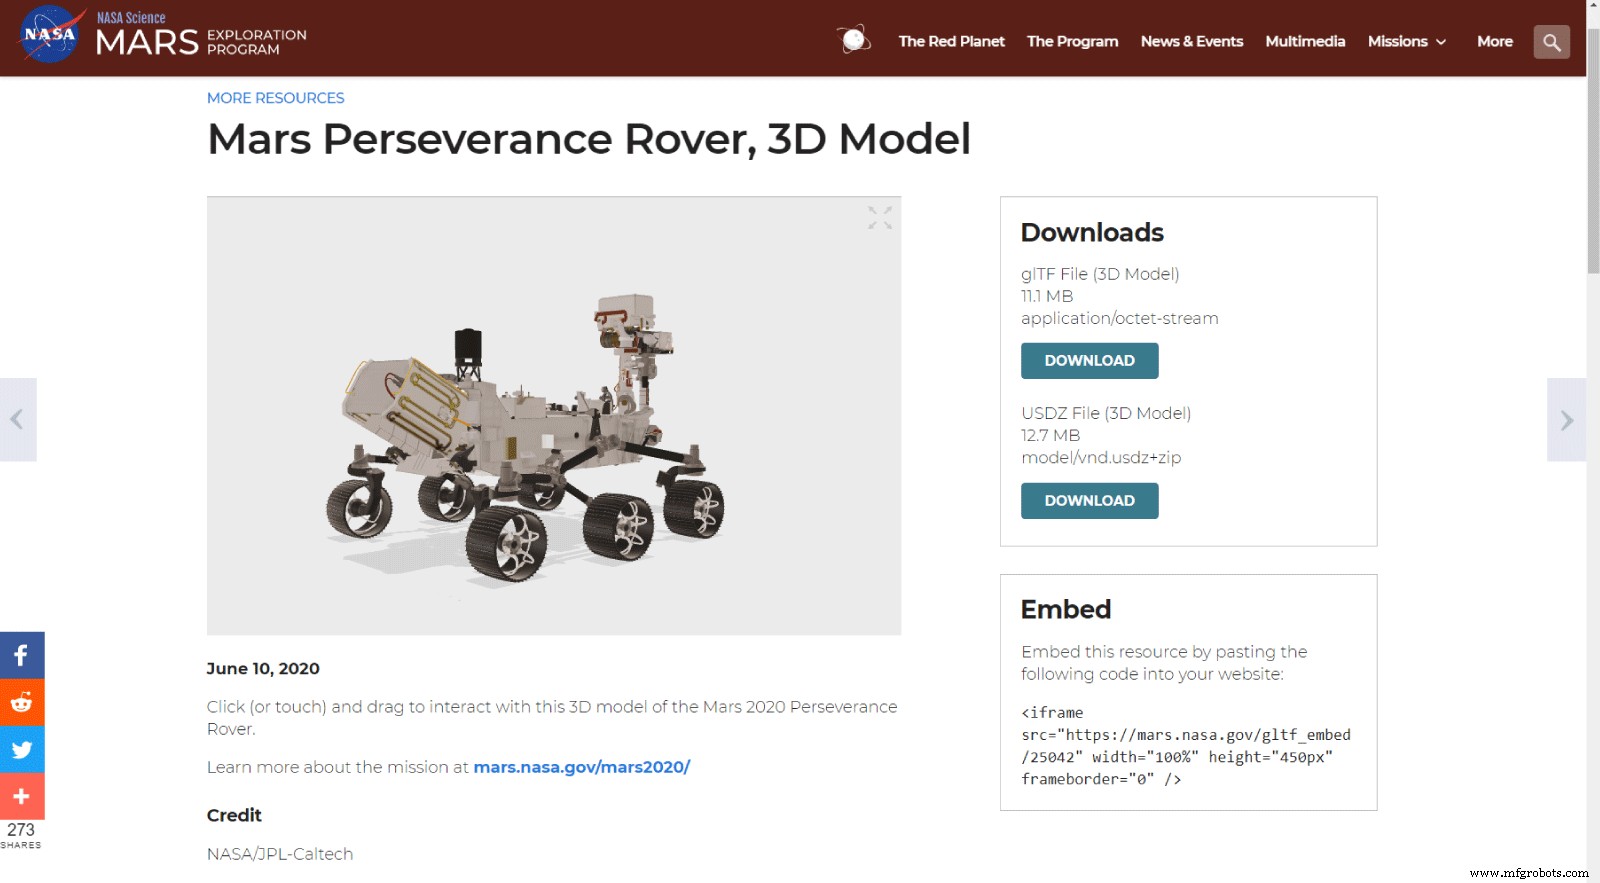
J'ai pris 3 photos des vues de face, dessus et côté, et les ai importées dans Solidworks. Je voulais des roues de 130 mm de diamètre, donc j'ai mis les images à l'échelle selon cette dimension.
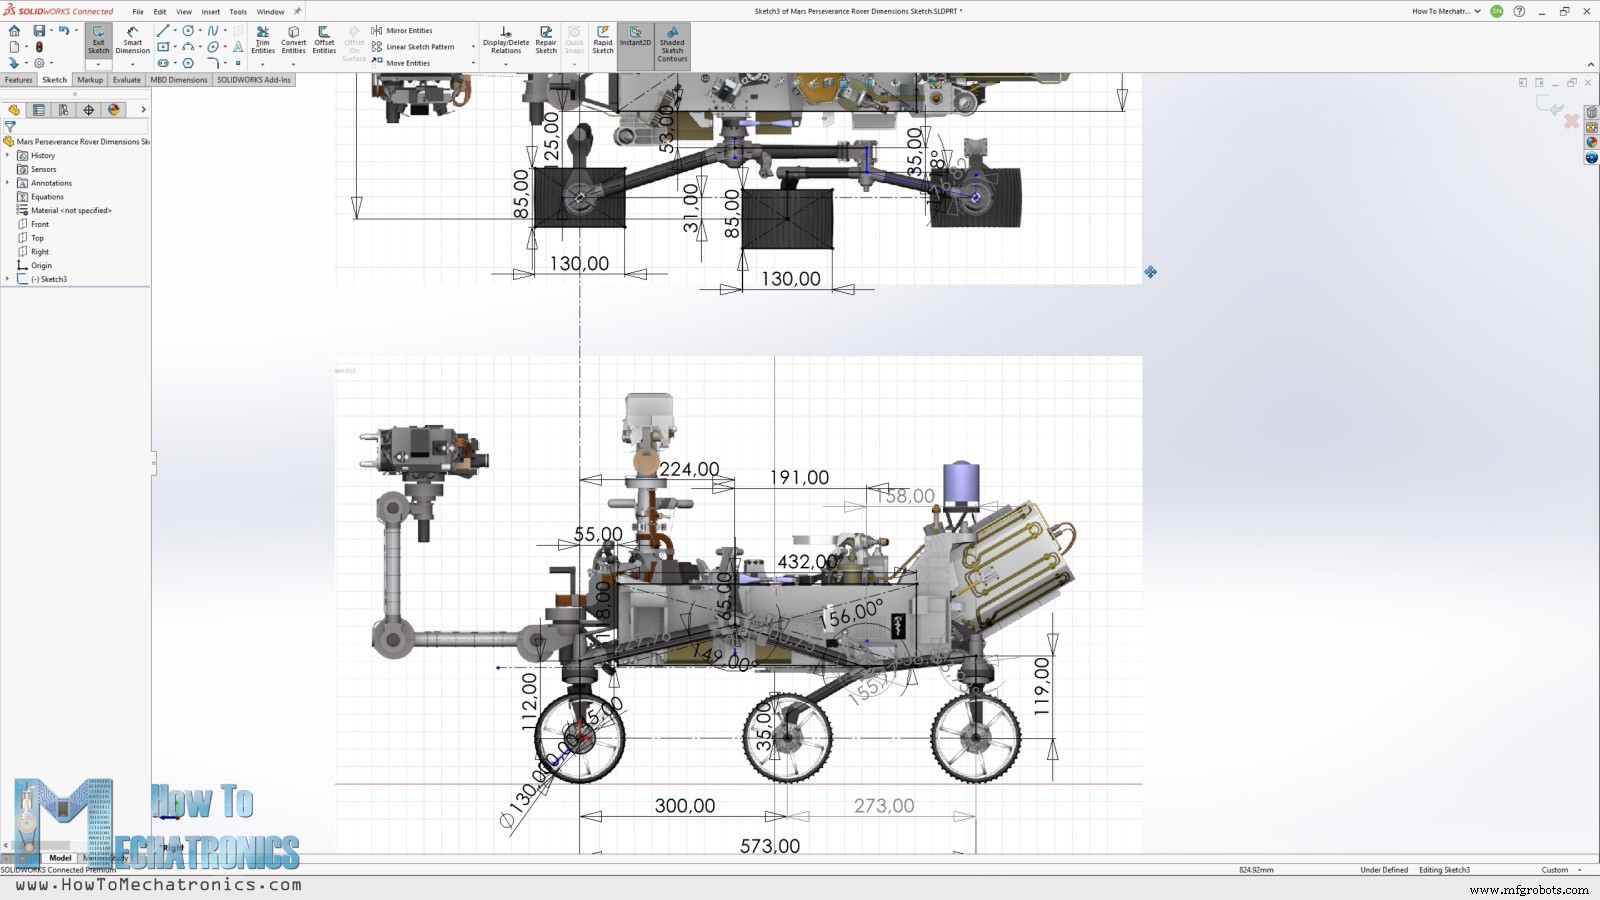
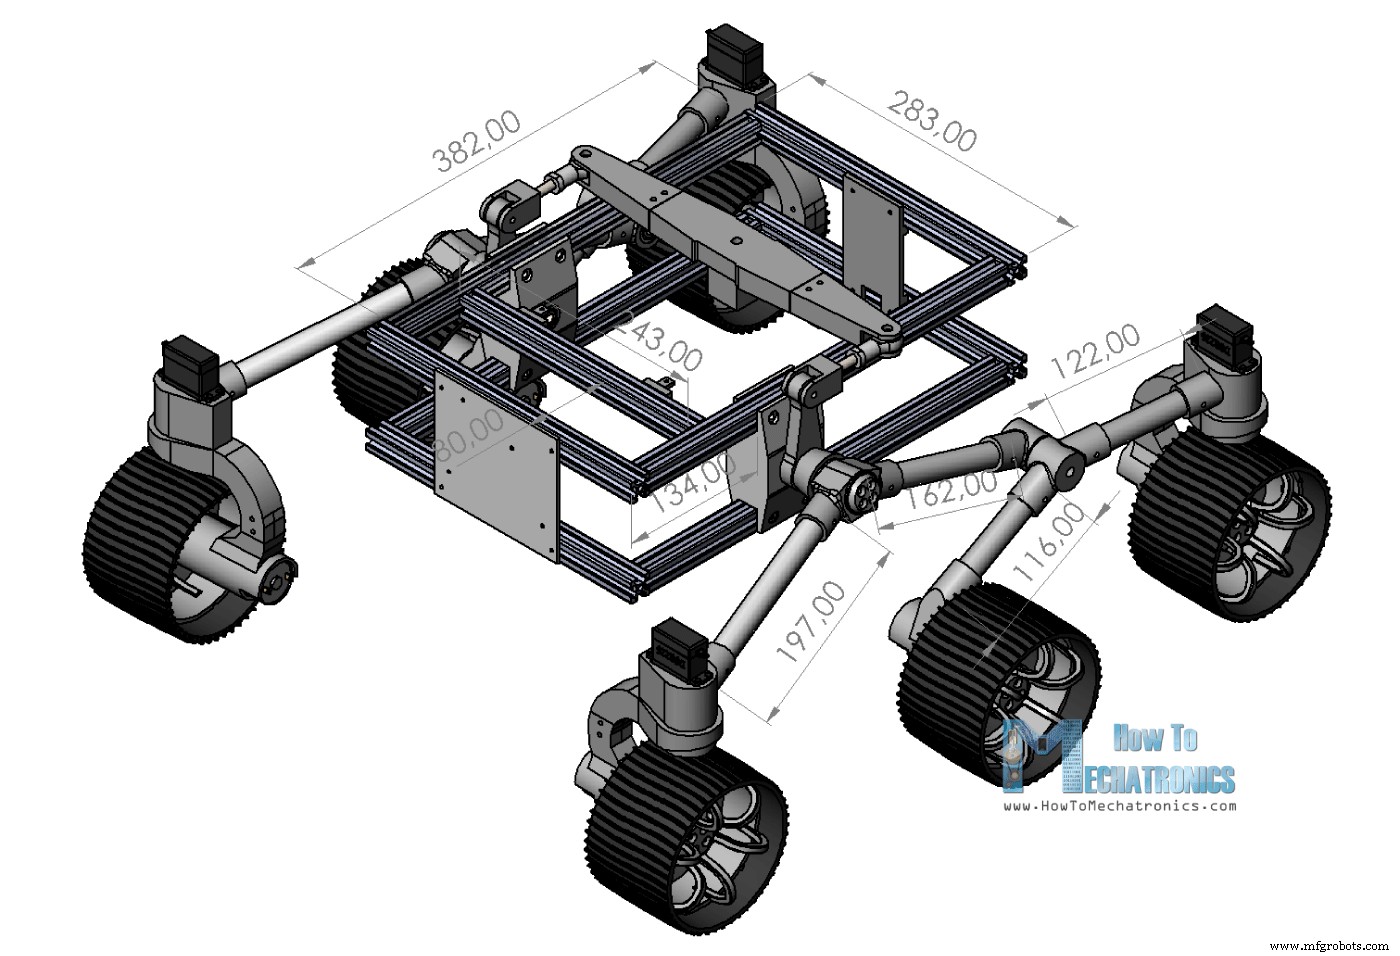
De là, j'ai pris toutes les dimensions clés : largeur, longueur, hauteur, distance entre roues, dimensions de la suspension rocker-bogie, etc.
Selon ces dimensions et les moteurs DC et servos prévus, j'ai conçu les pièces du rover pour qu'elles soient facilement imprimables en 3D et assemblables, tout en gardant l'apparence au plus proche de l'original.
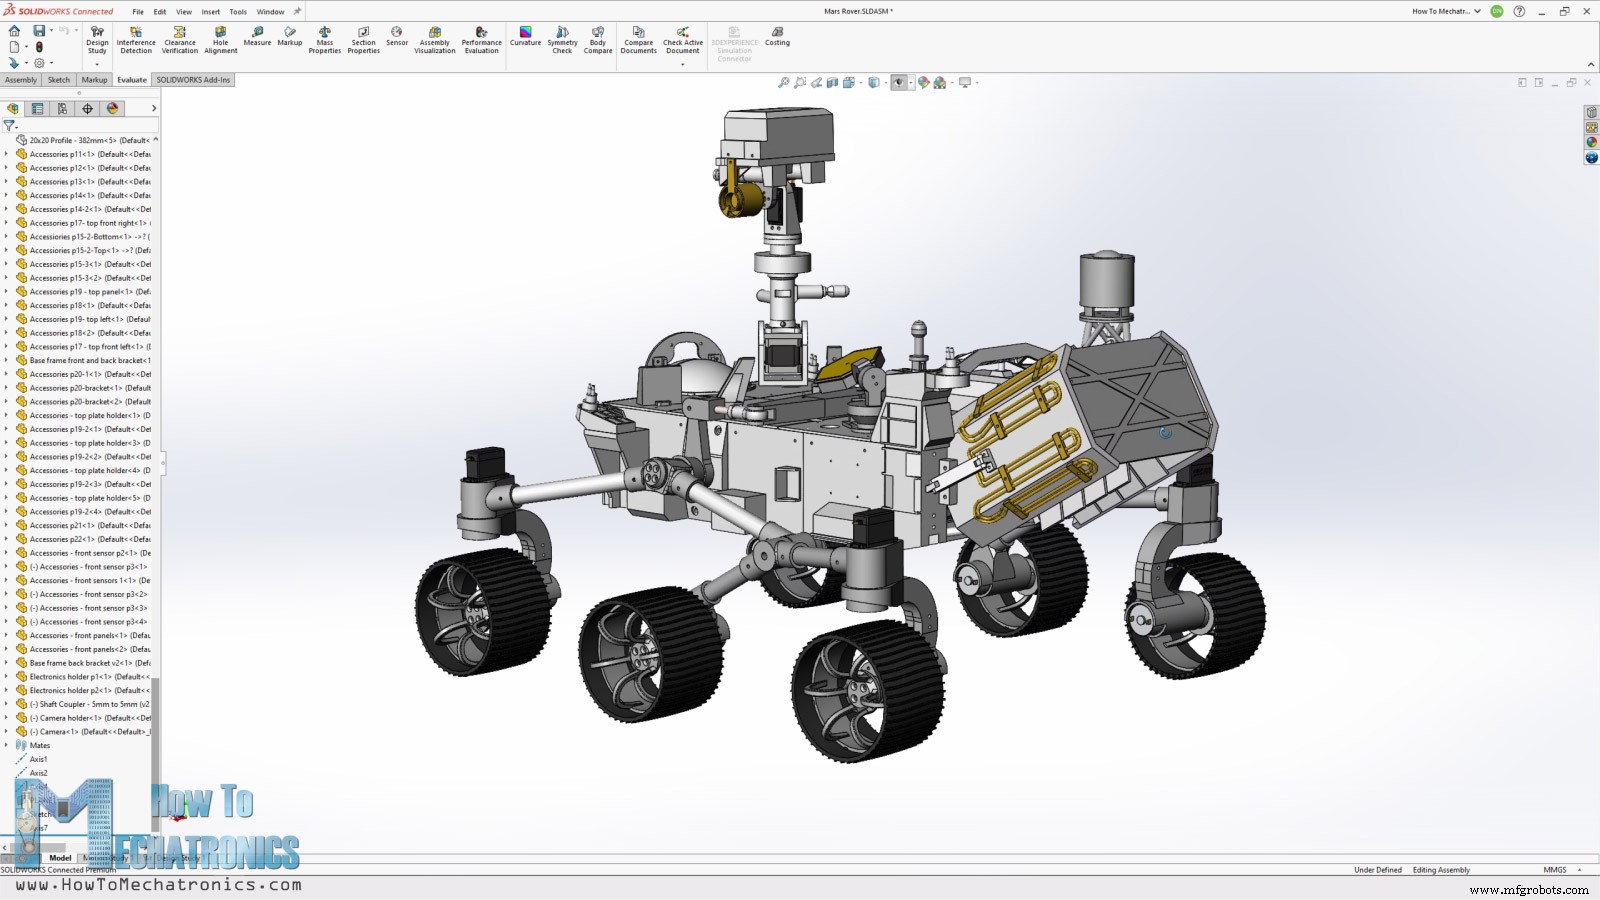
Pour la suspension rocker-bogie, j'utilise des profils ronds en aluminium de 20 mm, et pour le châssis de base, des profils T-slot en aluminium de 20 mm.
Vous pouvez trouver et télécharger ce modèle 3D, ainsi que l'explorer dans votre navigateur sur Thangs.
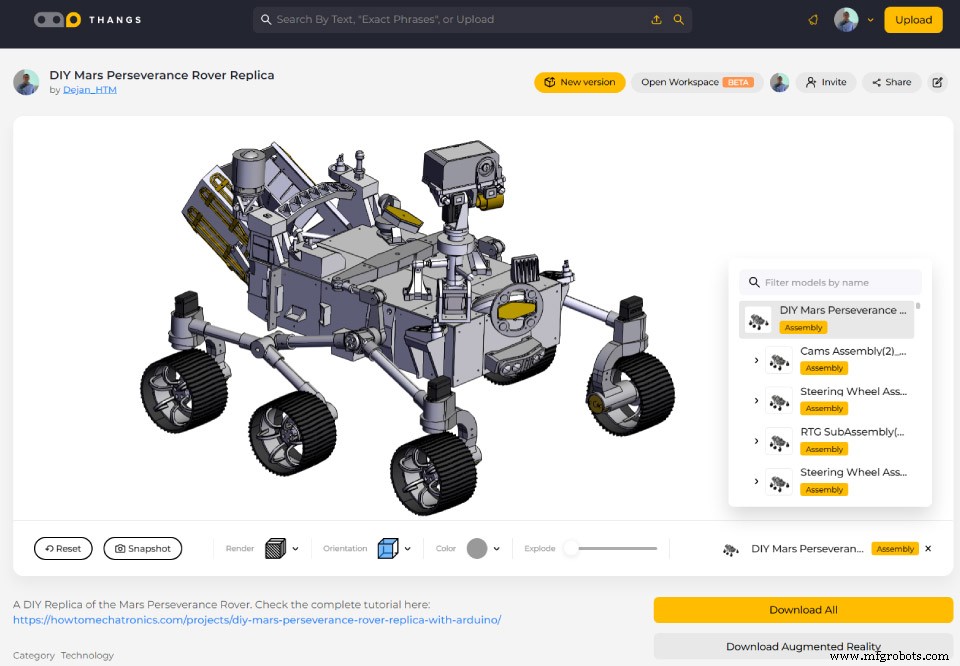
Et voici les fichiers STL nécessaires pour l'impression 3D :
Impression 3D des pièces de la réplique du rover Mars
Pour l'impression 3D, j'ai utilisé mon vieux Creality CR-10 ainsi que le nouveau CR-10 V3. Si vous voulez imprimer les roues en filament flexible, vous aurez besoin d'une imprimante à extrusion directe comme le CR-10 V3.
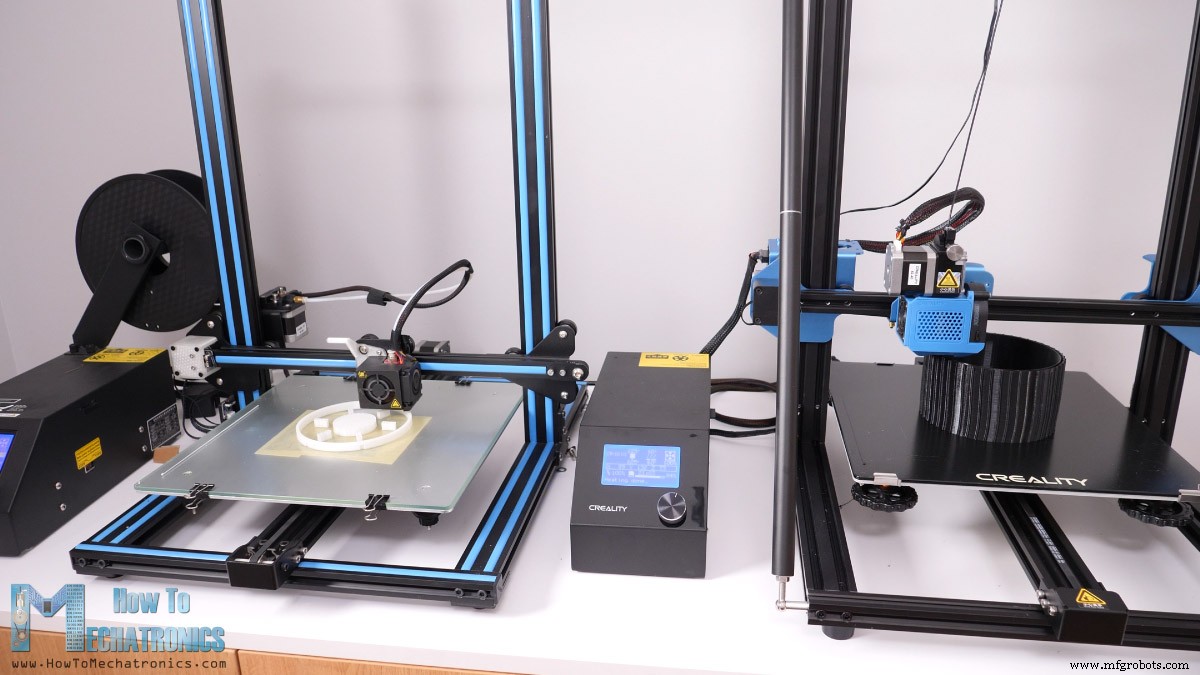
Ces deux imprimantes offrent une excellente qualité d'impression tout en étant relativement abordables. Si vous êtes intéressé, voici les liens :
- Creality CR-10…… Amazon / Banggood
- Creality CR-10 V3…… Amazon / Banggood / AliExpress
Voir aussi : Meilleurs oscilloscopes budget pour débutants et makers – Mise à jour 2021
Lors de l'impression, il est important d'utiliser la fonction Expansion horizontale dans votre trancheur (slicer). J'ai utilisé une valeur de –0,1 mm. Cette fonction compense l'expansion du filament à l'impression.
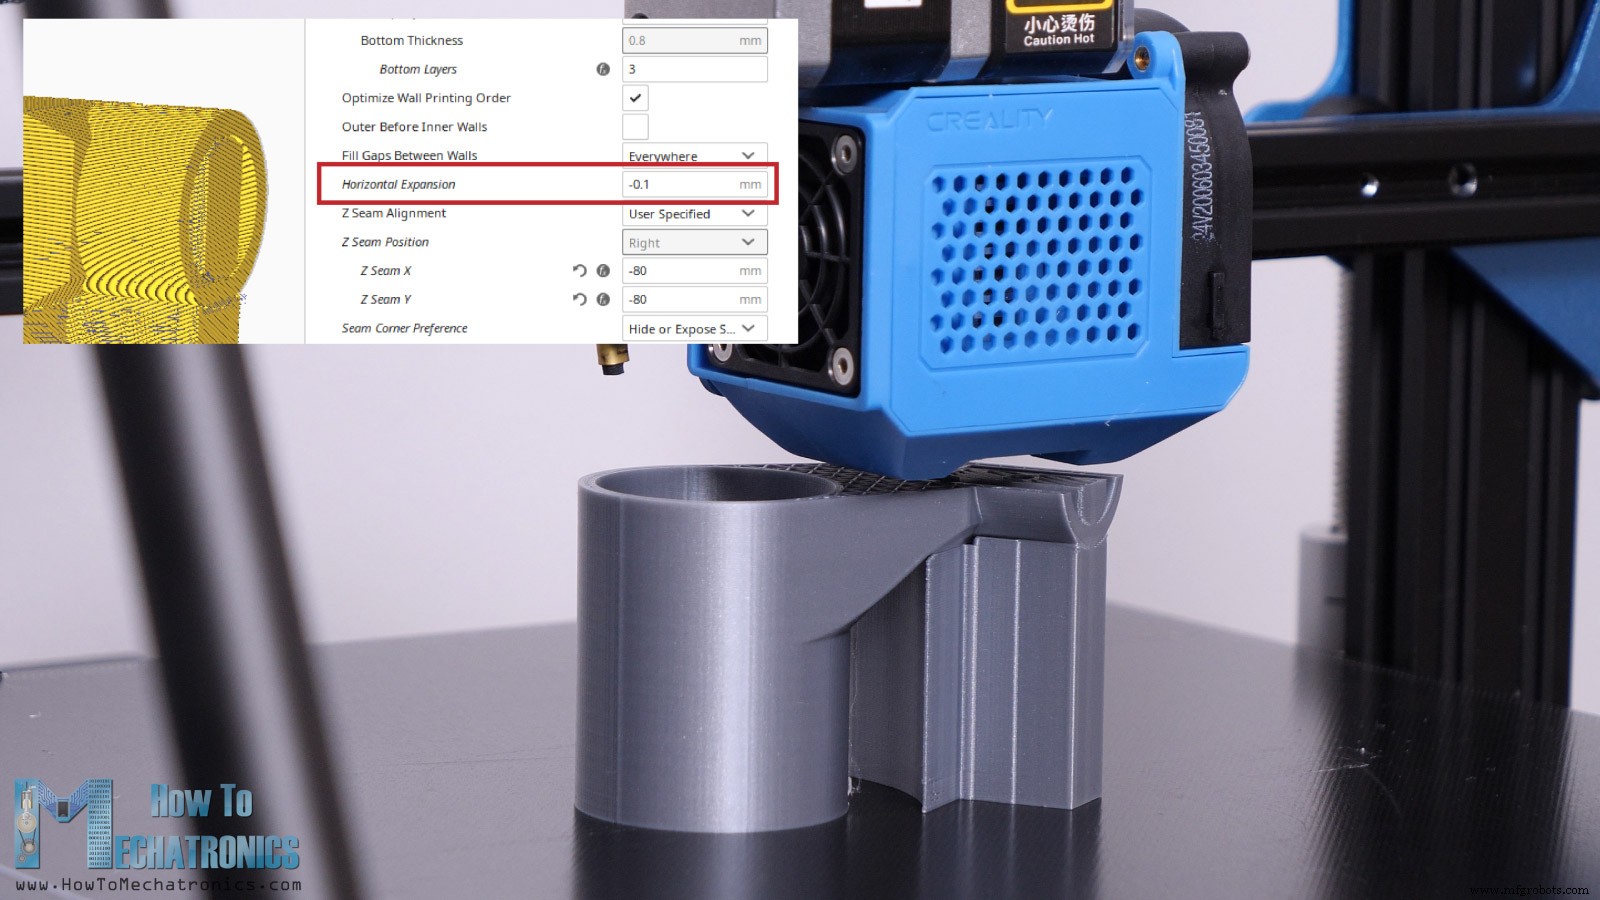
Sans cela, par exemple si une pièce a un trou de 20 mm de diamètre, le trou réel fera environ 19,8 mm et on ne pourra pas l'assembler.
Voici toutes les pièces imprimées en 3D.
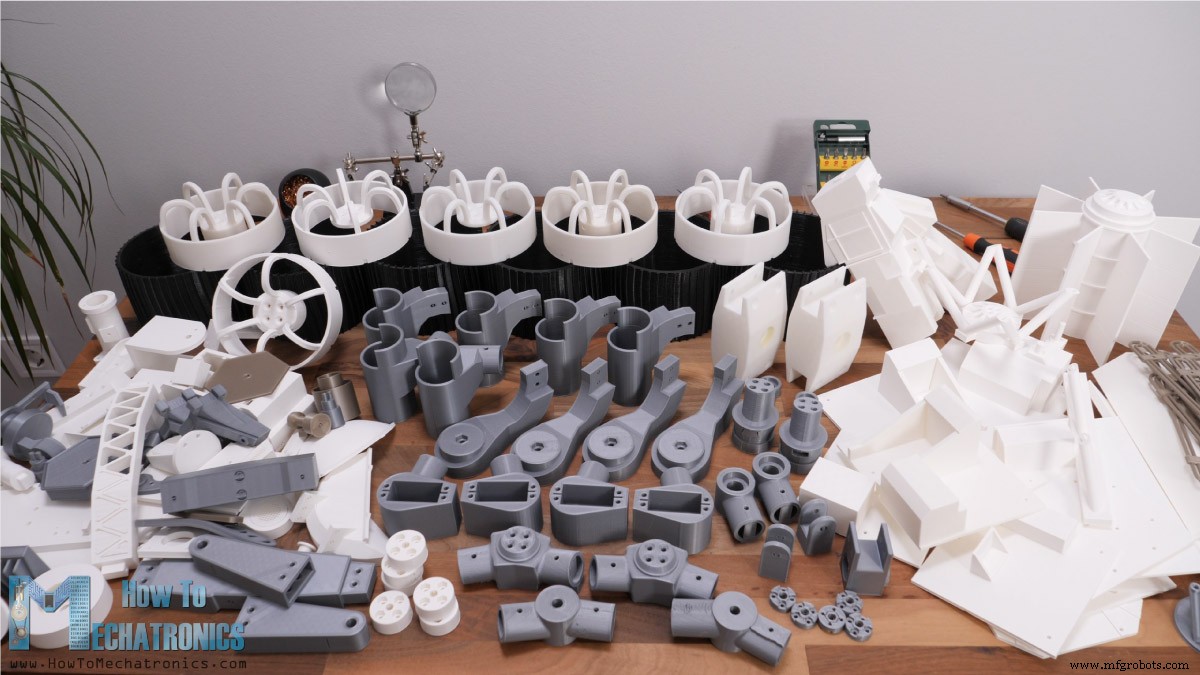
Honnêtement, c'est un peu fou la quantité d'impression, mais c'est le seul moyen d'obtenir l'apparence unique du rover. Toutefois, vous pouvez diviser le temps d'impression par deux si vous choisissez d'imprimer seulement les pièces fonctionnelles.
Liste des pièces pour le rover Mars DIY
Voici la liste des composants nécessaires pour assembler ce rover Mars DIY. La liste des composants électroniques se trouve plus bas dans la section schéma de câblage.
- Profils T-slot aluminium 20x20mm ………..Amazon / Banggood / AliExpress
- Équerres d'angle pour profil T-slot ……………..… Amazon / Banggood / AliExpress
- Tube rond aluminium 20mm ………………. Amazon / AliExpress
- Rotule à rotule 8mm ………………………………….. Amazon / Banggood / AliExpress
- 8 x Roulement 608RS – 8x22x7mm ……..…… Amazon / Banggood / AliExpress
- 8 x Roulement 626RS – 6x19x6mm ………….… Amazon / Banggood / AliExpress
- 5 x Roulement 625RS – 5x16x5mm …………… Amazon / Banggood / AliExpress
- Boulons M3 diverses longueurs ………………………… Amazon / Banggood / AliExpress
- 4 x Bras de servo …………………………………………. Amazon / Banggood / AliExpress
Nous avons aussi besoin de diverses longueurs de boulons M4, M5 et M6. Consultez la liste complète ci-dessous.
Vous pouvez aussi vous procurer boulons et écrous en quincaillerie.
Assemblage du rover
Très bien, commençons l'assemblage. D'abord, préparer les profils en aluminium. J'ai utilisé une scie à métaux manuelle pour les couper à la bonne taille.
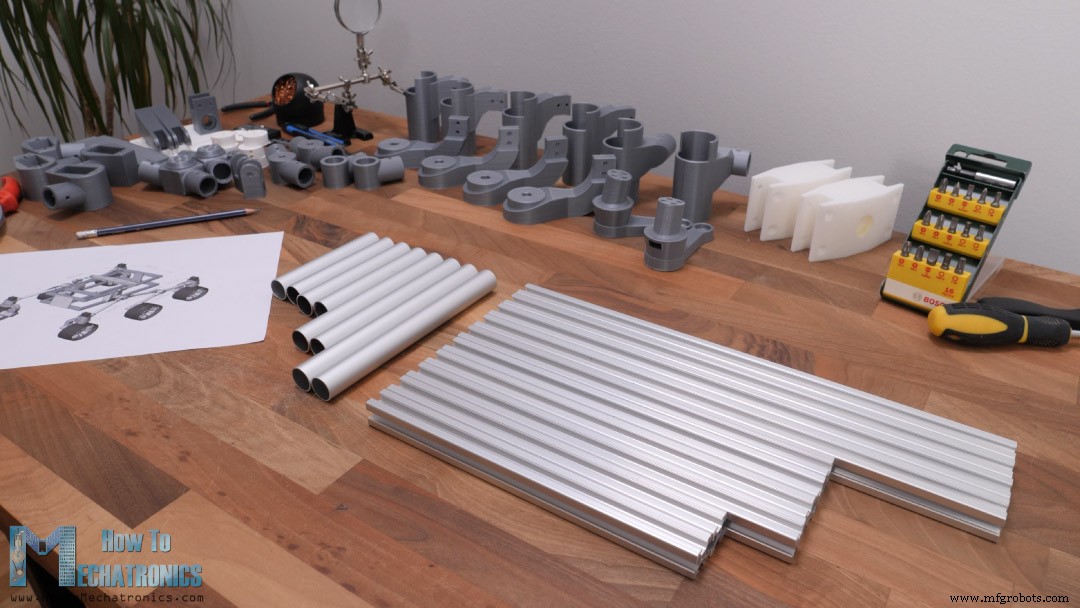
Il faut 10 profils T-slot pour la base et 8 profils ronds pour la suspension rocker-bogie avec les dimensions suivantes.
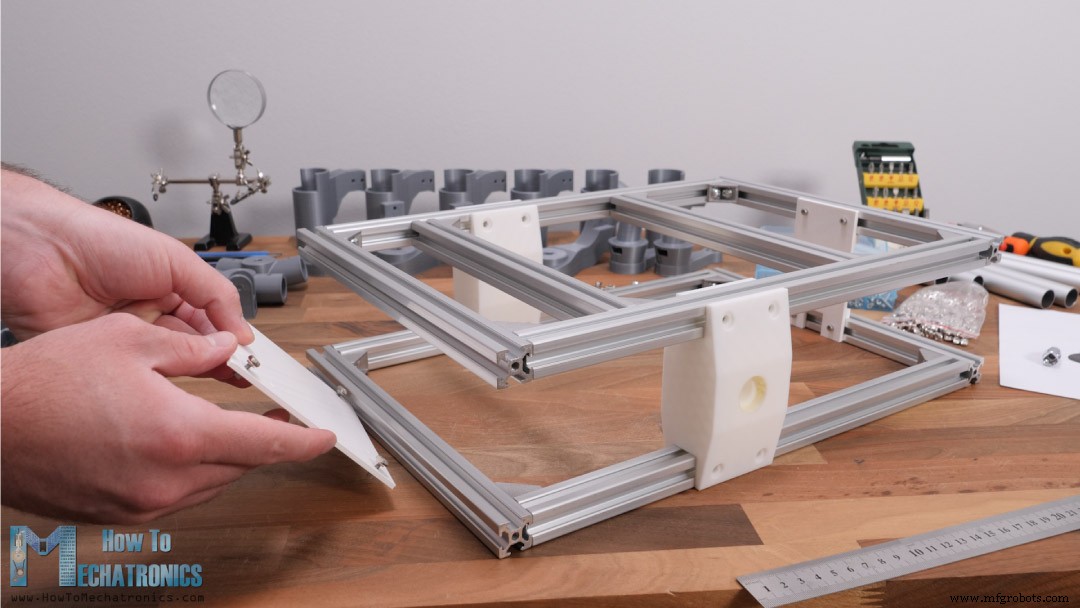
Pour assembler le cadre en profils T-slot, on utilise des équerres d'angle adaptées et des boulons/écrous. Une fois les cadres haut et bas prêts, on complète la base en insérant les pièces d'articulation rocker imprimées en 3D sur les côtés, et des équerres imprimées à l'avant et l'arrière. Pour les fixer, on a besoin de boulons M3 et d'écrous T-slot.
Pour les articulations rocker, j'ai utilisé des boulons et écrous M5. La distance du profil avant à l'articulation rocker doit être de 134 mm.
Assemblage de la suspension Rocker-Bogie
Ensuite, on insère les roulements principaux de la suspension rocker-bogie en place. Puis, on a l'arbre de l'articulation rocker qui sera attaché à la base avec un boulon M8.
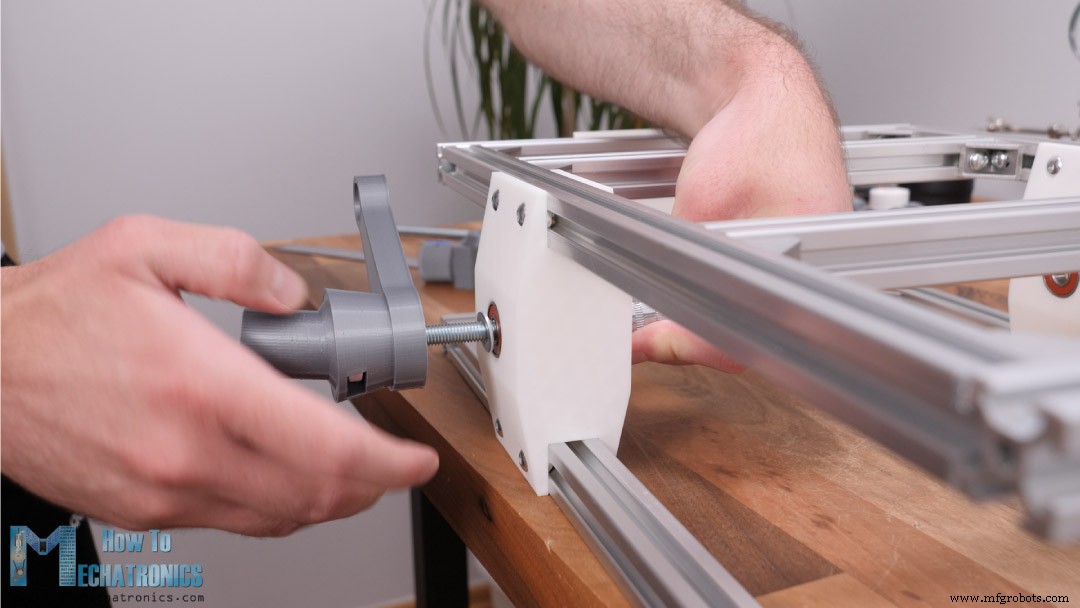
L'arbre a une fente où on insère un écrou M8 pour le fixer à la base. Le trou de l'arbre fait 7,5 mm pour avoir une connexion serrée entre le boulon et l'arbre. Ainsi, on renforce l'arbre imprimé en 3D car le boulon lui-même portera une partie du poids du rover. C'est la pièce la plus sollicitée de tout l'assemblage car tout le poids du rover repose sur l'arbre rocker. La façon d'imprimer les pièces est très importante pour leur solidité.
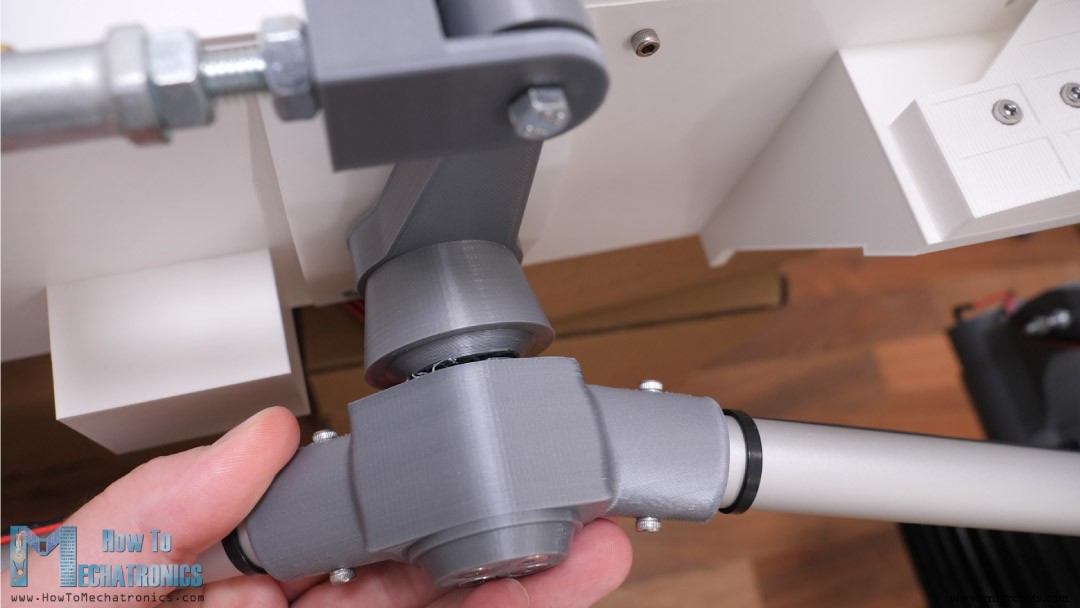
J'ai initialement imprimé cet arbre dans le sens facile, sans support, mais l'impression a échoué.
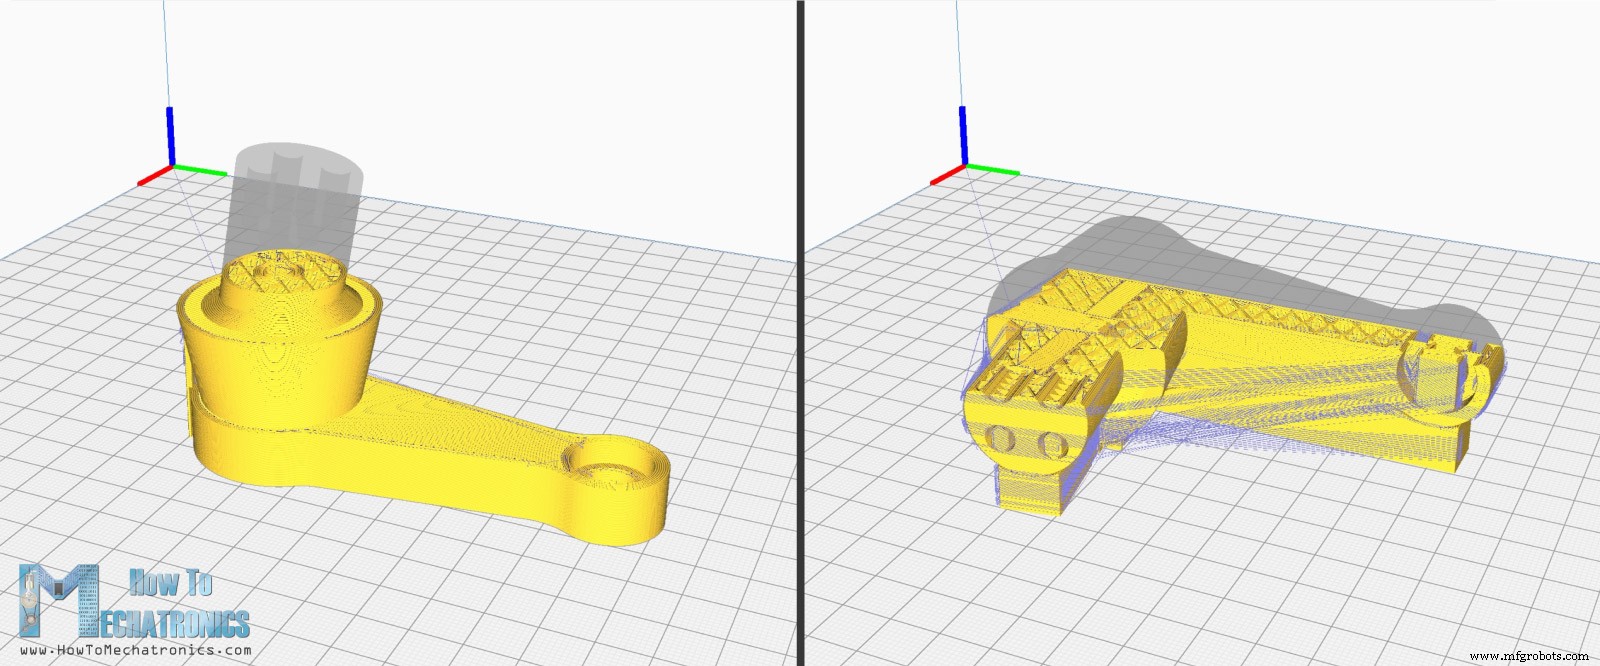
Dans ce sens, la contrainte principale agit sur les couches qui ne sont pas très solides, mais si on imprime la pièce sur le côté, où la contrainte agit sur les parois, la pièce sera beaucoup plus solide et ne cassera pas.
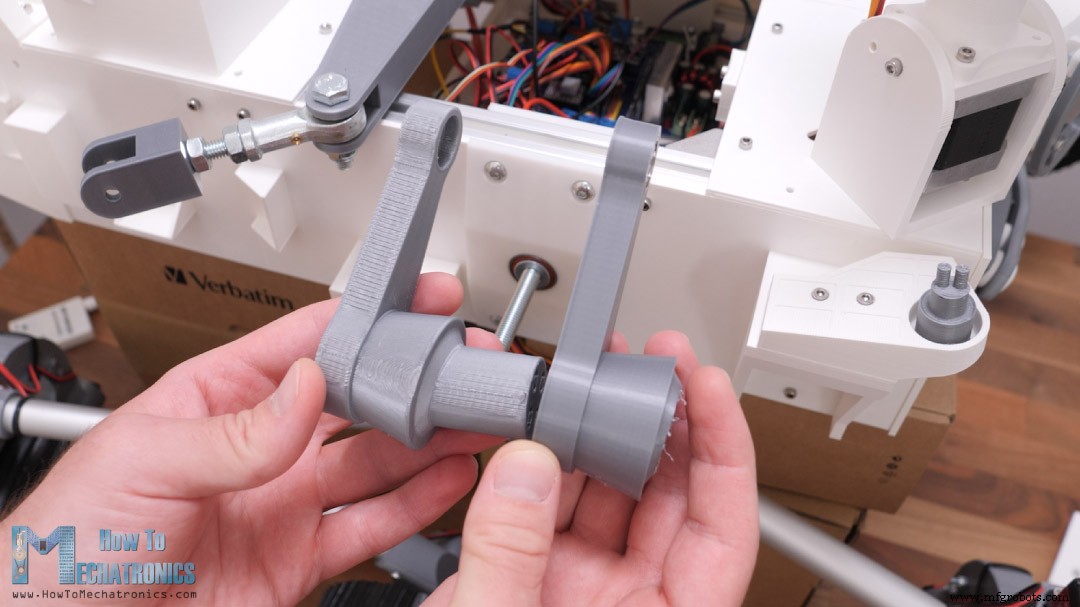
Maintenant, continuons l'assemblage de la suspension rocker-bogie avec les articulations de roue et les supports moteurs, et plus tard on fixera ces sous-ensembles aux arbres rocker.
Les trous des pièces où passent les profils ronds de 20 mm sont dimensionnés pour un ajustement serré, donc dans certains cas il faut utiliser une râpe ou du papier de verre pour les faire rentrer.
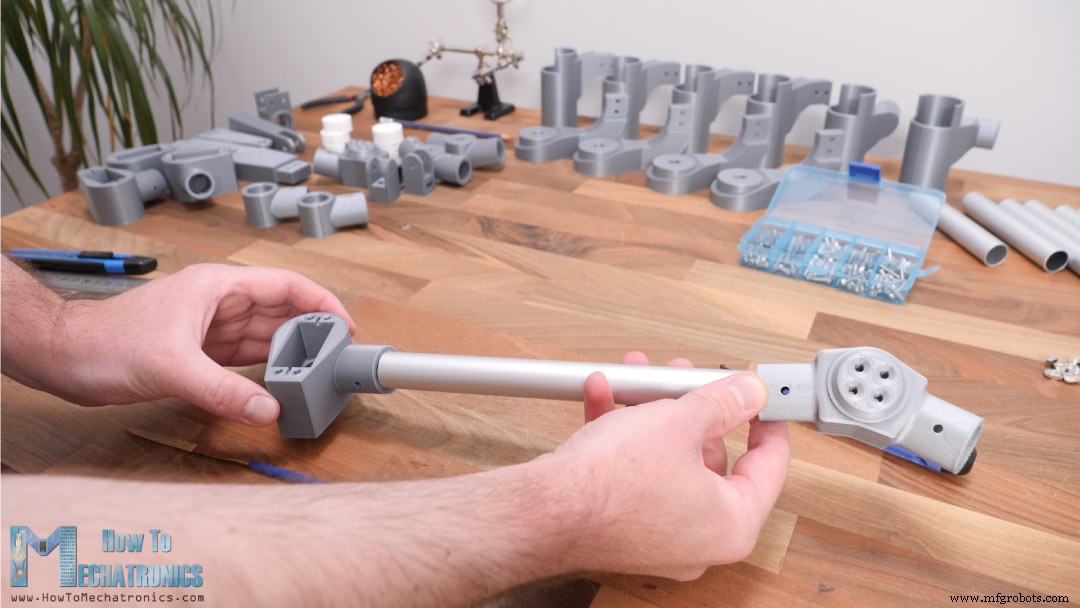
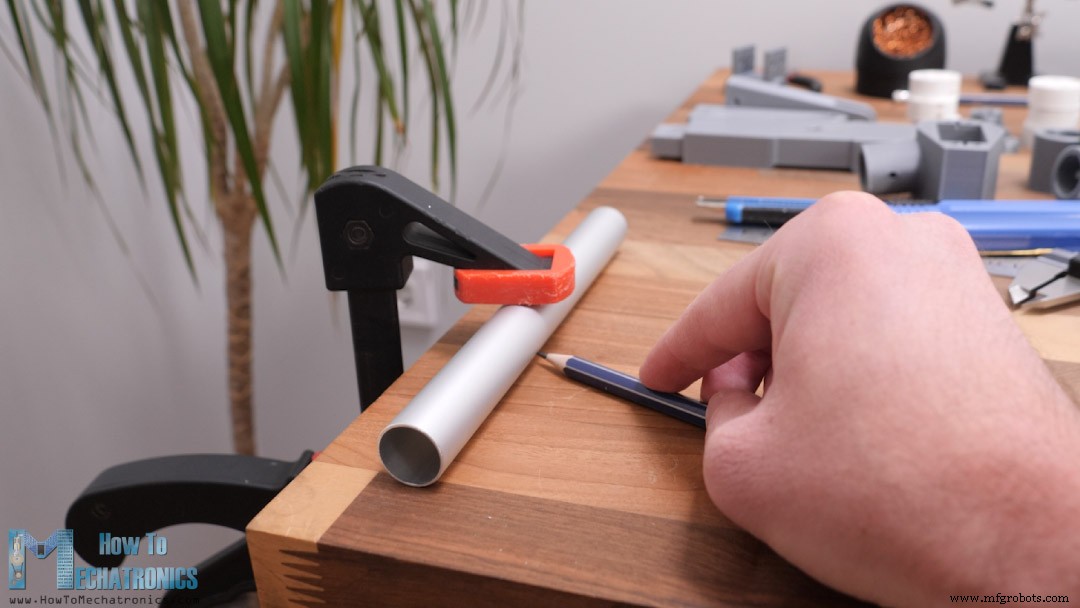
Pour assembler correctement ces pièces, il faut percer les profils ronds à des emplacements précis. Pour cela, on marque d'abord une ligne droite sur le profil.
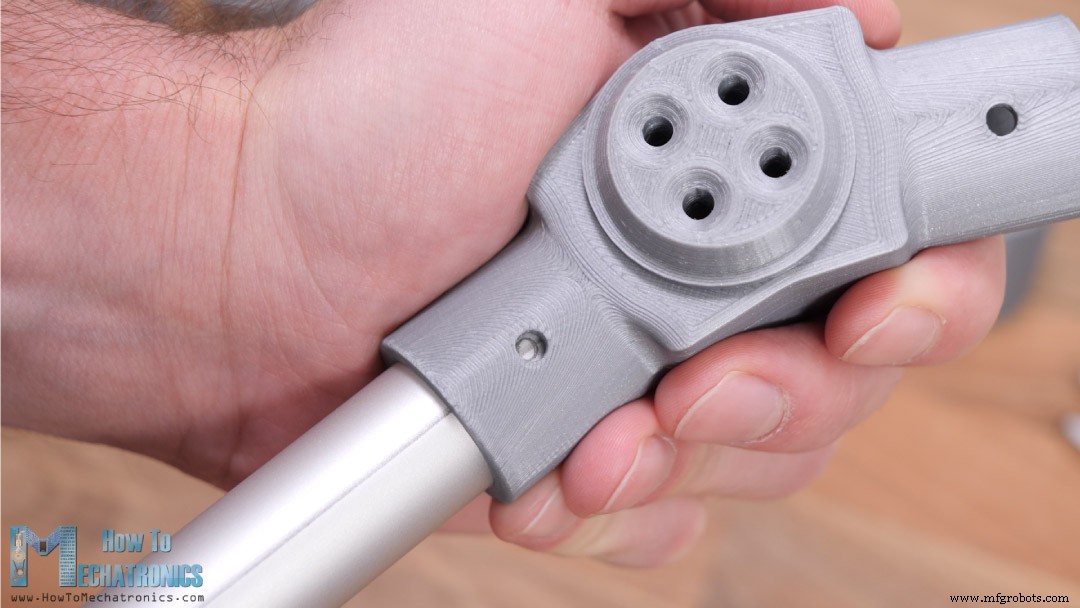
Ensuite, on insère le profil dans la pièce imprimée avec la ligne de marquage passant par le trou de la pièce. On marque alors les emplacements où percer le profil des deux côtés de cette pièce.
De l'autre côté du profil, on répète la même procédure.
J'ai percé les trous avec un foret de 2,5 mm, puis avec un boulon M3 j'ai fait un filetage dans le profil pour serrer les pièces.
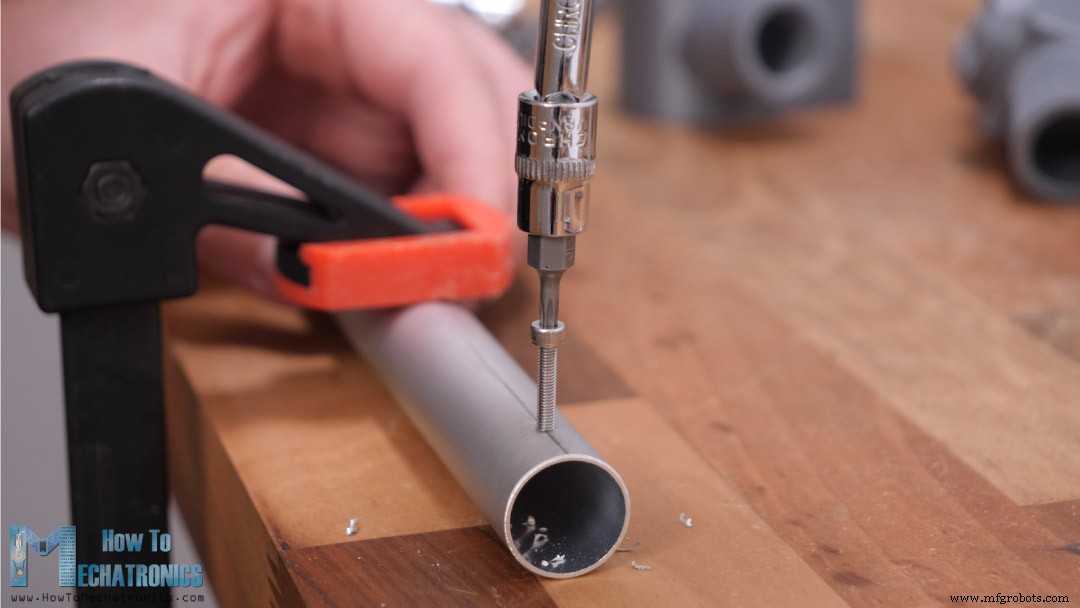
Le profil en aluminium est plus tendre que le boulon, donc c'est facile de faire le filetage avec le boulon lui-même. Cette méthode de perçage est très importante pour qu'à la fin toutes les pièces soient positionnées correctement les unes par rapport aux autres.
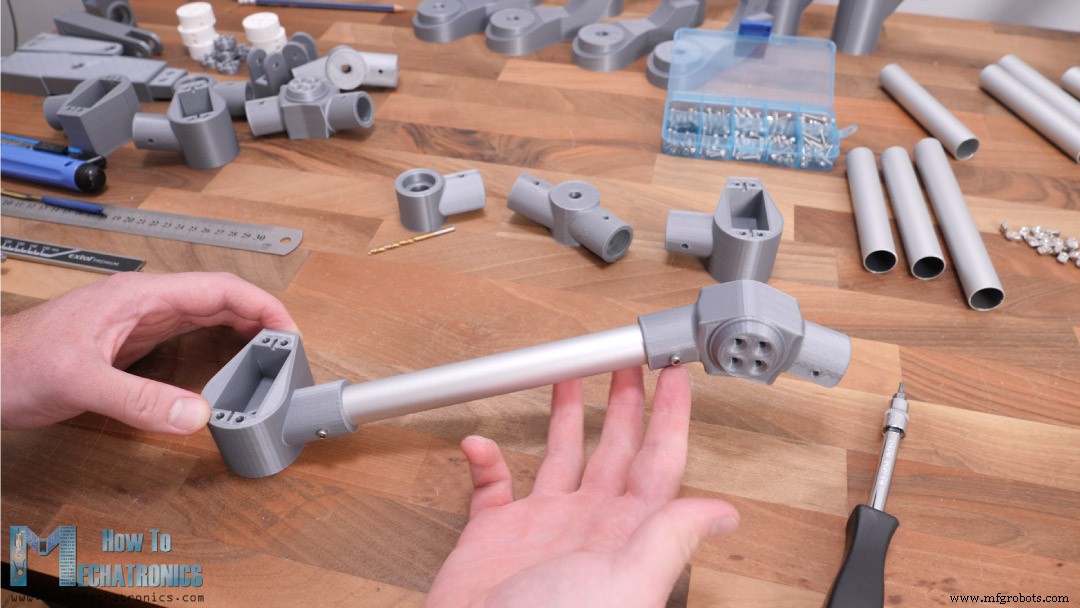
Pour l'articulation bogie, on utilise aussi deux roulements et un boulon M8.
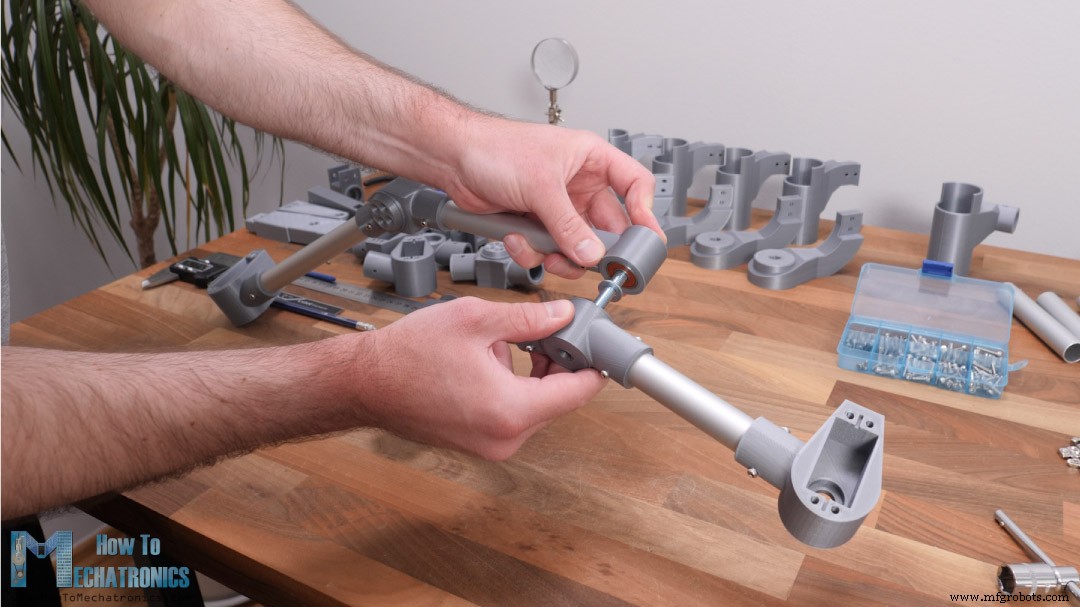
Une fois l'arrangement rocker-bogie terminé, on continue avec l'assemblage des articulations de roues directrices. La pièce d'articulation de roue directrice est composée de deux pièces boulonnées ensemble.
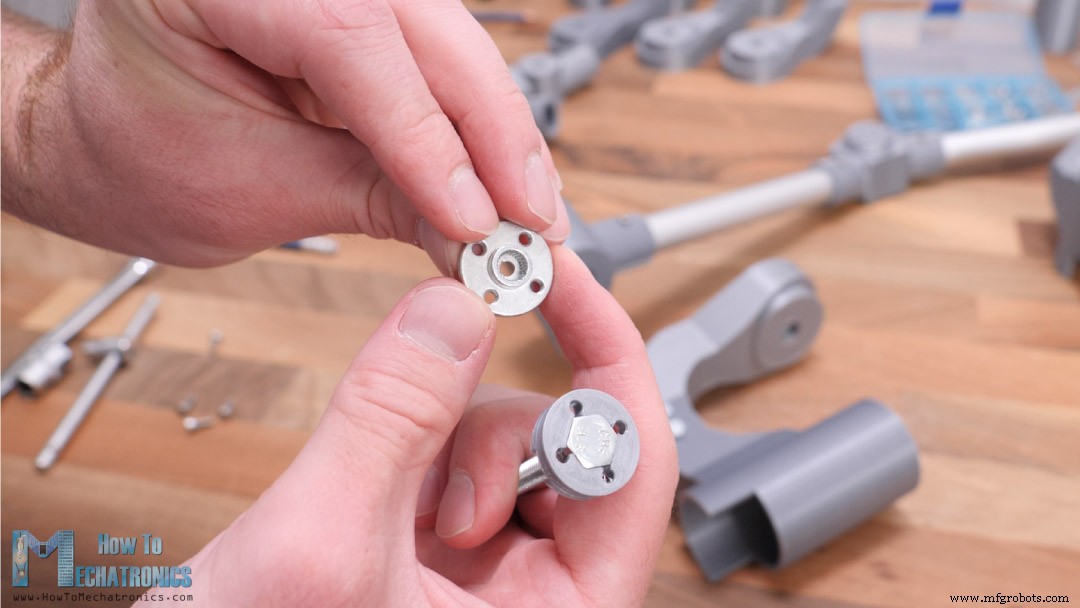
Pour la liaison entre la partie support servo et la partie support moteur DC, on utilise deux roulements et un boulon M6.
Au sommet de la tête du boulon, il faut fixer un bras de servo, ce qu'on fait avec ce coupleur imprimé en 3D et des boulons M3.
Le coupleur a une fente hexagonale par où le mouvement du servo sera transmis au boulon. En bas, on visse l'autre partie de l'articulation.
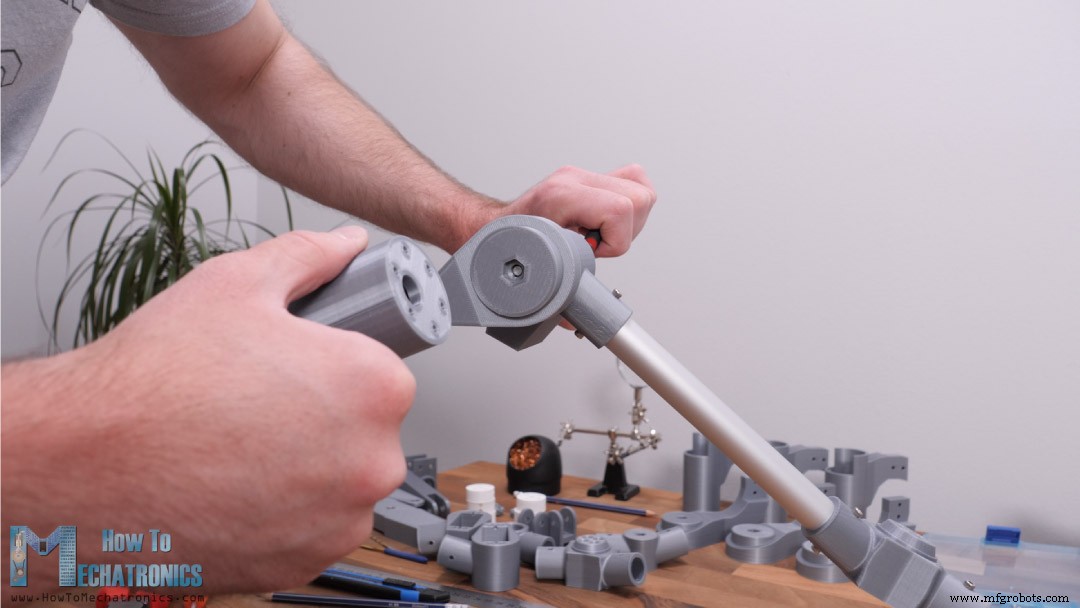
On sécurise cette connexion avec un écrou M6. Cela complète l'articulation de roue directrice, bien que plus tard je réalise qu'il faut ajouter un autre écrou M6 en bas et le serrer contre l'autre.
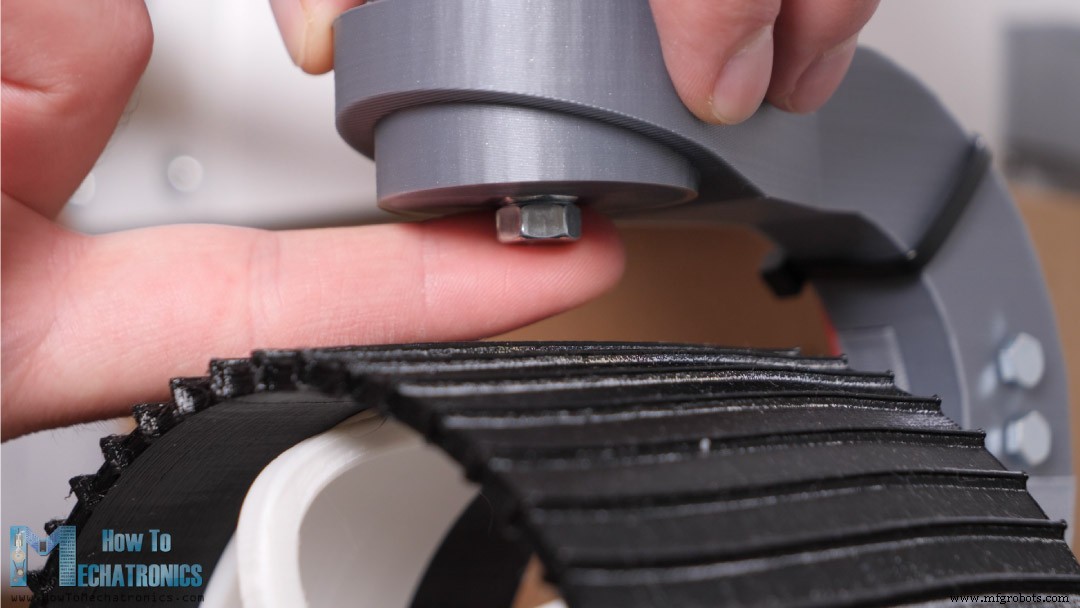
C'est nécessaire car le mouvement du servo est transmis à la partie support moteur DC via l'écrou lui-même, et sans le serrer avec un autre écrou, toute l'articulation se dévisserait.
Même procédure pour l'autre articulation d'angle. On sait qu'on a bien connecté tout si on pose cet assemblage sur une surface plane et que les trois supports moteurs sont à plat ou parallèles entre eux.
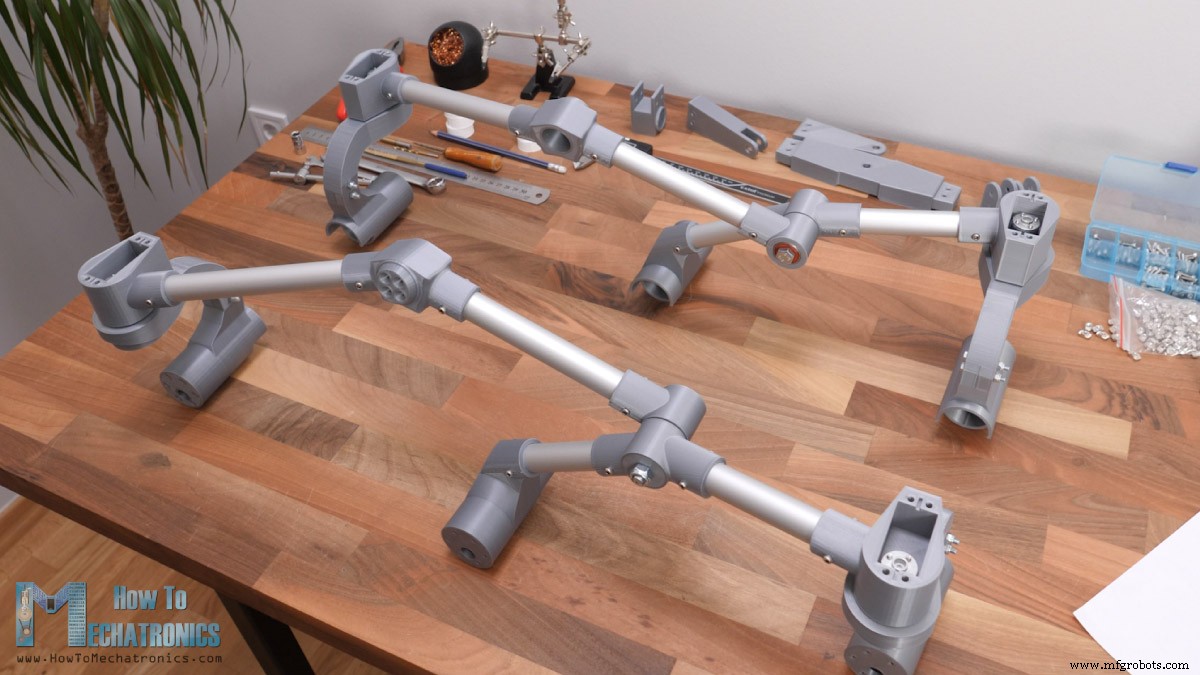
Bien sûr, même procédure pour l'autre côté. Notez que bien que certaines pièces semblent identiques, ce ne sont pas les mêmes pièces mais des pièces miroirs.
Ensuite, il faut insérer ces sous-ensembles sur les arbres d'articulation rocker du châssis. Mais avant, il faut insérer des inserts filetés en laiton dans l'arbre.
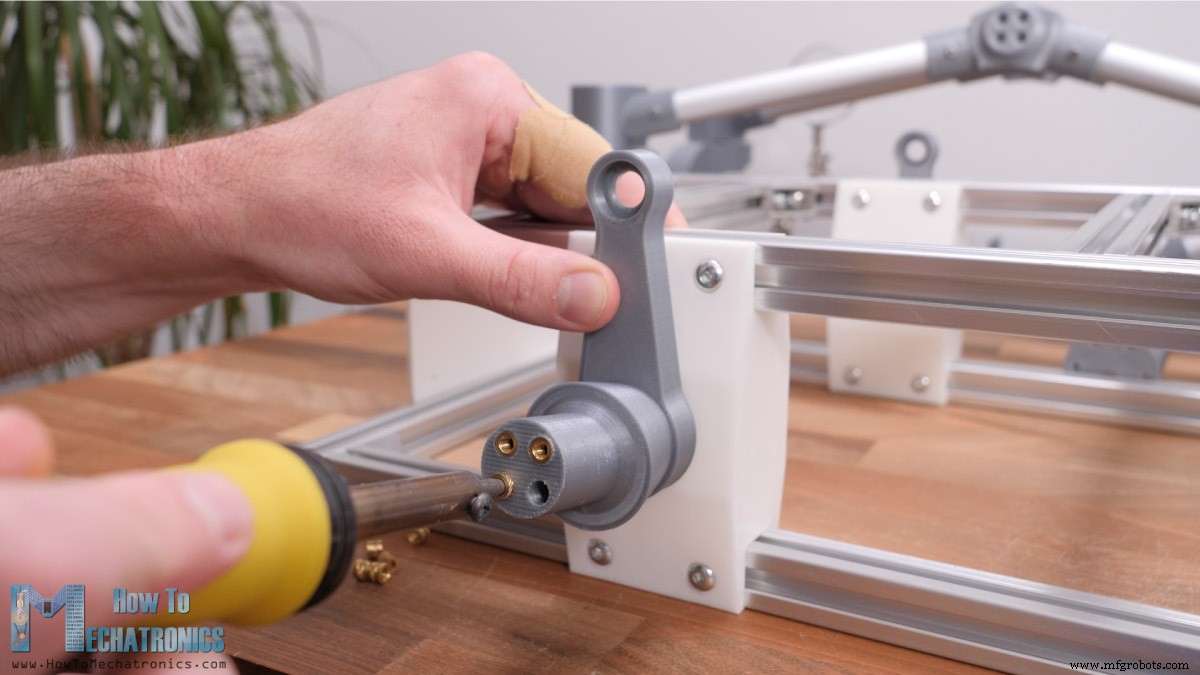
Avec un fer à souder, on les insère facilement, et on obtient de bons trous filetés fiables pour fixer la sous-assemblage de suspension. Il faut quatre boulons M4 pour cela.
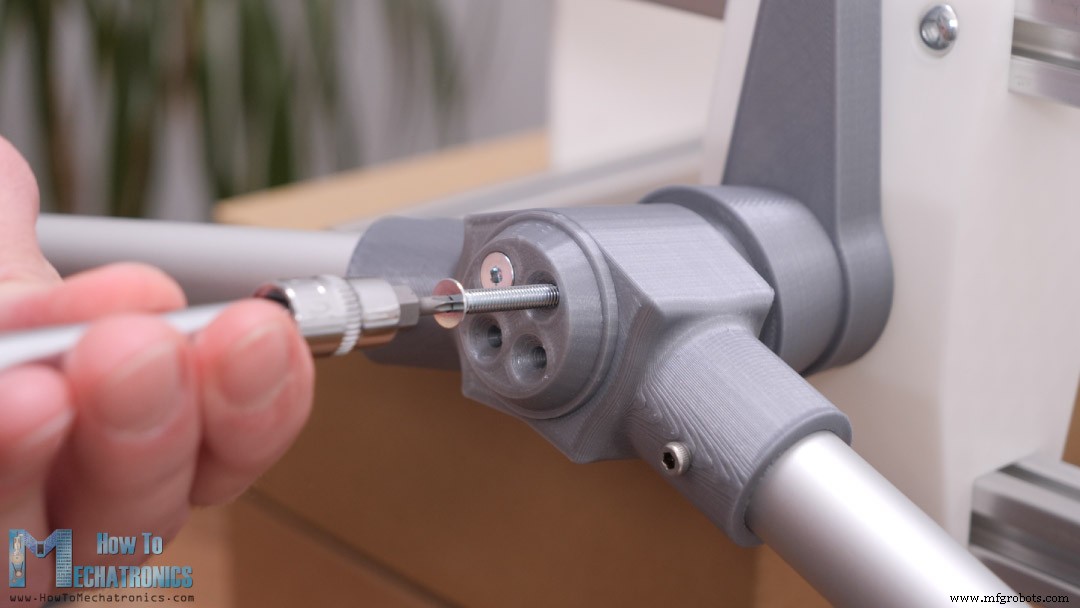
Une fois installés des deux côtés, on remarque que le châssis tombe ou pivote librement. Il manque donc quelque chose pour que la suspension rocker-bogie fonctionne, et c'est le différentiel.
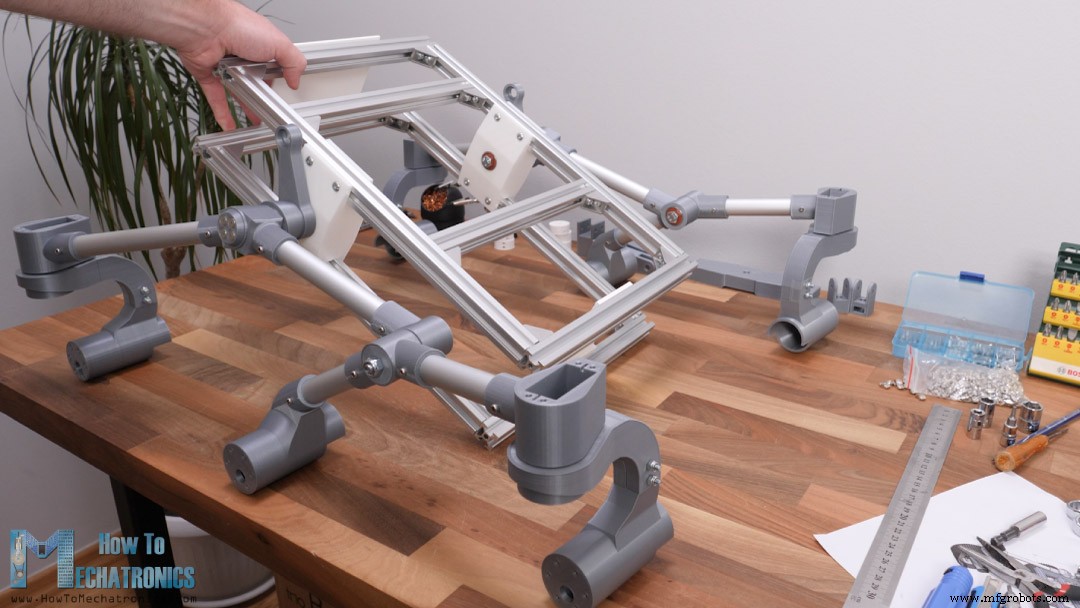
Avec le différentiel, les deux rockers sont connectés entre eux et au châssis. Avec cette configuration, quand un côté pivote, l'autre pivote en sens inverse, assurant un contact de roues approximativement égal.
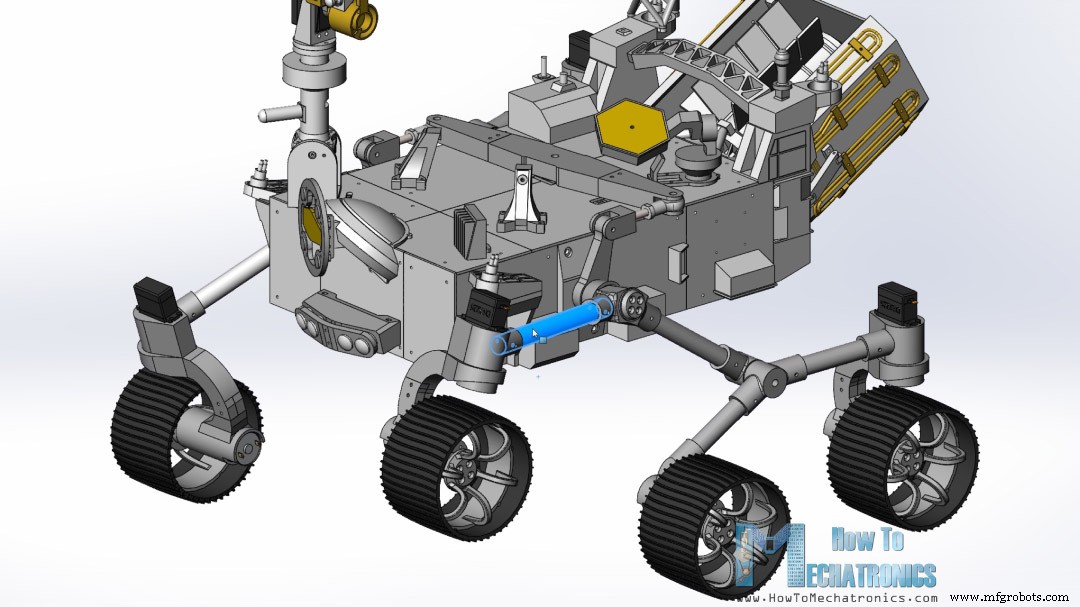
Le châssis aura un angle de tangage moyen des deux rockers.
Voici toutes les pièces nécessaires pour assembler le différentiel.
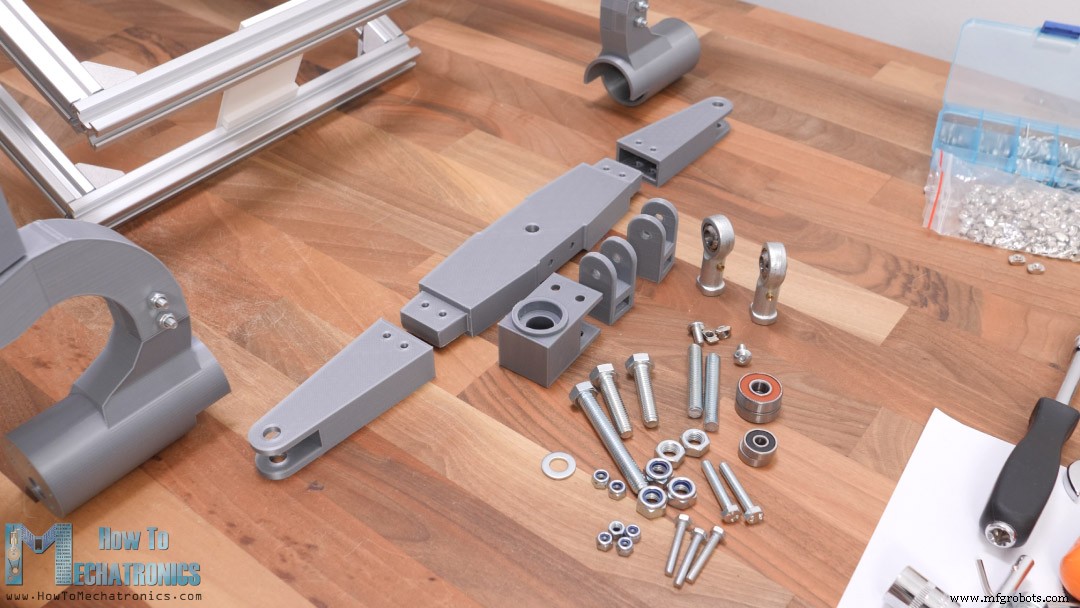
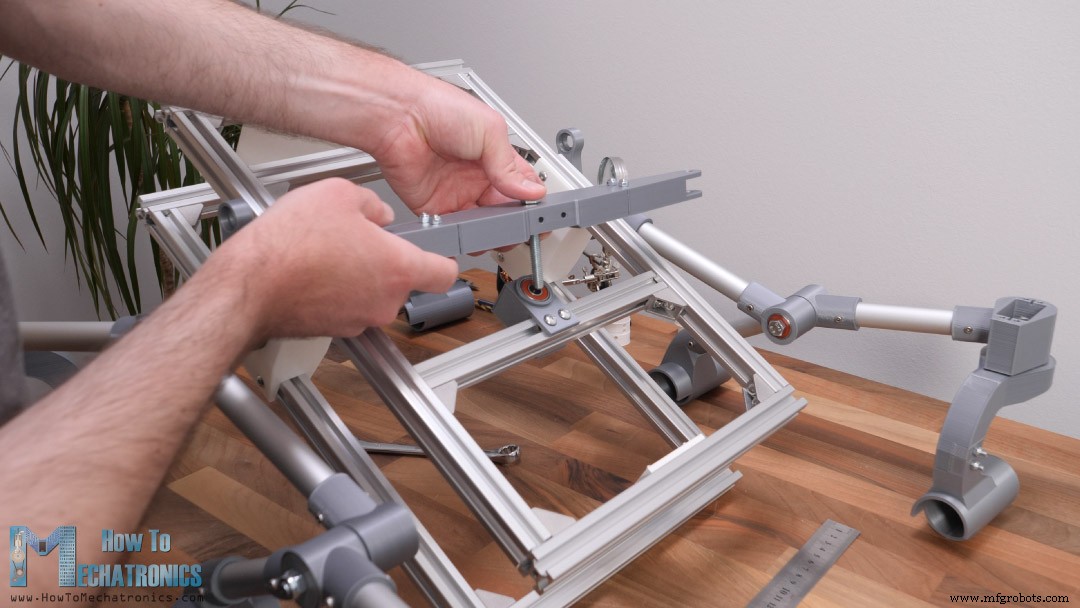
Comme la barre de différentiel est assez longue, je l'ai faite en trois pièces boulonnées ensemble pour pouvoir les imprimer même sur de petites imprimantes 3D. La barre de différentiel pivote au milieu du châssis avec une articulation à deux roulements et un boulon M8.
Pour connecter le différentiel au rocker, il faut une rotule à rotule. J'utilise une rotule M8 et une tige filetée M8 de 50 mm. La tige filetée va dans une pièce imprimée qui a un écrou M8 d'un côté, et de l'autre dans la rotule.
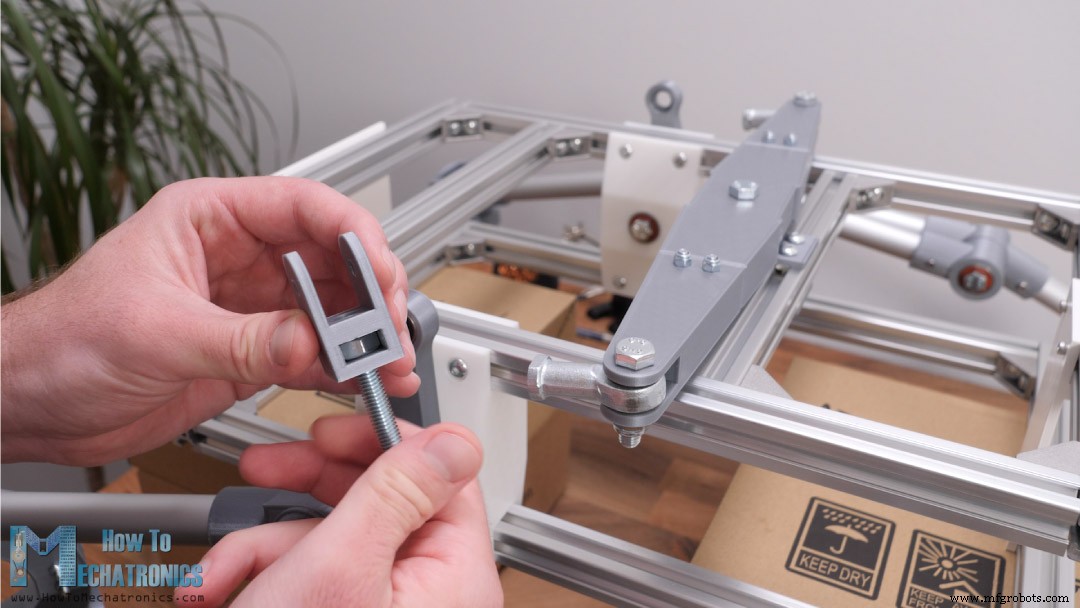
Il faut ajuster la distance entre la liaison de différentiel imprimée et la rotule à environ 20 mm pour que le châssis reste horizontal. Pour connecter la liaison de différentiel au levier rocker, on utilise deux roulements et un boulon M5.
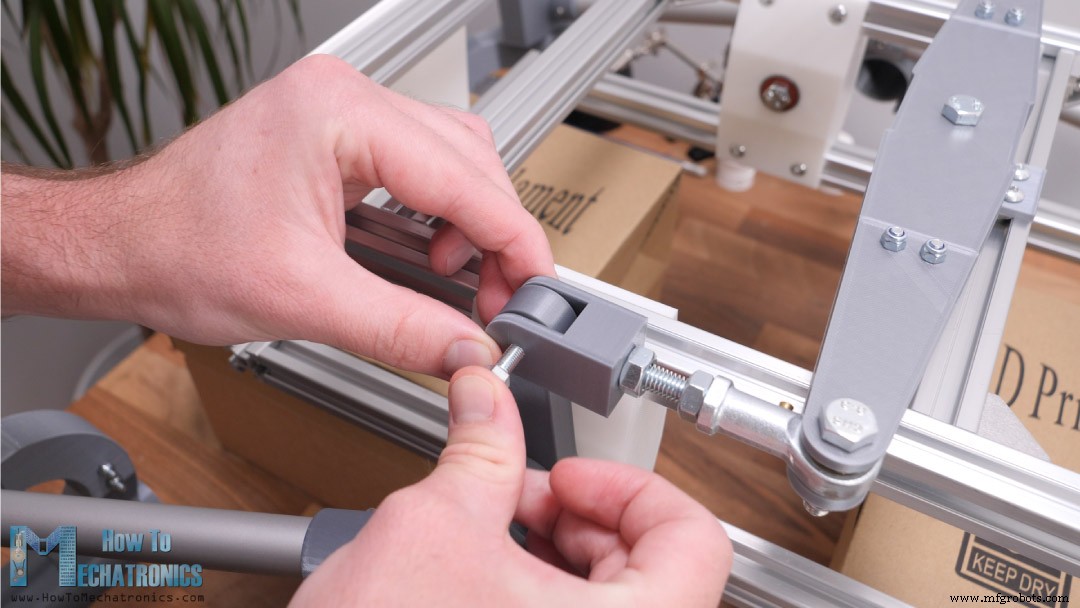
On répète pour l'autre côté et la suspension rocker-bogie est terminée. Quand un côté monte, l'autre descend et vice-versa.
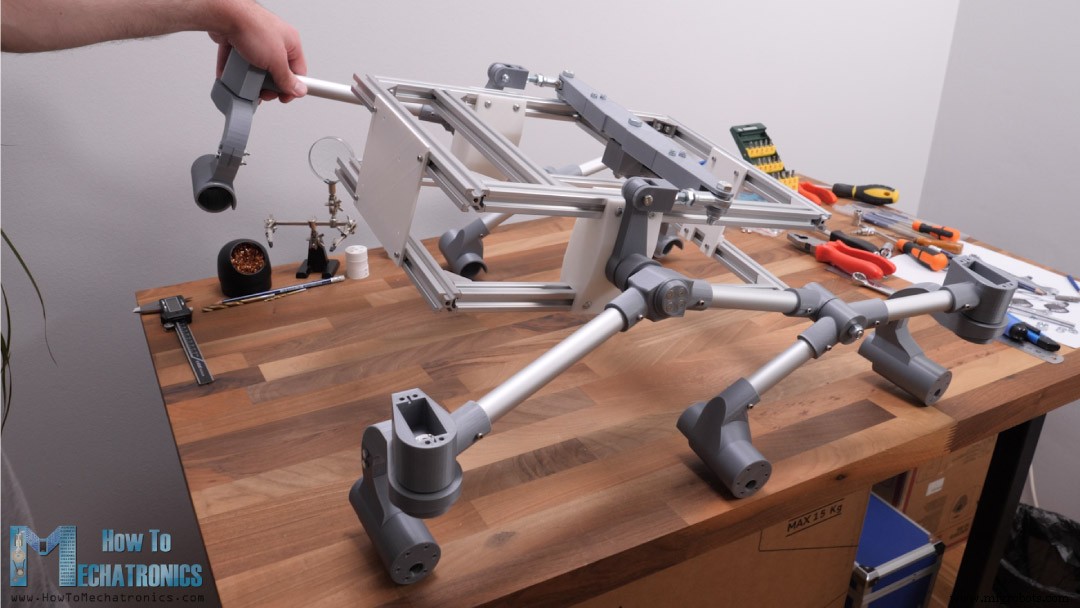
Cela assure le contact de toutes les roues avec le sol en permanence. Le châssis ne fait que la moitié du mouvement de la patte, ou a un angle de tangage moyen des deux rockers.
Voir aussi : Bras robot Arduino et plateforme à roues Mecanum – Fonctionnement automatique
Assemblage des moteurs pour le rover Mars
Très bien, passons maintenant à l'installation des moteurs DC. Les moteurs que j'utilise font 37 mm de diamètre, fonctionnent en 12V et ont un réducteur avec une sortie de 50 RPM.
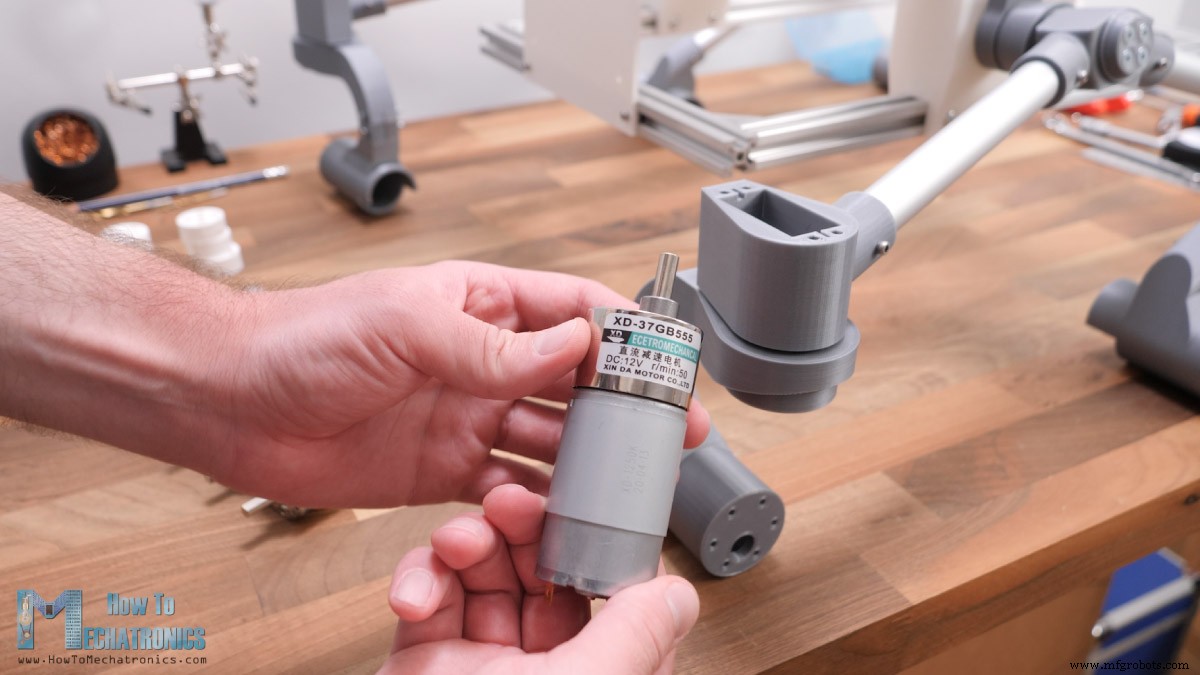
J'ai réalisé plus tard que 50 RPM est un peu trop pour ce rover, je suggérerais donc des versions 20 ou 10 RPM.
Pour attacher les roues aux moteurs, j'ai fait ces couples d'arbre.
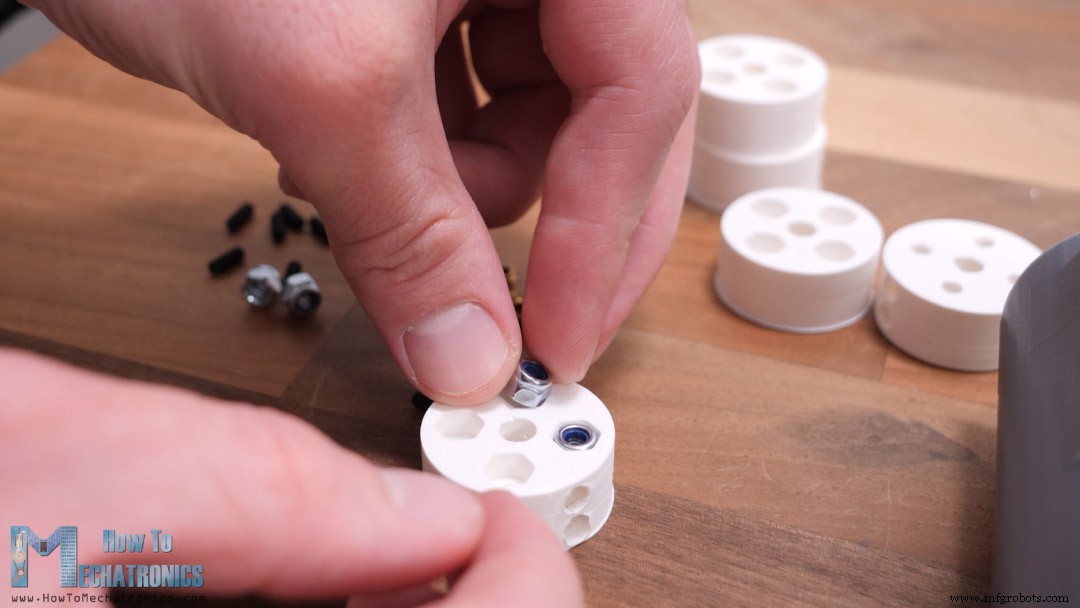
Il faut y installer des inserts filetés M3 pour fixer le coupleur à l'arbre, et des écrous M4 pour fixer la roue au coupleur. En insérant les écrous, il faut aussi mettre de la colle pour qu'ils tiennent bien, ou utiliser des inserts filetés.
Ensuite, on peut attacher les roues. Les roues sont en deux parties. L'une est la roue imprimée en filament flexible (mais ce n'est pas obligatoire), l'autre est le moyeu imprimé en PLA normal.
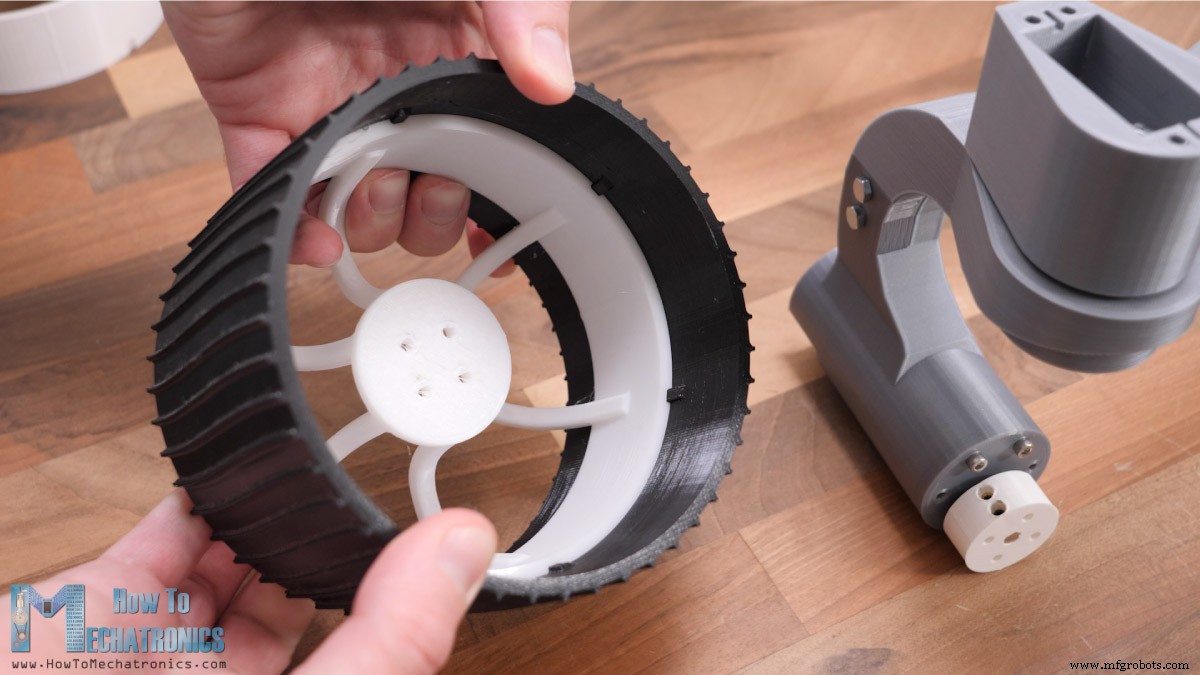
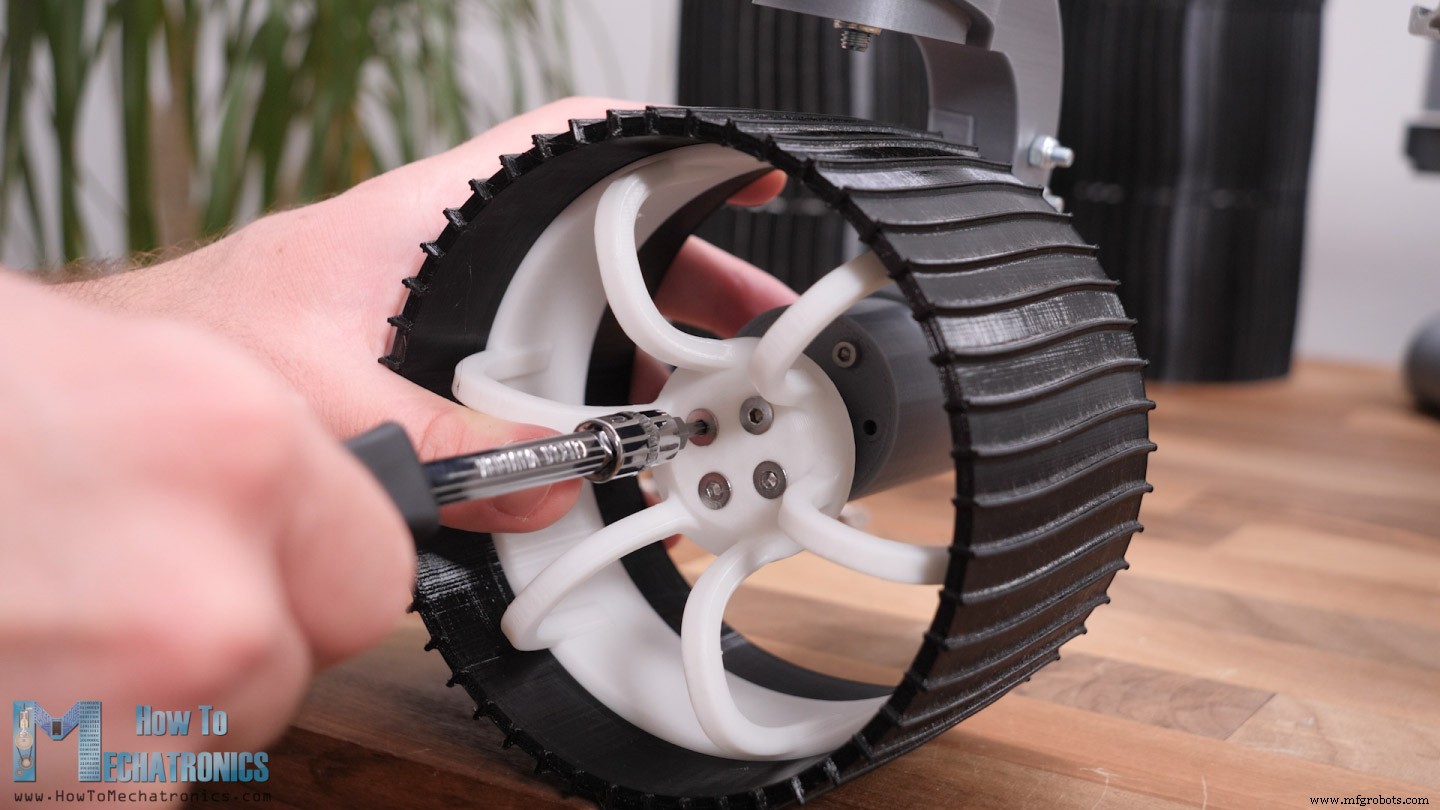
Le moyeu a des encoches qui s'emboîtent dans la roue et transmettent la puissance du moteur à la roue. On peut mettre quelques gouttes de colle aux encoches pour plus de sécurité. Enfin, on fixe les roues aux couples d'arbre ou aux moteurs DC avec 4 boulons M4.
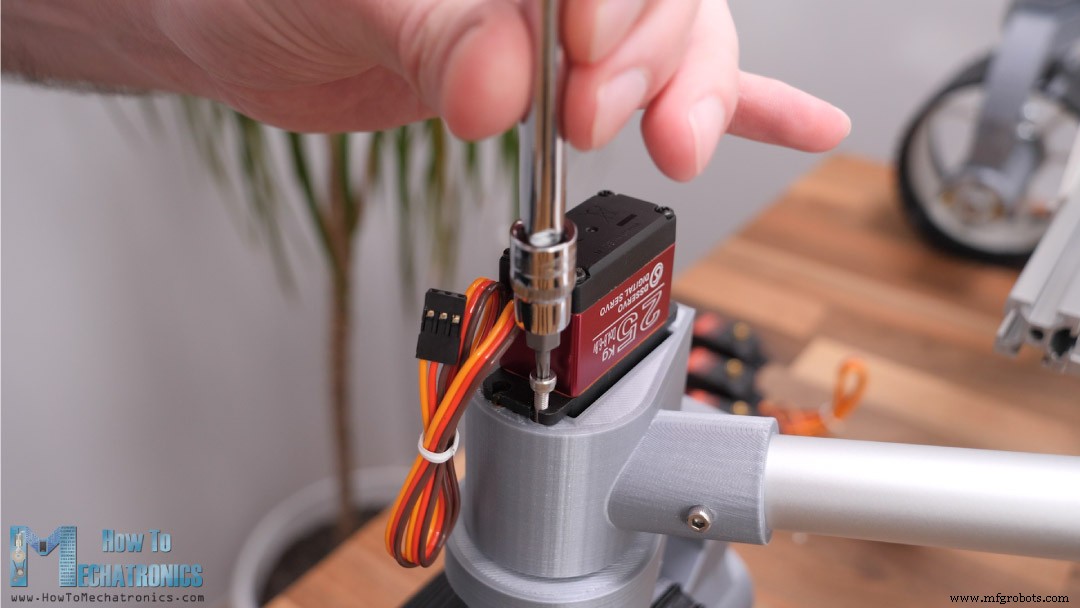
Très bien, maintenant on installe les servomoteurs de direction. J'utilise des servos numériques à couple élevé de 25 kgcm et tension de 4,8 à 6,8 V. Pour les fixer, on utilise quatre boulons M3 qui vont dans les inserts filetés M3 de la pièce support servo imprimée.
Assemblage de l'unité caméra
Ensuite, on assemble l'unité caméra. Pour la rotation (pan) de la caméra, j'ai choisi un moteur pas-à-pas NEMA 17, mais vous pouvez utiliser un autre type de moteur.
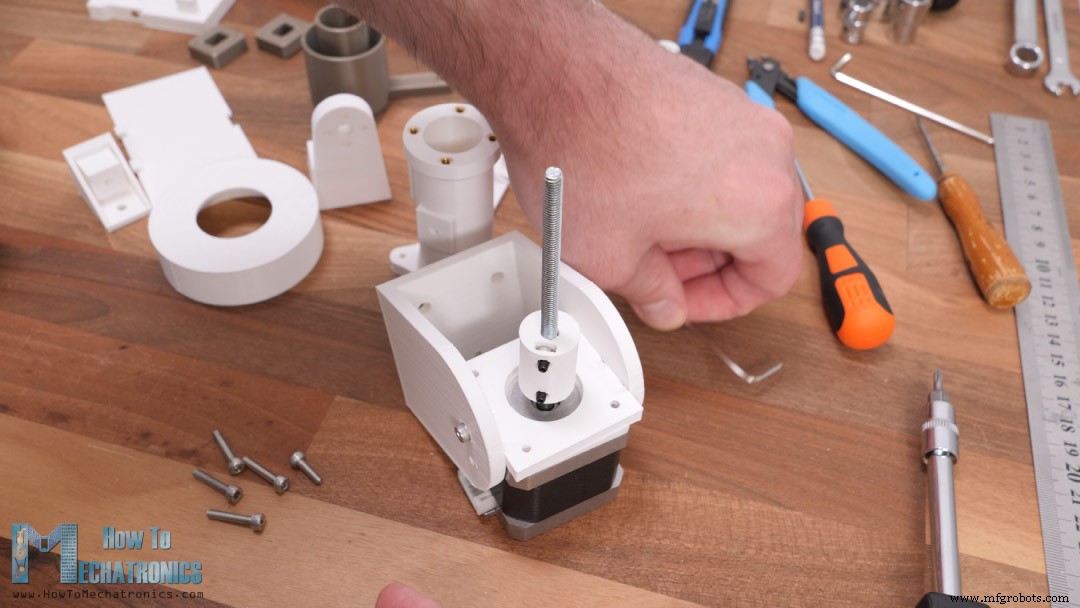
Le mouvement du moteur est transmis à la partie supérieure via une tige filetée M5 connectée au moteur par un coupleur d'arbre imprimé en 3D, et de l'autre côté on utilise un roulement et deux écrous pour fixer la tige à l'élément mobile. Pour l'inclinaison (tilt) de la caméra, j'utilise un servo identique à ceux des roues directrices.
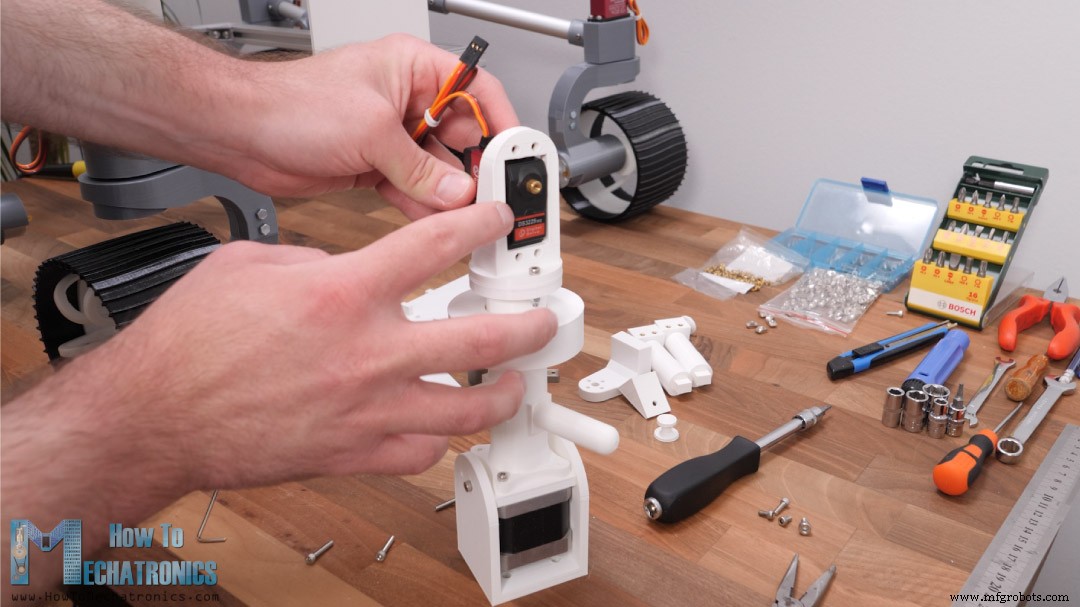
Beaucoup de pièces ici sur l'unité caméra ne sont pas fonctionnelles et ne sont là que pour l'apparence du vrai rover. Pour les assembler, il faut divers boulons M3 et inserts filetés.
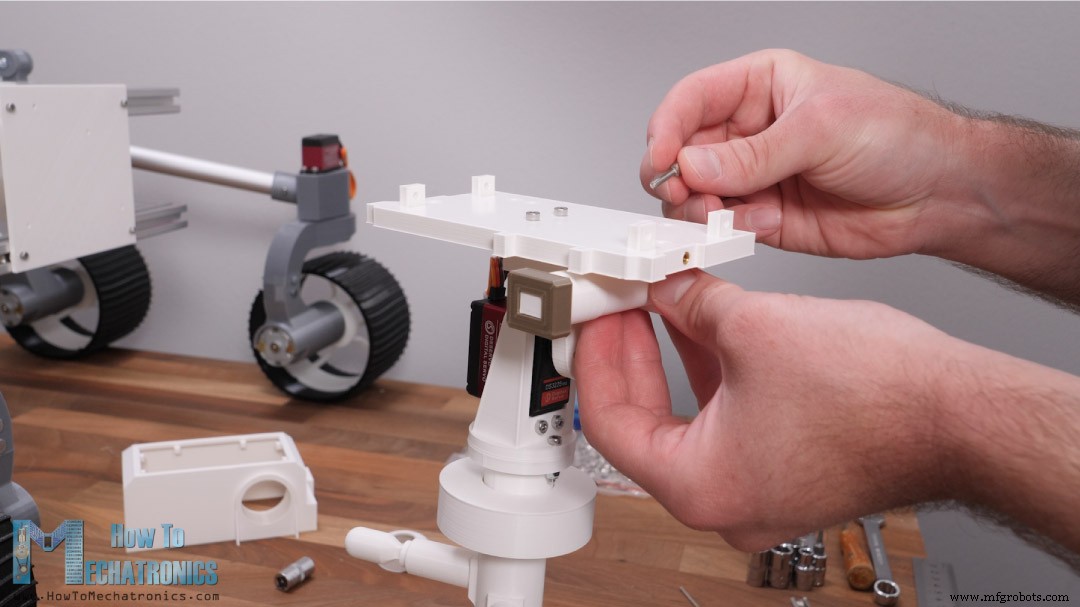
Cependant, j'installerai aussi une vraie caméra FPV. J'ai fait un support sur mesure pour la monter sur le boîtier de l'unité caméra. La caméra est accessible par le haut qu'on ferme avec un couvercle à clipser. Voici l'apparence finale de l'unité caméra.
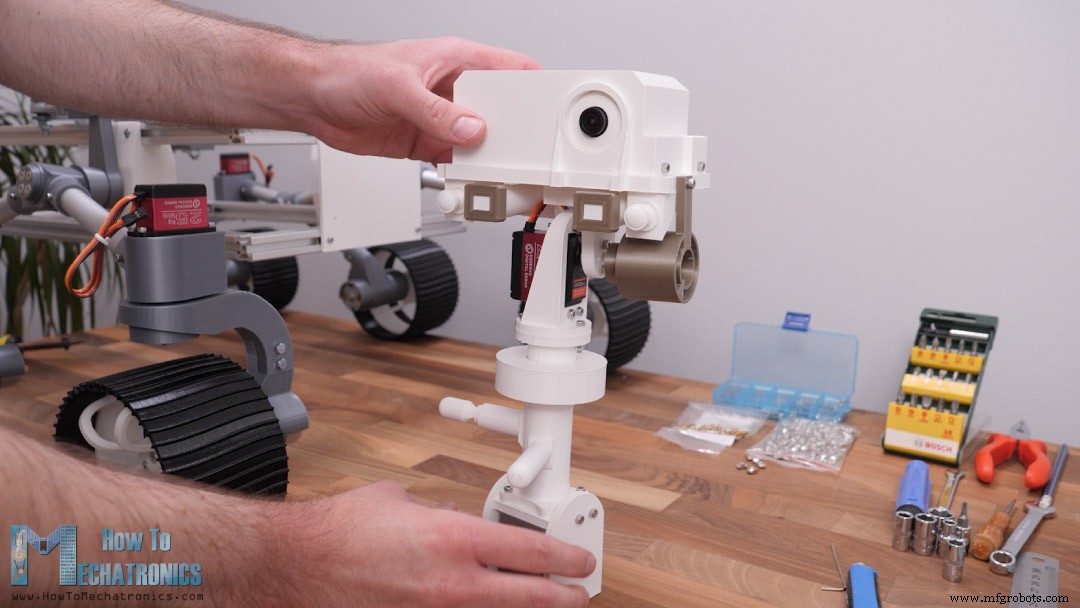
J'ai monté cette sous-assemblage caméra dans le coin avant droit du châssis.
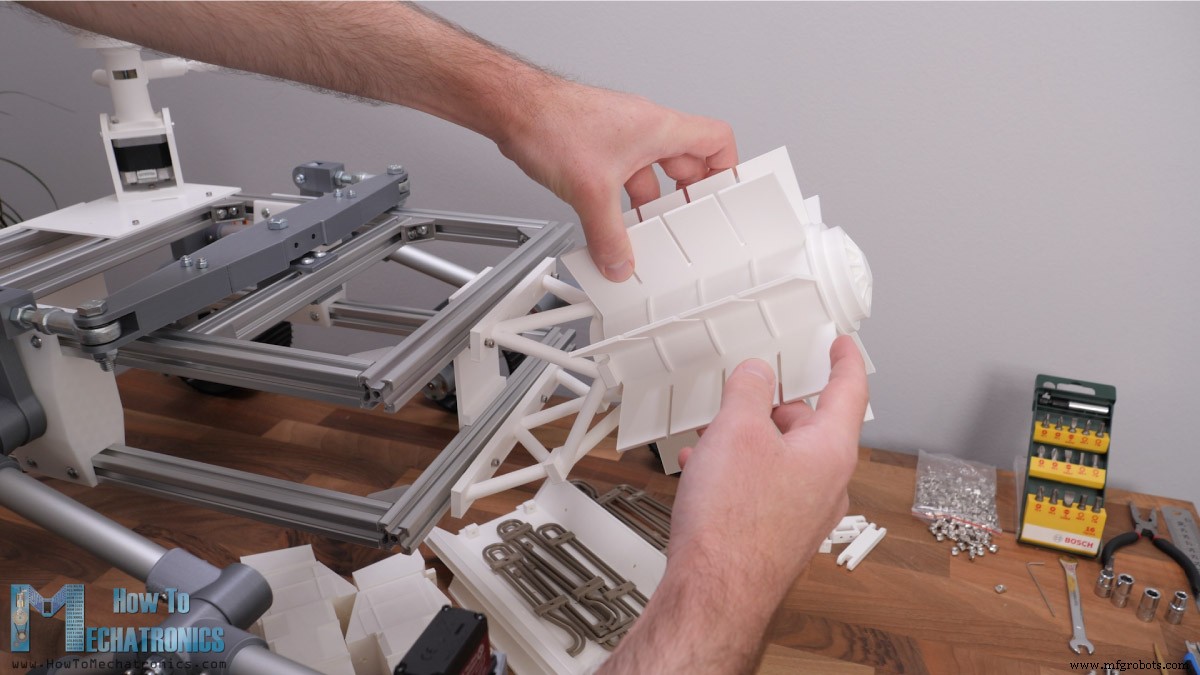
À ce stade, on peut continuer soit avec l'assemblage du reste des pièces imprimées (non fonctionnelles, juste pour l'apparence), soit avec le câblage électronique pour faire fonctionner le rover. J'ai choisi d'assembler toutes les pièces imprimées d'abord, puis faire l'électronique.
Assemblage du reste du rover
Comme dit, les pièces suivantes sont juste pour l'apparence, je ne détaillerai pas leur assemblage. Vous pouvez voir comment tout se connecte depuis le modèle 3D.
J'ai mis beaucoup d'effort à concevoir ces pièces, en soignant les détails pour que tout soit beau.
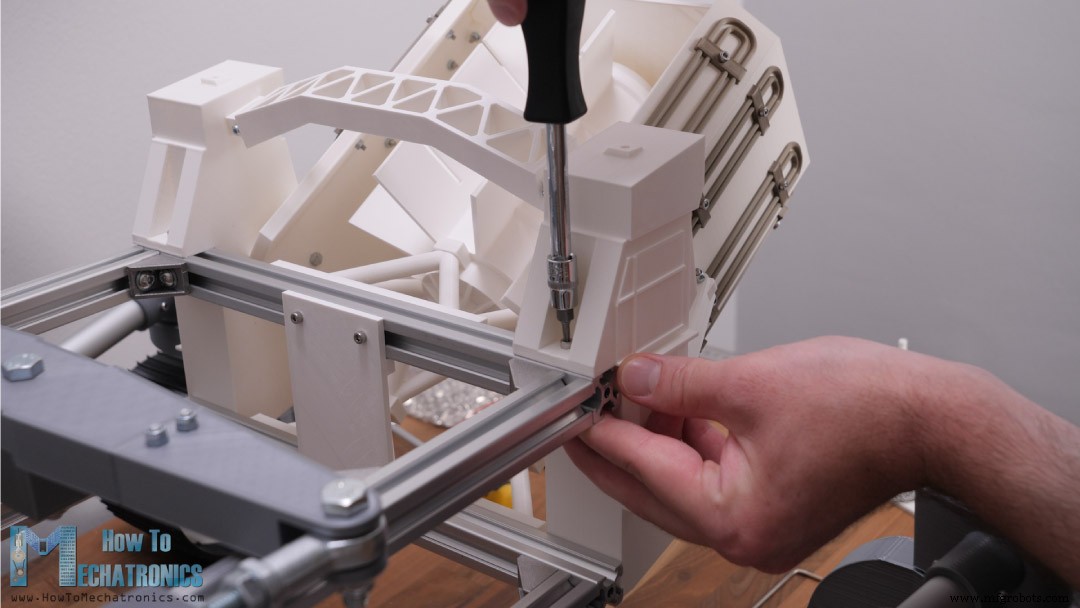
Ces pièces sont aussi assez grosses et prennent du temps à imprimer.
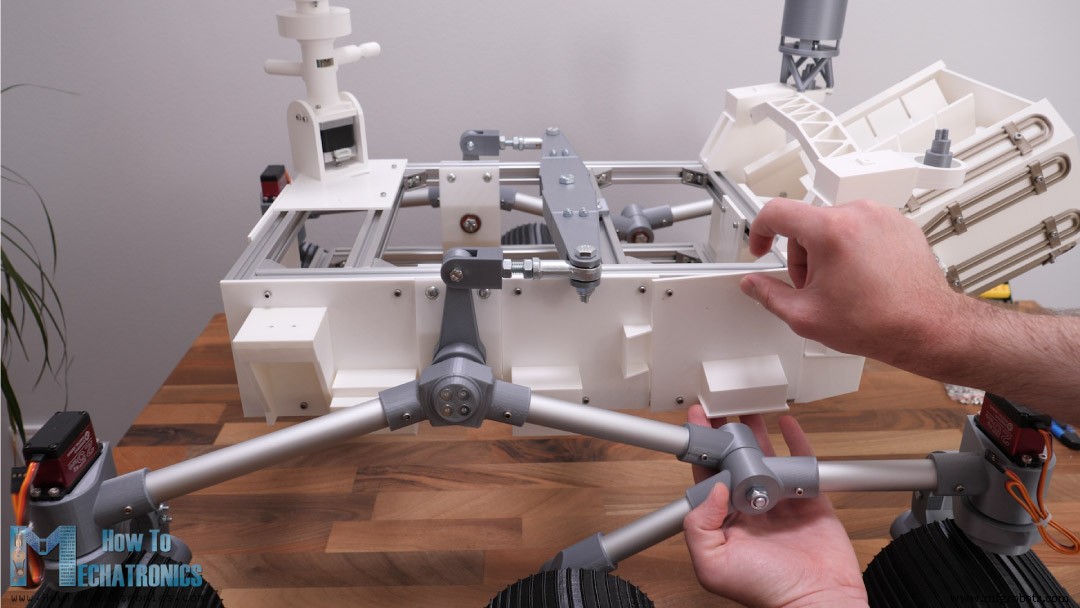
Voici un aperçu rapide de comment je les ai installées.
Les deux derniers panneaux supérieurs au milieu du rover sont conçus pour se clipser.
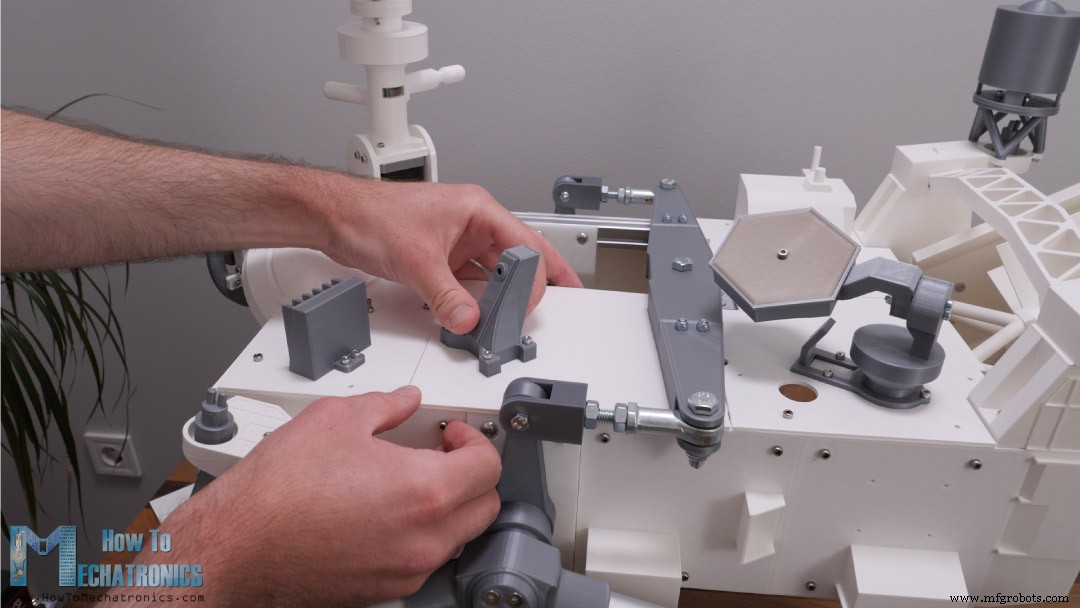
Ils feront office de capot qui peut être facilement retiré car les composants électroniques seront dans cette zone.
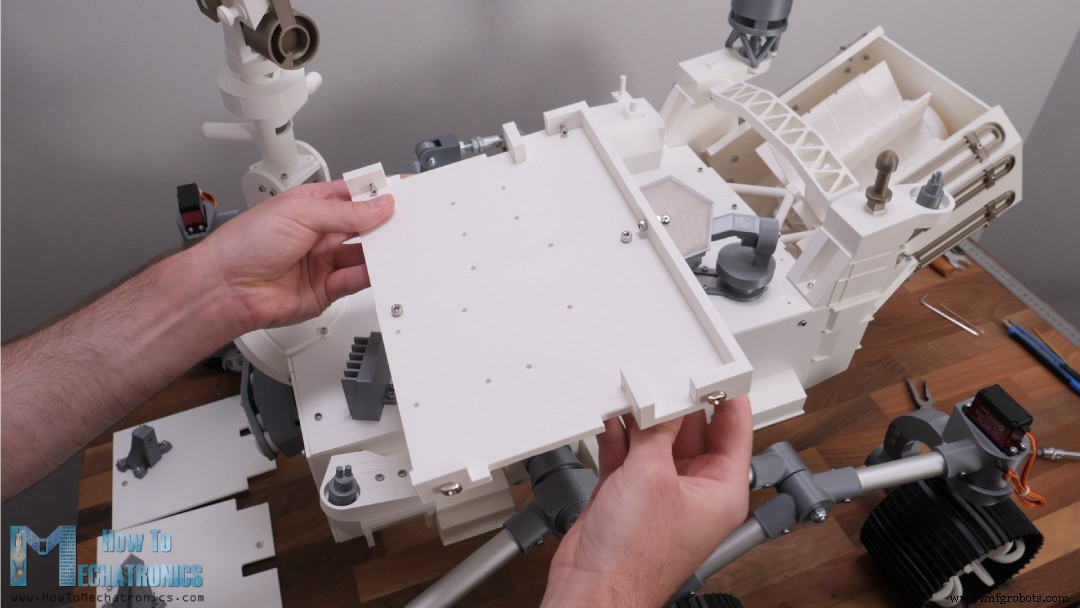
Le support des composants électroniques est fait de deux pièces imprimées boulonnées ensemble et va sur le cadre inférieur du châssis.
Électronique
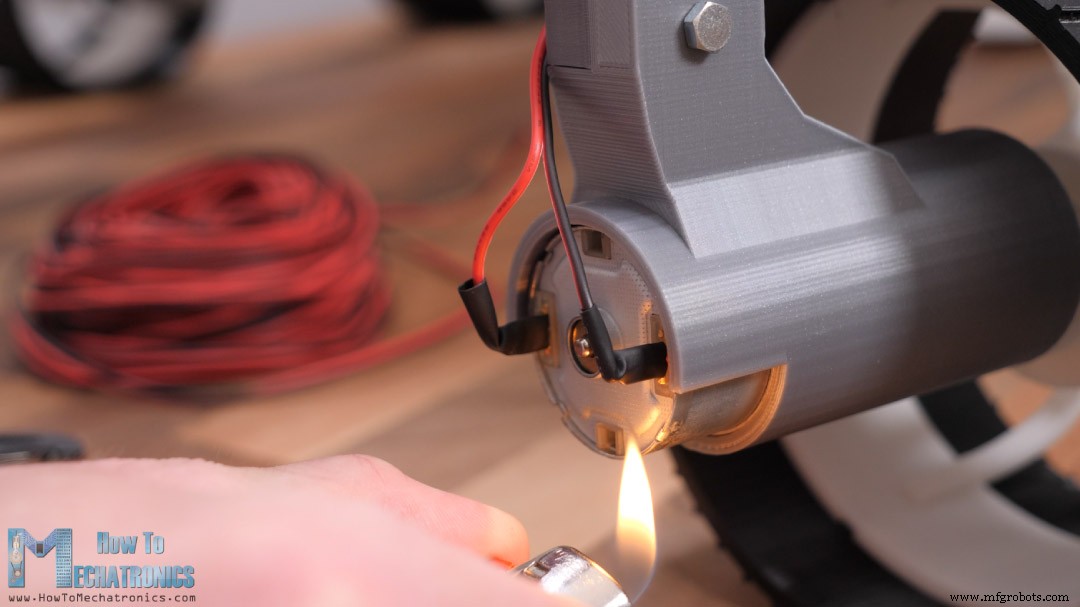
Très bien, passons à l'électronique. D'abord, mesurer la longueur de fil nécessaire pour chaque moteur. J'ai soudé les fils directement sur les moteurs n'ayant pas de connecteurs adaptés. J'ai utilisé de la gaine thermorétractable pour isoler les connexions.
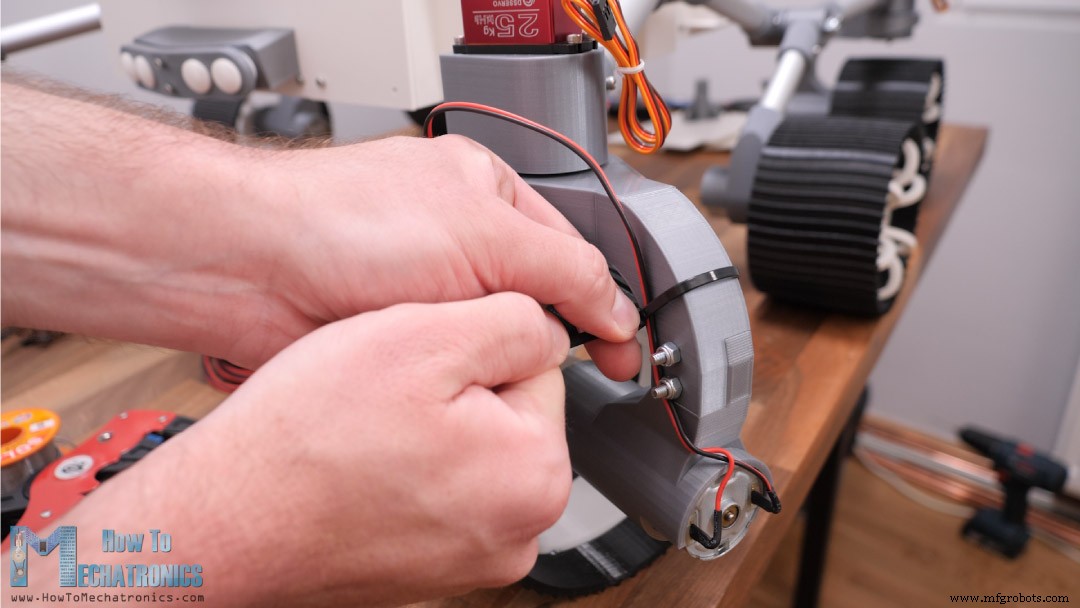
Avec des colliers de serrage, on guide et garde les fils propres.
Pour les servomoteurs, on peut utiliser des rallonges servo pour étendre les fils jusqu'au compartiment électronique. La pièce support électronique a des fentes par où passer les fils vers le milieu du rover.
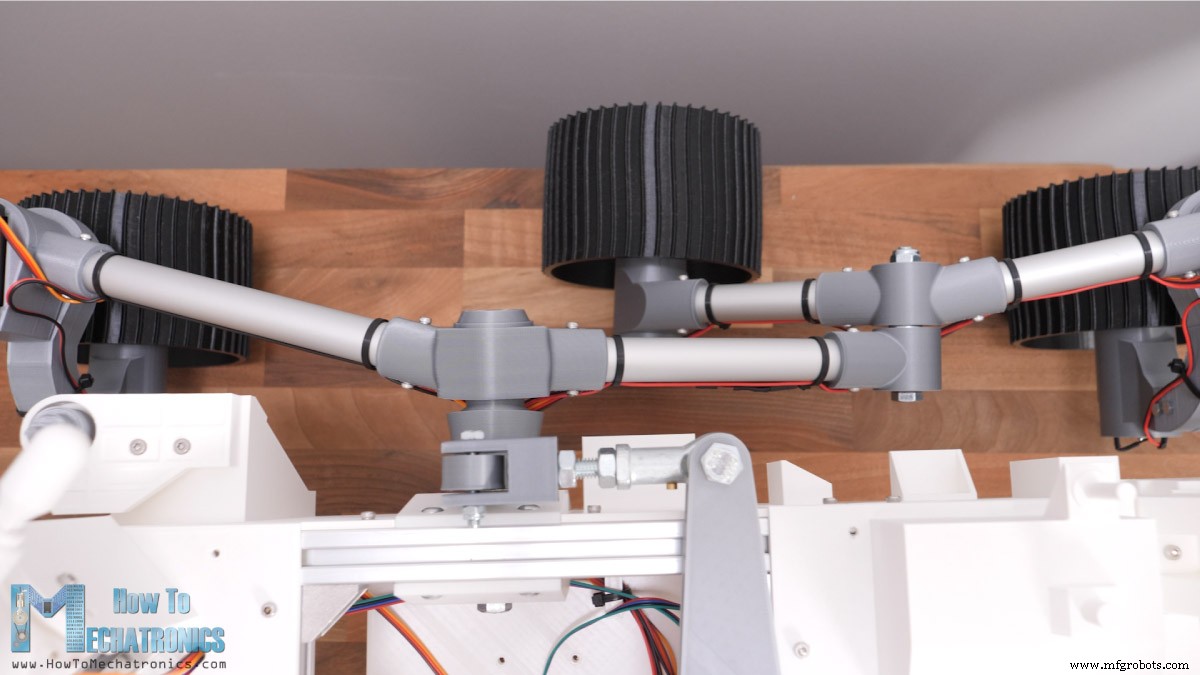
Dans l'ensemble, je trouve que le câblage est sorti assez propre avec les fils passant derrière les parties visibles.
Voir aussi : Robot SCARA | Comment construire votre propre robot basé sur Arduino
Schéma de câblage du rover Mars DIY
Regardons maintenant le schéma de câblage de ce rover et voyons comment tout doit être connecté.
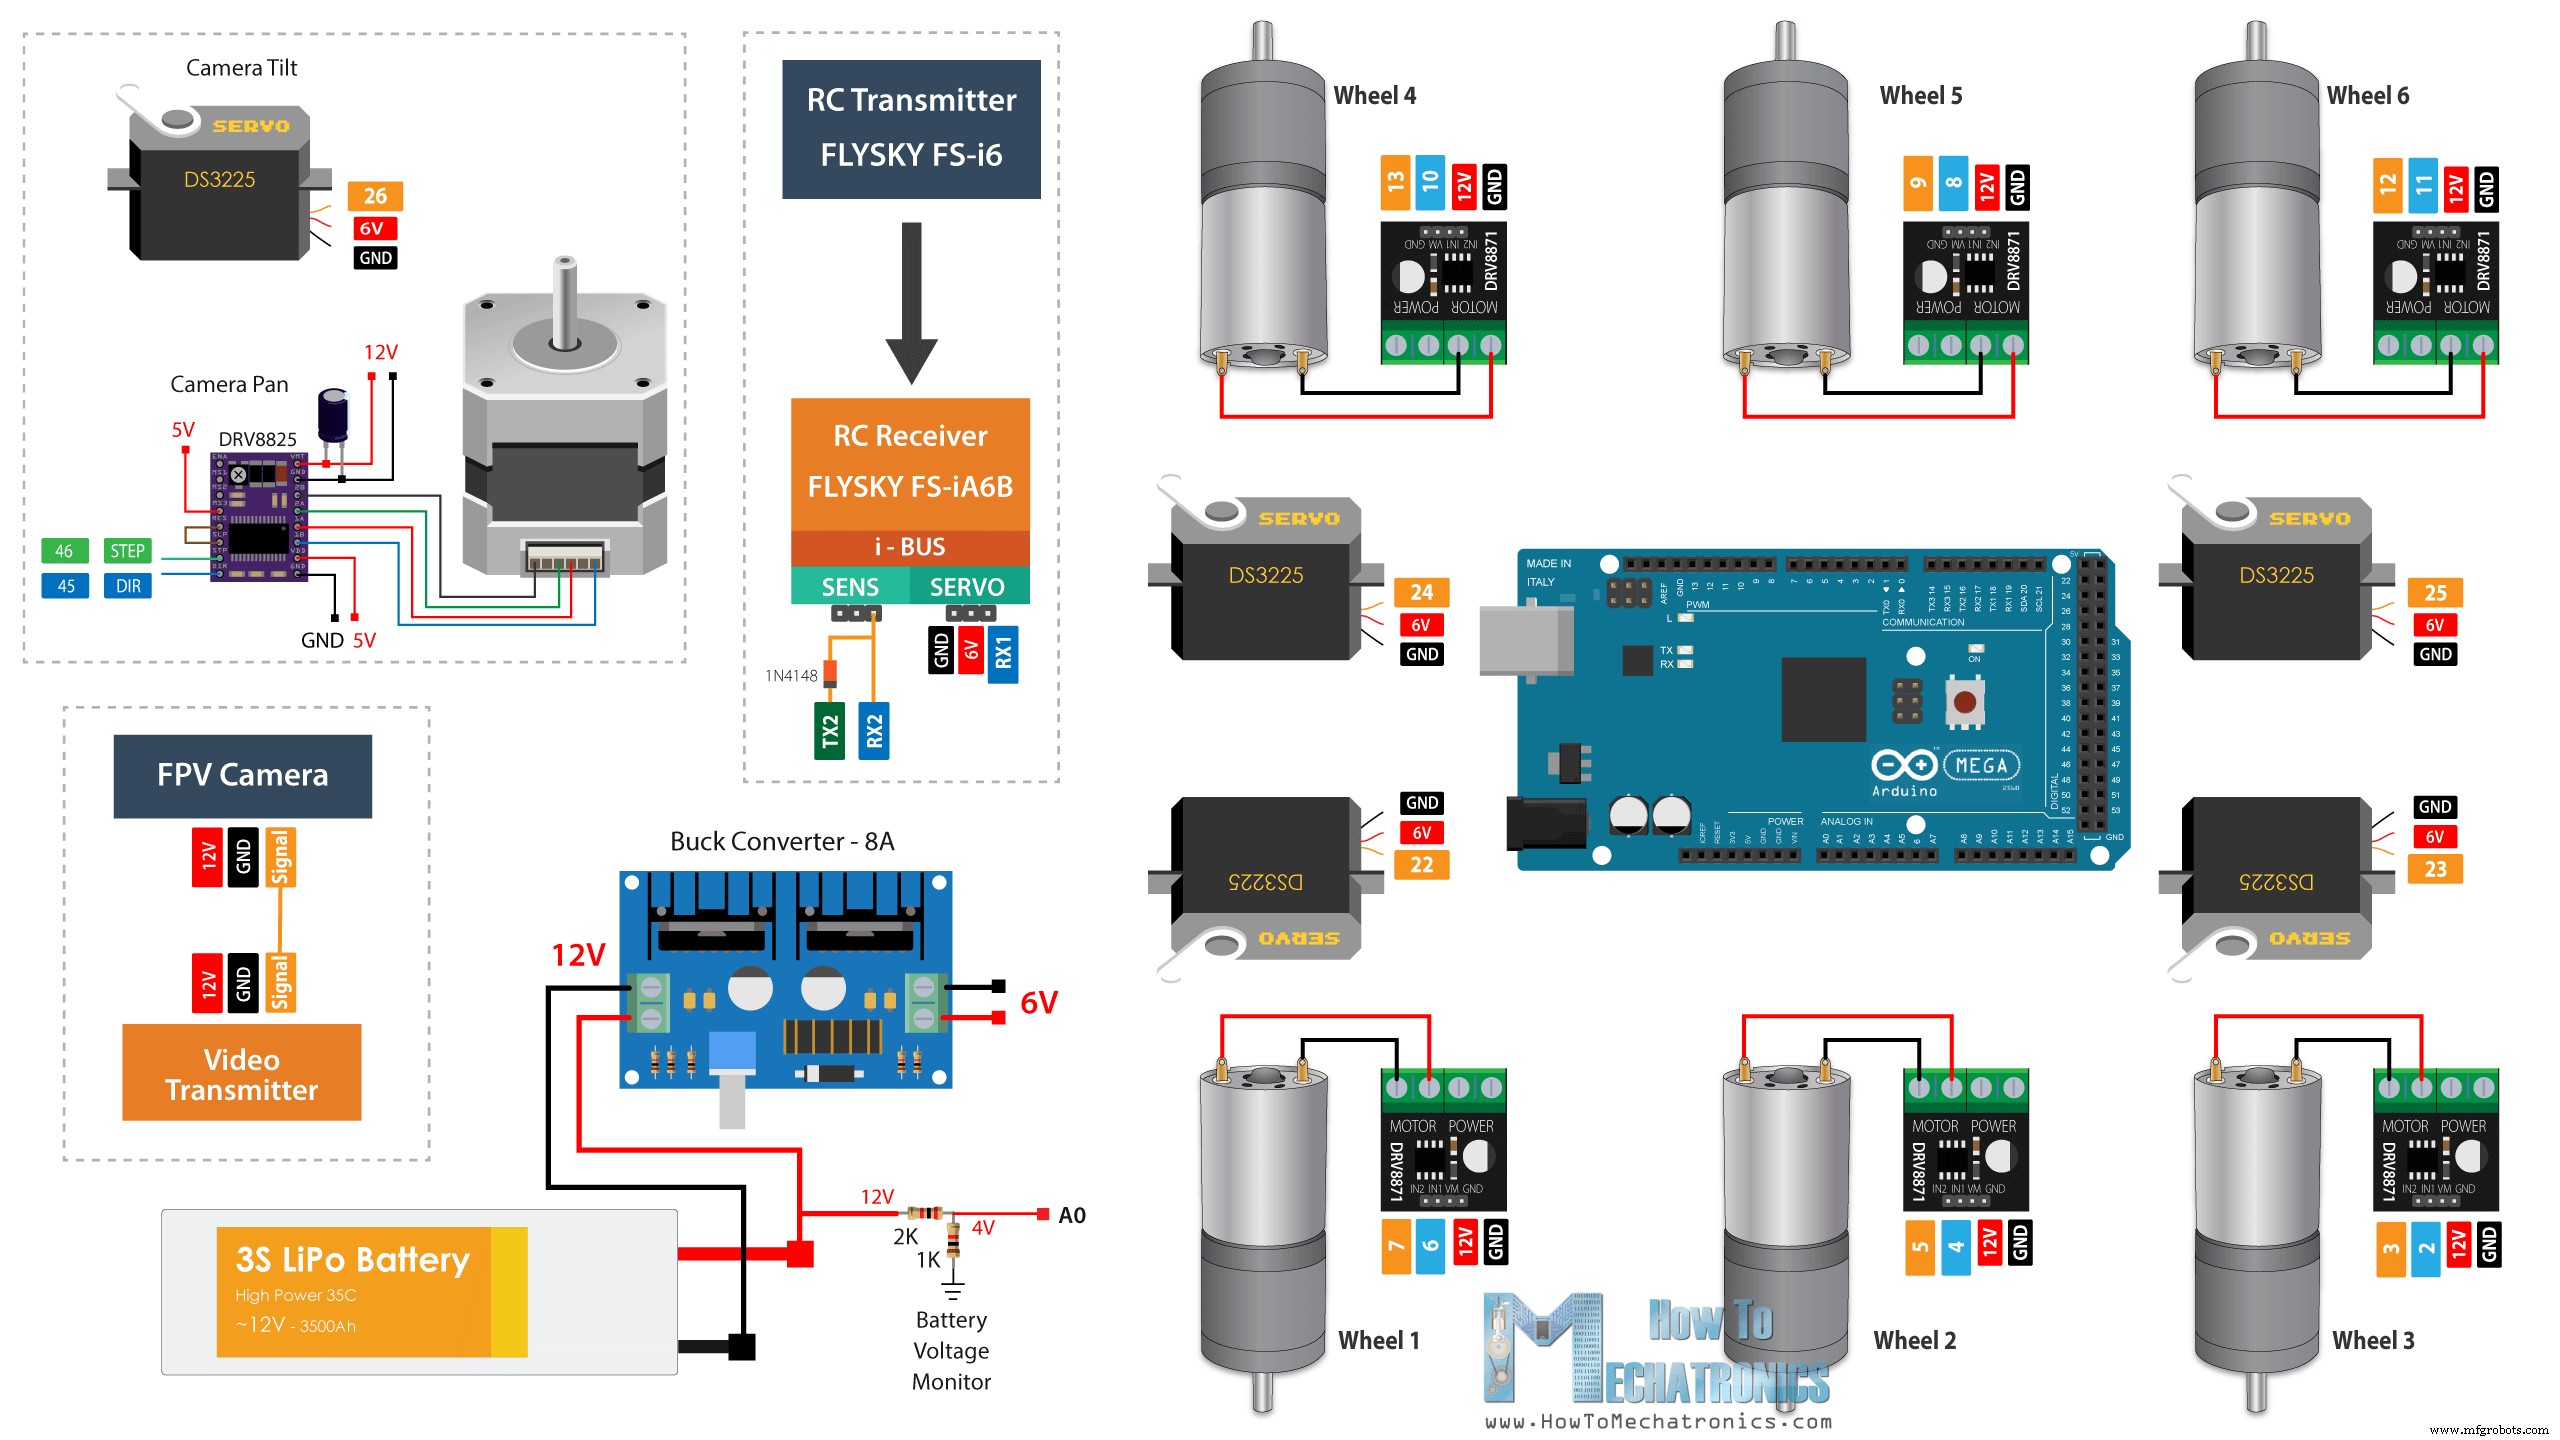
Vous pouvez vous procurer les composants nécessaires via les liens ci-dessous :
- Moteur DC 12V 37mm …….……………….…
- Servo numérique 25kg …………………………….
- Driver moteur DC DRV8871 ……………….
- Moteur pas-à-pas – NEMA 17…………………
- Driver pas-à-pas A4988………………..…..…
- Arduino MEGA…………………….…..………
- Convertisseur DC-DC Buck …………………….
- Batterie LiPo 3S ………………………..………..
- Connecteur XT60 ………………………………
- Émetteur RC FLYSKY …………………..
- Caméra FPB et émetteur vidéo …. Amazon / Banggood / AliExpress
- Récepteur FPV de votre choix
Pour piloter les six moteurs DC, on utilise six drivers DRV8871 qui supportent le contrôle PWM et jusqu'à 3,6 A de courant de pointe. Les moteurs DC fonctionnent en 12V, courant nominal 1A et courant de blocage 3A. Pour l'alimentation, j'utilise une batterie LiPo 3S qui fournit environ 12V.
Les servos ont besoin de 4,8 à 6,8V, donc on a besoin d'un convertisseur DC-DC qui convertit 12V en 6V. Le convertisseur doit gérer environ 8A, car les servos sont puissants avec un courant de blocage d'environ 2A. Pour piloter le moteur pas-à-pas de l'unité caméra, on peut utiliser un driver A4988 ou DRV8825. Avec deux résistances, on fait un diviseur de tension simple pour surveiller la tension de la batterie.
Le récepteur RC est alimenté par les 6V du convertisseur buck, et la caméra FPV et son émetteur vidéo par les 12V de la batterie.
PCB personnalisé
Pour organiser les composants électroniques, j'ai conçu un PCB personnalisé pour ce rover Mars DIY.
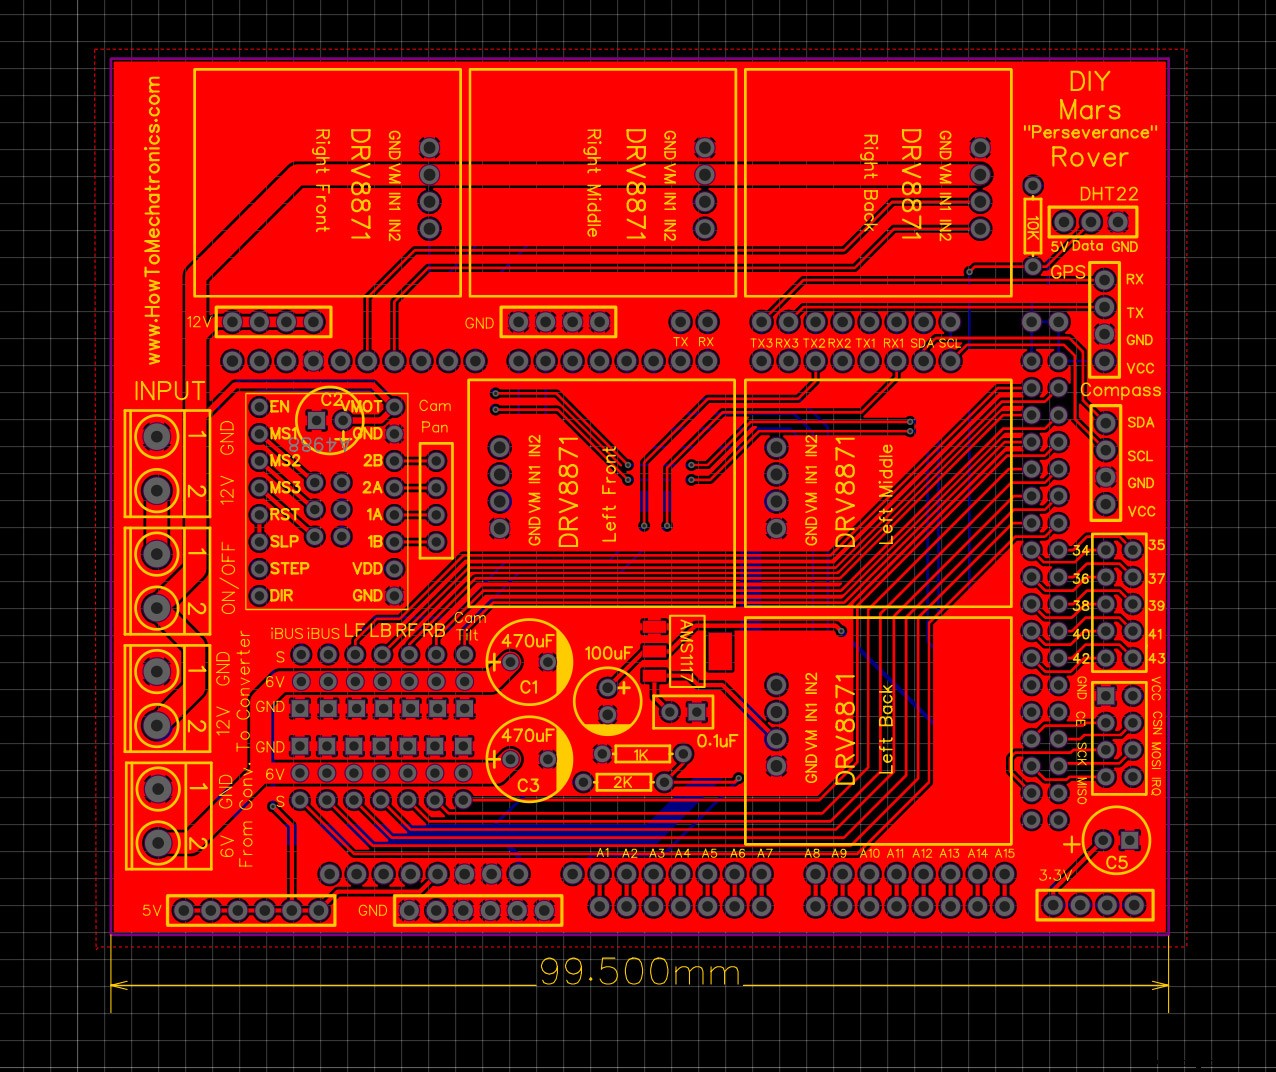
Ce PCB agit comme un shield Arduino MEGA, se connectant directement sur l'Arduino MEGA. En plus des drivers moteurs, j'ai inclus un régulateur 3,3V et une connexion dédiée NRF24L01 au cas où vous voudriez contrôler le rover avec ce module, ainsi que des connexions pour capteur DHT22, boussole, I2C, communication série, 12V, 5V, 3,3V et GND. En fait, j'ai prévu ce PCB pour de futures mises à jour des fonctionnalités du rover.
J'ai commandé le PCB chez PCBWay. On y télécharge simplement le fichier Gerber, on choisit les propriétés du PCB, et on commande à un prix raisonnable.
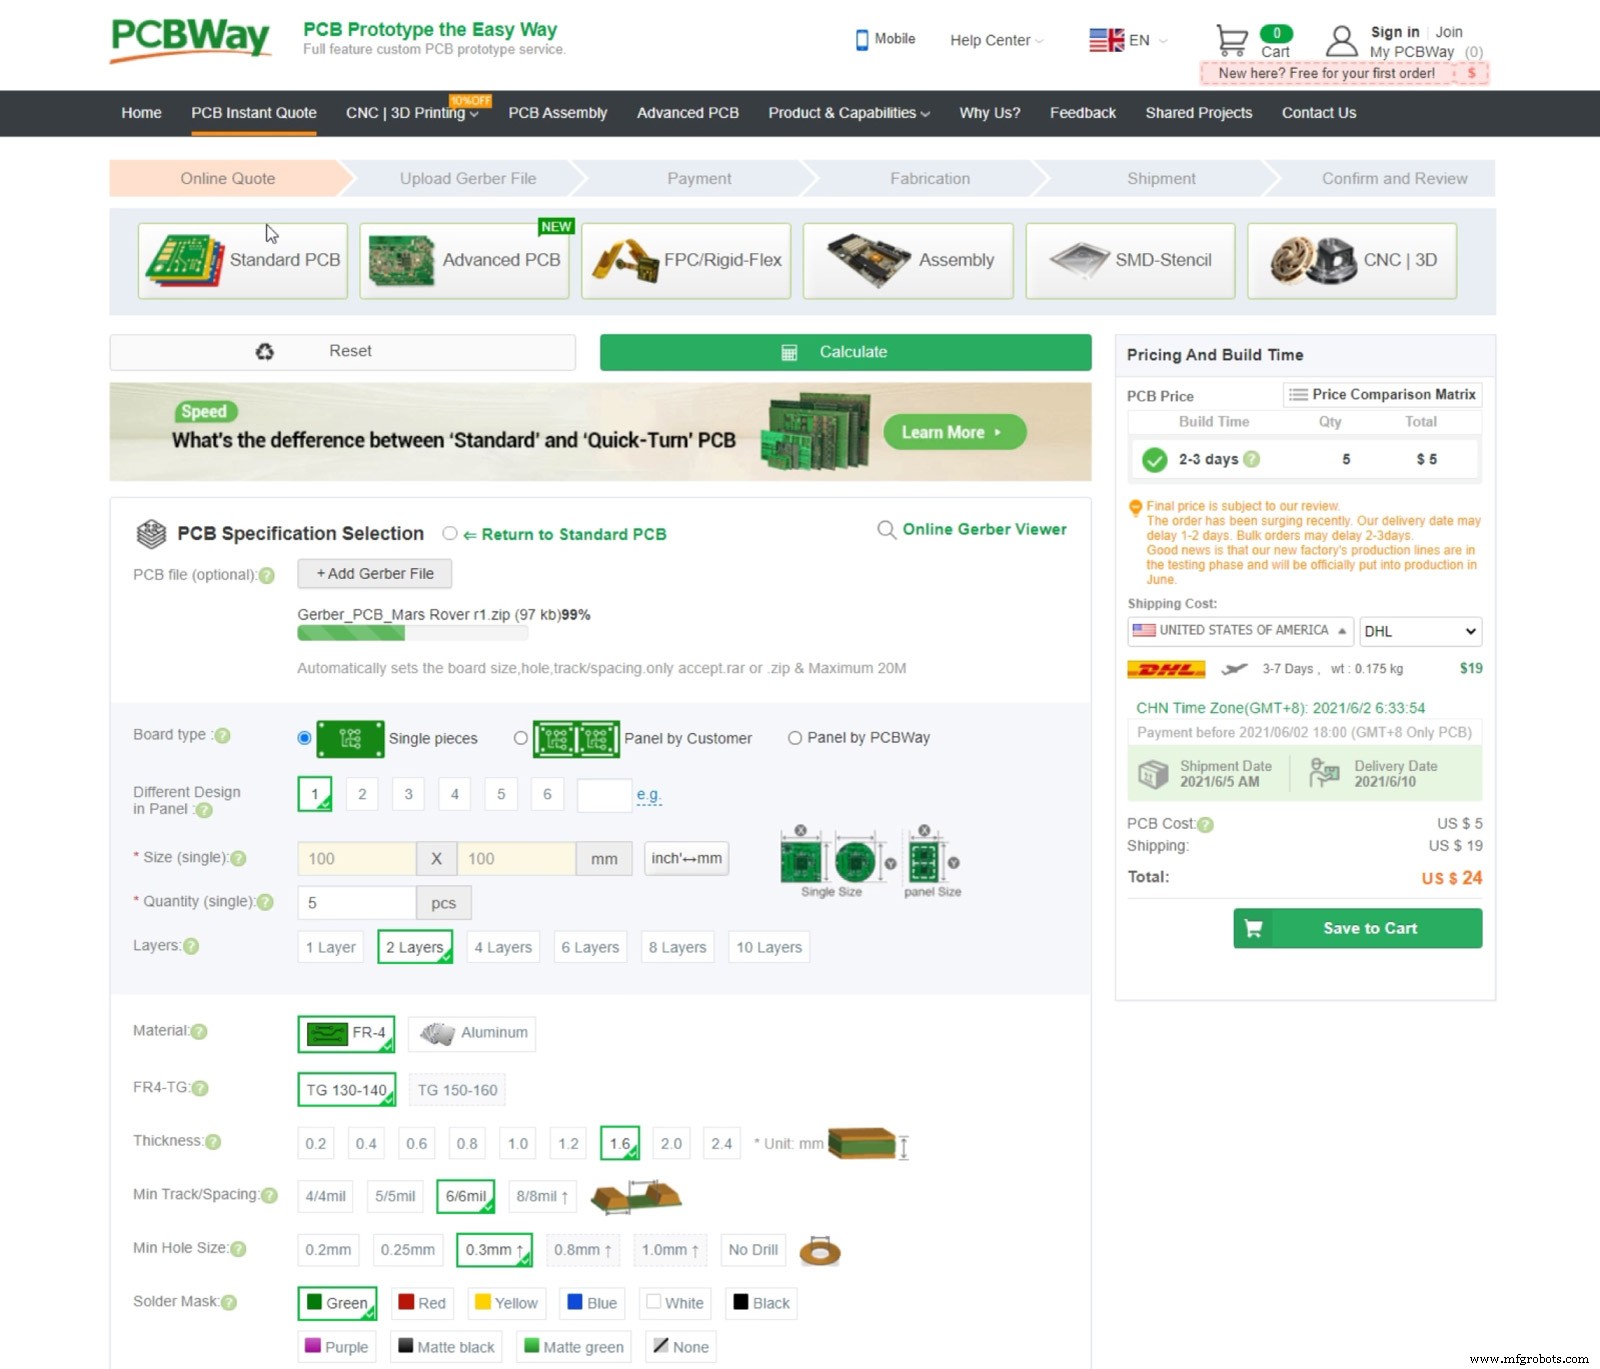
Je n'ai changé aucune propriété par défaut sauf la couleur du PCB que j'ai mise en bleu pour matcher la carte Arduino. Vous pouvez télécharger le fichier Gerber ci-dessous, ou depuis la communauté de partage de projets PCBWay pour commander directement.
Voici où télécharger le fichier Gerber pour ce PCB de rover Mars DIY :
Après quelques jours, le PCB est arrivé. La qualité est excellente, tout correspond exactement au design.
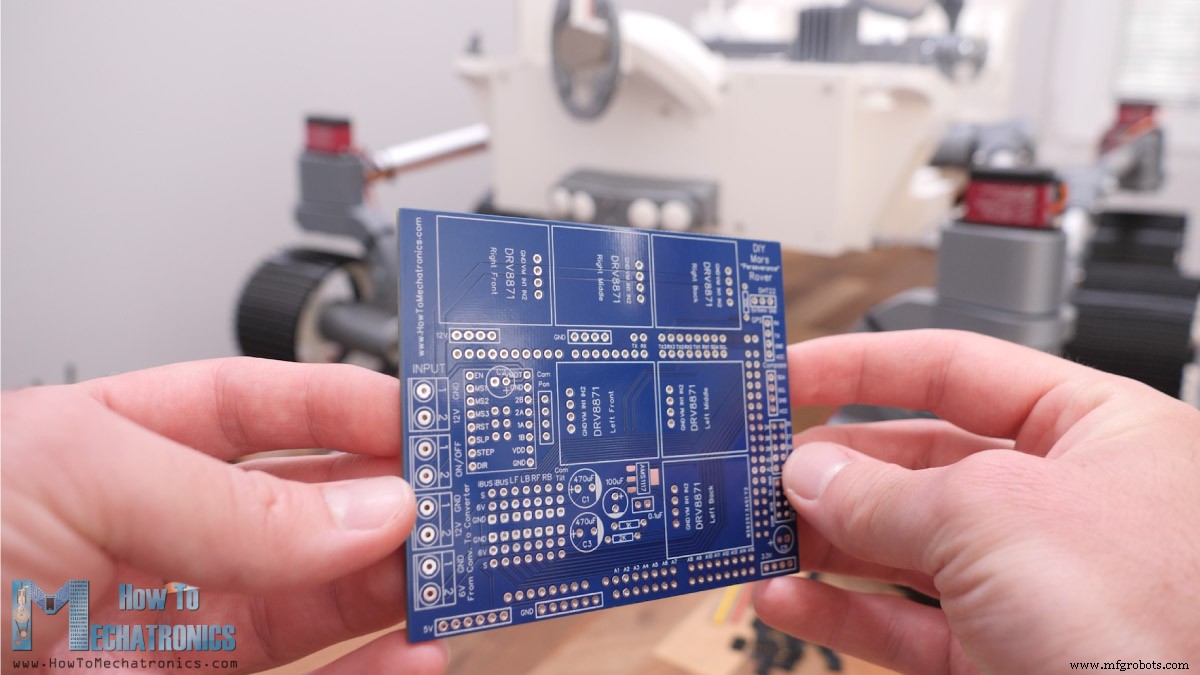
L'assemblage du PCB est simple car tout est étiqueté. J'ai commencé par souder les connecteurs au dos du PCB pour la connexion Arduino MEGA, puis le côté composants. J'ai utilisé des connecteurs pour toutes les connexions, pour garder la flexibilité de modifier si quelque chose ne marche pas. Je n'ai pas soudé le régulateur 3,3V ni quelques broches Arduino libres, pas utilisées pour l'instant.
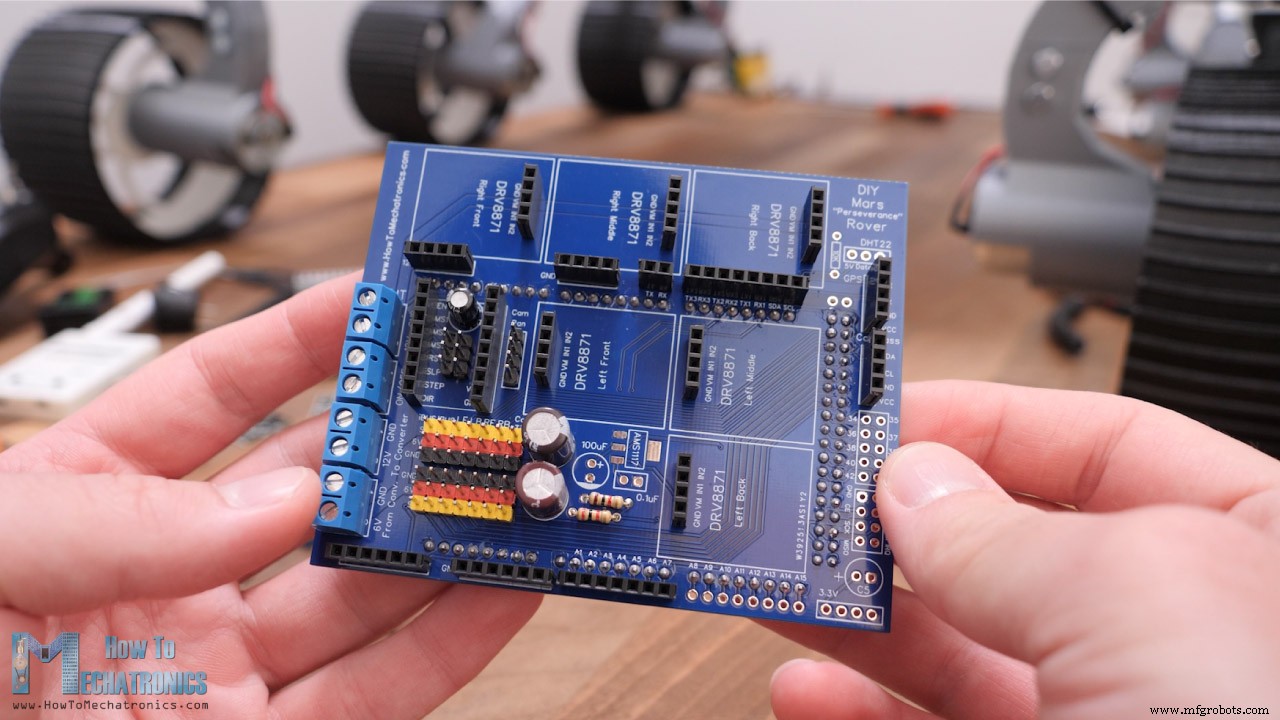
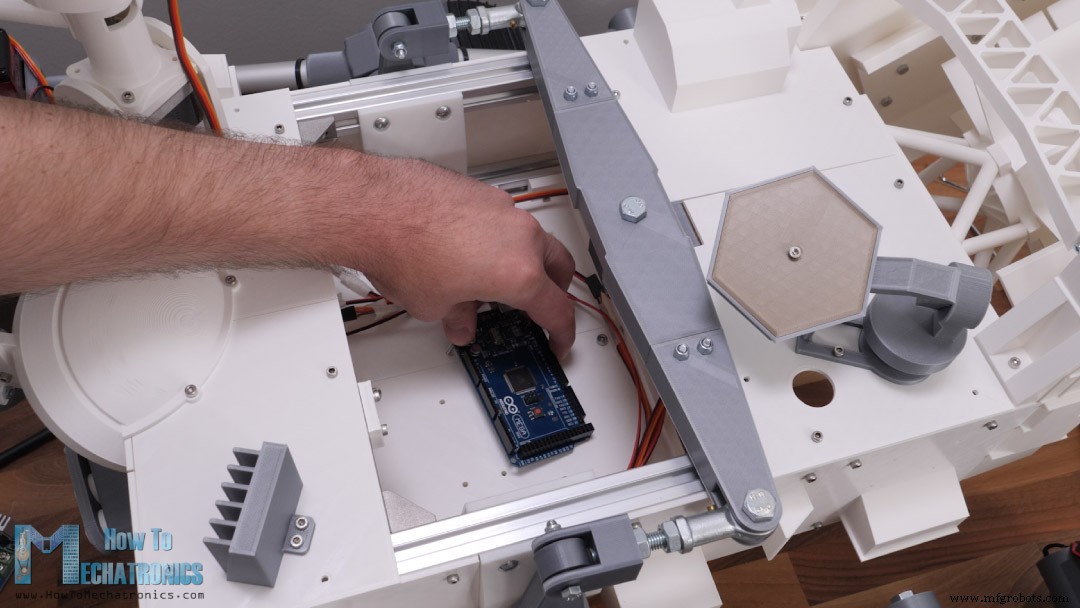
Une fois l'assemblage PCB fini, j'ai fixé la carte Arduino sur le support électronique avec deux boulons et ajouté le PCB.
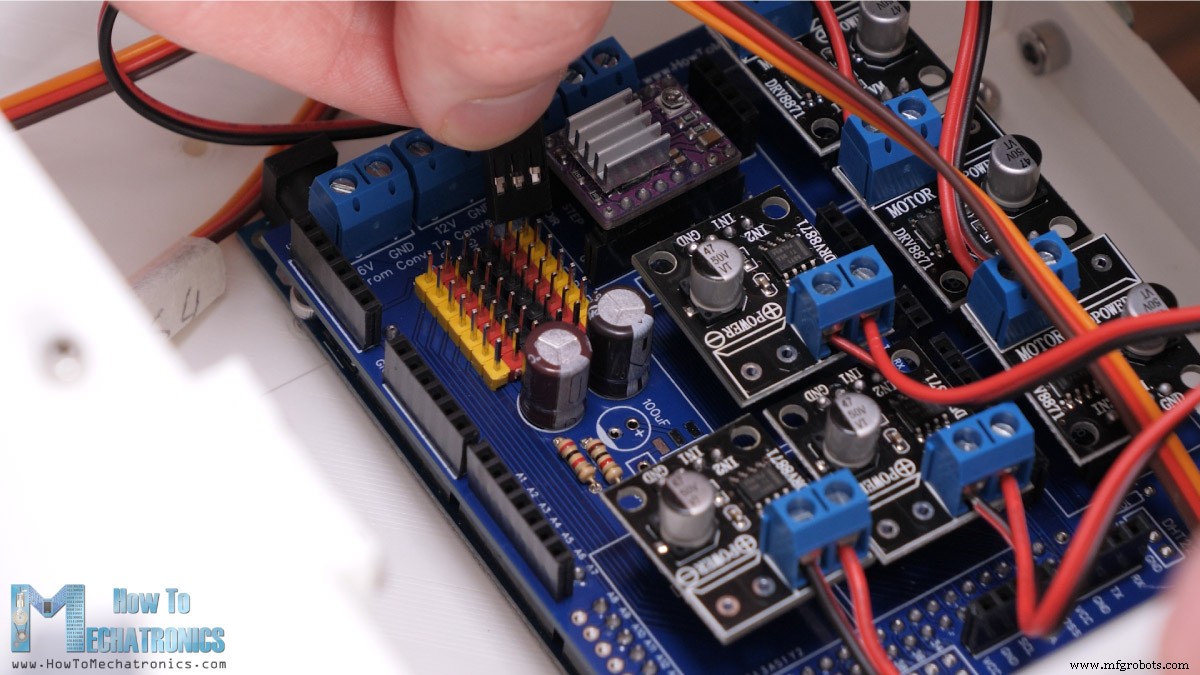
Puis j'ai connecté chaque moteur à son driver et les ai mis en place sur le PCB. Les servos vont dans leurs broches servo appropriées, ainsi que le driver pas-à-pas pour lequel j'ai mis un jumper pour sélectionner le 1/8 de pas.
Pour la radio, j'utilise l'émetteur/récepteur FLYSKY, vraiment abordables et qui marchent bien.
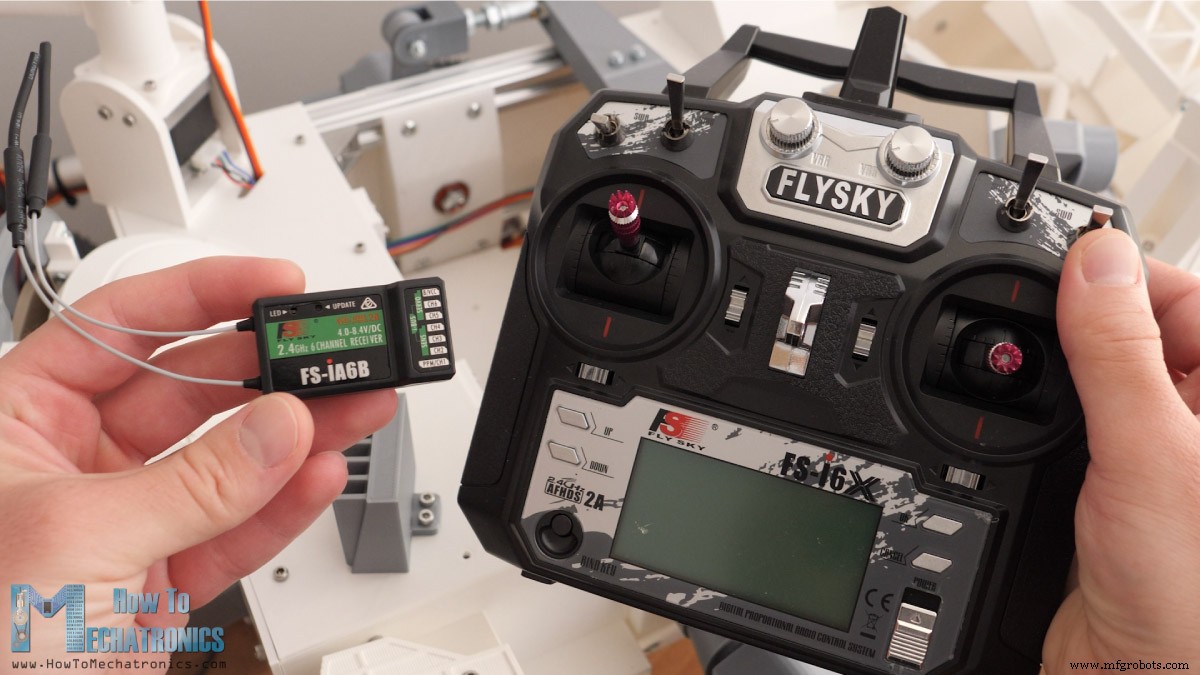
Pour connecter le récepteur à l'Arduino, on peut utiliser des rallonges servo car il faut trois fils : VCC, GND et Signal. Le récepteur communique avec l'Arduino via I-BUS et le port série. Si on veut renvoyer des données du récepteur vers l'émetteur (pour surveiller la tension batterie), il faut aussi connecter le capteur I-BUS du récepteur à un autre port série Arduino.
Le convertisseur buck est fixé avec deux boulons, et pour la batterie LiPo j'utilise deux élastiques pour pouvoir la retirer facilement pour la charger.
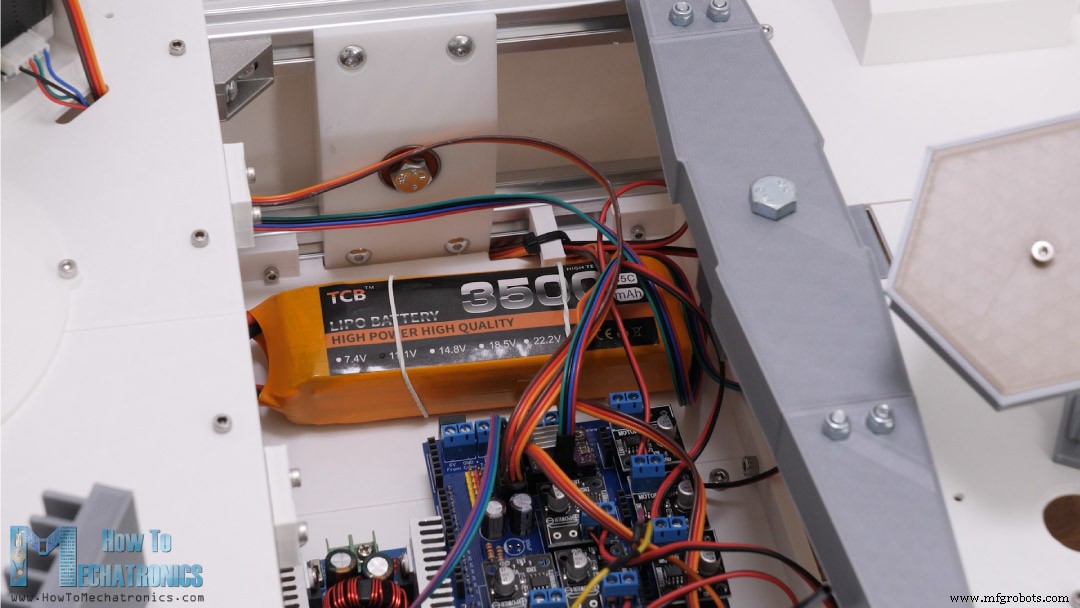
L'interrupteur d'alimentation va dans le panneau arrière droit. J'ai utilisé du fil 20 AWG pour ces connexions car le courant peut atteindre plusieurs ampères quand le rover est pleinement engagé. Vérifiez bien vos connexions car une erreur peut faire griller des composants.
Enfin, on connecte la caméra FPV à une alimentation 12V et le fil signal vidéo à l'émetteur vidéo qui a aussi besoin de 12V. Avec cela, l'électronique est terminée.
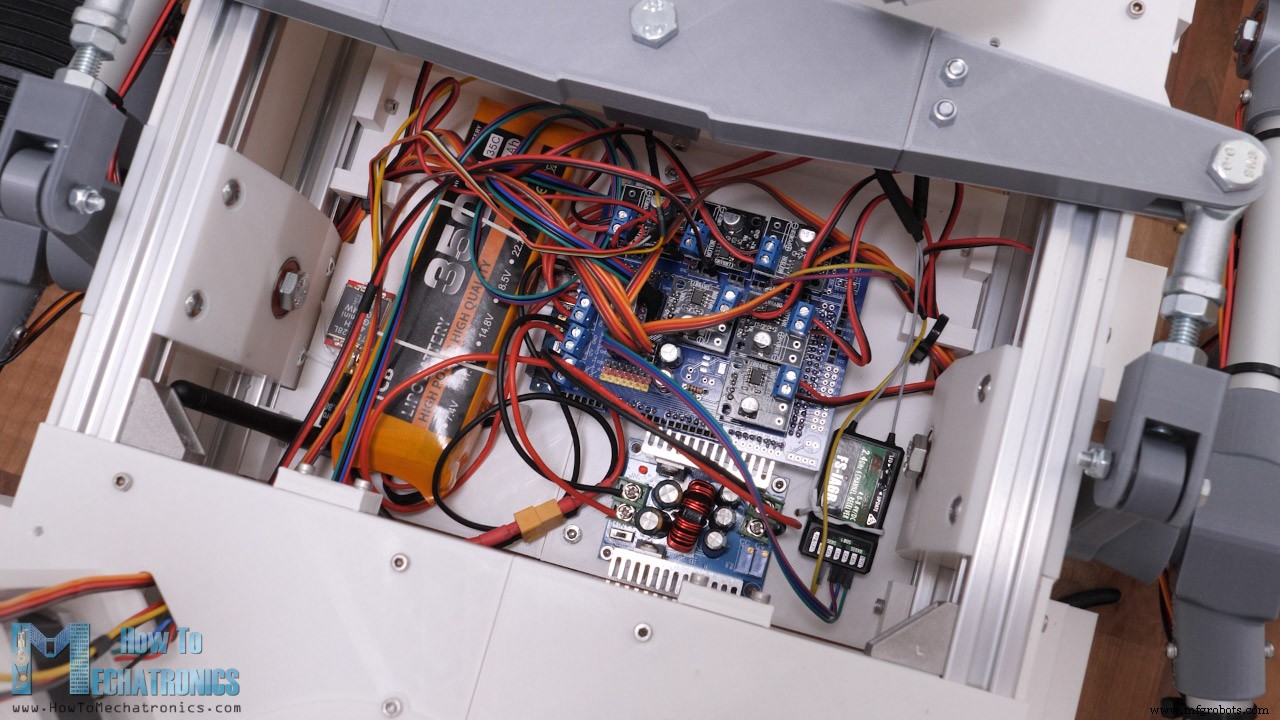
On remet les panneaux de couvercle en place et le rover Mars DIY est assemblé. En fait, presque fini, car il faut maintenant lui donner vie : programmer l'Arduino.
Programmation du rover Mars DIY – Code Arduino
Voici où télécharger le code Arduino pour ce projet de rover Mars DIY :
Aperçu du code
En utilisant la bibliothèque IBusBM, on lit les données entrantes de l'émetteur RC.
// Lecture des données venant de l'émetteur RC IBus.loop(); ch0 = IBus.readChannel(0); ch1 = IBus.readChannel(1); ch2 = IBus.readChannel(2); ch3 = IBus.readChannel(3); ch6 = IBus.readChannel(6);Langage : Arduino (arduino)Puis on convertit ces valeurs en rayon de braquage à droite, rayon de braquage à gauche et vitesse du rover de 0 à 100 %.
// Conversion des données entrantes // Braquage à droite if (ch0 > 1515) { r = map(ch0, 1515, 2000, 1400, 600); // rayon de braquage de 1400mm à 600mm } // Braquage à gauche else if (ch0 < 1485) { r = map(ch0, 1485, 1000, 1400, 600); // rayon de braquage de 600mm à 1400mm } // Vitesse rover en % de 0 à 100 s = map(ch2, 1000, 2000, 0, 100); // vitesse rover de 0% à 100%Langage : Arduino (arduino)On utilise la valeur du rayon de braquage « r » pour calculer les angles des roues directrices ainsi que la vitesse des roues.
void calculateMotorsSpeed() { // si pas de braquage, toutes roues même vitesse - mouvement tout droit if (ch0 > 1485 && ch0 < 1515) { speed1 = speed2 = speed3 = s; } // quand braquage, vitesse roues dépend du rayon de braquage else { // Roues extérieures, plus loin du point de braquage, vitesse max // Du à la géométrie du rover, les trois roues extérieures tournent presque à la même vitesse. Elles diffèrent de 1% donc on suppose qu'elles sont égales. speed1 = s; // Roues intérieures avant et arrière sont plus proches du point de braquage, vitesse inférieure speed2 = s * sqrt(pow(d3, 2) + pow((r - d1), 2)) / (r + d4); // Roue intérieure du milieu est la plus proche, vitesse la plus basse speed3 = s * (r - d4) / (r + d4); } // valeur vitesse 0-100% en valeur PWM 0-255 speed1PWM = map(round(speed1), 0, 100, 0, 255); speed2PWM = map(round(speed2), 0, 100, 0, 255); speed3PWM = map(round(speed3), 0, 100, 0, 255); } void calculateServoAngle() { // Calculer l'angle pour chaque servo selon le rayon de braquage "r" thetaInnerFront = round((atan((d3 / (r + d1)))) * 180 / PI); thetaInnerBack = round((atan((d2 / (r + d1)))) * 180 / PI); thetaOuterFront = round((atan((d3 / (r - d1)))) * 180 / PI); thetaOuterBack = round((atan((d2 / (r - d1)))) * 180 / PI); }Langage : Arduino (arduino)Comme mentionné, on utilise la géométrie de direction Ackermann pour les calculer. Ces valeurs servent à contrôler les servos avec la bibliothèque ServoEasing qui donne des mouvements plus fluides.
// Moteurs servo servoW1.startEaseTo(97 - thetaOuterFront); servoW3.startEaseTo(97 + thetaOuterBack); servoW4.startEaseTo(94 - thetaInnerFront); servoW6.startEaseTo(96 + thetaInnerBack);Langage : Arduino (arduino)Pour contrôler les moteurs DC, on utilise analogWrite() qui envoie un signal PWM aux drivers moteurs DC.
// Moteur Roue 1 - Avant Gauche analogWrite(motorW1_IN1, speed2PWM); // valeur PWM digitalWrite(motorW1_IN2, LOW); // AvantLangage : Arduino (arduino)Dans l'ensemble, le code n'est pas très compliqué car le rover n'a pas de fonctions complexes. Cependant, je prévois dans de futures vidéos d'ajouter plus de fonctions : navigation GPS, divers capteurs, bras robotique, mécanisme de collecte de sol, etc.
J'espère que vous avez apprécié ce projet et appris quelque chose. N'hésitez pas à poser vos questions dans les commentaires et consultez ma collection de projets Arduino.
Processus de fabrication
- Construire un Rover Windows IoT Core avec Raspberry Pi 2 – Guide débutant à avancé
- Détecteur de fréquence audio Arduino — Mesurer le pic sonore avec module haute sensibilité
- Morpion sur matrice LED MAX7219 avec boîtier en carton
- Construire un voltmètre DIY avec Arduino et écran Nokia 5110
- Construire un minuteur à rebours Arduino fiable avec afficheur 7 segments SparkFun
- Construisez votre propre voiture RC Porsche avec Arduino : Guide étape par étape
- Contrôleur de Moteur Pas à Pas Arduino avec A4988 et Joystick
- Construire une serrure de porte RFID portable avec Arduino – Guide étape par étape
- Détection de la couleur des objets avec Arduino Nano et capteur TCS3200