



Capteur de mouvement PIR : Principes de fonctionnement et guide d'intégration Arduino
Introduction
Dans ce tutoriel Arduino, nous allons apprendre comment fonctionne un capteur PIR et comment l'utiliser avec la carte Arduino pour détecter le mouvement. Vous pouvez regarder la vidéo suivante ou lire le tutoriel écrit ci-dessous.
Comment ça fonctionne
Expliquons d'abord le principe de fonctionnement. Le module se compose en fait d'un capteur piézoélectrique qui génère de l'énergie lorsqu'il est exposé à la chaleur.
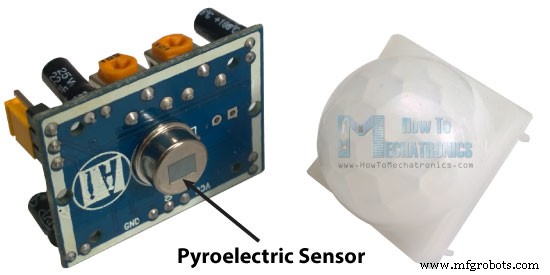
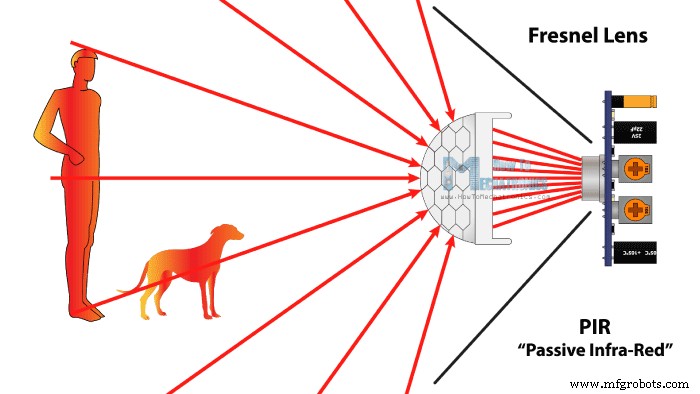
Cela signifie que lorsqu'un corps humain ou animal entrera dans la portée du capteur, il détectera un mouvement car le corps humain ou animal émet de l'énergie thermique sous forme de rayonnement infrarouge. C'est là que vient le nom du capteur, un capteur Passive Infra-Red (infrarouge passif). Et le terme "passif" signifie que le capteur n'utilise aucune énergie pour la détection, il fonctionne simplement en détectant l'énergie émise par les autres objets.
Le module comprend également un couvercle spécialement conçu nommé lentille de Fresnel, qui concentre les signaux infrarouges sur le capteur piézoélectrique.
Le module capteur PIR HC-SR501
Le module a seulement trois broches : une masse (Ground) et un VCC pour alimenter le module et une broche de sortie qui donne un niveau logique haut si un objet est détecté. Il a aussi deux potentiomètres. Un pour régler la sensibilité du capteur et l'autre pour régler le temps pendant lequel le signal de sortie reste haut lorsqu'un objet est détecté. Ce temps peut être réglé de 0,3 seconde jusqu'à 5 minutes.
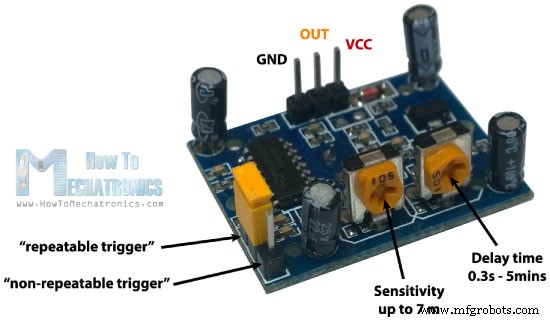
Le module a trois broches de plus avec un cavalier (jumper) entre deux d'entre elles. Ces broches sont pour sélectionner les modes de déclenchement. Le premier s'appelle "déclenchement non-répétitif" et fonctionne comme ceci : lorsque la sortie du capteur est haute et que le temps de délai est écoulé, la sortie passera automatiquement de haut à bas. L'autre mode appelé "déclenchement répétitif" maintiendra la sortie haute tout le temps tant que l'objet détecté est présent dans la portée du capteur.
Composants nécessaires pour ce tutoriel
Vous pouvez obtenir les composants sur les sites ci-dessous :
- Module capteur PIR HC-SR501
- Module relais 5V
- Carte Arduino
- Plaque d'essai et fils de connexion
- Câble, prise, douille
Schéma de câblage
Comme exemple pour ce tutoriel, je vais réaliser un circuit qui allumera une lampe haute tension lorsque le capteur détectera un objet. Voici le schéma de câblage. La broche de sortie du capteur sera connectée à la broche numéro 8 sur la carte Arduino et lorsqu'un objet sera détecté, la broche numéro 7 activera le module relais et la lampe haute tension s'allumera.
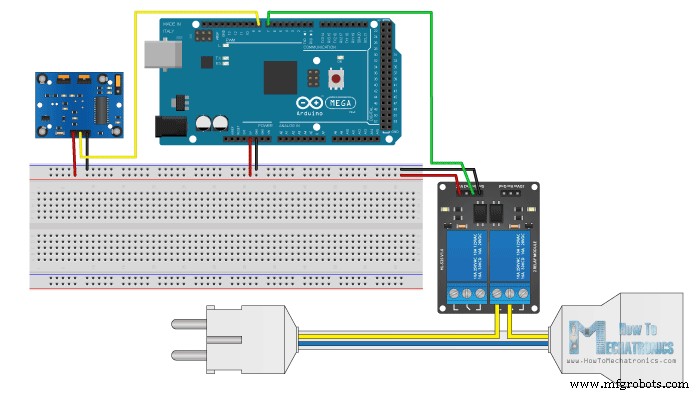
Pour plus de détails sur le fonctionnement du module relais, vous pouvez consulter mon tutoriel Arduino Relais. (Gardez à l'esprit que nous utilisons la haute tension dans l'exemple, soyez donc très prudent, car je ne prends aucune responsabilité pour vos actions)
Code source
Voici le code Arduino pour cet exemple. Il est assez simple. Nous devons juste définir la broche du capteur PIR comme entrée et la broche du relais comme sortie. En utilisant la fonction digitalRead(), nous lirons la sortie du capteur et si elle est haute ou si un objet est détecté, elle activera le relais. Pour activer le module relais, nous enverrons une logique basse car la broche d'entrée du relais fonctionne de manière inverse.
/* Tutoriel Arduino Capteur de Mouvement PIR
 *
 * by Dejan Nedelkovski, www.HowToMechatronics.com
 */
int pirSensor = 8;
int relayInput = 7;

void setup() {
  pinMode(pirSensor, INPUT);
  pinMode(relayInput, OUTPUT);
}

void loop() {
  int sensorValue = digitalRead(pirSensor);
  if (sensorValue == 1) {
    digitalWrite(relayInput, LOW); // L'entrée du relais fonctionne inversement
  }
}
La démonstration de l'exemple peut être vue à la fin de la vidéo jointe ci-dessus. Notez qu'après l'alimentation du module capteur, il a besoin d'environ 20 à 60 secondes pour "chauffer" afin de fonctionner correctement. Maintenant, quand vous mettrez votre main devant le capteur, le relais activera la lampe. Mais notez que même si vous bougez votre main constamment, la lampe s'éteindra après l'écoulement du temps de délai réglé car le capteur PIR est en mode "déclenchement non-répétitif". Si vous changez le capteur avec le cavalier vers le mode "déclenchement répétitif" et que vous bougez constamment la main, la lampe restera allumée constamment aussi et s'éteindra après la disparition du mouvement et l'écoulement du temps de délai réglé.
Processus de fabrication
- Comment fonctionnent les circuits de capteur PIR : conception, fonctionnement et applications réelles
- Maîtriser les Files C# (Queue) : Enqueue, Dequeue et Opérations Premier Entré Premier Sorti
- Projet capteur DHT11 température/humidité avec indicateurs LED et buzzer piézo
- Connecter un module GPS NEO‑6M à l'Arduino Mega : Guide pas à pas
- Module GPS u-blox LEA‑6H 02 : guide d'intégration Arduino et Python
- Lire température et humidité avec DHT11 sur Blynk – Tutoriel Arduino pas à pas
- Utiliser une thermistance facilement : Guide étape par étape Arduino
- Connecter Arduino à NMEA‑0183 : Guide étape par étape
- Maîtriser Modbus sur Arduino : Guide étape par étape