



Construire un quadricoptère piloté par Arduino : Guide du contrôleur de vol DIY
Composants et fournitures
| Arduino Nano R3 | × | 1 |
| Module GY-521 MPU-6050 (Gyroscope 3 axes + Accéléromètre) pour Arduino | × | 1 |
À propos de ce projet
Ce n'est pas seulement un quadricoptère... c'est une machine open source !
La question se pose : où et comment obtenir le code pour le quadricoptère ? La réponse est MultiWii.
MultiWii est un logiciel de contrôleur de vol très populaire pour les multirotors DIY, soutenu par une large communauté. Il prend en charge diverses configurations multicoptères avec des fonctionnalités avancées : contrôle Bluetooth via smartphone, affichage OLED, baromètre, magnétomètre, maintien de position GPS et retour à la maison, bandes LED, et bien plus. Construisons notre propre contrôleur de vol avec Arduino !
Étape 1 : Conception du contrôleur de vol

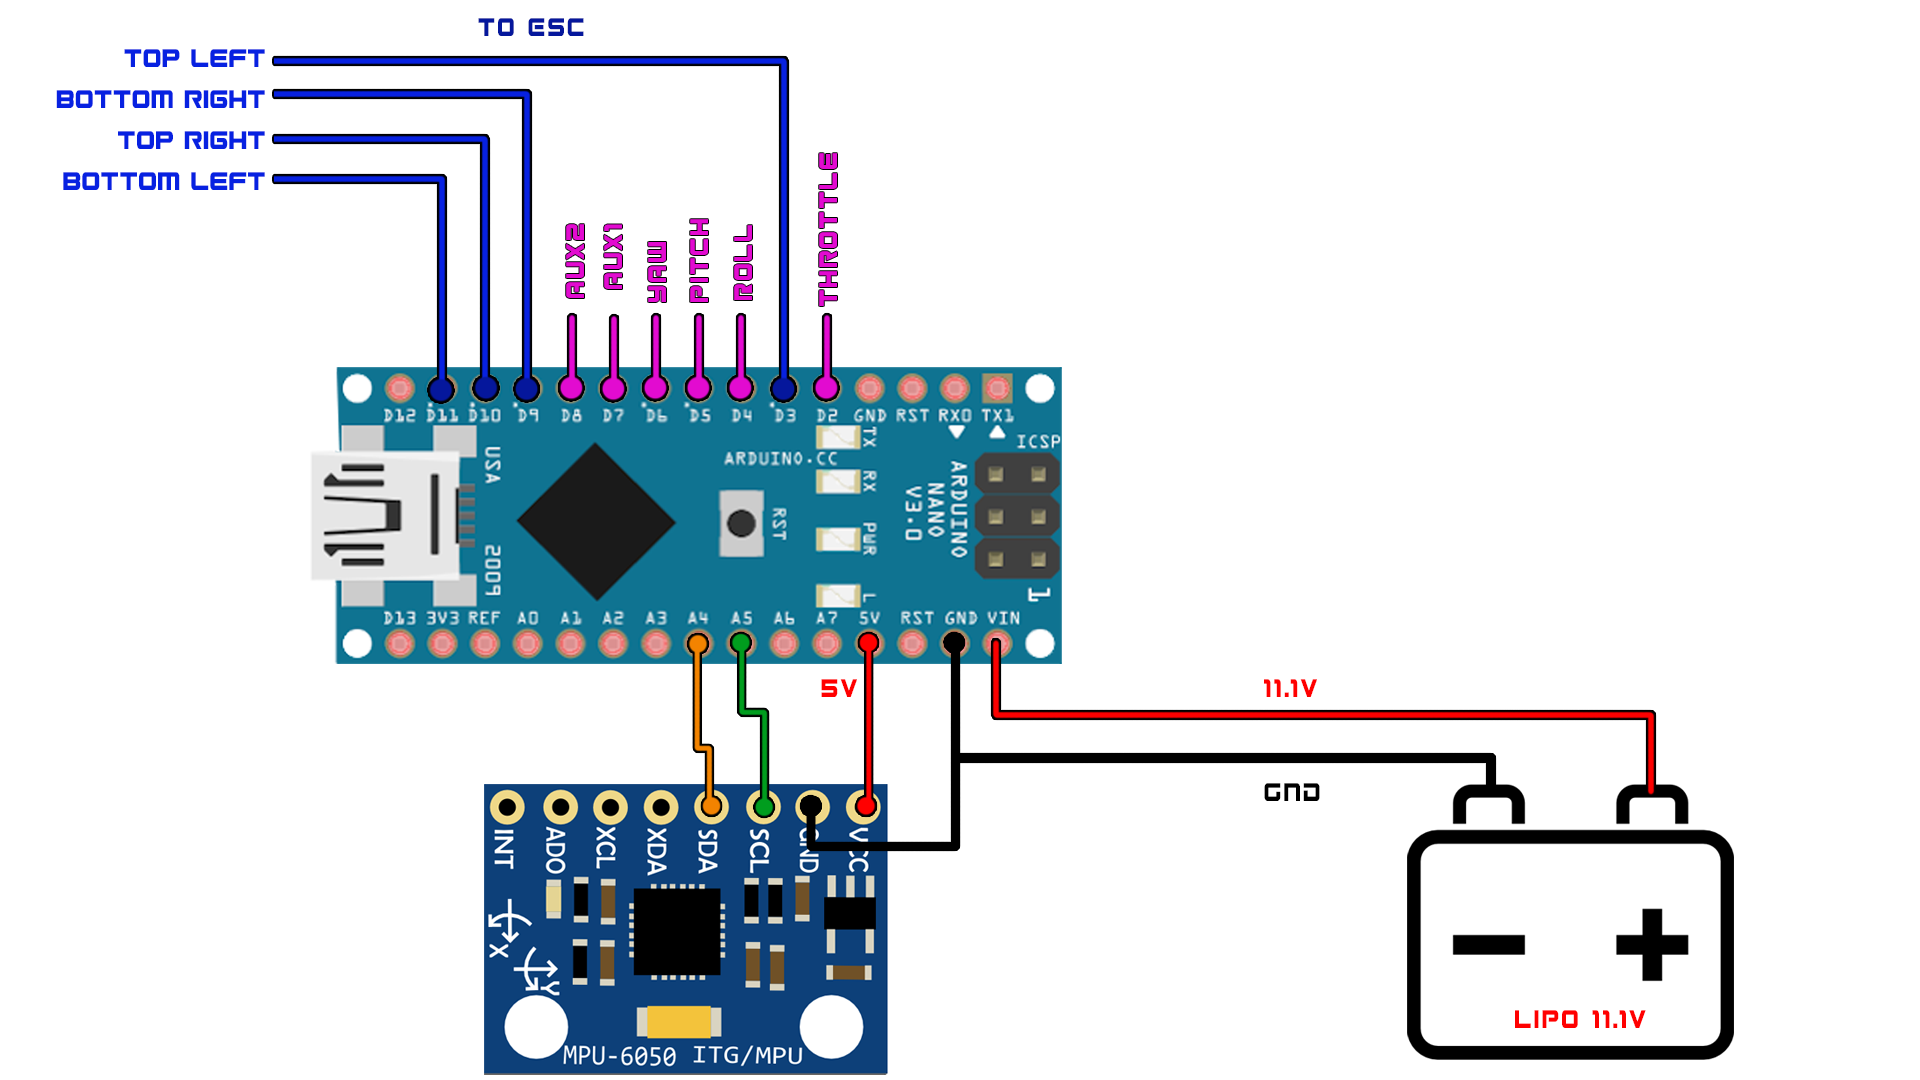
Voici les schémas pour la carte de contrôleur de vol. Vous pouvez la réaliser sur un PCB à trous ou commander un PCB fabriqué comme je l'ai fait.
Connexions des ESC
- D3 << Broche signal ESC 1
- D9 << Broche signal ESC 3
- D10 << Broche signal ESC 2
- D11 << Broche signal ESC 4
Connexions du module Bluetooth
- TX << RX
- RX << TX
Connexions du MPU-6050
- A4 << SDA
- A5 << SCL
Indicateur LED
- D8 << Anode de la LED
Connexions du récepteur
- D2 << Gaz
- D4 << Ailerons
- D5 << Profondeur
- D6 << Direction
- D7 << AUX 1
Étape 2 : Construction du châssis
J'ai acheté un châssis DJI 450 et y ai fixé mes moteurs et tout le reste. Vous pouvez voir la vidéo pour les détails.
Étape 3 : Fixation du contrôleur de vol sur le châssis
Enfin, connectez les ESC et le récepteur sur la carte selon les schémas, et c'est terminé !
Code
MultiWii.ino C/C++
#include "Arduino.h" #include "config.h" #include "def.h" #include "types.h" #include "GPS.h" #include "Serial.h" #include "Sensors.h" #include "MultiWii.h" #include "EEPROM.h" #include/* Le code complet de MultiWii est trop long pour être affiché ici. Il inclut la gestion GPS, les PID de navigation, le retour à la maison (RTH), la tenue de position, la gestion des waypoints, etc. Téléchargez le fichier complet depuis le dépôt MultiWii officiel. */
Schéma
Processus de fabrication
- Drone Pi : Quadricoptère Multiwii & Raspberry Pi double mode pour smartphone et radiocommande
- Construire un Spybot Arduino piloté par Bluetooth
- FlickMote : Télécommande IR à gestes pour maison connectée
- TV-B-Gone DIY Arduino : Télécommande universelle pour toutes les TV
- Construire une horloge maître LED personnalisée avec alarme – Visible à 12 mètres
- Find Me : Localisateur d'objets intelligent avec Arduino et Bluetooth
- Solutions d'alimentation optimisées pour projets Arduino
- Morpion sur matrice LED MAX7219 avec boîtier en carton
- Construire un robot quadrupède Arduino intelligent : guide étape par étape