



Créer un Robot de Combat Télécommandé avec une Manette PS2
Composants et fournitures
| Composant | Quantité |
|---|---|
| Arduino UNO | 1 |
| Adaptateur connecteur, alimentation DC - 2,1 mm | 1 |
| Shield Capteur UNO R3 V5.0 | 1 |
| Shield Module Driver Moteur | 1 |
| Manette PS2 (modifiée Bluetooth) | 1 |
| Moteurs & roues arrière | 1 kit |
| Roue pivotante avant (caster) | 1 |
| Boîtier pour accus 18650 | 1 |
| Accus rechargeables 18650 3,7 V | 2 |
| Coroplast (polypropylène alvéolé) | 1 plaque |
| Fils de liaison (jumper wires) | 1 lot |
Outils nécessaires
- Tournevis sans fil SKIL
- Ciseaux pour carton Canary
Applications et services en ligne
- Arduino Web Editor
À propos du projet
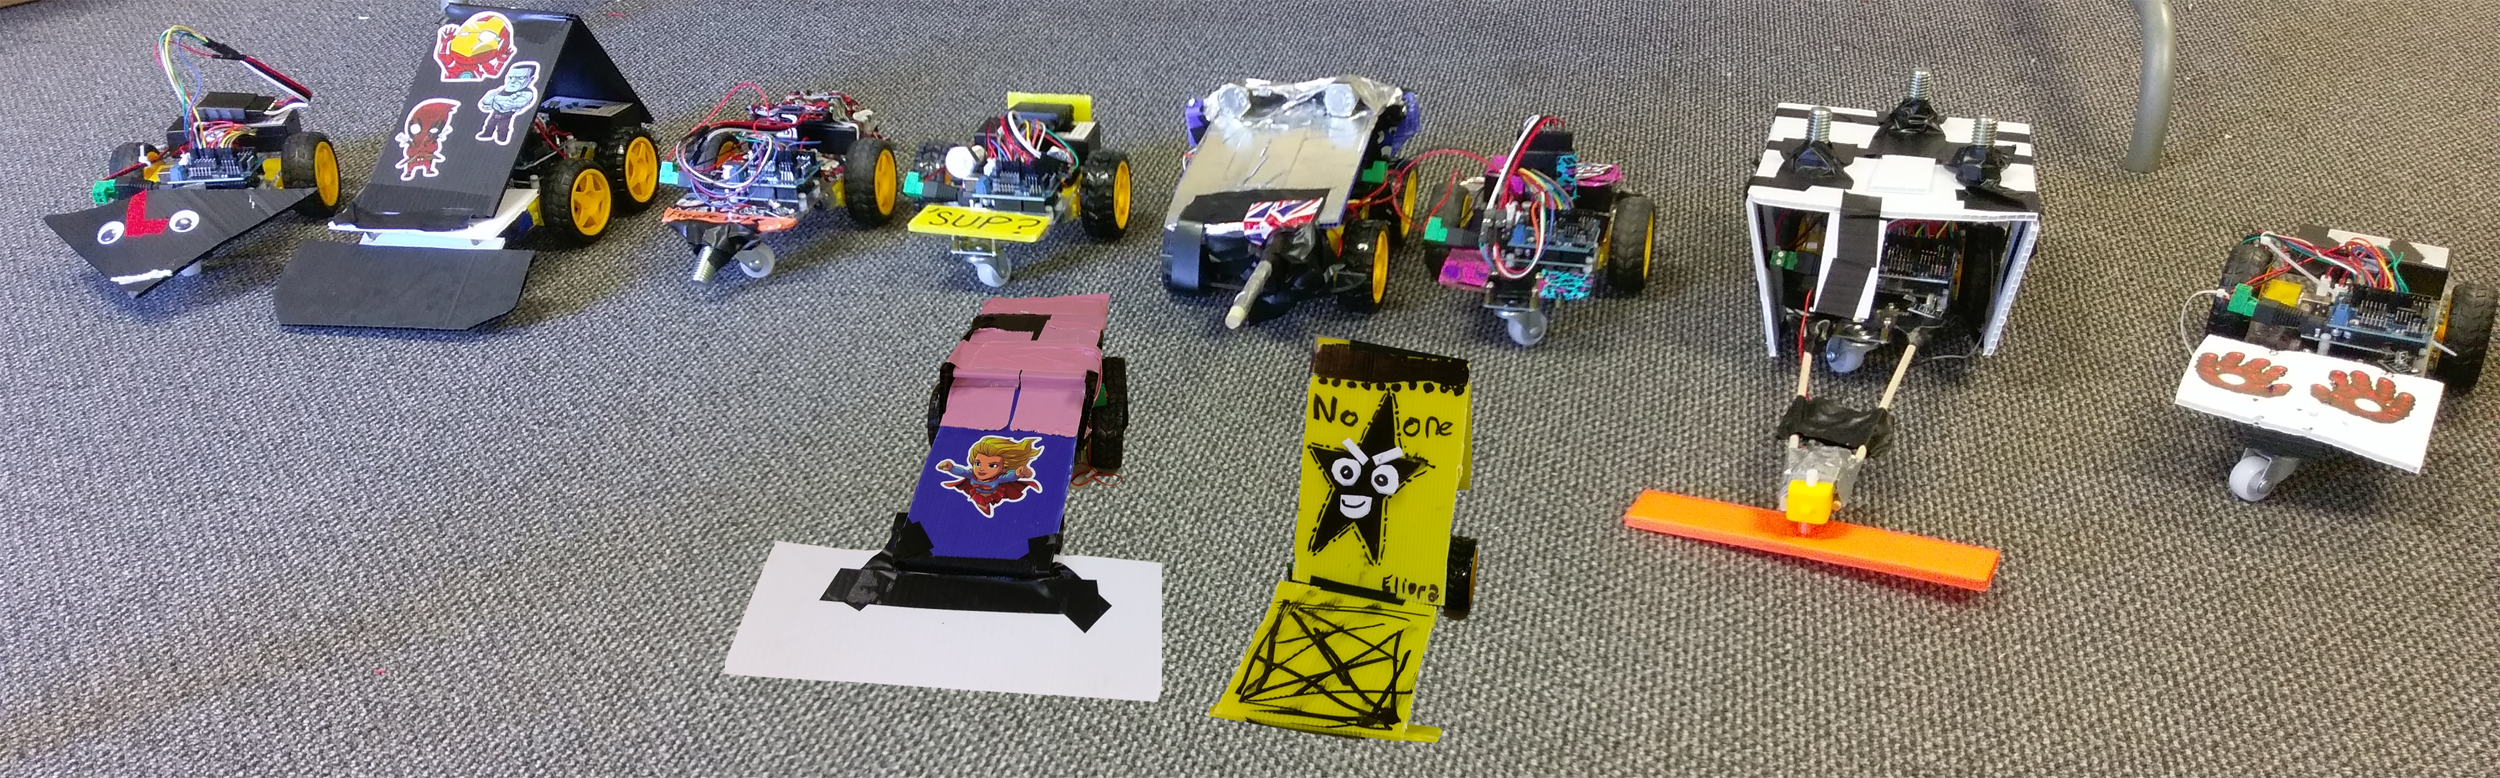
Nous avons créé des robots de combat utilisant l'Arduino UNO et d'autres composants abordables. Ces battle bots ont été réalisés dans un club de robotique pour élèves de 5e à 8e année à l'école Trivium Personalized Learning Public Charter School. C'était une façon ludique pour les enfants d'apprendre l'Arduino et la robotique.
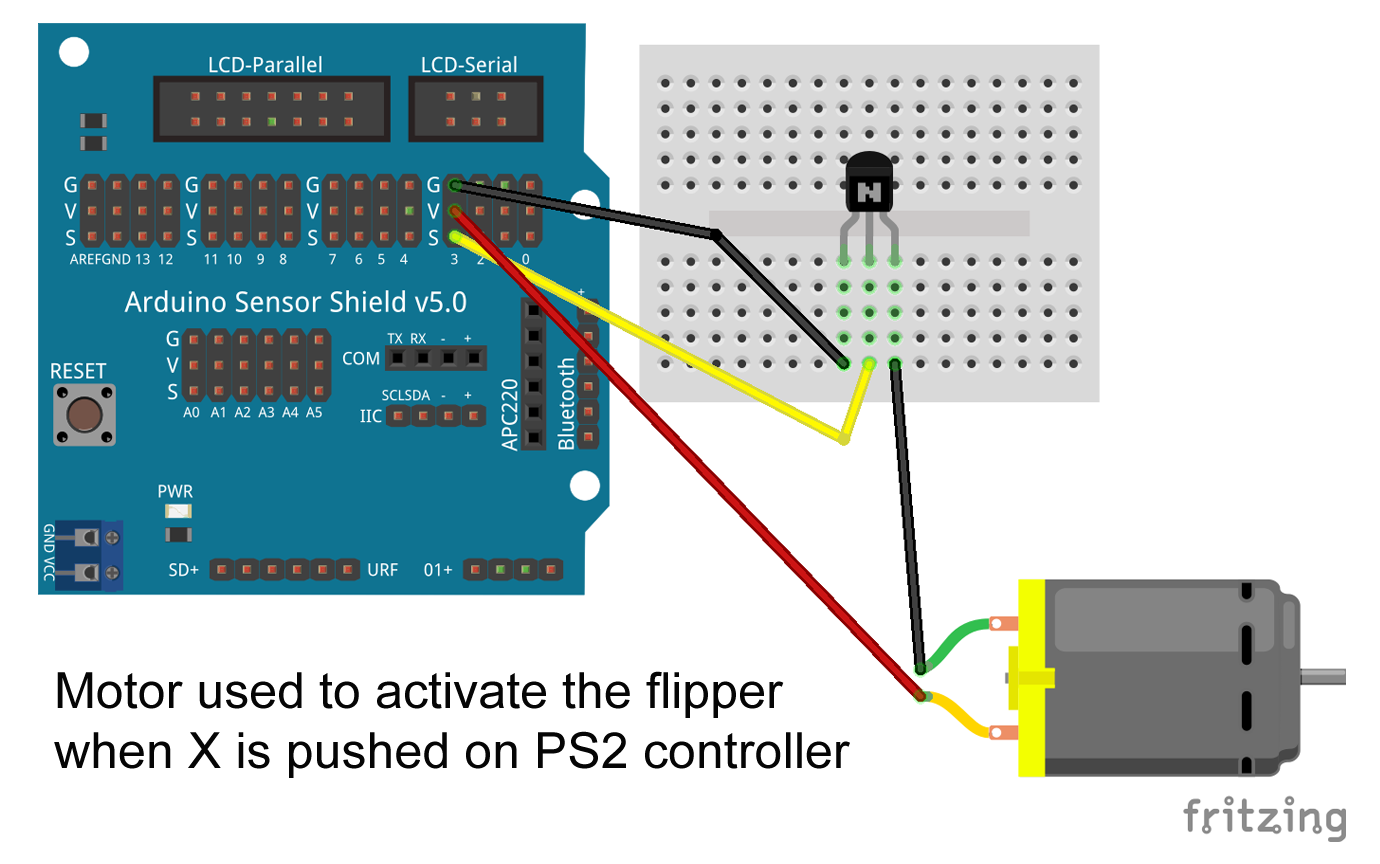
Consultez la section SCHÉMAS pour voir les schémas de câblage : carte moteur, shield capteur, manette PS2, ainsi qu'un moteur additionnel sur breadboard pour un flipper/spinner. Ce dernier s'active en appuyant sur la touche X de la manette PS2.
Nous avons privilégié des fournitures abordables et laissé une liberté créative aux enfants pour la conception de leurs robots. Les pièces ne nécessitent pas de soudure, facilitant l'assemblage pour les débutants.
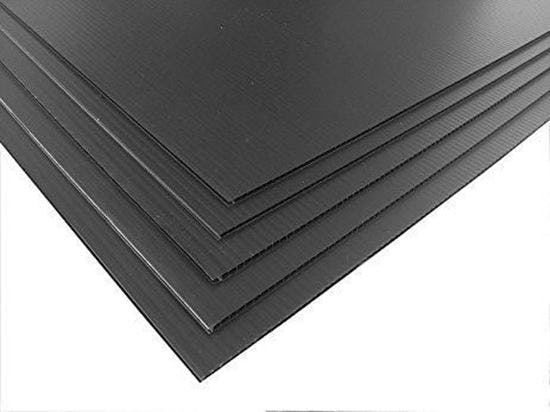
Coroplast
Le Coroplast a servi à construire les châssis. C'est un matériau abordable, plus rigide que le carton, facile à couper et à plier.
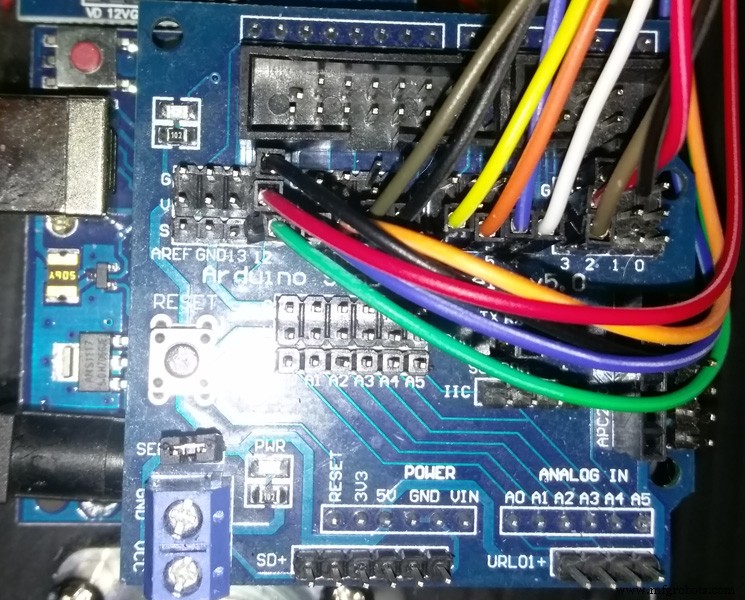
Arduino UNO & Shield Capteur
Le shield capteur UNO R3 permet aux enfants de connecter facilement les composants. Il s'enfiche simplement sur l'Arduino et est prêt à l'emploi.
Carte Driver Moteur
Ce shield driver moteur simplifie le raccordement des moteurs pour les enfants.
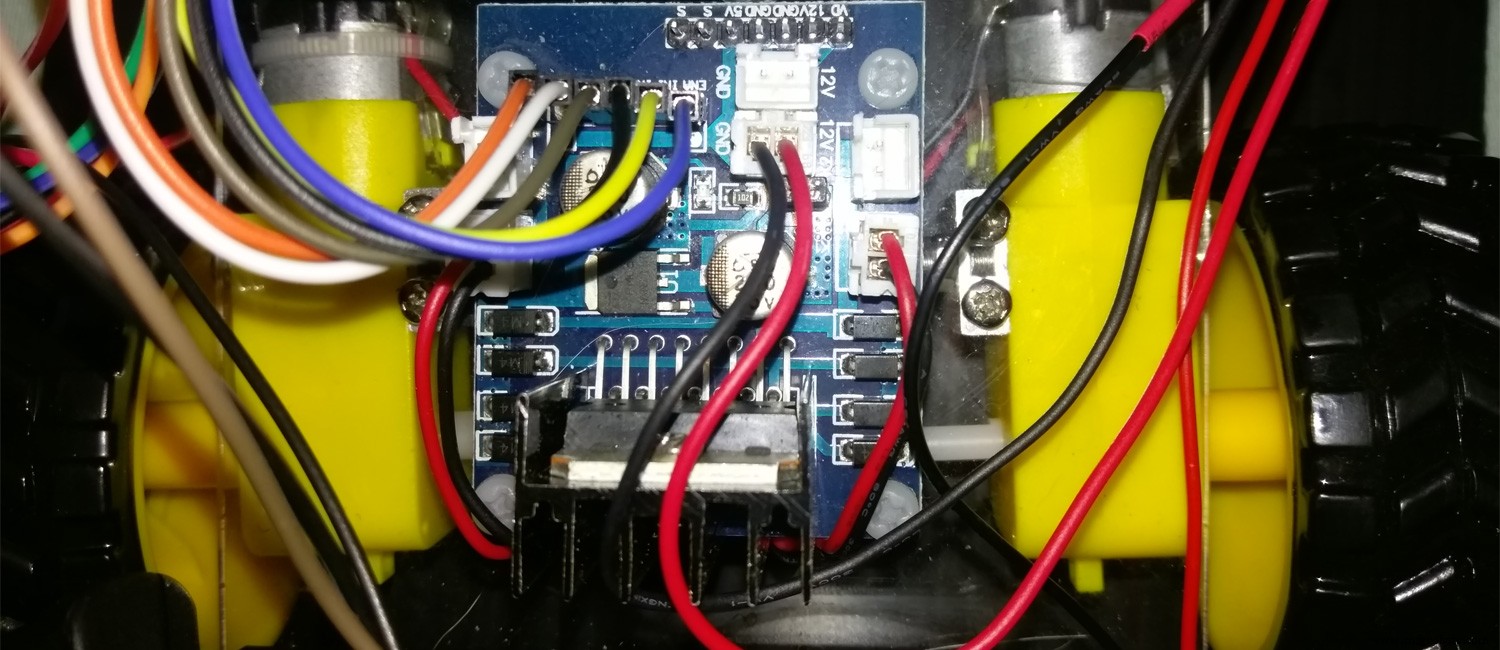
Pour réduire les coûts, nos robots sont en propulsion 2 roues motrices (2 moteurs arrière + 1 roue pivotante avant). Le shield supporte toutefois la 4 roues motrices ; vous pouvez ajouter 2 moteurs avant supplémentaires.
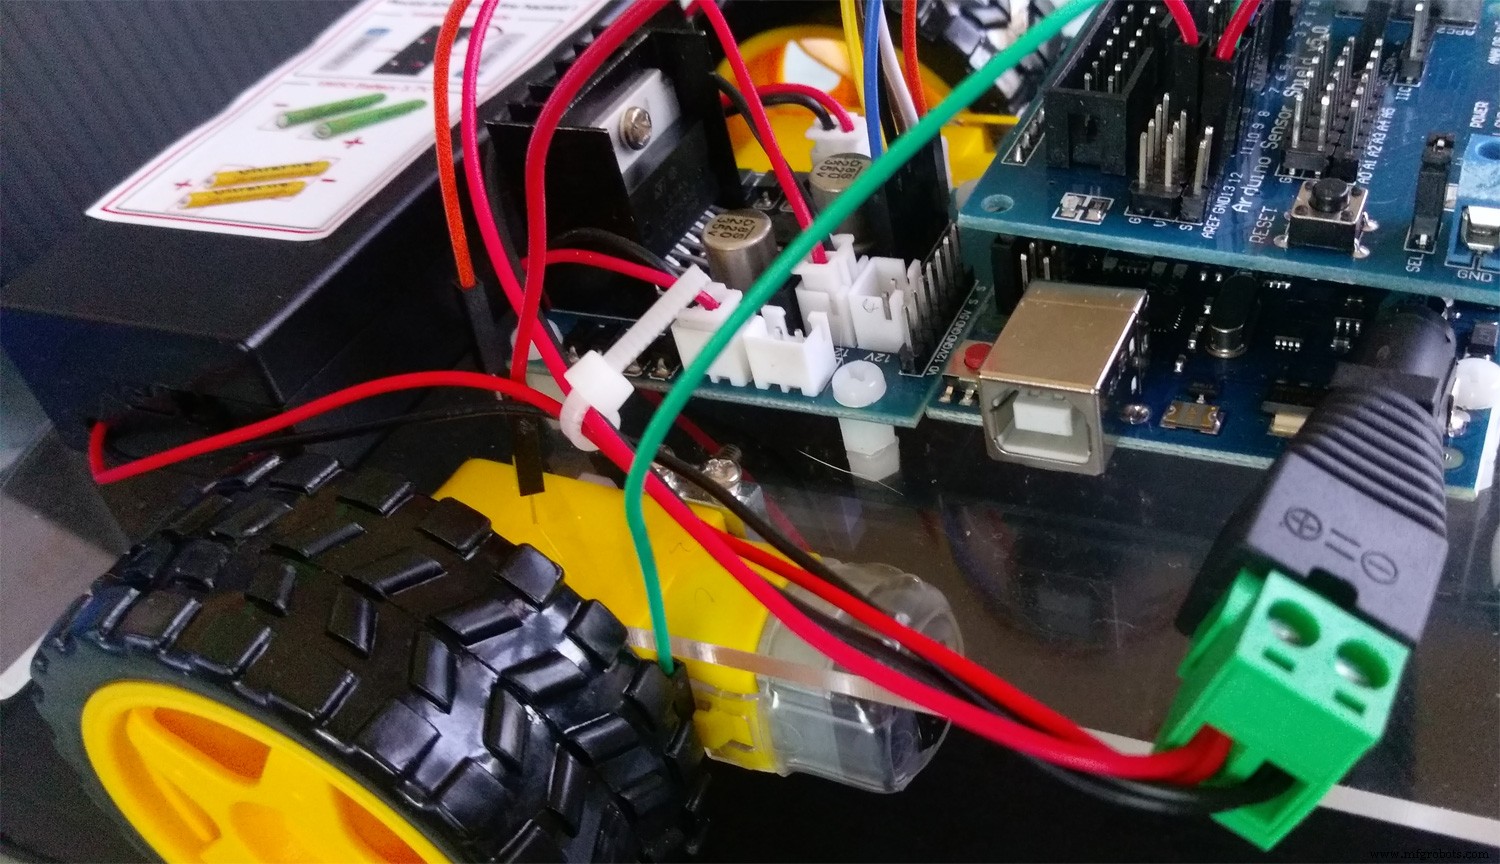
Boîtier Accus 18650
Nous avons choisi ces boîtiers pour leurs fils de 15 cm, facilitant le raccordement à l'Arduino.
Manette PS2
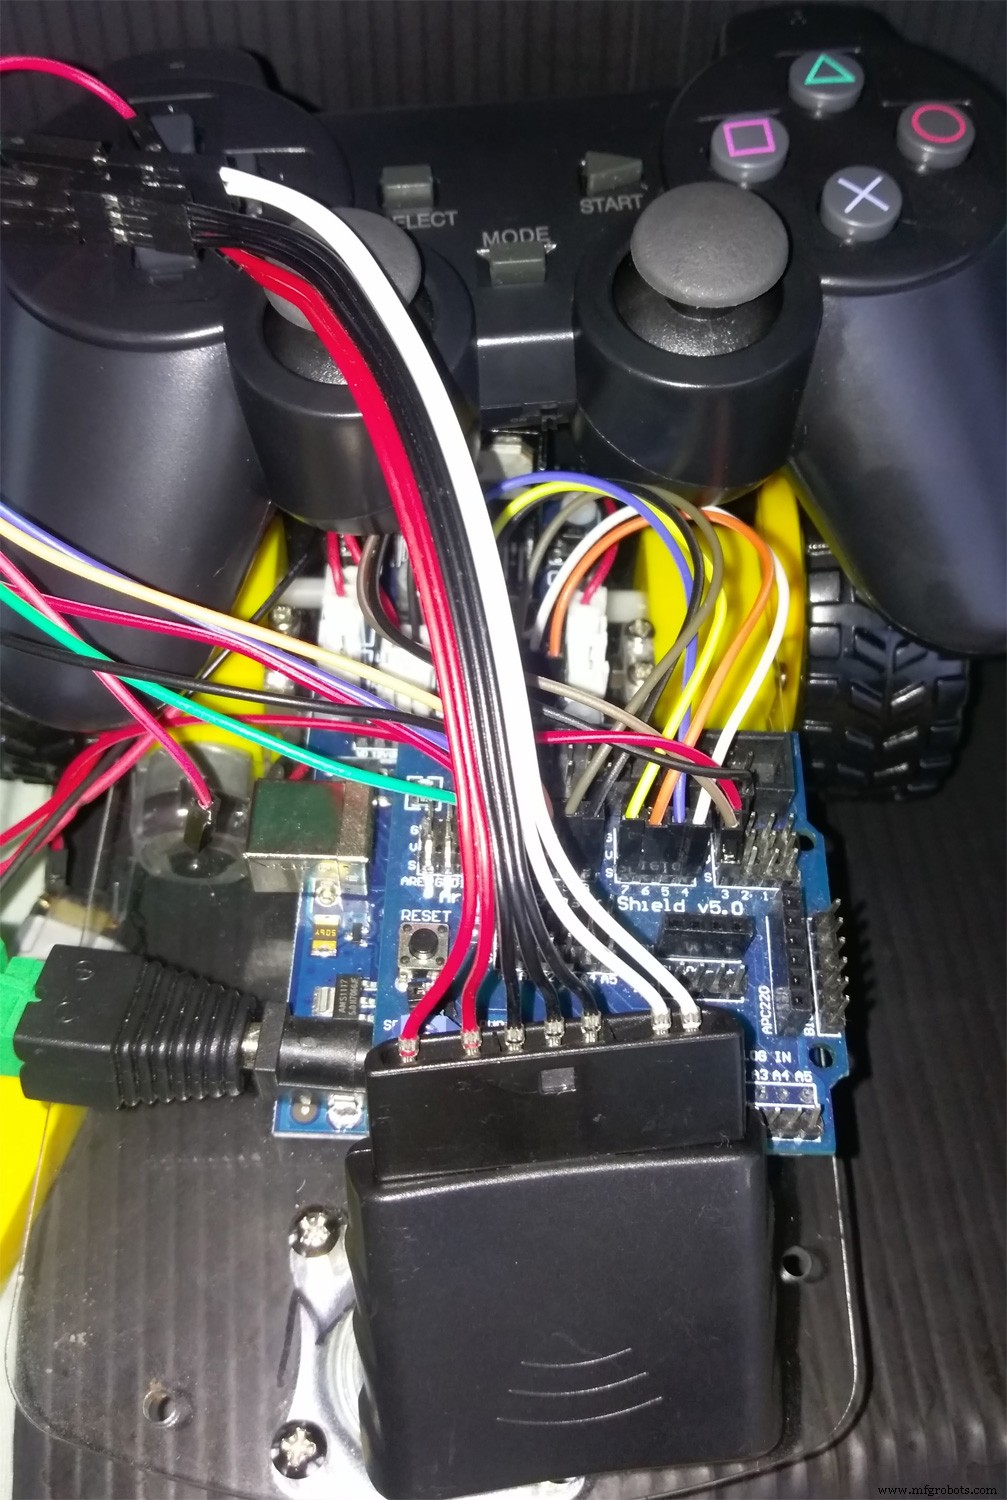
Les robots sont pilotés via une manette PS2 modifiée Bluetooth. Il existe des tutoriels pour modifier soi-même une manette, mais nous avons acheté un modèle déjà modifié sur eBay (lien dans les composants).
Autres fournitures
Fils de liaison (mâle/mâle & femelle/mâle), ruban adhésif, vis, écrous, boulons, tiges en bois, ruban double-face et velcro. Nous avons aussi imprimé en 3D des pièces personnalisées : flippers, spinners, connecteurs moteurs. Les fichiers STL sont disponibles dans PIÈCES PERSONNALISÉES ET BOÎTIERS.
Ce fut une expérience passionnante ! Voir les concepts imaginés par les enfants avec des ressources limitées, et leurs progrès au fil des combats et améliorations, était très gratifiant.
Vidéos de combats
Code
Battlebot avec manette PS2
Code permettant de piloter le battlebot avec une manette PS2. Disponible dans la section Code du projet original.
Pièces personnalisées et boîtiers
Spinner imprimé en 3D créé par un élève, fixé sur un moteur et activé par la touche X de la manette PS2.
Pièce de connexion moteur imprimée en 3D pour relier facilement des tiges aux arbres moteurs. Disponible à l'unité ou en lot de 12 pour une classe.
Schémas
Câblage de la carte moteur : connexion des moteurs à la carte et liaison carte → shield capteur.
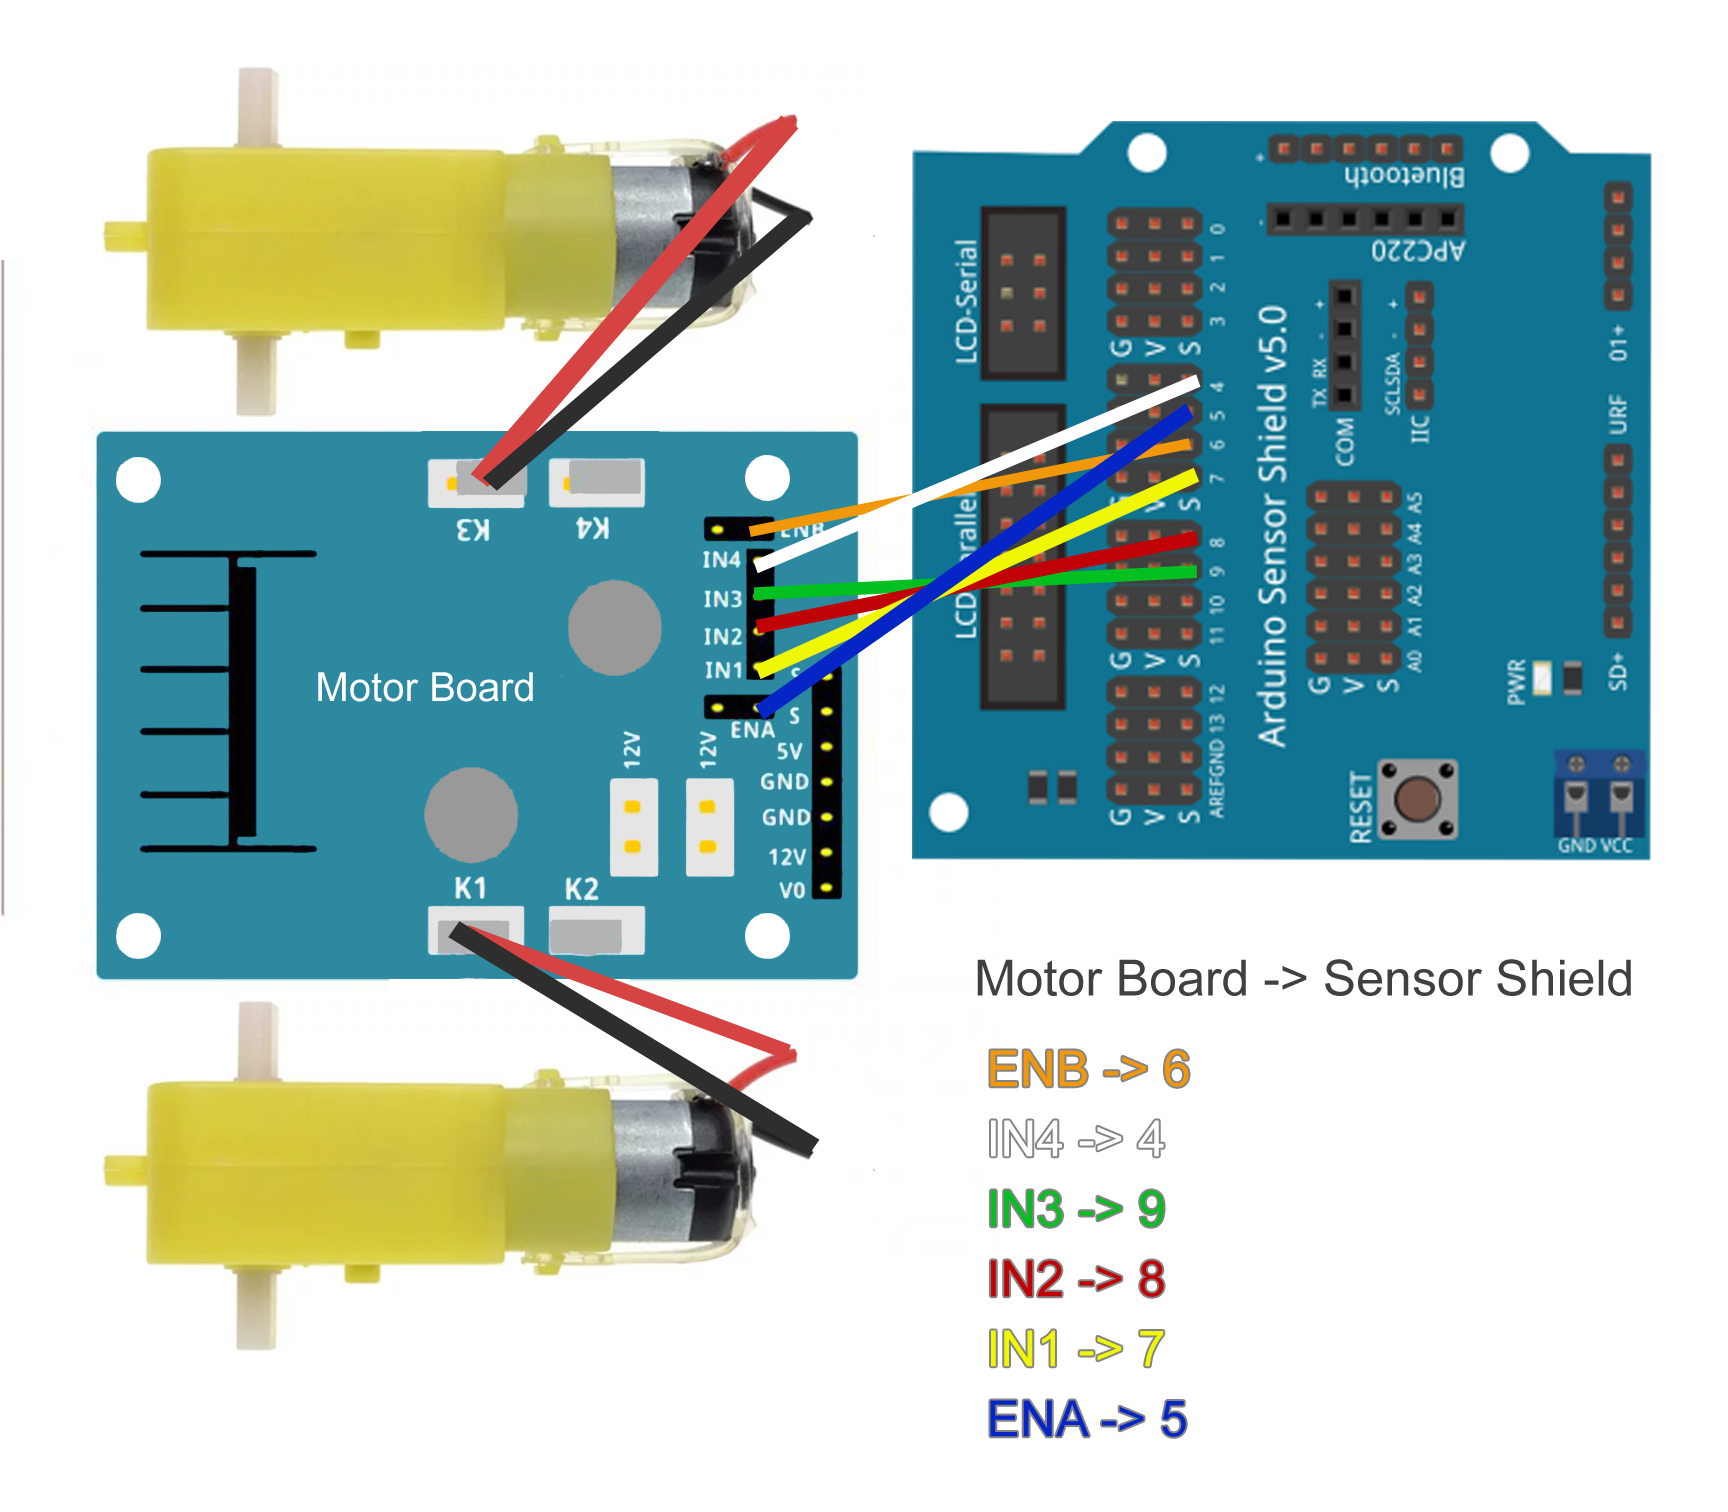
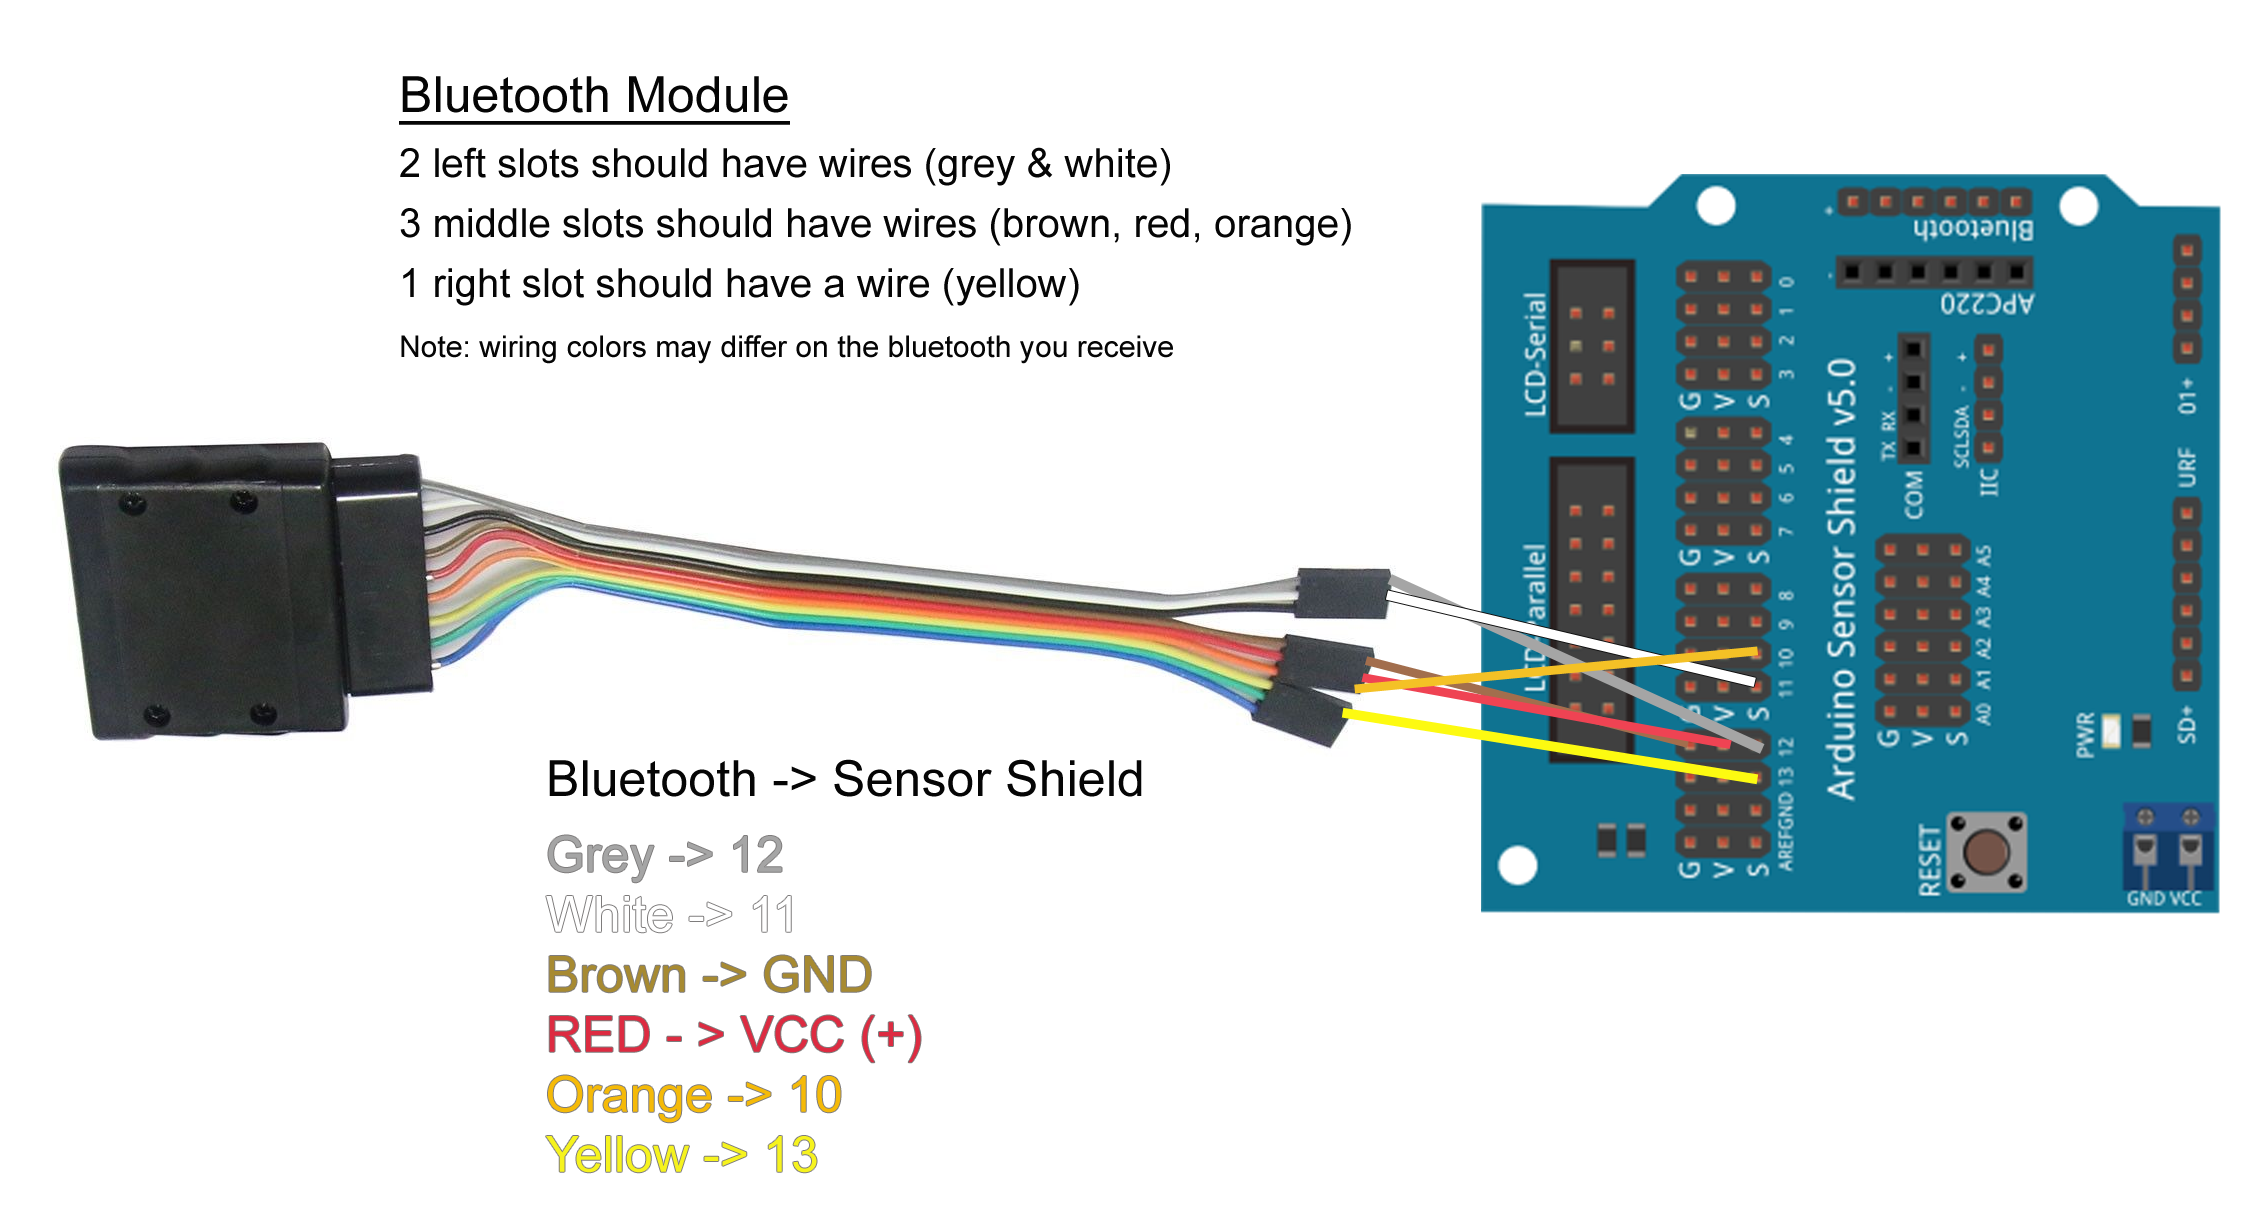
Schéma de connexion du module Bluetooth au shield capteur.
Moteur additionnel pour flipper activé par la touche X de la manette PS2.
Processus de fabrication
- Construire un contrôleur domotique 433 MHz avec Sensorflare et Raspberry Pi
- Contrôleur d'irrigation intelligent avec Windows 10 IoT, Raspberry Pi et capteurs d'humidité XBee
- Maîtriser la Carte PSoC 6 Pioneer avec le Shield IoT Add-On : Guide du Développeur
- Construire un robot piloté par Internet avec streaming vidéo Arduino & Raspberry Pi
- Poupée interactive « Squid Game » avec Arduino UNO – Projet DIY
- Système d'éclairage DMX piloté par web – Contrôleur maître Arduino
- Horloge Arduino temps réel pour les heures de prière islamiques
- Contrôle de ventilateur PWM 4 broches 25 kHz avec Arduino Uno – Construction, code et test
- Optimiser les déploiements avec les builds multi-étapes Docker