



Comprendre les Régulateurs PID : Types, Fonctionnement et Applications Industrielles
Régulateurs PID – Qu'est-ce que c'est et Comment Fonctionnent-ils ?
Régulateur PID est l'algorithme de contrôle le plus courant en automatisation industrielle ; plus de 95% des régulateurs industriels sont de type PID. Utilisés pour un contrôle précis et exact de divers paramètres.
Souvent pour régulation de température, pression, vitesse, débit et autres variables de processus. Grâce à leur performance robuste et simplicité fonctionnelle, ils sont adoptés par d'innombrables applications industrielles où le contrôle précis est primordial. Voyons comment fonctionne le régulateur PID ?
- Article connexe : Qu'est-ce qu'un Système de Contrôle Distribué (DCS) ?
Qu'est-ce qu'un Régulateur PID ?
La combinaison d'actions proportionnelle, intégrale et dérivée est appelée action PID, d'où le nom PID (Proportionnel-Intégral-Dérivé) régulateur. Ces trois coefficients de base sont ajustés dans chaque régulateur pour application spécifique afin d'obtenir la réponse optimale.
Il reçoit le paramètre d'entrée du capteur (variable de processus réelle). Il accepte aussi la sortie d'actionneur désirée (variable de consigne), puis calcule et combine les réponses proportionnelle, intégrale et dérivée pour calculer la sortie pour l'actionneur.
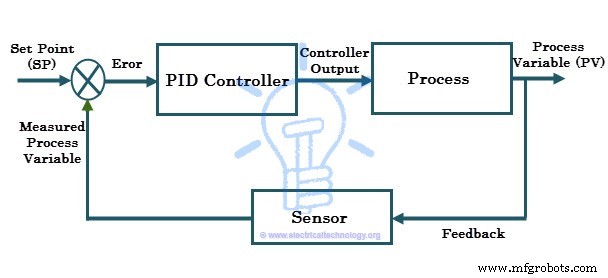
Considérez le système de contrôle typique ci-dessus où la variable de processus doit être maintenue à un niveau. Supposons variable = température (°C). Pour mesurer, un capteur (ex: sonde RTD).
La consigne (set point) est la réponse désirée. Si processus doit être à 80°C, consigne = 80°C. Supposons température mesurée = 50°C (variable de processus), mais consigne = 80°C.
Cet écart entre valeur réelle et désirée dans l'algorithme PID produit une sortie vers l'actionneur (ici chauffage) selon la combinaison des réponses P, I, D. Le régulateur PID fait varier continuellement la sortie jusqu'à ce que la variable de processus atteigne la consigne. Ceci est un système de contrôle en boucle fermée à rétroaction.
Article connexe :
- Qu'est-ce qu'un Variateur AC ? Fonctionnement & Types de Variateurs Électriques & VFD
- Qu'est-ce qu'un Variateur CC ? Fonctionnement et Classification
Fonctionnement du Régulateur PID
En contrôle manuel, l'opérateur lit périodiquement la variable de processus (température, débit, vitesse...) et ajuste la variable de commande (élément chauffant, vannes, entrée moteur...). En contrôle automatique, mesure et ajustement sont automatiques et continus.
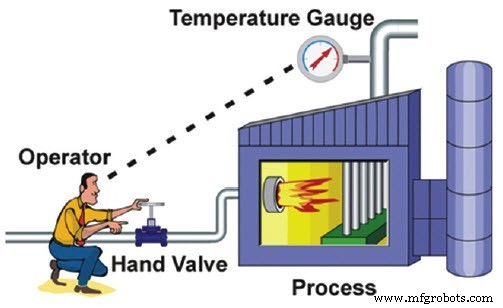
Tous les régulateurs industriels modernes sont automatiques (boucle fermée), produisant une ou combinaison d'actions de contrôle :
- Régulateur TOUT-OU-RIEN (ON-OFF)
- Régulateur Proportionnel (P)
- Régulateur Proportionnel-Intégral (PI)
- Régulateur Proportionnel-Dérivé (PD)
- Régulateur Proportionnel-Intégral-Dérivé (PID)
Régulateur TOUT-OU-RIEN : deux états (tout ON si variable < consigne, tout OFF si variable > consigne). Sortie oscillante. Pour contrôle précis, l'industrie utilise PID (ou PI/PD selon application). Examinons ces actions.
Régulateur P (Proportionnel)
Contrôle proportionnel ou régulateur P produit une sortie proportionnelle à l'erreur actuelle. Erreur = consigne - variable de processus (e = SP - PV). Cette erreur multipliée par le gain proportionnel (Kc) détermine la réponse. Gain proportionnel = rapport réponse proportionnelle / erreur.
Exemple : erreur = 20, Kc = 4 → réponse proportionnelle = 80. Si erreur = 0, sortie = 0. Vitesse de réponse (transitoire) augmente avec Kc. Mais si Kc trop grand, variable de processus oscille plus vite → instabilité.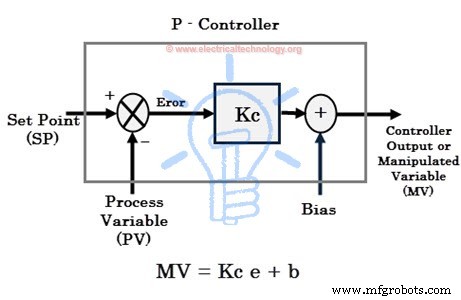
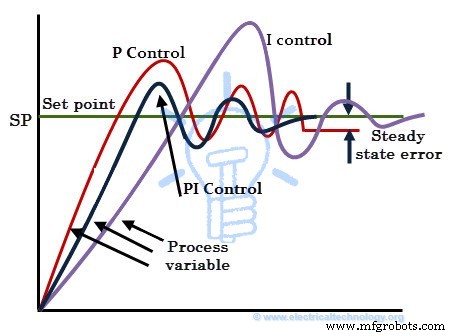
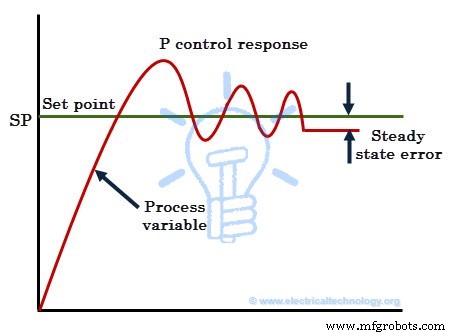 Bien que le régulateur P assure stabilité avec bonne vitesse, il y a toujours une erreur entre consigne et variable réelle. Souvent fourni avec remise à zéro manuelle ou biais pour réduire l'erreur utilisé seul. Mais état erreur nulle impossible. Donc erreur résiduelle permanente dans la réponse du régulateur P.
Articles connexes :
- Qu'est-ce que l'Automatisation Industrielle | Types d'Automatisation Industrielle
- Système Domotique Intelligent – Circuit et Code Source
Régulateur I (Intégral)
- Régulateur intégral ou régulateur I réduit principalement l'erreur résiduelle du système. La composante intégrale intègre l'erreur sur une période jusqu'à ce qu'elle devienne nulle. Même petite erreur → réponse intégrale élevée. À erreur nulle, maintient la sortie au dispositif final à sa dernière valeur pour maintenir erreur résiduelle nulle (contrairement au P où sortie = 0 si erreur = 0).
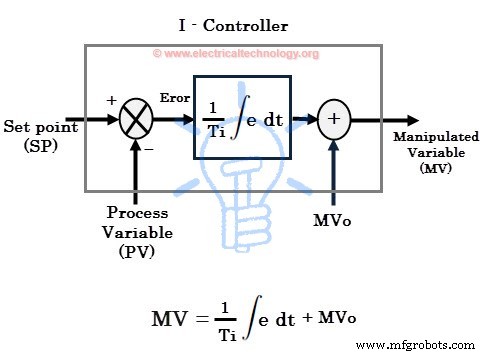
Si erreur négative, réponse intégrale diminue. Vitesse de réponse lente (répond lentement) avec I seul, mais améliore la réponse en régime permanent. En diminuant le gain intégral Ki, on augmente la vitesse.
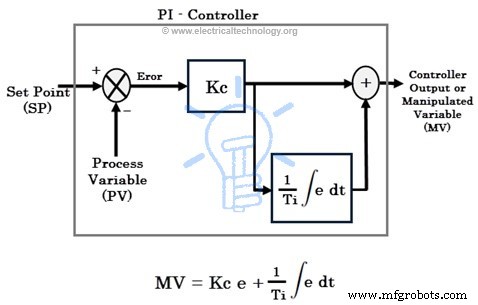
Pour beaucoup d'applications, on combine P et I pour bonne vitesse transitoire (P) et meilleur régime permanent (I). Souvent régulateurs PI utilisés en industrie. Réponses I seul, P seul et PI montrées ci-dessous.
Réponse du Régulateur D (Dérivé)
Régulateur dérivé (ou régulateur D) observe la vitesse de changement de la variable de processus par unité de temps et produit une sortie proportionnelle à ce taux. Sortie dérivée = taux de changement d'erreur × constante dérivée. Utilisé quand la variable de processus change à haute vitesse.
Dans ce cas, le régulateur D déplace le dispositif final (vannes, moteur) dans le sens contrariant le changement rapide. Noter : régulateur D seul ne peut pas être utilisé pour applications de contrôle.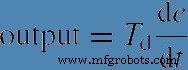
L'action dérivée augmente la vitesse de réponse car elle donne un « coup de pouce » initial, anticipant le comportement futur de l'erreur. Plus le terme dérivé est grand (gain dérivé ou temps Td grand), plus le régulateur D répond vite aux changements.
Dans la plupart des PID, la réponse D dépend seulement de la variable de processus, pas de l'erreur. Cela évite les pics de sortie (augmentation brutale) en cas de changement soudain de consigne par l'opérateur. Aussi, la plupart des systèmes utilisent peu de temps dérivé td, car la réponse dérivée est très sensible au bruit sur la variable de processus, produisant des sorties extrêmement élevées pour peu de bruit.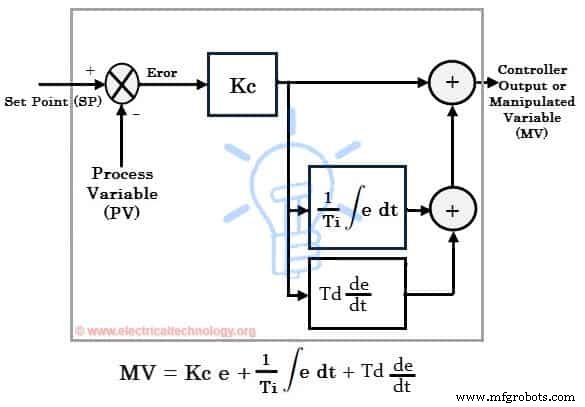
En combinant réponses P, I, D, on forme un régulateur PID. Application universelle, mais il faut connaître les réglages PID et l'ajuster (tuning) pour produire la sortie désirée. Tuning = processus d'obtention réponse idéale en réglant gains optimaux P, I, D.
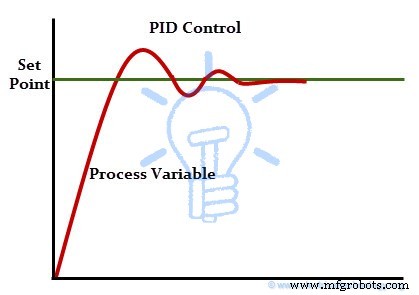
Différentes méthodes de tuning : essai-erreur, courbe de réaction du processus, méthode Ziegler-Nichols. Les plus populaires : Ziegler-Nichols et essai-erreur.
Ceci sur le régulateur PID et son fonctionnement. Grâce à la simplicité de structure, PID s'applique à une variété de processus. Peut être réglé pour tout processus, même sans modèle mathématique détaillé. Applications : contrôle vitesse moteur PID, température, pression, débit, niveau liquide, etc.
Régulateurs PID Temps Réel
Différents types de régulateurs PID sur le marché pour tous besoins industriels : niveau, débit, température, pression. Pour contrôler ces paramètres par PID : options = automate programmable (API/PLC) ou régulateur PID autonome.
Régulateurs autonomes : pour 1-2 boucles à surveiller/contrôler ou situations difficiles d'accès pour gros systèmes. Offrent options variées pour contrôle mono/bi-boucle, configurations multi-consignes, alarmes indépendantes multiples.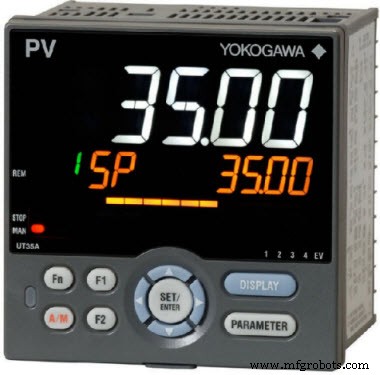
Exemples : régulateurs température Yokogawa, PID Honeywell, PID auto-réglage OMEGA, PID ABB, PID Siemens.
Pour la plupart applications, API/PLC utilisés comme régulateurs PID. Blocs PID intégrés dans API/PAC avec options avancées pour contrôle précis. API plus intelligents et puissants que régulateurs autonomes. Tout API a bloc PID dans son logiciel : Siemens, ABB, AB, Delta, Emerson, Yokogawa.
Figure ci-dessous : Bloc PID Allen Bradley (AB) et sa fenêtre de configuration.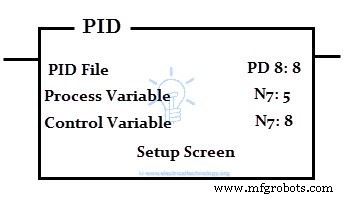
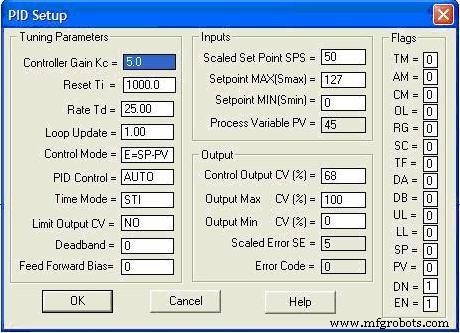
Figure ci-dessous : Bloc PID Siemens.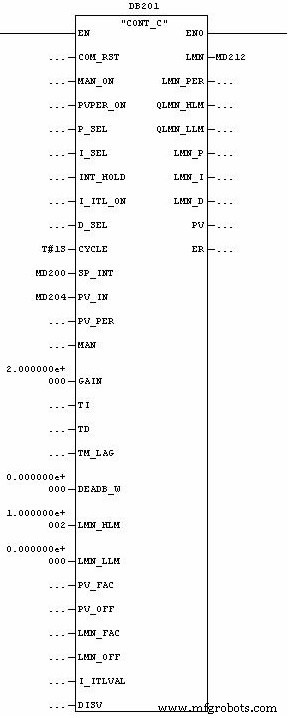
Figure ci-dessous : VIs régulateur PID offerts par LabVIEW PID toolset.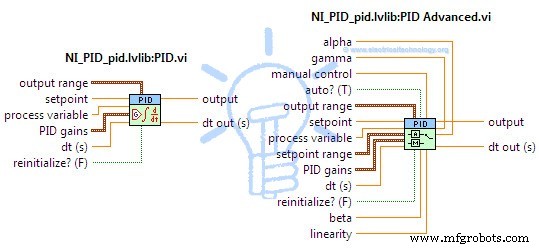
Technologie industrielle
- Comprendre l'impression 3D : principes, types et applications clés
- Usinage laser (Laser Beam Machining) : types, procédé et applications
- Prototypage rapide expliqué : types, processus et avantages
- Fabrication additive expliquée : types, processus et applications
- Le brochage expliqué : procédé, mécanisme et principaux types
- Soudage laser : Techniques, types et applications industrielles
- Soudage par résistance : Types, procédés et avantages
- Machines d'alésage de précision (Jig Boring) : Types, fonctions et avantages
- Extrusion : Procédé, Types et Applications Pratiques