



Imagerie révolutionnaire : caméras photon-counting mégapixel pour une vision ultra-rapide et ultra-précise
Une caméra qui voit la lumière se propager
Imaginez une caméra capable de capturer des images avec une résolution d'un seul photon à 24 000 images par seconde. Grâce à un obturateur électronique qui ne reste ouvert que 3,8 ns et qui peut être synchronisé avec des impulsions laser de quelques picosecondes, on peut littéralement voir la lumière se propager dans l'espace. Cette capacité ouvre la voie à de nouvelles applications : vision quantique, imagerie fantôme, imagerie sous-bruit de tir, LiDAR quantique, distillation quantique, pour n'en citer que quelques-unes.
Détection mono-photon et haute résolution temporelle
Commun à ces applications : le besoin de détection mono-photon et de haute résolution temporelle avec faible bruit et haute sensibilité. Cette nouvelle caméra y parvient, mais en plus elle le fait simultanément sur un million de pixels, permettant une accélération considérable de l'acquisition et, potentiellement, de la reconstruction. Au cœur de ces pixels se trouve une diode à avalanche à photon unique (SPAD) qui effectue la détection de photons, générant une impulsion numérique. Cette impulsion peut être comptée ou horodatée, conférant à la caméra son caractère photon-counting et temps-résolu.
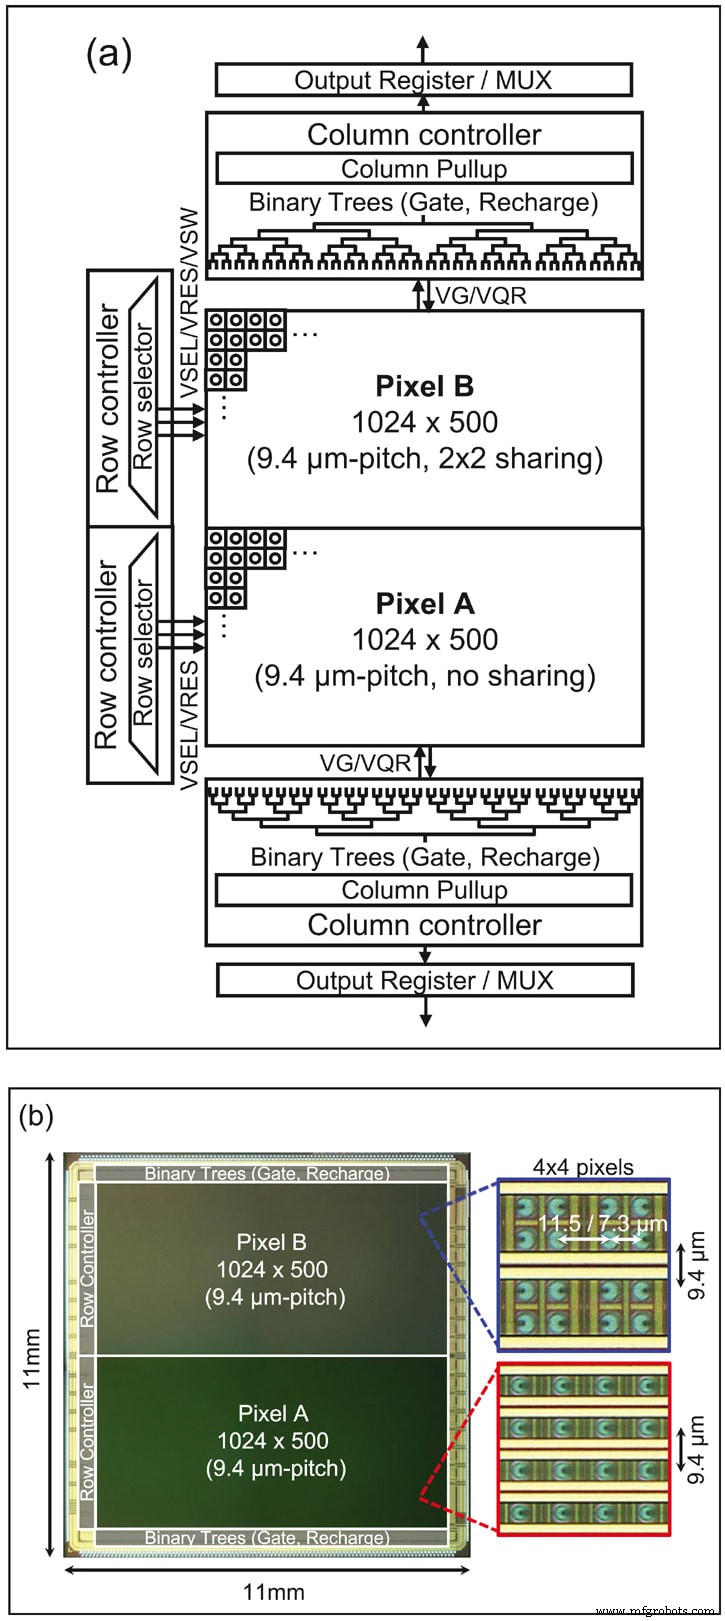
Dans un article publié dans la revue à comité de lecture Optica, nous avons présenté la première caméra 1 Mpixel basée sur des pixels SPAD. Les pixels ont un pas de 9,4 µm, avec une architecture 7T (7 transistors par pixel) ou 5,75T. La micrographie de la puce est montrée en Figure 1(b). Le diagramme de blocs de la caméra (Figure 1(a)) comprend un arbre binaire double pour contrôler l'obturateur avec une précision d'environ 100 ps et une position réglable par pas de 36 ps. Cela permet de reconstruire des images 3D en mesurant le temps de vol d'une impulsion lumineuse depuis le laser jusqu'à sa réflexion sur un objet. Cela permet aussi de capturer la lumière en vol, révélant ainsi d'intéressants effets relativistes en laboratoire.

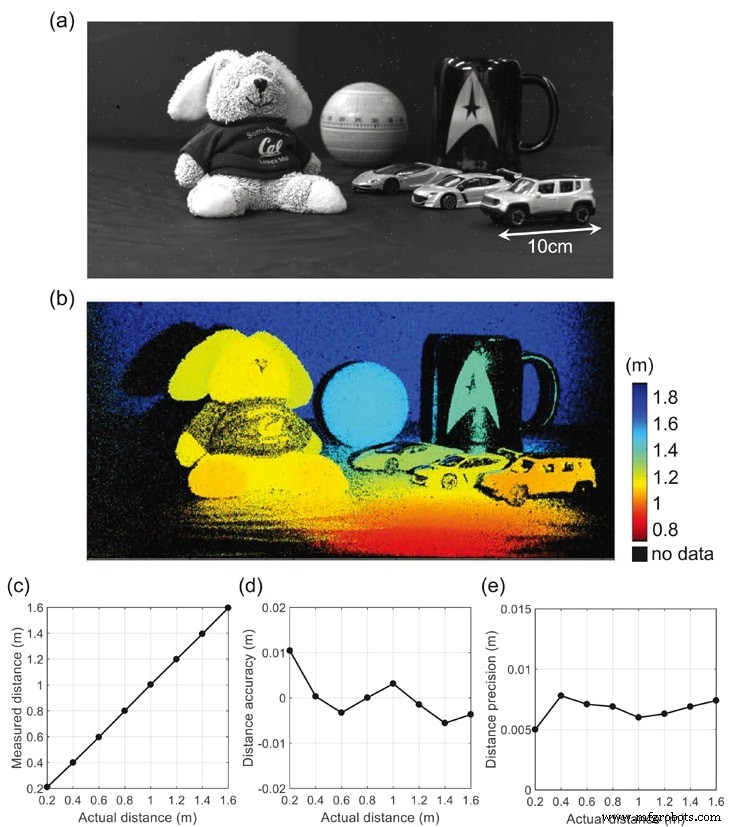
La puce a été testée comme capteur d'image d'intensité avec une mire standard (Figure 2(a)) jusqu'à 14 bits au niveau du pixel. Les Figures 3(a) et (b) montrent une image 2D et une image 3D codée en couleur obtenues en illuminant une scène avec un laser pulsé à 637 nm à 40 MHz, capturé sur le capteur à demi-résolution. La fenêtre de gate de 3,8 ns est décalée de 0,6 ns à 13,2 ns par pas de 36 ps pour acquérir des profils d'intensité photonique complets en fonction de la position du gate.
Le LSB de distance dans cette mesure correspond à 5,4 mm. L'information de profondeur est reconstruite en détectant la position du front montant du profil d'intensité lissé pour chaque pixel, correspondant au temps d'arrivée de l'impulsion laser réfléchie. Le décalage temporel du gate sur l'array est compensé en soustrayant la distribution de décalage mesurée indépendamment de la distribution mesurée du temps d'arrivée. En Figure 3(b), le rouge indique une proximité plus grande avec la caméra SPAD, le bleu une distance plus grande. La portée de profondeur maximale pour cette mesure était fixée à 2 m, mais peut être étendue à plusieurs dizaines de mètres en abaissant la fréquence de répétition du laser et en augmentant le pas du gate.
Le pas fin de balayage du gate et la longue exposition permettent d'atteindre une haute précision de profondeur, le temps d'acquisition pour cette mesure étant de quelques dizaines de secondes. C'est considérablement plus long que d'autres méthodes de télémétrie comme le temps de vol indirect, mais cela peut être aisément réduit en augmentant le pas de balayage du gate, en réduisant la plage de balayage, et en augmentant la puissance laser pour réduire le temps d'exposition. De plus, une amélioration supplémentaire est attendue par l'implémentation d'une microlentille sur puce pour augmenter la sensibilité.
Détection multi-objets spatialement superposés
La détection multi-objets a été expérimentalement démontrée soit par codage de l'illumination temporelle, soit par des motifs d'exposition, ce qui implique un coût computationnel élevé pour récupérer les images 3D. Un capteur temps de vol à gate temporel offre une alternative évolutive grâce à une électronique de pixel compacte et un calcul moins complexe.
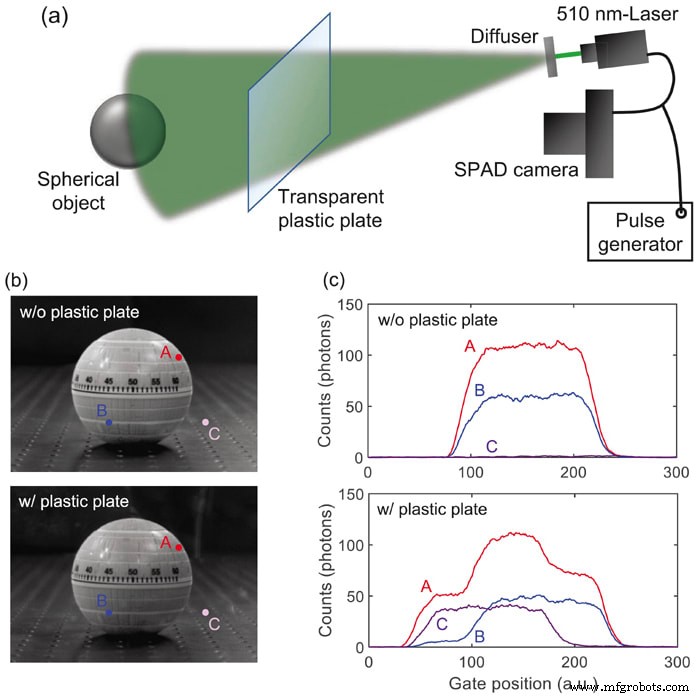
La Figure 4(a) montre le montage expérimental : un faisceau laser 510 nm pulsé à 40 MHz est diffusé et illumine une cible sphérique. La caméra SPAD est synchronisée avec le signal de déclenchement du laser, et une plaque plastique transparente est insérée entre la caméra et l'objet. Les distances caméra-plaque et caméra-objet sont respectivement 0,45 m et 0,75 m. La Figure 4(b) montre les images 2D d'intensité sous éclairage ambiant avec et sans la plaque. Comme la plaque est quasi transparente, aucune différence significative n'est observée dans les images 2D pour ces deux cas.
Les profils de gate temporel mesurés pour trois points représentatifs (A, B, C) sont tracés en Figure 4(c). Sans la plaque, les profils pour A et B montrent une seule fonction rectangulaire lissée avec son front montant vers la position de gate 100 (un pas = 36 ps). Pour le point C, le comptage photonique reste proche de zéro, indiquant qu'aucun objet réfléchissant n'est détecté à ce pixel.
Avec la plaque plastique, le profil au point A montre deux fronts montants vers les positions de gate 40 et 100. Comme le profil mesuré est une convolution d'une fonction rectangulaire unique lissée et de la distribution d'intensité des photons réfléchis, ce profil à deux étages est une preuve convaincante de double réflexion sur la plaque plastique et l'objet sphérique. Un comportement similaire est observé au point B, où la pente du premier front montant vers la position 40 est plus douce qu'au point A. Le profil au point C ne montre qu'un seul front montant vers la position 40, correspondant à la réflexion sur la plaque. La variation de pente du front montant vers la position 40 entre différents points est induite par la réflexion non uniforme de la surface de la plaque.
Les résultats démontrent la capacité d'une caméra SPAD à gate temporel à effectuer une détection multi-objets spatialement superposés. Le schéma proposé peut s'appliquer à la détection de plus de deux pics de réflexion. Un balayage plus fin de la fenêtre de gate virtuelle en post-traitement permet une détection systématique de pics multiples. La distance minimale résoluble entre deux matériaux réfléchissants voisins est fondamentalement limitée par le temps de montée ou de descente fini du profil de la fenêtre de gate, correspondant à 5-10 cm dans ce capteur SPAD.
Conclusion et perspectives
En conclusion, un capteur d'image SPAD à gate temporel de 1 Mpixel a été rapporté pour la première fois. Dans la recherche SPAD, l'obtention d'un capteur SPAD mégapixel a été considérée comme l'un des jalons les plus importants depuis plus d'une décennie. Le capteur est appliqué à l'imagerie 2D à grande dynamique et à l'imagerie 3D à haute résolution spatio-temporelle. À notre connaissance, la détection multi-objets spatialement superposés avec un schéma de gate temporel mono-photon a été expérimentalement démontrée pour la première fois.
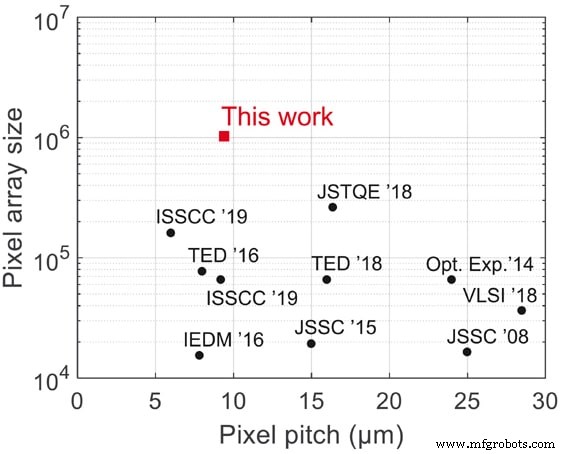
La Figure 5 montre une comparaison état de l'art du pas de pixel SPAD et de la taille d'array. La taille d'array de ce capteur est la plus grande, presque 4 fois supérieure à celle du capteur état de l'art, tandis que le pas de pixel est l'un des plus petits. Grâce à ses capacités d'imagerie 2D et 3D à haute résolution, le capteur proposé sera utile dans une grande variété d'applications industrielles : sécurité, automobile, robotique, biomédical, et applications scientifiques incluant l'imagerie quantique et l'imagerie ultra-rapide.
Lire le rapport complet dans la revue scientifique Optica.
Cet article a été rédigé par Edoardo Charbon, Professeur à l'EPFL Suisse (Lausanne, Suisse). Pour plus d'informations, visitez le site indiqué.
Capteur
- L'Évolution et la Conception des Appareils Photo Modernes
- Investissements Technologiques Manufacturiers Post-Pandémie : Saisir les Opportunités de Croissance
- BrickPi Bookreader : Automatiser la lecture Kindle avec Raspberry Pi et LEGO Mindstorms
- Technologie de mouvement linéaire : solutions de précision pour l'automatisation
- Caméra sans objectif multi-clichés de nouvelle génération : technologie de masque avancée
- Scanner corporel ondes millimétriques avancé : sécurité plus rapide, plus sûre et plus précise
- Guide Fournisseurs 2021 : Capteurs — Fabricants leaders & catégories tech
- Sandwich pyroélectrique : capteur d'énergie thermique portable innovant
- Centre de recherche Langley de la NASA dévoile une caméra plénoptique avancée pour imagerie 3D couleur