



Linéariser les ponts de capteurs résistifs avec deux méthodes hardware éprouvées
Mesurer d'infimes changements de résistance en capteurs peut être intimidant. Cet article présente deux techniques hardware qui éliminent les erreurs de non‑linéarité du pont, améliorant précision et simplicité de calibrage.
La résistance d'un capteur résistif change en réponse à une variable physique comme température ou force. Le pourcentage de changement est typiquement minuscule — par exemple, une jauge de contrainte peut varier de moins de 1 % sur toute sa plage.
La mesure précise de tels petits changements demande un circuit hautement précis. Les configurations en pont facilitent cela, mais même un capteur linéaire peut produire une sortie de pont non‑linéaire.
Méthodes software ou hardware peuvent corriger cette non‑linéarité. Ci‑dessous, nous explorons deux approches hardware éprouvées.
Non‑linéarité du pont de capteurs résistifs
Considérons un capteur de pression à réponse linéaire :
Rsensor = R0 + Mx
En supposant la pente M égale la résistance initiale R0, la réponse simplifie à R0(1 + x).
En utilisant un pont standard (Figure 1), où les trois autres résistances valent R0, on maximise la sensibilité. La sortie du pont est :
Vout = Vr \(\left(\dfrac{R_0(1+x)}{R_0+R_0(1+x)} - \dfrac{1}{2}\right)\)
ce qui se réduit à
Vout = Vr \(\dfrac{x}{2(2+x)}\) (Équation 1)
Comme la relation est non‑linéaire, pour petit x (x ≪ 2) on peut approximer :
Vout ≈ Vr \(\dfrac{x}{4}\) (Équation 2)
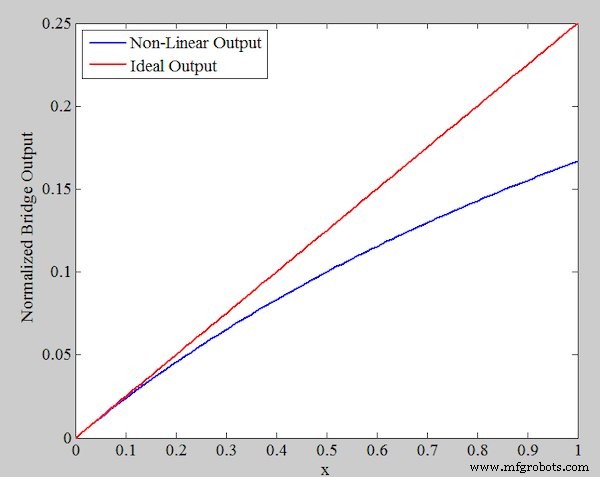
Figure 2 montre la sortie normalisée $V_{out}/V_{r}$ pour les deux équations, illustrant comment la déviation croît avec x.
Quantifier l'erreur de non‑linéarité
En réécrivant l'Équation 1 :
Vout = Vr \(\dfrac{x}{4}\) \(\dfrac{1}{1 + \dfrac{x}{2}}\)
En supposant $x/2 \ll 1$, un développement de Taylor donne :
Vout ≈ Vr \(\dfrac{x}{4}\) (1 – \(\dfrac{x}{2}\))
En comparant avec l'Équation 2, l'erreur absolue de non‑linéarité est
ENon‑Linéarité = Vr \(\dfrac{x}{4}\) \(\dfrac{x}{2}\)
Exprimée en pourcentage de la valeur idéale :
Erreur Pourcentage = \(\dfrac{x}{2} \times 100\%\)
Exemple
Pour un capteur avec R0 = 100 Ω et x max = 0,01, l'erreur de linéarité pic est
Erreur Pourcentage = \(\dfrac{0.01}{2} \times 100\% = 0,5\%\)
Si la compensation software est possible, une sortie de pont linéaire améliore directement la précision de mesure et facilite le calibrage.
Méthode 1 : Tension proportionnelle au changement de résistance
Figure 3 illustre le premier circuit de linéarisation.
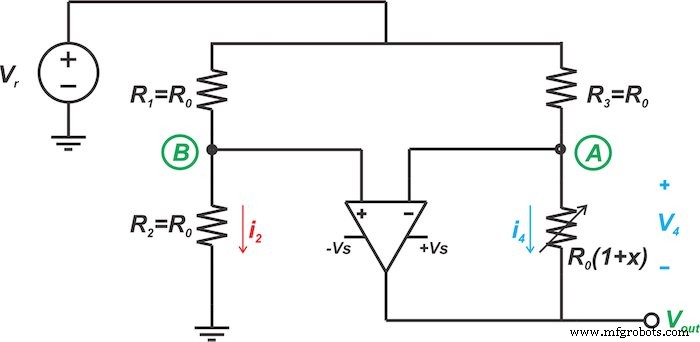
En forçant un courant de référence constant $I_{Ref}$ à travers le capteur (Figure 4), la tension du capteur devient
Vsensor = IRef · R0(1 + x)
Réarrangé :
Vsensor = R0 IRef + R0 IRef x
Le premier terme est constant ; le second est linéaire en x. L'ampli‑op de Figure 3 maintient le nœud B à $V_{r}/2$, forçant un courant constant $V_{r}/(2R_{0})$ à travers le capteur. Conséquemment, la sortie est
Vout = -\(\dfrac{V_{r}}{2}\) x
qui est une fonction proprement linéaire de x.
Méthode 2 : Courant proportionnel au changement de résistance
Figure 5 présente la seconde approche.
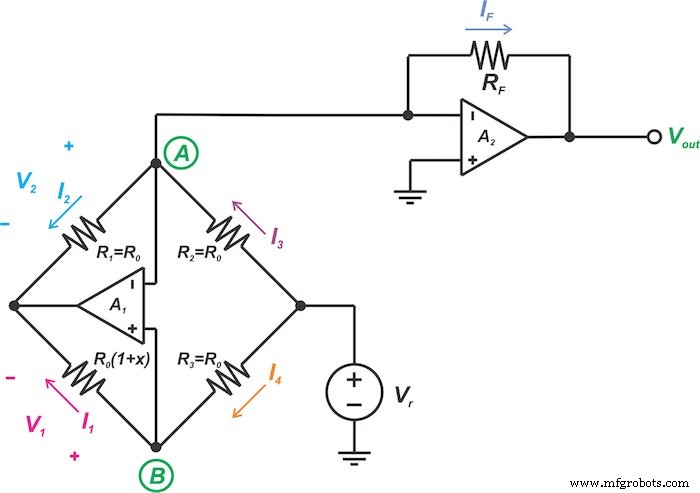
Dans ce design, la branche 1 porte un courant proportionnel à la résistance du capteur :
I1 = IRef · R0(1 + x)
La branche 2 fournit un courant constant $I_{Ref} R_{0}$, donc le courant différentiel en branche 3 est $I_{Ref} R_{0} x$. En utilisant deux ampli‑ops avec entrées identiques, le circuit soustrait le terme constant et sort
Vout = Vr \(\dfrac{R_{F}}{R_{0}}\) x
Choisir le ratio $R_{F}/R_{0}$ permet un gain arbitraire. Bien que cette méthode requière un ampli‑op additionnel, elle offre un scaling flexible.
Pour explorer plus d'articles en profondeur, visitez ma liste d'articles.
Capteur
- Comment les ponts (bridges) stabilisent les porte-à-faux en impression 3D
- Peau électronique à double mode : détection sans contact et tactile via champs magnétiques
- Capteur de pression portable à métal liquide avancé pour surveillance santé précise
- Capteur de photons micro-ondes au graphène ultra-sensible
- Film capteur TOMOPLEX avancé pour surveillance aérospatiale en temps réel
- Capteur puce miniature poumon-cœur : signaux cardio-pulmonaires clairs
- Capteur CO₂ à état solide NASA Ames : détection précise température, pression, humidité
- Capteur NO₂ avancé à base de carbone pour une surveillance de la qualité de l'air intérieur améliorée
- Microsenseurs de flux ultra-sensibles au graphène pour applications biomédicales de précision