



NXP HoverGames : Plateforme drone open-source et compétition de codage
La plateforme de développement drone NXP HoverGames est une solution modulaire, matériel et logiciel, de la taille d'une carte, qui permet aux développeurs de construire des véhicules autonomes — des drones grand public aux UAV et rovers avancés.
Chaque kit inclut un drone de référence entièrement assemblé qui comprend l'Unité de Gestion de Vol (FMU). Les participants commencent par travailler sur des tutoriels simples pour comprendre le matériel, puis s'inscrivent à des défis logiciels virtuels — dont certains nécessitent une qualification.
Conçue pour la flexibilité, la plateforme supporte la recherche robotique, le prototypage d'algorithmes de contrôle, les protocoles de communication sécurisés, et peut être étendue avec des capteurs ou composants de support additionnels.
« Nous avons construit le drone comme un kit de développement car c'est exactement le but pour quiconque veut expérimenter », dit Iain Galloway, Responsable Innovation Systèmes chez NXP. « En lançant HoverGames, nous avons élargi l'écosystème logiciel, offrant un thème social — "Fight Fires with Flyers" — qui défie les codeurs à concevoir des solutions logicielles pour les premiers intervenants, plutôt que juste la performance de vol. »
Véhicules aériens sans pilote
Les UAV ont évolué dramatiquement sur la dernière décennie, passant d'outils militaires de niche à dispositifs grand public et commerciaux largement accessibles. Aujourd'hui, les drones font souvent partie des kits d'intervention d'urgence, livrant des fournitures ou collectant de la conscience situationnelle pendant les catastrophes. En tant que dispositifs connectés, ils apportent aussi des défis de sécurité des données — beaucoup ont été conçus avant que les cyber-menaces ne soient mainstream.
Kit de développement drone NXP HoverGames
Le cœur du kit est un processeur NXP exécutant Linux avec OpenCV, couplé à un réseau de capteurs formant une Unité de Mesure Inertielle (IMU) et fournissant des interfaces pour CAN, Ethernet automobile et modules de sécurité.
Dans le Défi 1, le kit — appelé KIT‑HGDRONEK66 — comprend le contrôleur de vol FMUK66, qui exécute le RTOS NuttX et la pile de vol PX4. Il inclut aussi la suite complète de capteurs requise pour le vol autonome.
Le Défi 2 introduit un ordinateur compagnon, le NavQ (8MMNavQ), construit sur le SoC NXP i.MX 8M Mini. Ce processeur de vision basé Linux offre une accélération matérielle pour l'encodage vidéo et supporte OpenCV, ROS, Python et MAVSDK.
Le contrôleur de vol maintient la stabilité du véhicule et est open-source, permettant aux développeurs d'ajouter des capteurs externes pour adapter les capacités du drone.
L'alimentation est fournie par une batterie LiPo, et une radio de télémétrie spécifique au pays est requise. Via la télémétrie, les opérateurs reçoivent des données de vol en direct, peuvent charger des waypoints autonomes et modifier les missions à la volée. La télémétrie est transmise à la station au sol et journalisée à bord (voir Figures 1 & 2).
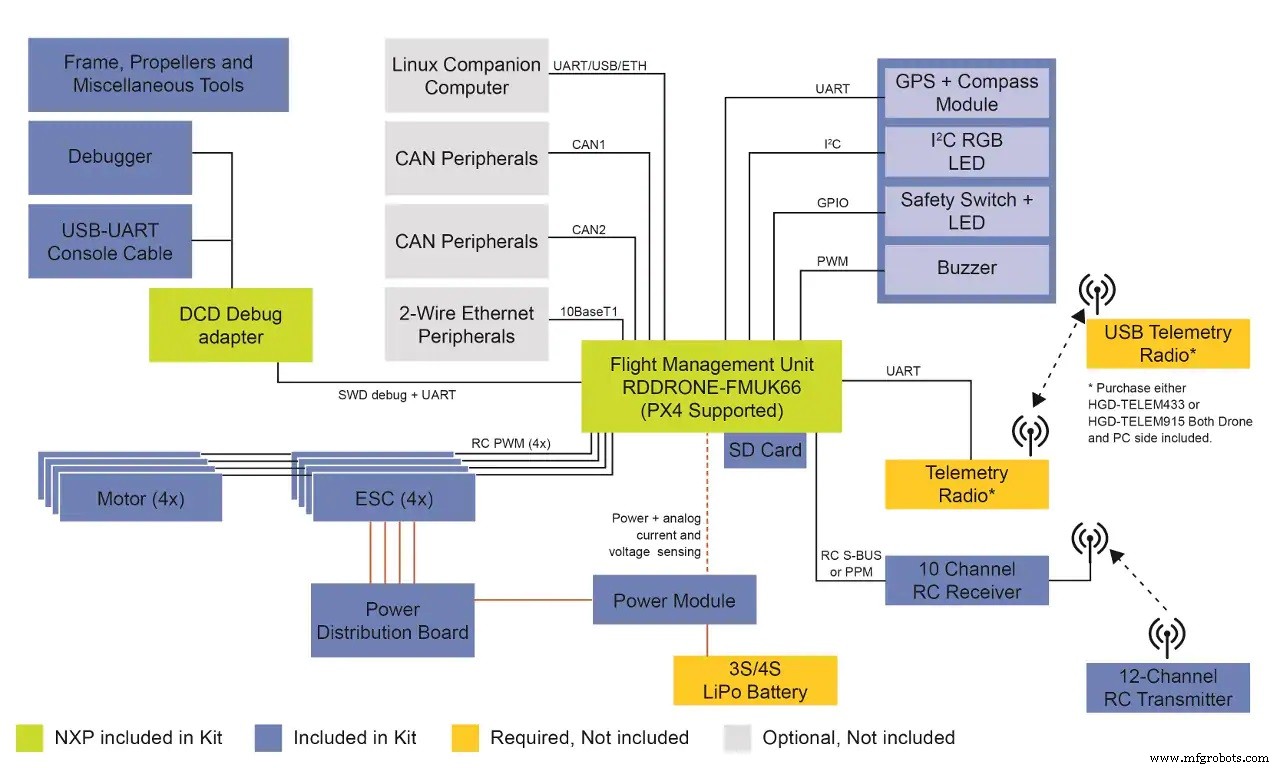
Figure 1 : Diagramme de blocs du kit KIT‑HGDRONEK66
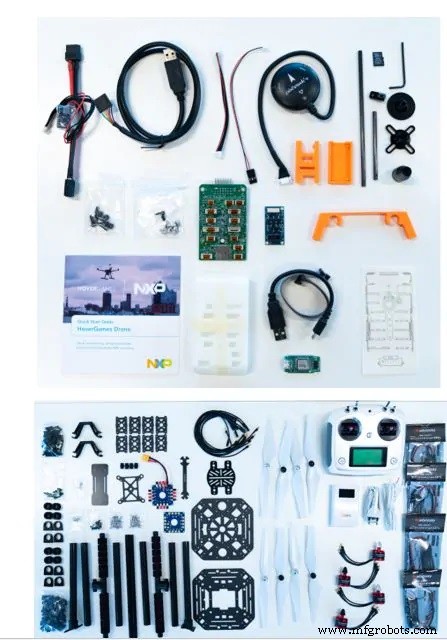
Figure 2 : Composants du kit KIT‑HGDRONEK66
L'unité de vol RDDRONE‑FMUK66 exécute la pile de vol PX4.org — un framework standard industriel, sous licence BSD, qui supporte le contrôle moteur BLDC, GPS et autres capteurs de positionnement pour la navigation autonome. Elle est pleinement compatible avec QGroundControl, disponible sur desktop et comme application mobile pour Android et iOS.
Spécifications matérielles : RTOS NuttX sur MCU NXP Kinetis K66 (ARM Cortex‑M4 @ 180 MHz, 2 Mo flash), capteurs NXP, transceveurs bus CAN automobile, et transceiver Ethernet 100BASE‑T1 deux fils TJA110x.
Autres composants du kit : module DC-DC, GPS NEO‑M8N, interrupteur de sécurité, buzzer, LED RGB de statut, câble SEGGER J‑Link EDU Mini/FTDI USB‑TTL‑3V3, moteurs BLDC 2212 920 kV, et ESCs 40 A OPTO.
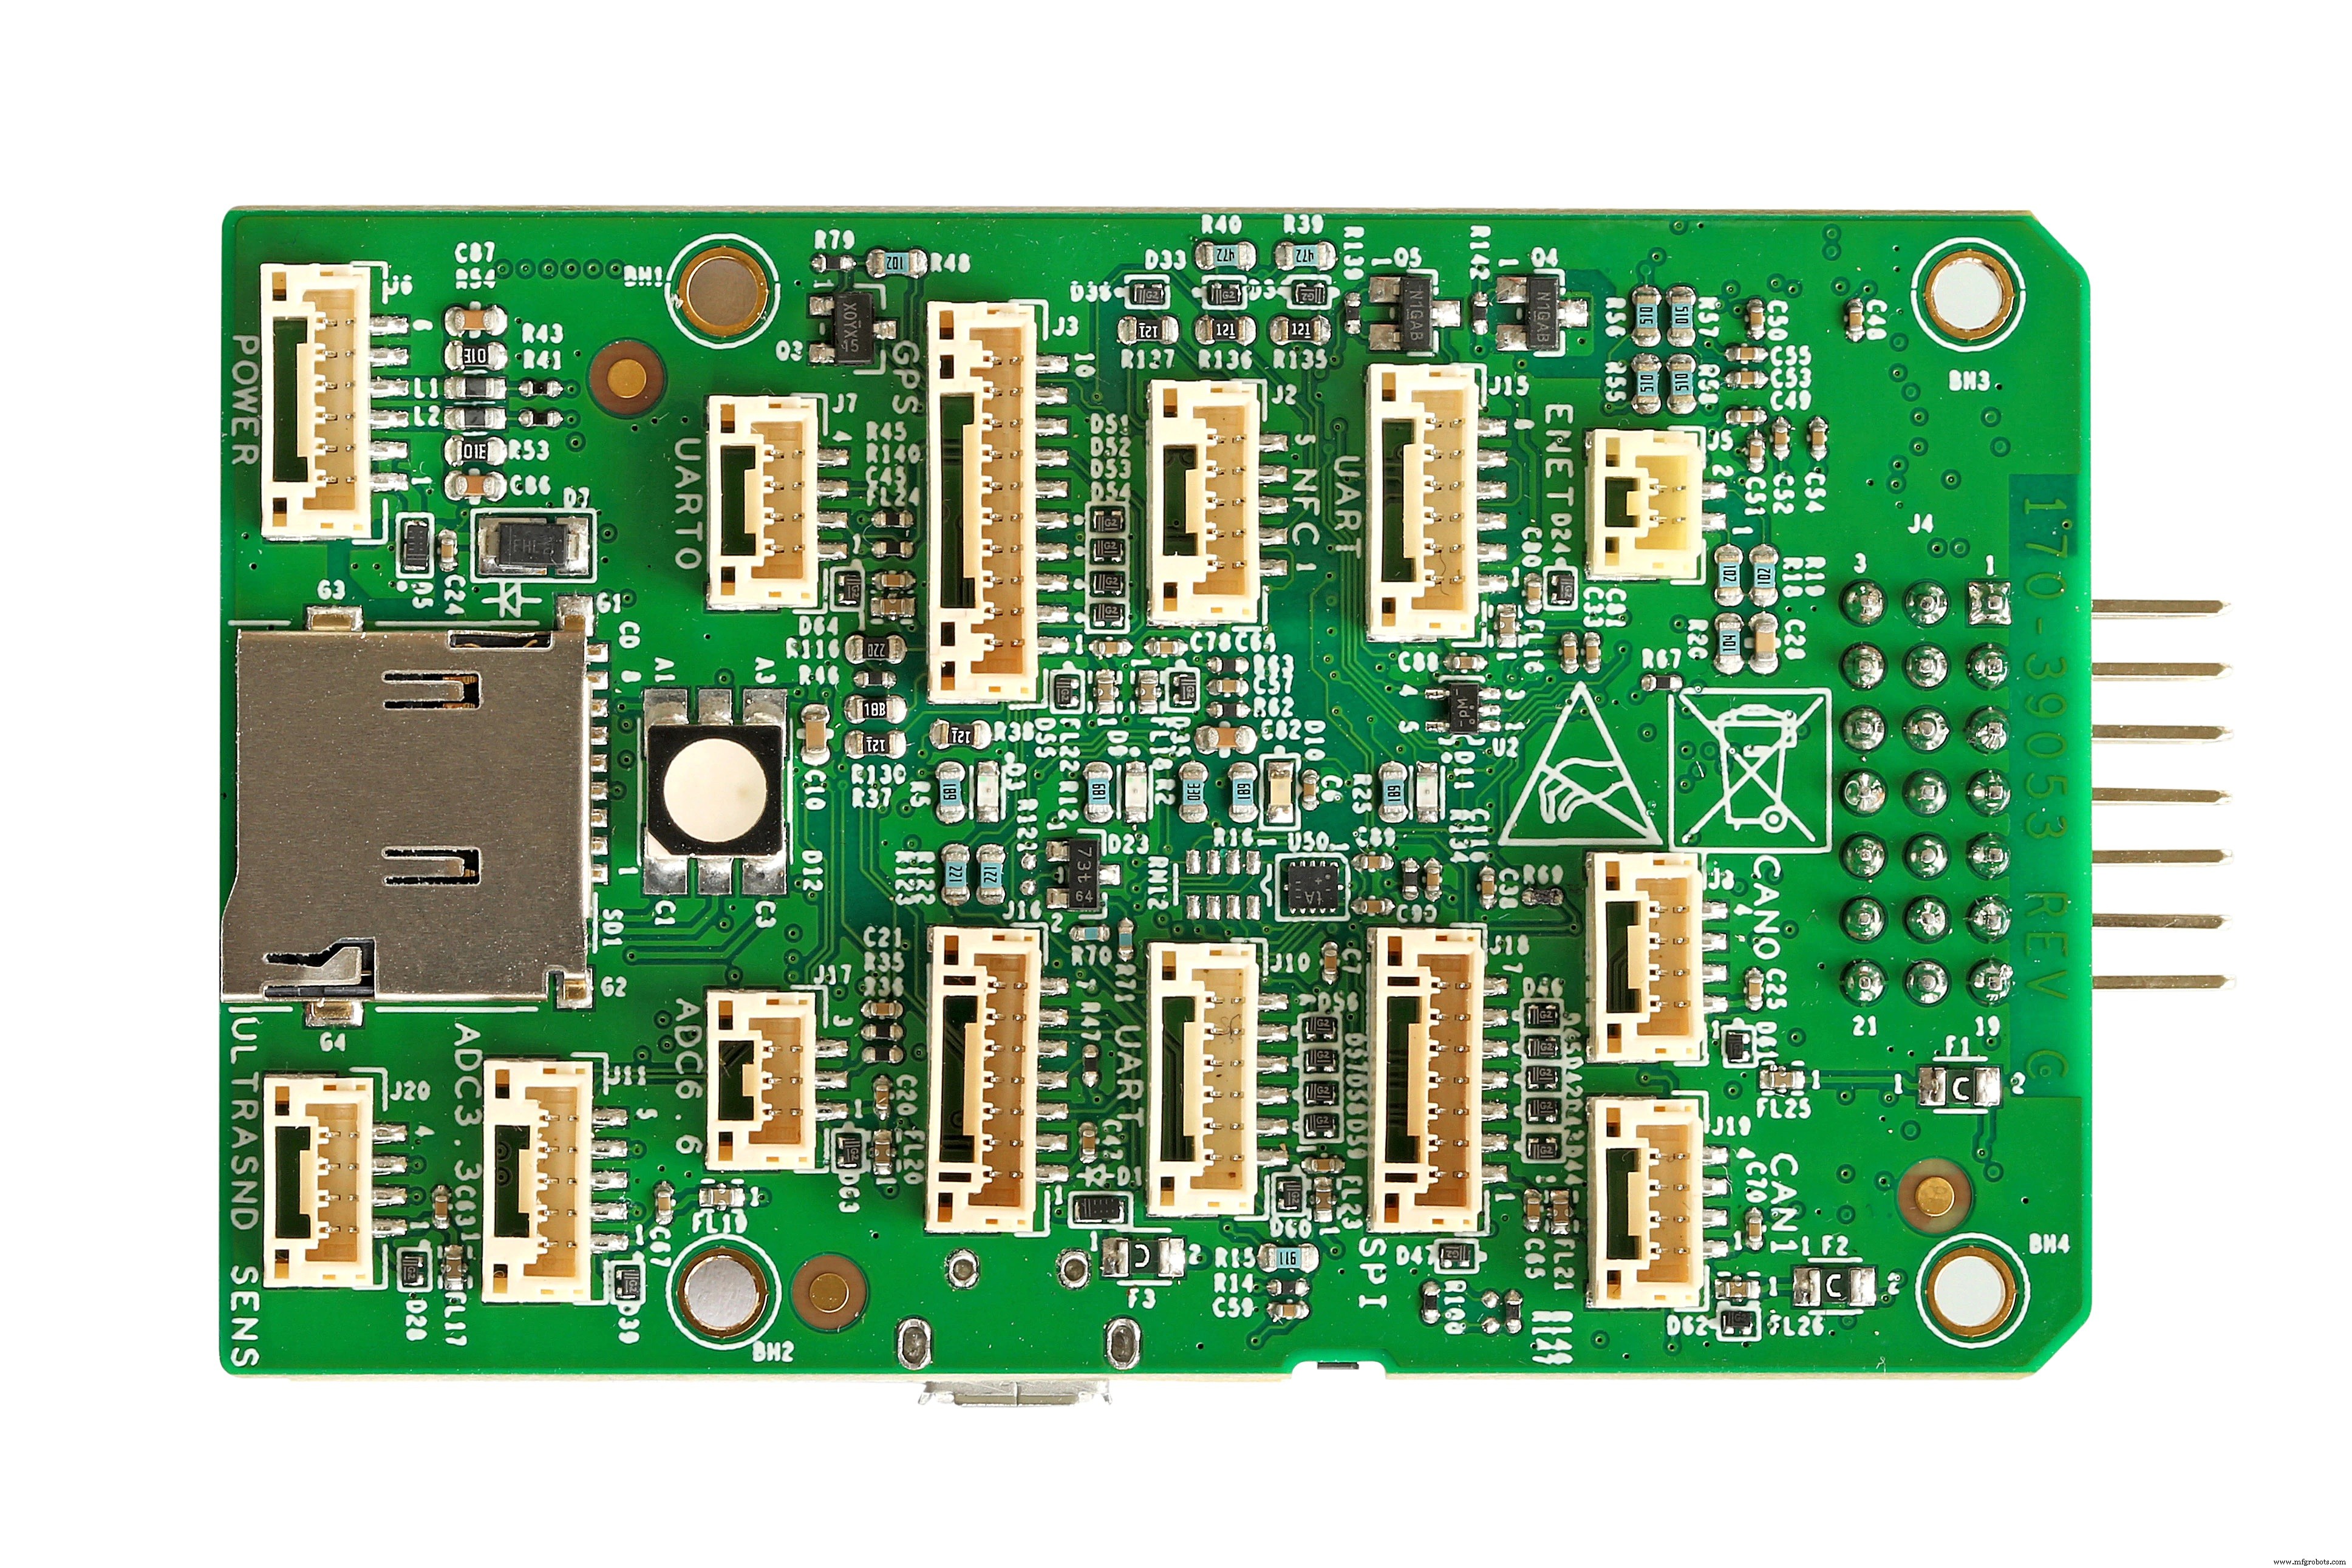
Figure 3 : Unité de vol RDDRONE‑FMUK66 – Vue dessus
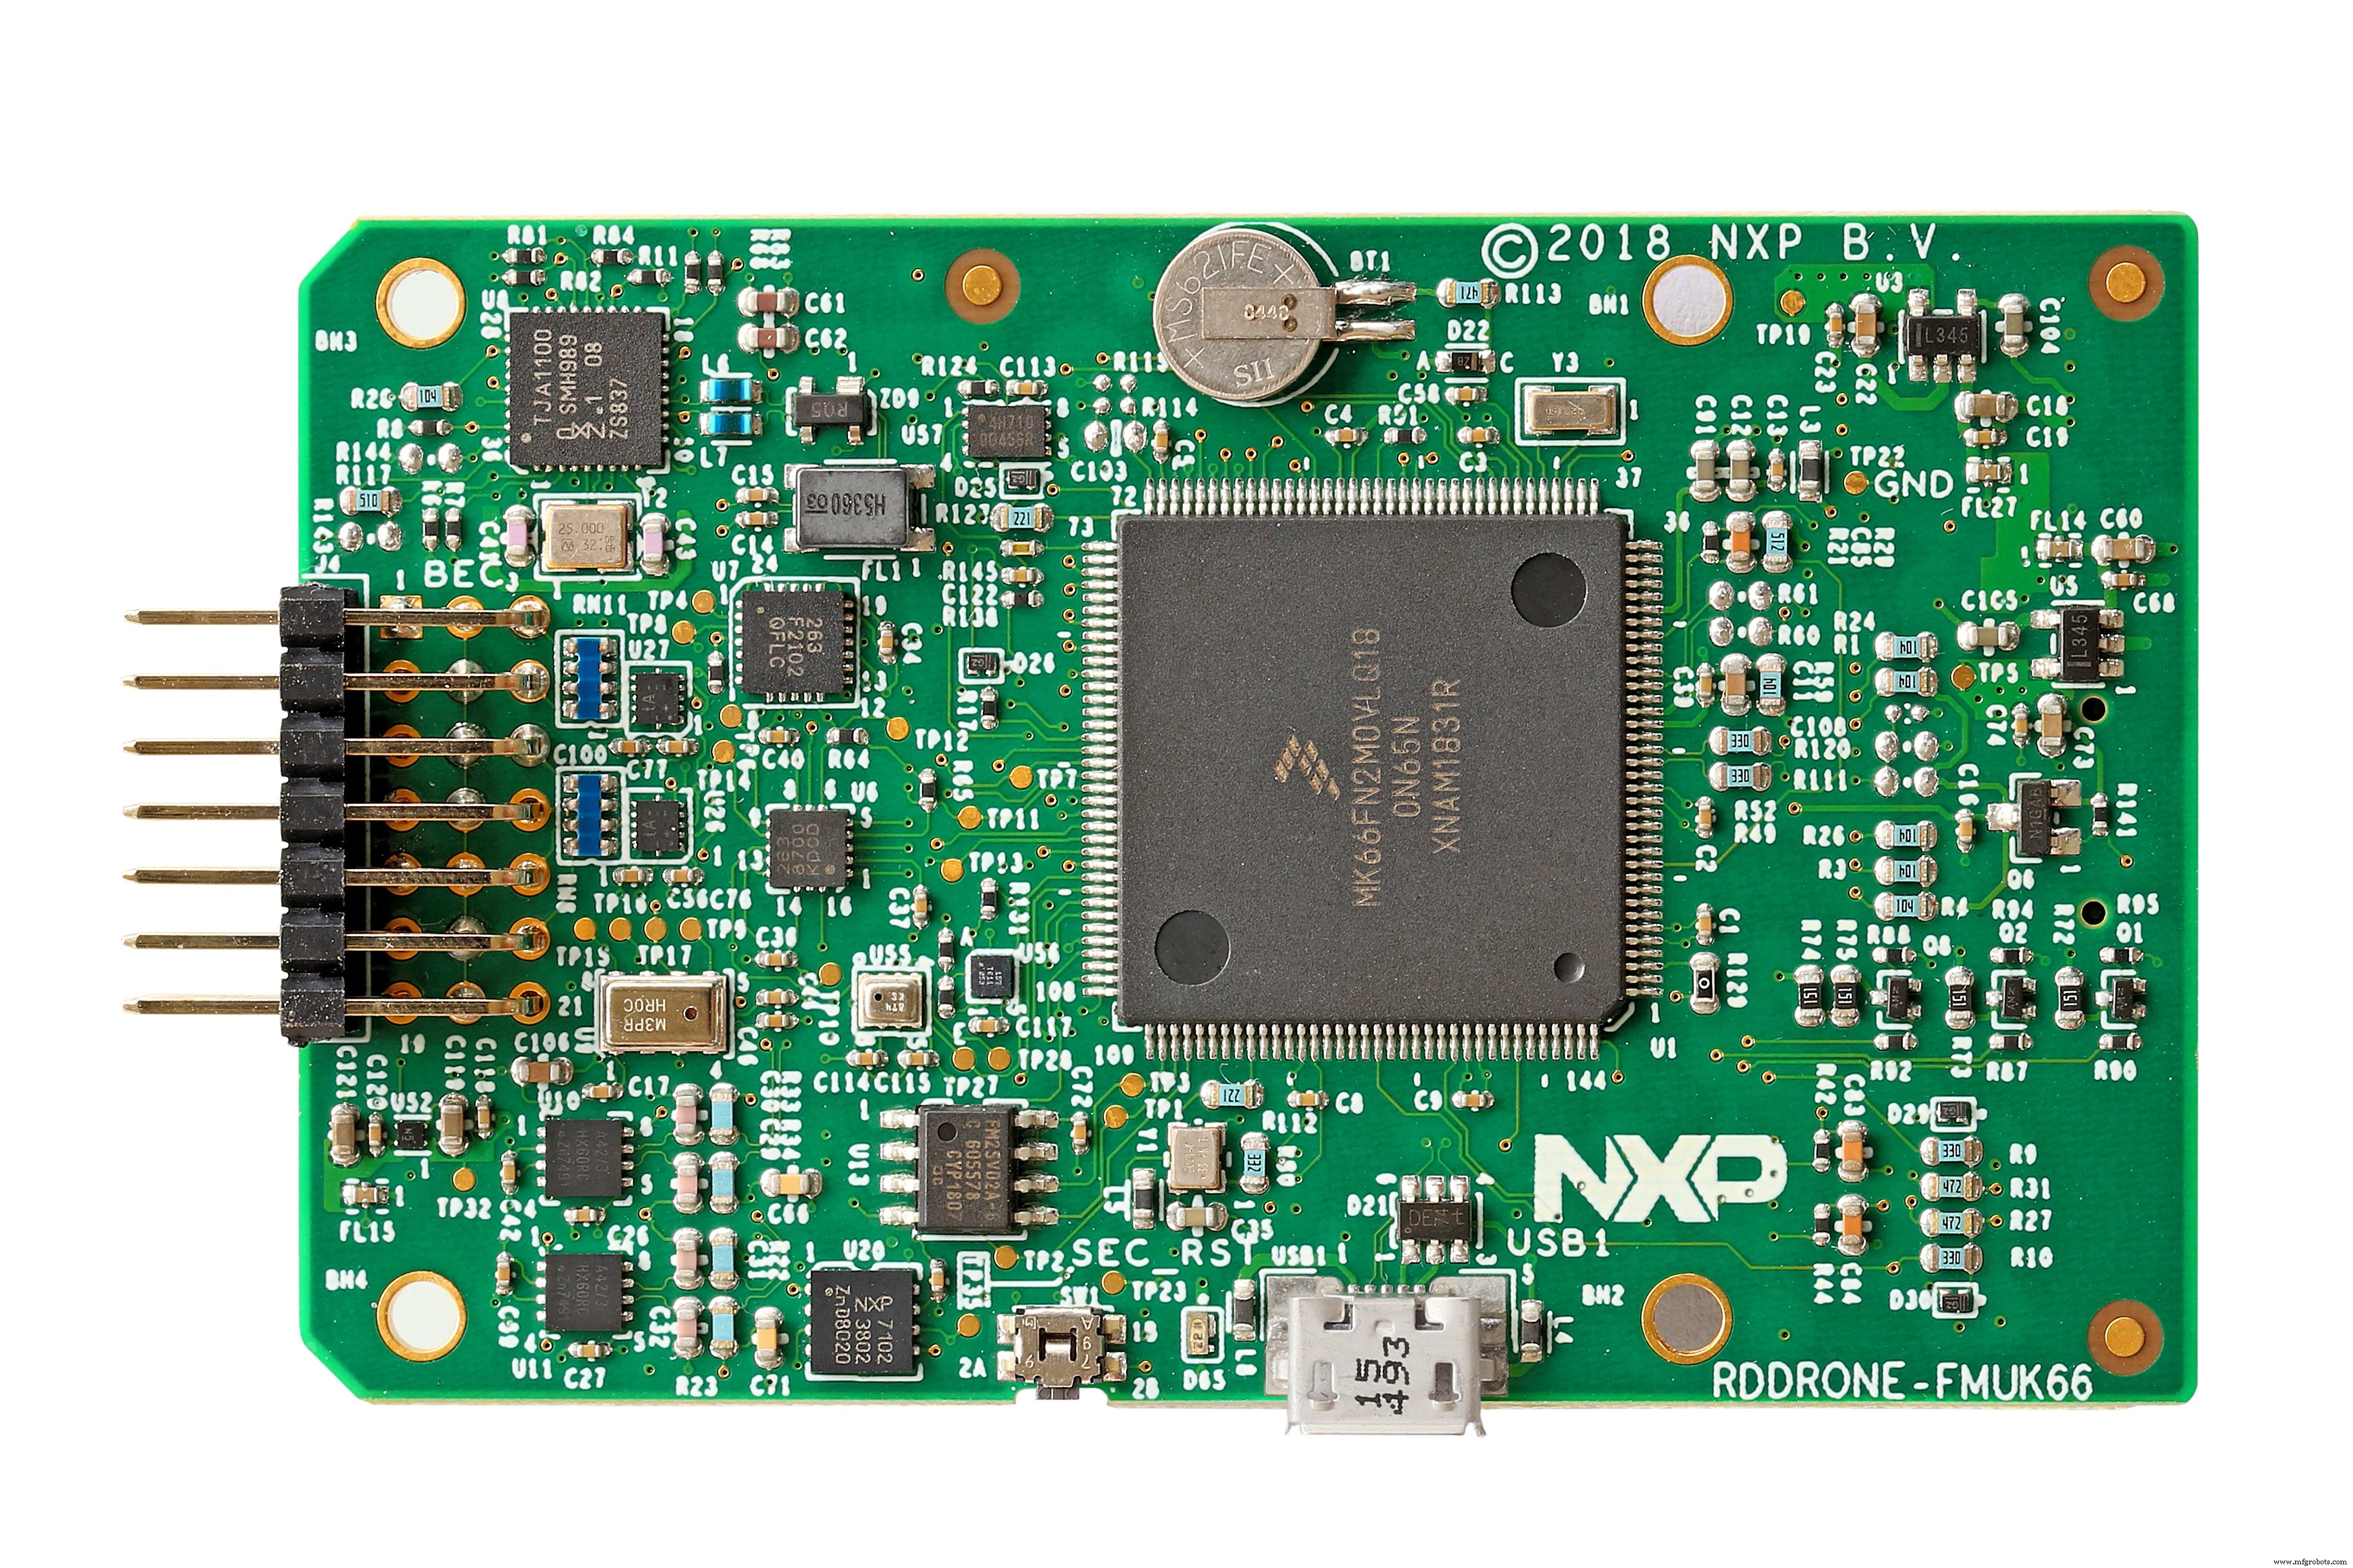
Figure 4 : Unité de vol RDDRONE‑FMUK66 – Vue dessous
Après assemblage, le châssis offre de l'espace pour un adaptateur Rapid IoT ou le NavQ i.MX 8M Mini, transformant le drone en plateforme de traitement de vision équipée de Linux, OpenCV et ROS.
« L'un des aspects les plus précieux de cette solution est son ouverture », dit Galloway. « Contrairement à de nombreux drones commerciaux qui n'exposent qu'une API, notre contrôleur de vol et ordinateur compagnon sont entièrement open-source matériel et logiciel. Cette transparence permet aux développeurs d'innover, itérer, et ultimement construire un produit commercial autour. »
Le kit est au prix de 450 $, avec remises additionnelles pour les développeurs participant aux programmes HoverGames.
HoverGames encourage les participants à écrire du code qui étend la fonctionnalité du drone et à concourir dans des défis ludiques de course logicielle. Le support communautaire vient via le canal Slack PX4, GitHub et GitBook, où les développeurs peuvent collaborer et recevoir des conseils de NXP.
Les défis sont cadrés autour de problèmes réels sociétaux — simulations de nettoyage de déchets, surveillance faune, réponse aux catastrophes, atténuation de crises sanitaires, et protection environnementale. Les participants doivent concevoir des solutions logicielles qui pourraient faire une différence tangible.
Le Défi HoverGames 2, intitulé « Help Drones Help Others in Pandemics », vient de lancer. Il ajoute l'ordinateur de vision NavQ et invite les participants à concevoir des solutions basées drones pour livraison de médicaments, communications premiers intervenants, ou surveillance agricole pendant pénuries de main-d'œuvre.
Le défi est ouvert à l'inscription sur https://www.hackster.io/contests/hovergames2.
> Cet article a été publié à l'origine sur notre site sœur, EE Times Europe.
Embarqué
- Plateforme GNSS u-blox M9 : précision au mètre et sécurité avancée
- Microchip lance Trust Platform : solutions matérielles IoT sécurisées, pré-provisionnées
- Qualcomm dévoile le Snapdragon Wear 4100+ : performances en hausse de 85 %, autonomie prolongée de 25 % et capteurs 16 Mpx pour les montres connectées de nouvelle génération
- Kit évaluation Mini-Circuits VTRIG-74 permet chercheurs construire systèmes imagerie 3D mmWave avancés
- Qorvo lance kit dev Wi-Fi 6 compact avec protocoles IoT intégrés
- Mini‑Circuits et Vayyar lancent le VTRIG‑74 : kit de développement d'imagerie 4D par ondes millimétriques
- STMicroelectronics lance AutoDevKit : accélérer la conception d'ECU automobiles
- Eta Compute et Edge Impulse s'associent pour l'IA edge ultra-basse consommation avec le processeur ECM3532
- Kit de développement RSL10 Mesh : réseaux BLE ultra-basse consommation simplifiés