



Contrôle orienté champ : la clé d'une performance moteur VE fluide et efficace
Les moteurs de véhicules électriques (VE) haute performance exigent une stratégie de contrôle qui garantit fluidité, fiabilité et efficacité. Le Contrôle Orienté Champ (FOC) est la solution standard de l'industrie, permettant une régulation précise du couple et du flux sur une large plage de vitesses.
Pour qu'un VE accélère et roule en roue libre sans à-coups, le contrôleur doit gérer le couple et le flux magnétique de sorte que le moteur délivre un couple maximal à basse vitesse tout en maintenant une efficacité optimale. Cela nécessite un contrôle de courant précis piloté par une connaissance précise de la position du rotor.
Dans une machine tournante, le stator crée un champ magnétique en énergisant ses enroulements avec du courant alternatif. Le secret d'un fonctionnement fluide réside dans la connaissance de l'angle du rotor par rapport à l'axe magnétique du stator. Une fois cet angle connu, le courant du stator peut être aligné avec l'axe de couple du rotor, assurant que le flux du stator reste perpendiculaire au flux du rotor pour une efficacité maximale.
Contrôle moteur basé sur FOC
Sur le papier, un système FOC typique ressemble à la Figure 1, combinant composants matériels et logiciels qui travaillent de concert pour piloter un moteur synchrone à aimants permanents (PMSM) ou un moteur brushless DC (BLDC).
cliquer pour image taille réelle
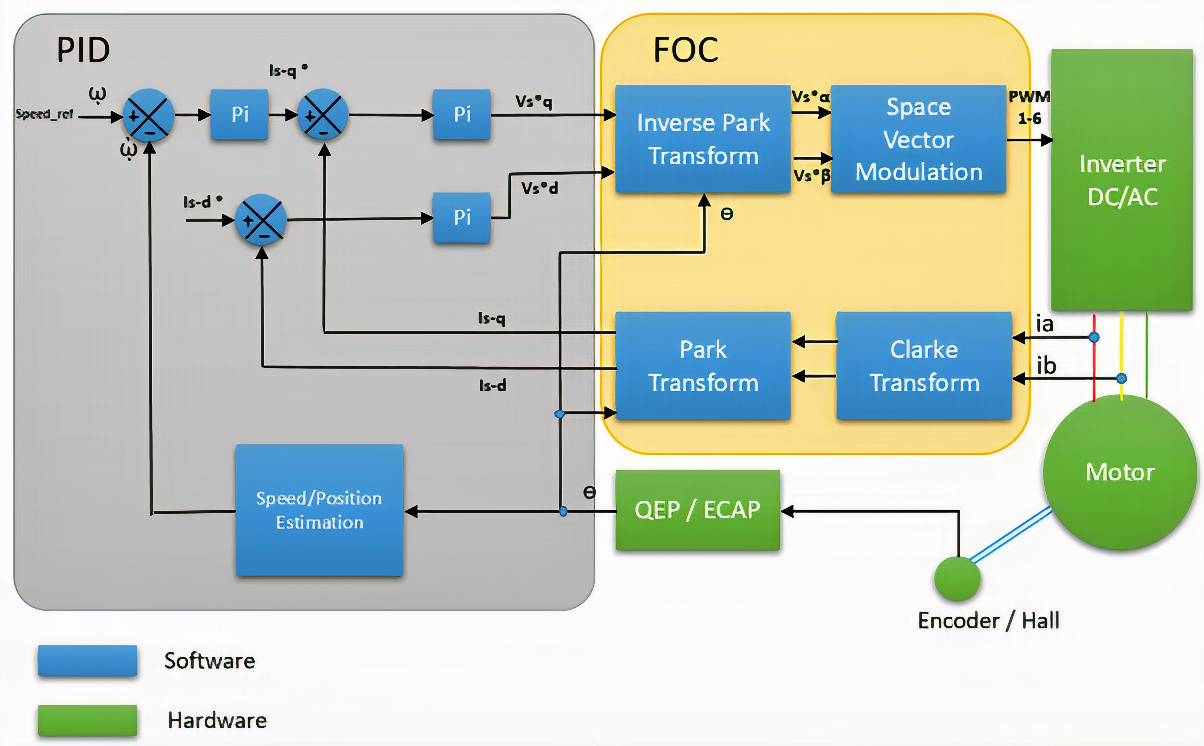
Figure 1 : Composants matériels et logiciels d'un système de contrôle moteur basé sur FOC. Source : Texas Instruments
Décomposons les composants clés :
- Onduleur triphasé : Convertit le DC en tension AC triphasée pour le moteur, piloté par des signaux de modulation de largeur d'impulsion (PWM) du bloc de Modulation Vectorielle Spatiale (SVM).
- Interface QEP : Lit la position du rotor depuis un encodeur et la fournit aux blocs en aval.
- Estimation vitesse/position : Calcule la vitesse et la position du rotor, affinant les données brutes de l'encodeur.
- Contrôleur PID : Utilise la rétroaction de couple pour ajuster le couple électrique du moteur, fermant la boucle de contrôle.
- Transformation Clarke : Convertit les courants statoriques triphasés (Ia, Ib) en un référentiel stationnaire à deux axes (iα, iβ).
- Transformation Park & transformation Park inverse : Effectue la correspondance entre référentiels stationnaire (α-β) et tournant (d-q), isolant les composantes productrices de couple (Id) et de flux (Iq).
- Modulation Vectorielle Spatiale : Génère les signaux PWM qui pilotent l'onduleur, traduisant le vecteur de tension statorique désiré en états de commutation de transistors discrets.
Voici un aperçu concis du flux de travail FOC, illustrant comment ces blocs interagissent en temps réel.
Flux de travail FOC
Pour contrôler un moteur triphasé, le contrôleur doit fournir le vecteur de tension correct. Cela est réalisé en mesurant les courants de phase (Ia, Ib, Ic). Sans régulation de courant, le vecteur de flux statorique ne peut pas être positionné à 90° du vecteur de flux rotorique.
Le FOC transforme les courants de phase sinusoïdaux en composantes d-q, qui peuvent être contrôlées indépendamment. Le processus commence avec l'encodeur (ou capteur Hall) fournissant la position du rotor à la transformation Park. Pendant ce temps, la transformation Clarke convertit Ia et Ib en iα et iβ, que la transformation Park convertit ensuite en Id et Iq DC. Le contrôleur PID compare le couple désiré (dérivé de l'entrée d'accélérateur du conducteur) avec le couple réel, produisant des commandes de tension Vd et Vq. Ces tensions passent par les transformations Park inverse et Clarke inverse pour revenir au référentiel stationnaire α-β, où la SVM crée les signaux PWM pour l'onduleur.
cliquer pour image taille réelle
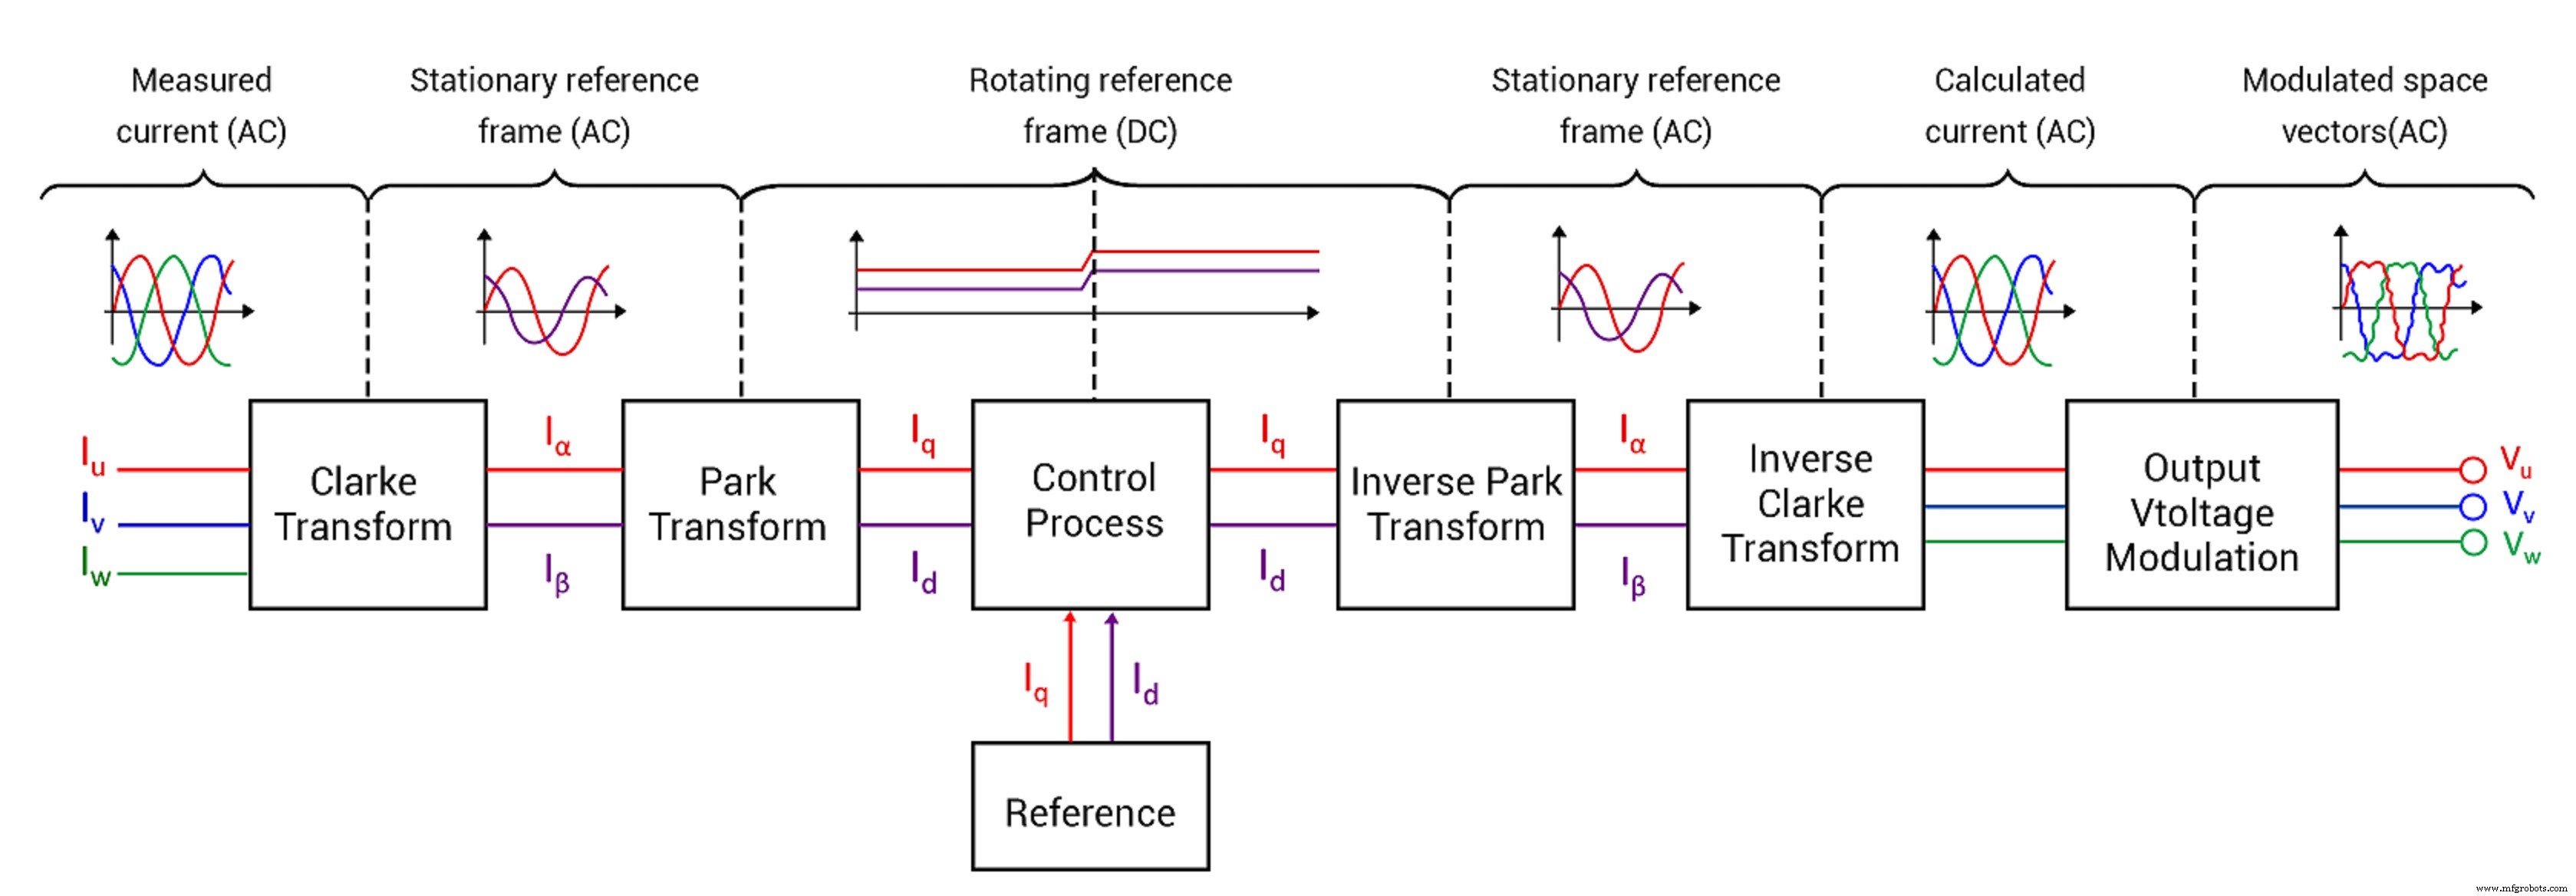
Figure 2 : Flux des signaux du PID à travers les transformations inverses vers la SVM. Source : Texas Instruments
À l'étape finale, la SVM calcule le vecteur de tension moyen correspondant à la tension statorique désirée. Elle le fait en sélectionnant parmi huit états de commutation discrets (2³), qui s'alignent sur un diagramme d'étoile hexagonale. Chaque vecteur adjacent est espacé de 60°, permettant une synthèse de tension précise.
FOC dans les VE réels
Le FOC est indispensable pour les VE modernes qui exigent un fonctionnement fluide, silencieux et haute efficacité. Les OEM adaptent souvent l'algorithme de base — ajustant les paramètres d'estimation, ajoutant des techniques sans capteur, ou intégrant un réglage avancé du contrôleur de couple — pour atteindre des cibles de performance spécifiques. Les microcontrôleurs automobile récents, tels que la série PIC18Fxx39 de Microchip ou la famille C2000 de TI, fournissent la puissance de calcul et les périphériques intégrés nécessaires pour implémenter un FOC robuste de manière rentable.
>> Cet article a été publié à l'origine sur notre site sœur, EDN.
 Vaibhav Anand est un dirigeant marketing digital chez Embitel.
 Saurabh S. Khobe est un ingénieur embarqué chez Embitel.
Contenus connexes :
- Résoudre les défis de conception de contrôle moteur multi-axe déterministe
- Contrôler en toute sécurité un onduleur de traction VE
- Solutions émergentes améliorent la gestion de l'énergie des véhicules électriques
- Identifier les exigences pour le développement E/E
- Contrôleur moteur intègre cœur Arm Cortex-M0
Pour plus d'Embedded, abonnez-vous à la newsletter hebdomadaire d'Embedded.
Embarqué
- Circuits de permission et d'interverrouillage dans les systèmes de commande industriels
- Circuits de commande moteur avancés : verrouillage, arrêt et techniques à temporisation
- DATA MODUL Lance l'Affichage TFT 23,1″ Ultra-Fin avec Contrôle Wi-Fi Intelligent
- MAX40056 de Maxim : amplificateur de détection de courant bidirectionnel avec rejet PWM supérieur
- Infineon lance le contrôleur moteur IMC300 avec Cortex-M0 intégré pour flexibilité accrue
- Lanner NCA-4020 : solution uCPE multi-cœur haute performance, optimisée virtualisation
- Dispositifs médicaux portables haute performance par Hochuen Medical – Précision, conformité et soins transformateurs
- Tour CNC Millport SmartLathez 1740 – Précision et puissance
- SEW-Eurodrive : Votre Partenaire de Confiance pour Solutions Avancées de Contrôle Moteur