



Établir une référence de performance pour les accéléromètres MEMS haute précision
Dans la première partie de cette série, nous avons exploré l'architecture interne de l'accéléromètre MEMS 3 axes ADXL355. Cet article explique comment collecter un jeu de données de référence fiable permettant de confirmer le plancher de bruit de l'appareil et de valider les attentes pour les futures expériences de traitement du signal.
Bien que la sortie analogique de l'accéléromètre puisse être connectée à tout système d'acquisition de données (DAQ), Analog Devices fournit une carte d'évaluation compacte – l'EVAL‑ADXL35x – conçue pour une intégration rapide dans les prototypes embarqués. Pour cette étude, la carte a été montée sur un microcontrôleur SDP‑K1 et programmée via l'environnement gratuit Mbed basé sur ARM. Le SDP‑K1 apparaît comme un disque externe lorsqu'il est connecté à un PC, permettant de flasher le binaire compilé par simple glisser-déposer.
Une fois le firmware Mbed en cours d'exécution, les données étaient transmises via UART vers un terminal et enregistrées à 2 Hz. Bien que l'ADXL355 puisse fournir des données à des débits bien plus élevés, cet article se concentre sur l'enregistrement à faible débit, suffisant pour établir une référence.
Pour garantir une surface de mesure stable, le capteur a été fixé sur une table en verre à l'aide d'un bras articulé PanaVise équipé d'une ventouse. Bien que cet étau puisse présenter un léger risque de basculement, il s'agit d'une méthode économique pour faire pivoter le capteur par rapport à la gravité sans déplacer toute la table. L'ADXL355 a été positionné comme illustré à la Figure 1 et un flux de données de 60 secondes a été capturé pour l'analyse initiale.
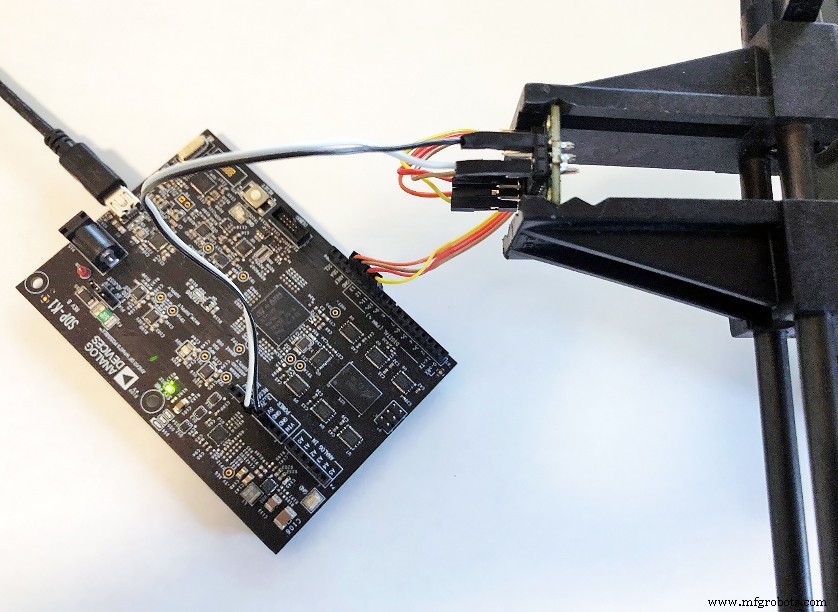
Figure 2. Configuration de test utilisant une EVAL‑ADXL35x, un SDP‑K1 et un support PanaVise. (Source : Analog Devices)
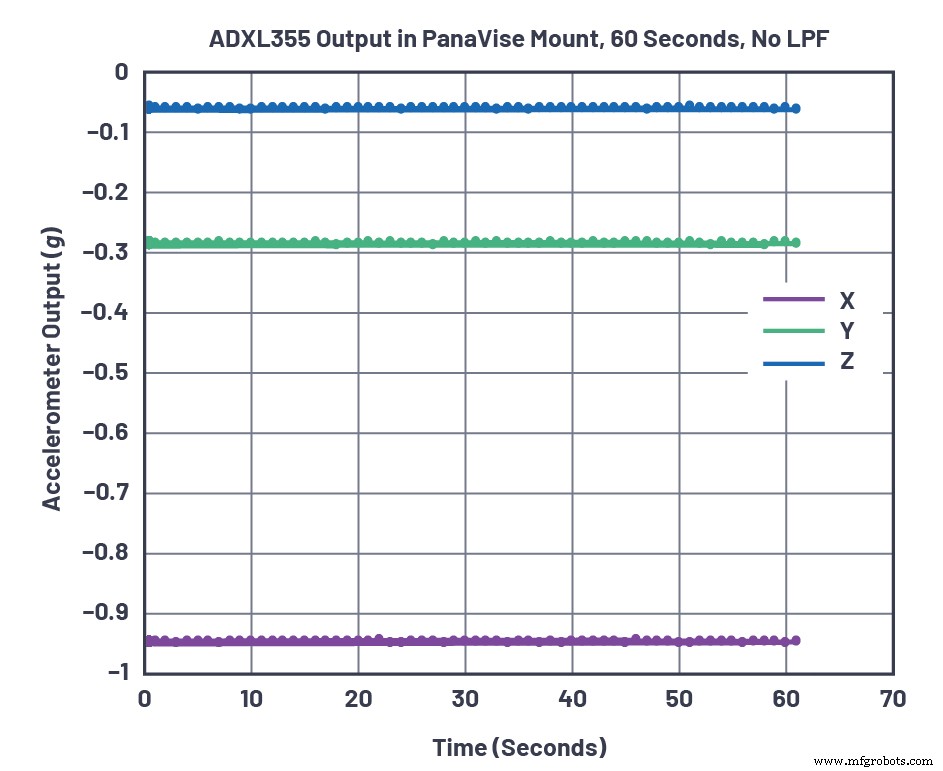
Figure 3. Données ADXL355 sans filtre passe-bas (registre 0x28=0x00), sur 1 minute. (Source : Analog Devices)
Sur les 120 échantillons, l'écart-type variait de 800 µg à 1,1 mg. La fiche technique de l'ADXL355 indique une densité de bruit de 25 µg/√Hz. Avec la bande passante par défaut de 1 kHz (filtre passe-bas activé), cela correspond à 25 µg/√Hz × √1000 Hz ≈ 791 µg rms, en supposant un filtre idéal. Les valeurs mesurées se situent confortablement dans cette plage théorique, confirmant les performances de bruit du capteur.
La plupart des applications de précision n'exigent pas une bande passante de 1 kHz. En configurant le filtre passe-bas numérique embarqué (LPF) à 4 Hz, le bruit effectif devrait diminuer d'un facteur √1000/√4 ≈ 16. L'ajustement du firmware Mbed est montré à la Figure 4, et les données résultantes à la Figure 5. Le Tableau 1 résume le bruit mesuré et théorique pour chaque axe, avec et sans le LPF.
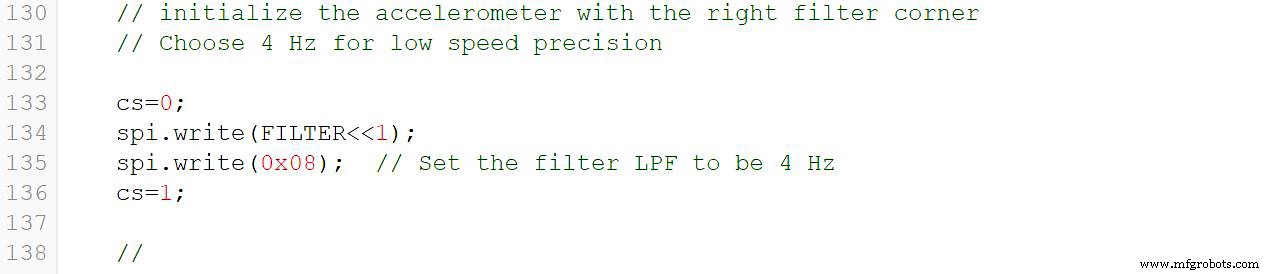
Figure 4. Code Mbed pour la configuration d'un registre. (Source : Analog Devices)
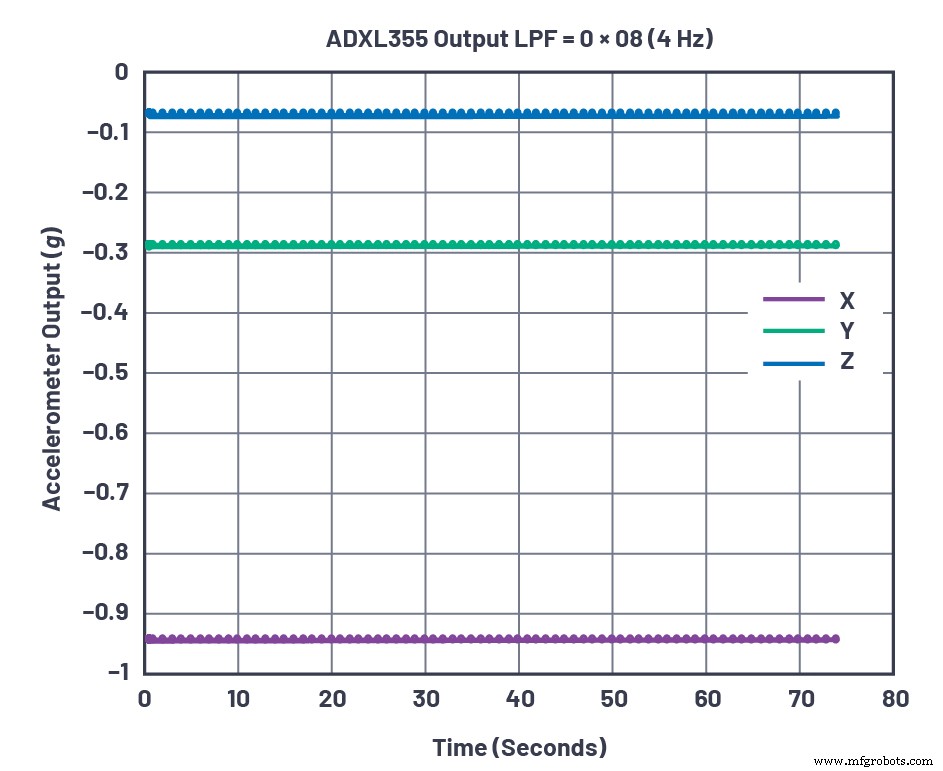
Figure 5. Données ADXL355 avec le LPF réglé à 4 Hz (registre 0x28=0x08), sur 1 minute. (Source : Analog Devices)
| Axe X | Axe Y | Axe Z | ||||
|---|---|---|---|---|---|---|
| Théorique (µg) | Mesuré (µg) | Théorique (µg) | Mesuré (µg) | Théorique (µg) | Mesuré (µg) | |
| Sans filtre | 791 | 923 | 791 | 1139 | 791 | 805 |
| Filtre 4 Hz | 50 | 58 | 50 | 185 | 50 | 63 |
On remarque que le bruit de l'axe Y dépasse la prédiction théorique. Une investigation systématique a révélé que les ventilateurs de l'ordinateur portable du laboratoire et d'autres équipements introduisaient des vibrations principalement dans la direction Y. En faisant pivoter le capteur pour aligner l'axe X avec la source de vibration, l'excès de bruit s'est déplacé vers l'axe X, confirmant que l'écart observé provenait de perturbations mécaniques externes et non d'une variance intrinsèque du capteur.
Pour évaluer la réponse du capteur aux chocs thermiques rapides, un pistolet à air chaud Weller 6966C a été utilisé sur le réglage « froid » (≈ 40 °C d'élévation). Le capteur de température embarqué de l'ADXL355 a enregistré la température ambiante tandis que le pistolet soufflait de l'air chaud sur le boîtier céramique, hermétiquement scellé. La Figure 6 montre un décalage prononcé de 1,5 mg sur l'axe Z et des décalages bien moindres sur X et Y. Lorsque le pistolet a été éteint, l'axe Z est revenu à la référence presque instantanément, comme le montre la Figure 7.
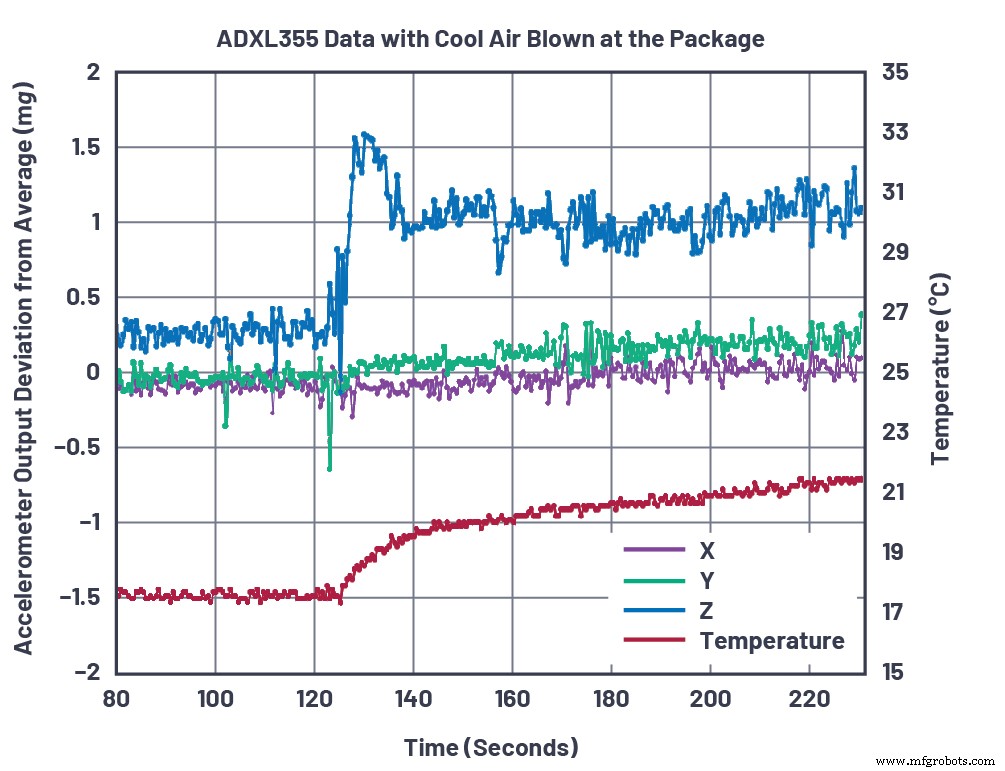
Figure 6. Données de choc thermique ADXL355 avec un pistolet à air chaud sur réglage froid. (Source : Analog Devices)
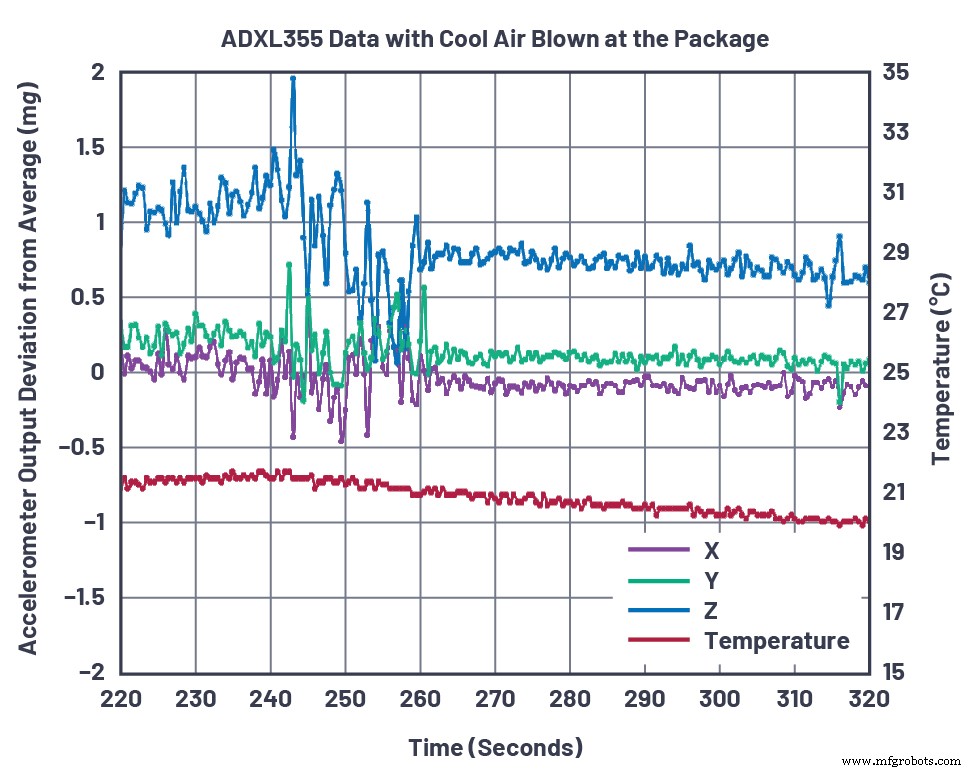
Figure 7. Choc thermique ADXL355 avec arrêt du pistolet à air à t = 240 secondes. (Source : Analog Devices)
Le décalage rapide de l'axe Z (≈ 10 mg) dépasse largement le coefficient de température de décalage de 100 µg/°C indiqué dans la fiche technique. Ce comportement est attribué aux contraintes thermiques différentielles à travers la puce de silicium, qui affectent la masse d'épreuve plus fortement dans la direction Z. En revanche, une élévation de 40 °C ne prédirait qu'un décalage de 4 mg basé sur le coefficient de décalage, soulignant que l'effet observé est mécanique plutôt que dû à une dérive thermique.
La caractérisation en four (Figure 8) confirme le coefficient de décalage thermique d'environ 100 µg/°C sur la plage de -45 °C à +120 °C lorsque le capteur est rampé lentement à 5 °C/min sans palier. Un palier de 15 minutes à 120 °C réduit le coefficient effectif à ≈ 60 µg/°C, les contraintes différentielles s'équilibrant.
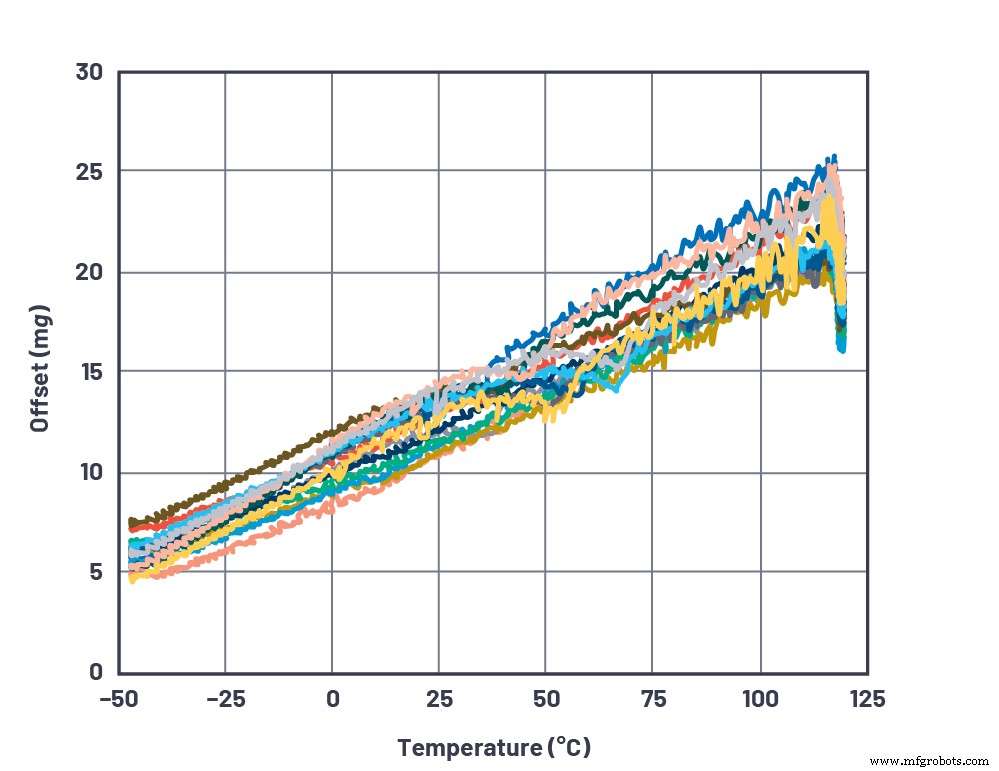
Figure 8. Caractérisation thermique de l'ADXL355 en four. (Source : Analog Devices)
Ces mesures de référence confirment que l'ADXL355 offre les performances de faible bruit annoncées lorsqu'il est utilisé avec le filtre passe-bas numérique approprié, et que les chocs thermiques rapides peuvent induire des transitoires de décalage significatifs qui doivent être atténués dans la conception.
Dans la troisième partie de cette série, nous examinerons les facteurs supplémentaires influençant la stabilité à long terme et fournirons des directives de conception mécanique pour améliorer davantage les performances du capteur.
Références
- 1 Chris Murphy, « Choosing the Most Suitable MEMS Accelerometer for Your Application—Part 1 », Analog Dialogue, vol. 51, no 4, oct. 2017.
- 2 Chris Murphy, « Accelerometer Tilt Measure Over Temperature and in the Presence of Vibration », Analog Dialogue, août 2017.
- 3 Système d'évaluation SDP‑K1.
- 4 Guide utilisateur Mbed pour SDP‑K1.
- 5 Support à bras articulé PanaVise.
- 6 Exemple de code Mbed.
- 7 Pistolet air chaud/chauffant Weller 6966C.
- 8 Parylène.
Embarqué
- Optimiser l'infrastructure cloud pour performance et efficacité maximales
- VersaLogic Lance Eagle : Ordinateur Embarqué Compact Xeon pour Traitement Edge
- Les données IoT propulsent l'agriculture de précision : augmenter les rendements et réduire les coûts
- DATA MODUL lance moniteurs open-frame ultra-lumineux 21,5" et 31,5" avec EasyTouch pour extérieur/intérieur
- Six innovations clés boostant les performances du matériel cryptographique
- TECHWAY présente la plateforme PFP-KX7+ PCIe Gen2 x4 : 12 liaisons HSS, modularité FMC+ et Xilinx Kintex-7 pour débit de données inégalé
- Abaco lance NVP2102 XMC robuste : 2,3 TFLOPS performance de pointe, CUDA & OpenCL ready
- Lanxess annonce l'indépendance juridique de sa division High Performance Materials pour stimuler la croissance
- Améliorer la performance industrielle : surmonter les défis de監視 avec IoT et analytique