



Comparer les schémas d'auto-adressage pour systèmes d'accès voiture Bluetooth
Les systèmes d'accès voiture Bluetooth Low Energy (BLE) comportent typiquement un module central et plusieurs nœuds satellites communiquant via un bus Controller Area Network (CAN) ou Local Interconnect Network (LIN). Les satellites sont placés stratégiquement autour du véhicule pour étendre la portée BLE.
Les concepteurs visent à rationaliser la fabrication des satellites en utilisant un unique design PCB et firmware identique sur tous les nœuds. Cette uniformité nécessite toutefois un mécanisme embarqué pour que le module central attribue des adresses CAN ou LIN uniques à chaque satellite après installation.
Les approches filaires traditionnelles emploient une chaîne LIN dédiée pour distribuer les IDs CAN pendant la fabrication. L'interface LIN est ensuite désactivée pour la durée de vie du véhicule. Une alternative réduit les coûts BOM en remplaçant le bus LIN dédié par un circuit discret minimal. Une option vraiment sans fil élimine tout matériel supplémentaire, tirant parti de l'infrastructure BLE existante pour effectuer l'attribution d'adresse.
En supprimant le besoin de matériel LIN dédié, la méthode sans fil coupe le câblage, le BOM, et la surcharge de stockage et assemblage de composants inutiles. Cet article passe d'abord en revue les techniques d'auto-adressage filaires avant d'approfondir l'approche sans fil.
Les systèmes d'accès voiture modernes adoptent de plus en plus le BLE pour fonctions phone-as-a-key ou digital-key. Ces systèmes opèrent comme des configurations passive-entry, passive-start mais remplacent les porte-clés traditionnels par le smartphone du conducteur. Une configuration typique consiste en un module central et six à douze modules satellites, chacun capable de recevoir signaux BLE du téléphone ou porte-clés (Figure 1).
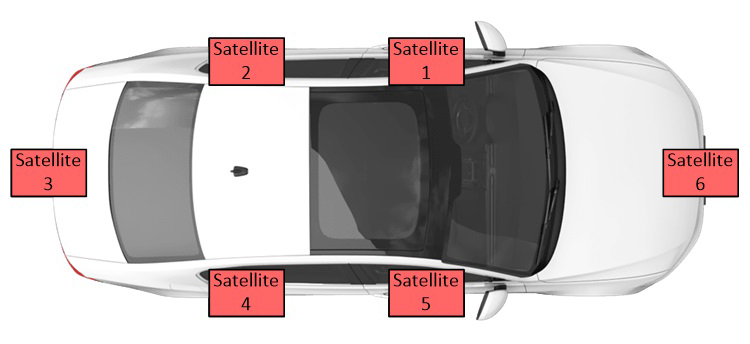
Figure 1. Exemple de placement de modules satellites BLE dans un véhicule.
Pour que le système phone-as-a-key déverrouille, le module central doit déterminer quand le smartphone ou porte-clés est dans la zone de déverrouillage du véhicule. Cela est réalisé en triangulant les signaux reçus par plusieurs modules satellites distribués à des emplacements stratégiques comme portières passager, bas de caisse, coffres, pare-chocs.
Le module central communique avec les satellites via CAN ou LIN. L'adresse CAN de chaque satellite permet au module central d'identifier la source des données entrantes. Attribuer un ID CAN ou adresse unique à chaque satellite est essentiel pour un fonctionnement correct. Plutôt que de coder en dur un PCB distinct pour chaque satellite, les fabricants préfèrent un unique design PCB exécutant le même firmware sur tous les nœuds. Cette approche réduit la complexité d'inventaire et permet l'installation du même module à n'importe quel emplacement du véhicule.
Puisque tous les satellites sont identiques et non adressés à l'installation, un schéma d'auto-adressage post-installation est requis.
Auto-adressage filaire : méthode chaîne LIN
Actuellement, de nombreux OEM utilisent un bus LIN séparé pour l'attribution unique d'adresse CAN. Le module central envoie une adresse CAN sur LIN au premier satellite ; ce nœud transmet l'adresse suivante au second satellite, et ainsi de suite (Figure 3). Chaque module nécessite deux PHY LIN — un pour transmission, un pour réception — utilisés seulement pendant l'auto-adressage. Avec six à douze satellites, un véhicule peut nécessiter 14 à 26 PHY LIN, gonflant BOM et complexité.
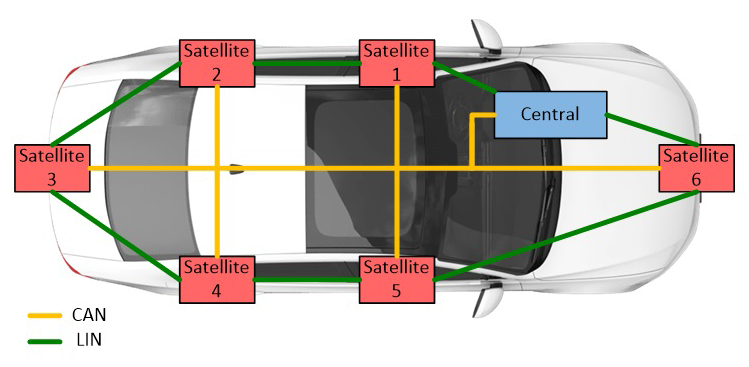
Figure 3. Architecture d'auto-adressage chaîne LIN.
Auto-adressage filaire : méthode mono-fil
Texas Instruments a introduit une alternative économique qui remplace les PHY LIN par un MOSFET et quelques résistances. Dans ce schéma, tous les satellites ignorent le bus CAN jusqu'à ce qu'un signal de réveil soit reçu sur la ligne P_IN (Figure 4). Le module central initie le processus en pulsant P_IN1 via Q1. Le premier satellite reçoit le signal de réveil, commence à écouter le bus CAN, et reçoit son ID CAN. Après accusé de réception, il envoie le signal de réveil au satellite suivant, et la séquence se répète jusqu'à ce que chaque nœud soit adressé.
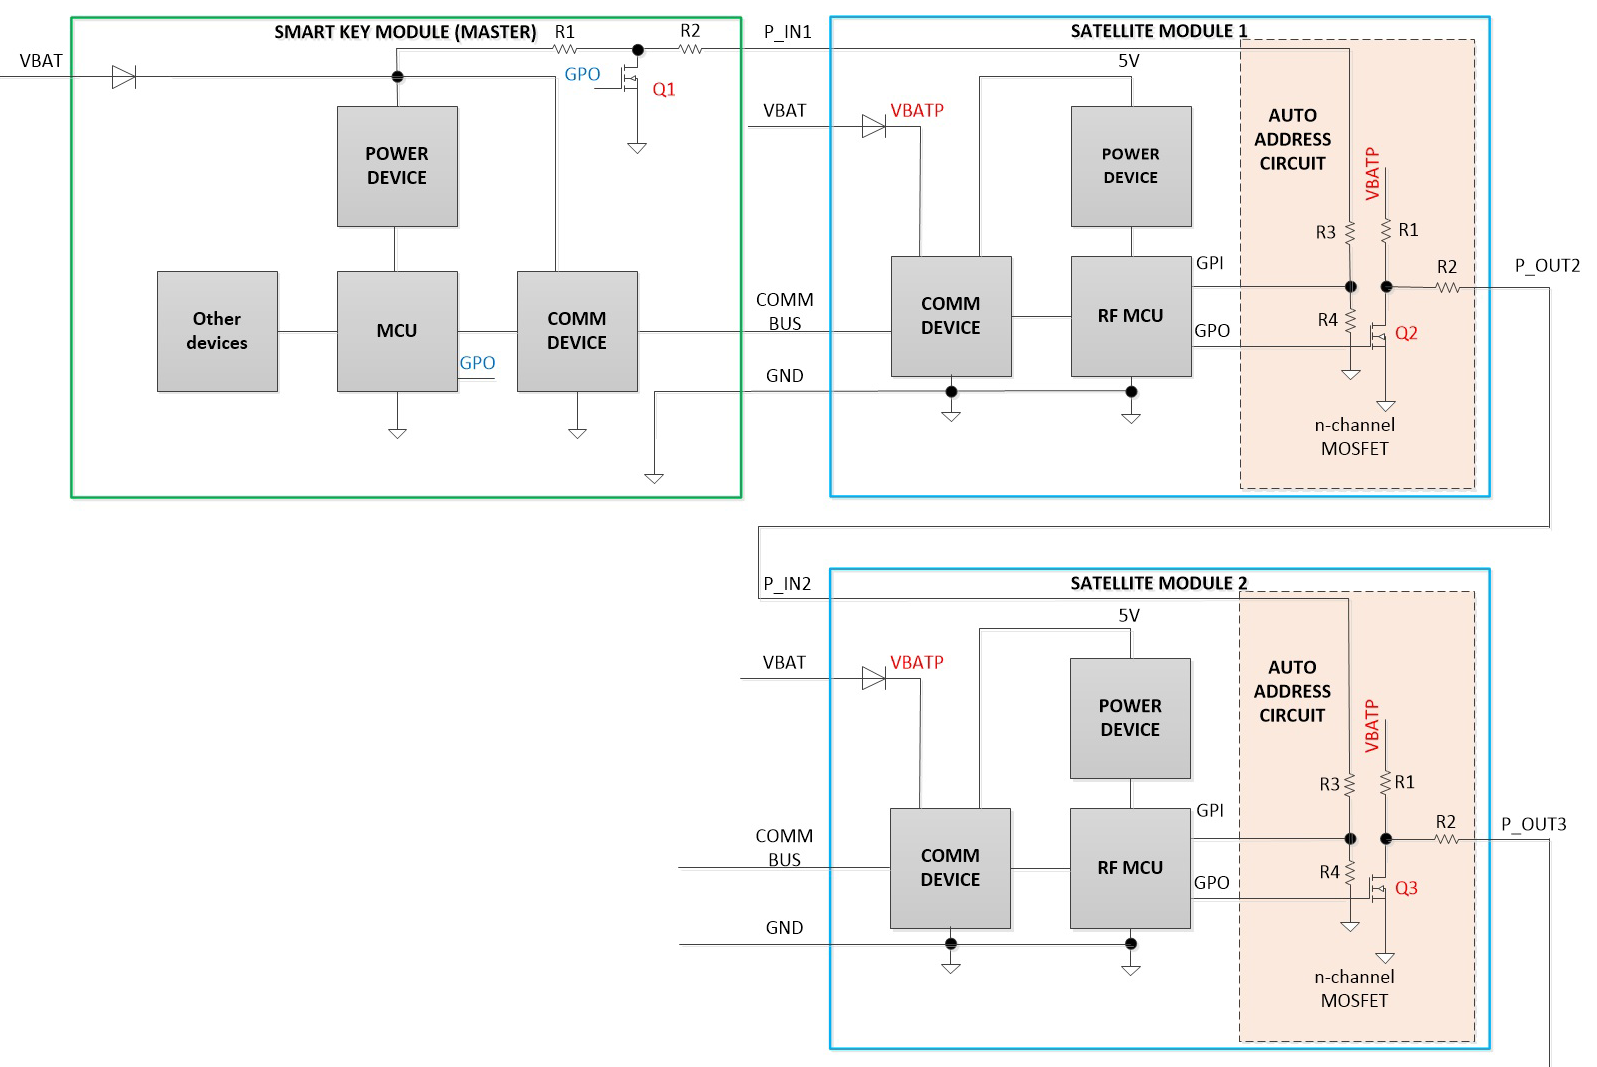
Figure 4. L'auto-adressage mono-fil remplace les PHY LIN par MOSFET et résistances.
Bien que cette méthode réduise le nombre de composants, elle nécessite toujours une connexion de câblage dédiée entre le module central et chaque satellite (Figure 5).
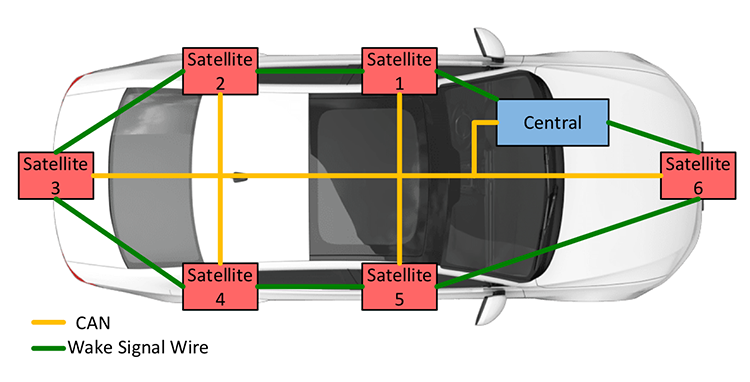
Figure 5. Câblage requis pour l'architecture d'auto-adressage mono-fil.
Auto-adressage sans fil / remplacement de câble
Une autre solution TI élimine tout câblage supplémentaire en utilisant la localisation BLE. Pendant la fabrication ou remplacement de module, le module central attribue les adresses CAN basées sur les distances mesurées (dérivées du RSSI). Les satellites les plus proches du module central reçoivent les IDs CAN les plus bas, suivis par modules progressivement plus lointains. La localisation physique réelle n'est pas nécessaire ; la cohérence des distances mesurées garantit un adressage répétable.
Par exemple, si les distances mesurées satisfont d1 < d6 < d5 < d2 < d4 < d3, le module central peut attribuer fiablement adresses 1 à 6. Si deux satellites produisent des distances similaires, un satellite déjà adressé peut servir de référence secondaire pour les différencier (Figure 7).
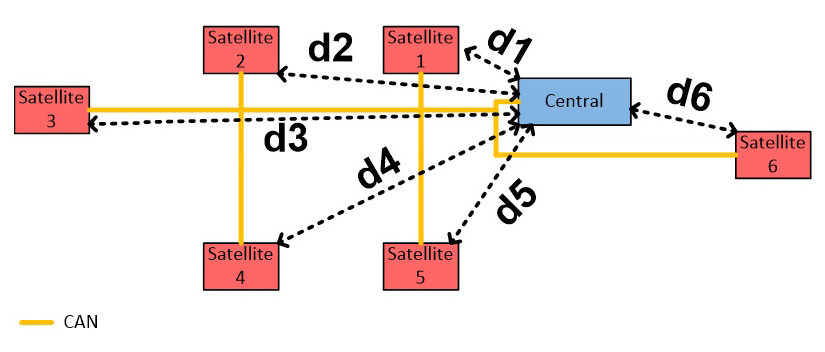
Figure 6. Relations de distances utilisées pour l'auto-adressage sans fil.
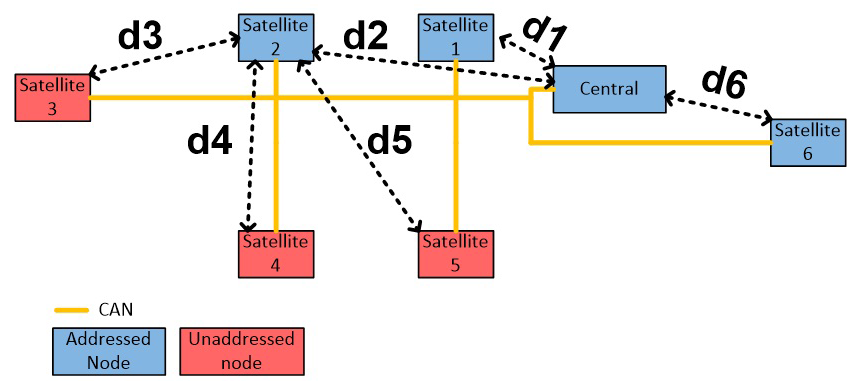
Figure 7. Utilisation d'un satellite déjà adressé pour résoudre ambiguïtés de distance.
Détails d'implémentation
Conformément au Generic Access Profile (GAP) du BLE, le module central est termed « scanner » et les satellites « advertisers ». La couche GAP gère la découverte de dispositifs, établissement de liaison, et sécurité. Deux états clés :
- Advertiser : Diffuse données de publicité connectables, incluant adresse dispositif unique et nom optionnel.
- Scanner : Scanne les publicités, envoie requêtes de scan, initie connexions.
Pendant l'auto-adressage, chaque advertiser diffuse avec un identifiant aléatoire pour prévenir duplication. Le scanner mesure répétitivement le RSSI, moyenne les valeurs, et sélectionne l'advertiser le plus proche. Il envoie alors une requête de scan, transmet le message CAN d'auto-adresse, et attend accusé de réception. Sur accusé, l'advertiser cesse de publier et passe au nœud suivant. Ce cycle se répète jusqu'à ce que tous satellites soient adressés.
Résultats
Les tests ont employé le design de référence TI Bluetooth Low Energy + CAN satellite et un harnais 12 ft avec espacement ~6 ft entre connecteurs (Figure 9). Le scanner utilisait durée scan 1 s avec fenêtre/intervalle 250 ms ; advertisers publiaient toutes les 100 ms. Dix échantillons RSSI étaient pris par nœud, et la moyenne était utilisée pour estimer la distance.
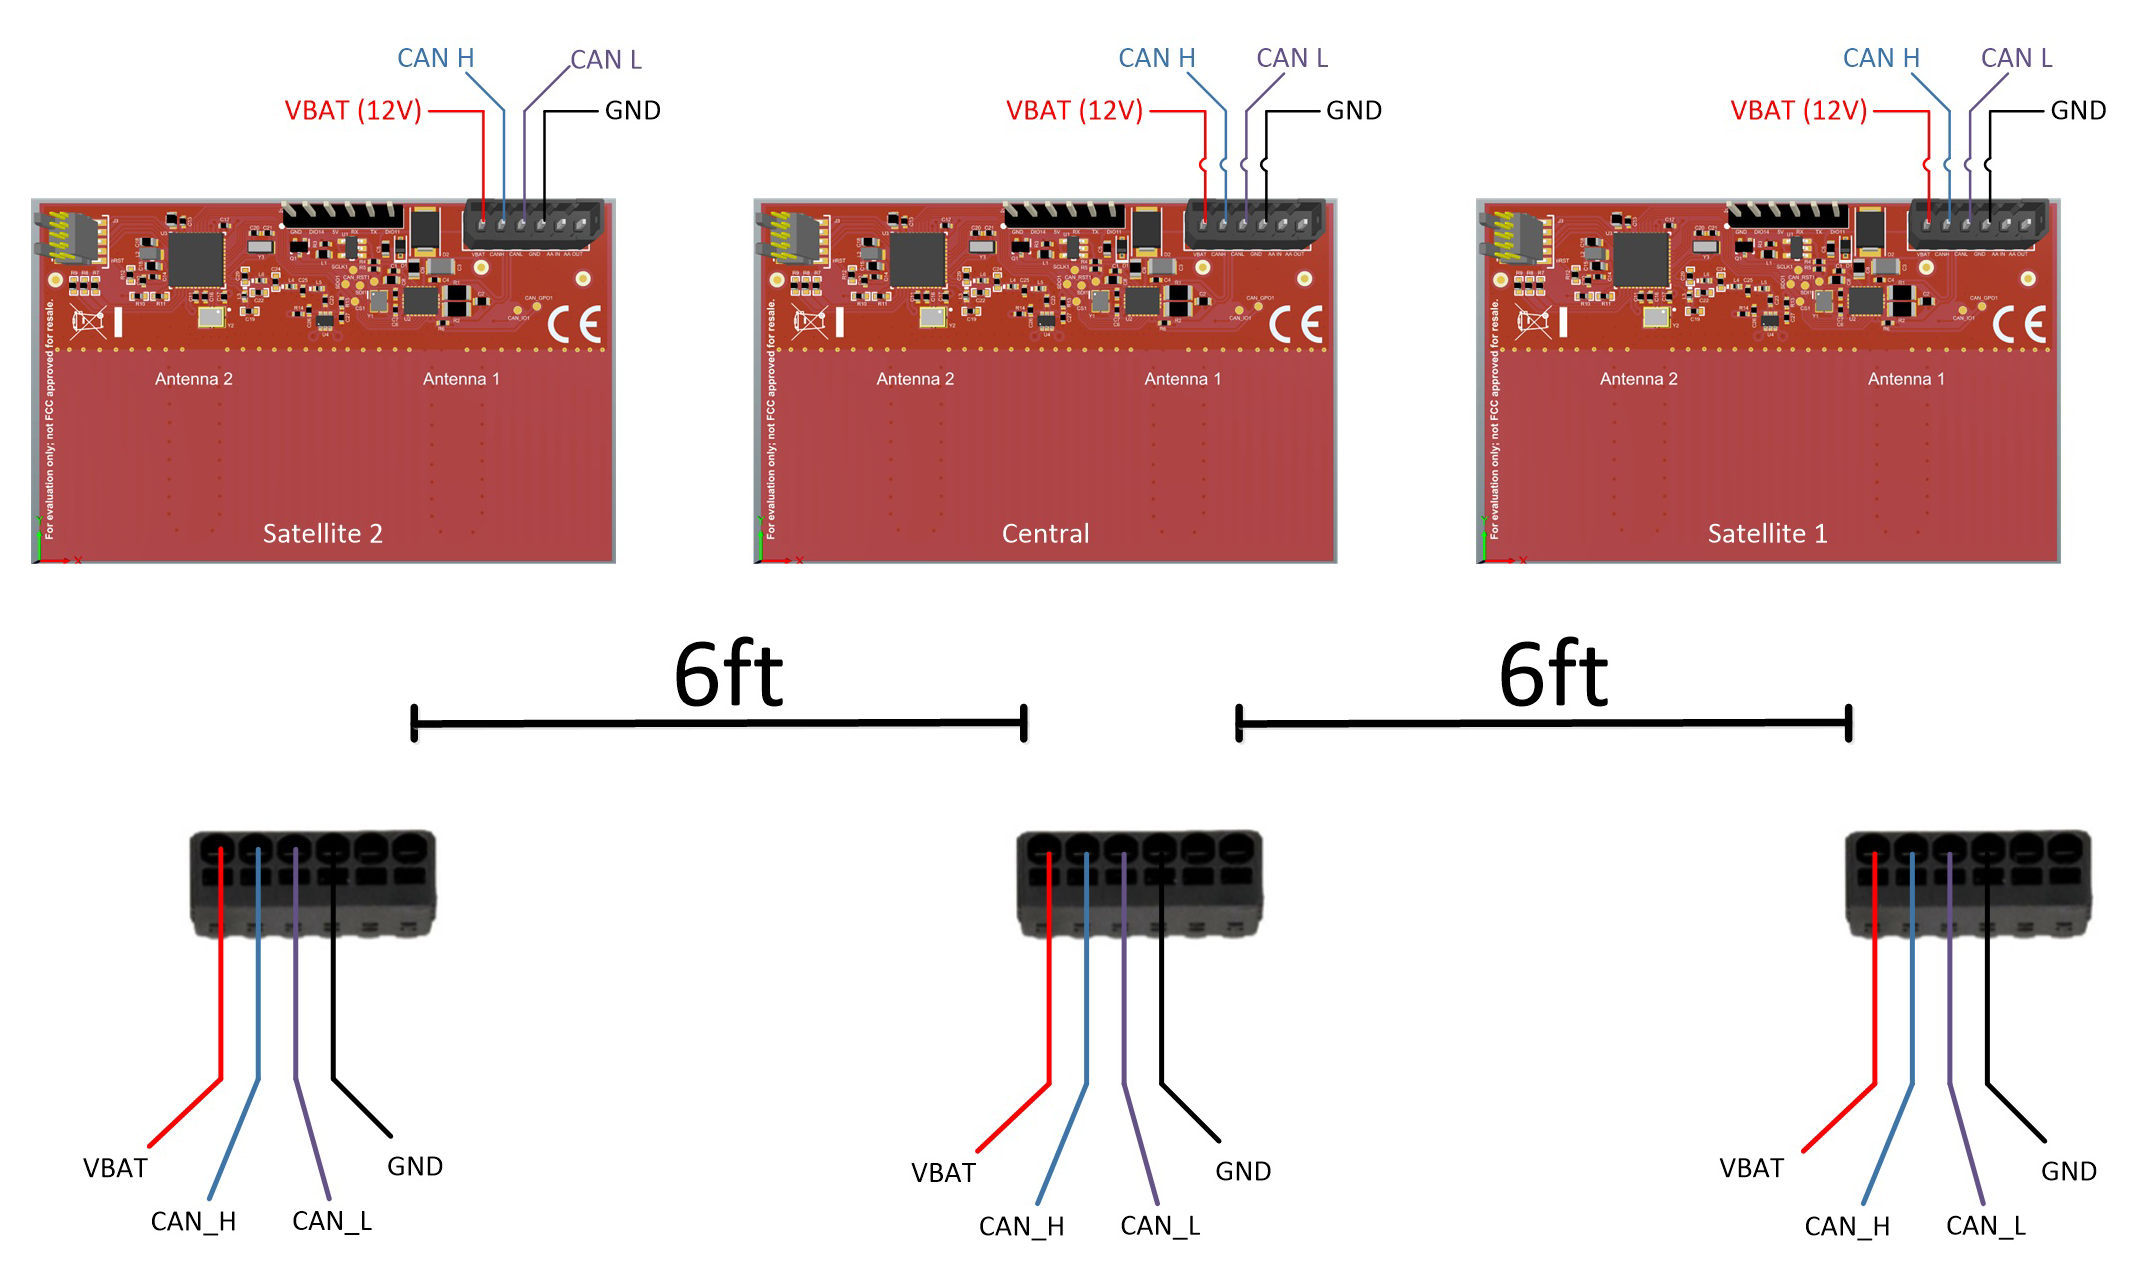
Figure 9. Setup test matériel utilisant le design de référence TIDA-020032.
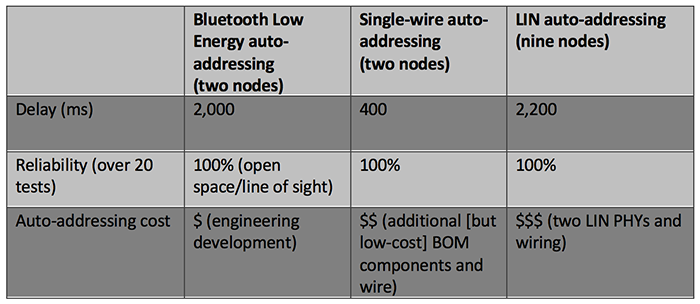
Le Tableau 1 résume délai, fiabilité, et coût d'implémentation des trois méthodes. L'approche sans fil engendre environ cinq fois plus de temps d'adressage comparé aux schémas filaires, mais offre le BOM le plus bas et élimine le câblage. La performance peut être améliorée en affinant paramètres BLE et compte tenu variations propagation RF.
Tableau 1. Comparaison techniques d'auto-adressage
Pour données de test mono-fil détaillées, référez-vous au guide de référence module satellite Bluetooth Low Energy + CAN accès voiture TI. Lors du choix d'une stratégie d'auto-adressage, considérez coût, complexité câblage, et besoin de flexibilité post-fabrication.
* Pour détails additionnels et résultats de test sur la méthode d'auto-adressage mono-fil, consultez le guide de design de référence module satellite Bluetooth Low Energy + CAN accès voiture Texas Instruments.
Références
- Spécifications core Bluetooth
- The Standard for Connection Sets New Standards in Safety, Bluetooth SIG
>> Cet article a été publié à l'origine sur notre site sœur, EDN.
Embarqué
- Constructeurs C# : Types, exemples et patterns avancés
- Comprendre les classes imbriquées C# : Définition, utilisation et héritage
- Maîtriser la surcharge de constructeurs en C#
- Choix de conception Bluetooth Mesh : Module vs dispositif discret
- Cervoz DDR4 Very Low-Profile SO-DIMM : mémoire industrielle gain de place pour Intel Coffee Lake & Purley
- NXP lance une puce UWB transformant les smartphones en clés numériques sécurisées
- Module u-blox BMD-380 Bluetooth 5.0 ultra-petit avec antenne céramique intégrée
- Murata et Google dévoilent le plus petit module Edge TPU IA : 4 TOPS en puce 10×15×1,5 mm
- Skyworks lance FEM 5 GHz intégré pour applications Wi-Fi 6