



Choisir le bon post-processeur robotique : guide pratique
Vous ne savez pas quel post-processeur choisir ? Voici 5 étapes pour sélectionner le post-processeur robotique parfait.
Les post-processeurs sont le pont entre le logiciel de programmation hors ligne et votre robot.
Si vous choisissez le bon post-processeur, votre programme fonctionnera immédiatement — le robot réel bougera exactement comme dans la simulation. En revanche, si vous choisissez le mauvais post-processeur, vous aurez des ennuis — le robot pourrait bouger de manière erratique, dans la mauvaise direction, ou ne pas bouger du tout.
RoboDK fournit de nombreux post-processeurs différents. Il vaut la peine de se familiariser avec leur fonctionnement, comment choisir le bon, et comment le personnaliser ou en créer un si ceux fournis ne conviennent pas exactement à vos besoins.
Cet article vous dit tout ce que vous devez savoir sur les post-processeurs robotiques dans RoboDK.
Qu'est-ce qu'un post-processeur ?
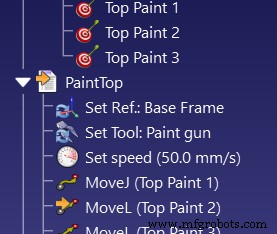
La plupart des programmes robotiques contiennent les mêmes commandes de base, utilisées encore et encore. Les trois plus courantes sont :
- Déplacement en articulation — Déplace le robot vers un point dans l'espace en envoyant les articulations à leur position désirée le plus rapidement possible, utile pour les déplacements dans l'espace libre.
- Déplacement linéaire — Déplace le robot de la position actuelle vers un point dans l'espace en suivant une ligne précise, utile pour la préhension, la peinture, etc.
- Définir la vitesse — Définit la vitesse de l'effecteur final et/ou des articulations du robot.
Le logiciel de programmation hors ligne crée des programmes en utilisant une version généralisée de ces commandes (et d'autres) applicable à n'importe quel robot.
Les robots parlent des langages différents
Le problème est que chaque fabricant a une façon différente de programmer les commandes dans ses robots. Beaucoup de fabricants ont leur propre langage de programmation propriétaire et certains utilisent même des commandes légèrement différentes pour différentes versions de leurs contrôleurs.
Par exemple, voici comment les trois commandes listées ci-dessus sont exprimées pour différents contrôleurs de robots. Entre parenthèses, j'ai aussi indiqué le nombre minimum de paramètres et valeurs requis pour contrôler un robot à 6 DDL :
| Robot | Déplacement articulation | Déplacement linéaire | Définir vitesse | Arrondi de trajectoire |
|---|---|---|---|---|
| ABB IRC5 | MoveJ (4) | MoveL (4) | speeddata (4) | zonedata (4) |
| Fanuc RJ3 | J (2) | L (2) | speed (1) | CNT (1) |
| Kawasaki | JMOVE (1) | LMOVE (1) | SPEED (1) | ACCURACY (1) |
| KUKA KRC | PTP (1) | LIN/SPL (1) | $VEL.CP (1) | $APO.CDIS (1) |
| Motoman JBI | MOVJ (2) | MOVL (2) | VJ/V (1) | PL (1) |
| Universal Robots | movej (1) | movel/movep (1) | v (1) | r (1) |
Comme vous pouvez le voir, chaque commande est similaire entre chaque type de robot. Cependant, il y a une différence dans la formulation et dans la quantité d'informations requises pour définir chaque instruction.
Sans programmation hors ligne et post-processeurs, vous devriez apprendre un langage de programmation complètement nouveau chaque fois que vous programmez un nouveau type de robot. Cela ralentit considérablement la programmation robotique.
Les post-processeurs simplifient la vie
Les post-processeurs fonctionnent en traduisant les commandes en un programme spécifique pour votre modèle de robot.
Avec RoboDK, vous n'avez pas à apprendre un langage de programmation pour faire bouger votre robot. Les post-processeurs fournis sont généralement suffisants pour générer du code utilisable et sans bugs pour plus de 30 marques de robots.
Le post-processeur génère également tout le code d'initialisation et les définitions de variables nécessaires, qui sont souvent fastidieuses à définir dans la programmation textuelle classique.
5 étapes pour choisir le post-processeur parfait
RoboDK est livré avec plus de 40 post-processeurs. Vous devez choisir le bon post-processeur pour votre contrôleur de robot.
Comment choisir entre eux ?
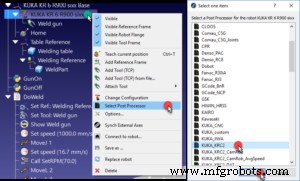
Si vous avez utilisé l'un des robots de notre Bibliothèque de robots, vous verrez qu'un post-processeur est déjà sélectionné par défaut. Souvent, cela suppose que vous utilisez le contrôleur le plus récent (ou par défaut) pour ce robot. Cependant, vous pourriez avoir besoin d'en sélectionner un autre si le post-processeur par défaut ne convient pas aux besoins de votre application ou configuration.
1. Choisir le post-processeur pour votre marque de robot
Généralement, il est préférable d'essayer d'abord le post-processeur par défaut ou le plus basique.
Certaines marques de robots n'ont qu'une seule option fournie par défaut dans RoboDK, par exemple Mecademic, Kawasaki, CLOOS, etc. Dans ce cas, votre choix est très simple.
2. Choisir le post-processeur pour votre contrôleur
Certaines marques de robots ont différents post-processeurs pour différents contrôleurs ou versions de leur langage de programmation. Par exemple, Denso a un post-processeur pour ses anciens contrôleurs RC7 et un pour ses nouveaux contrôleurs RC8, car entre ces modèles, ils sont passés de la programmation en langage PAC à la programmation en PacScript.
Utilisez le post-processeur pour votre contrôleur spécifique s'il est disponible. S'il n'y a pas d'option pour votre contrôleur spécifique, essayez celui qui est le plus proche du numéro de version de votre contrôleur.
3. Choisir le post-processeur pour votre application
Certaines marques de robots ont pas mal de post-processeurs différents. KUKA en a 10 !
Certains des post-processeurs supplémentaires sont pour des applications ou configurations spécifiques. Par exemple, il y a 5 post-processeurs pour le contrôleur KUKA KRC2. Deux d'entre eux sont pour des applications utilisant leur module de fraisage CamRob ou le contrôle CNC KUKA, qui permet d'avoir des milliers de lignes de code dans un seul fichier de programme (adapté à l'usinage robotique). Un est spécifiquement pour les applications de soudage à l'arc. De même, il existe un post-processeur UR qui intègre les pinces Robotiq.
S'il y a un post-processeur pour votre contrôleur qui correspond à votre application ou configuration spécifique, utilisez-le. Cependant, s'il n'y en a pas pour votre application, utilisez simplement le post-processeur de base pour votre marque et contrôleur.
4. Choisir le post-processeur que vous pouvez facilement mettre à jour
Parfois, le programme généré par RoboDK ne sera pas exactement adapté à votre application. Vous pourriez vouloir ajouter des lignes de code supplémentaires pour étendre la fonctionnalité. C'est très facile à faire si vous connaissez un peu le langage de programmation de votre robot.
Quelques post-processeurs sont fournis pour faciliter la modification et la mise à jour du code généré.
Par exemple, le KUKA KRC2 a des options qui génèrent un fichier DAT. C'est une caractéristique intéressante du contrôleur KUKA. Dans cette configuration, les positions sont stockées comme variables dans un fichier DAT séparé, ce qui peut parfois faciliter la mise à jour du code car vous n'avez qu'à changer les variables pour modifier les positions.
De même, il y a deux post-processeurs Siemens Sinumerik : un où les positions sont fournies en millimètres et l'autre en pouces.
Choisissez le post-processeur qui rend la mise à jour du code robot aussi facile que possible, si vous en avez besoin.
5. Créer ou personnaliser un post-processeur
Dans certaines circonstances, vous pourriez avoir besoin d'écrire votre propre post-processeur, par exemple quand vous utilisez votre robot dans une configuration unique.
Vous pourriez aussi vouloir personnaliser un post-processeur existant pour votre configuration ou application spécifique.
Il est très facile d'écrire des post-processeurs personnalisés dans RoboDK car tous sont des programmes Python et sont écrits dans un format similaire.
Vous pouvez voir un tutoriel simple qui montre comment créer ou mettre à jour un post-processeur dans cette vidéo.
Consultez la page des post-processeurs dans notre documentation pour plus de détails.
Quelles questions avez-vous sur les post-processeurs ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook ou Instagram.
Robot industriel
- Cloud Computing expliqué : Évolution, services et avantages clés
- Conteneurs vs Serverless : Guide Pratique pour Développeurs Modernes
- Maintenance externalisée expliquée : booster la fiabilité, couper les coûts, rationaliser les opérations
- Dispersions de pigments : guide complet sécurité, performance et choix des meilleurs fabricants indiens
- Stratégie de planification de capacité : guide complet pour optimiser les ressources manufacturières
- Maîtriser la maintenance connectée IoT : stratégies expertes pour la surveillance de la santé des actifs
- Maîtriser le forgeage de couteaux : 9 étapes expertes pour créer des lames durables
- Dessins Techniques Expliqués : Points Clés pour Ingénieurs et Fabricants
- Guide complet de la fonderie métallique : techniques, matériaux et applications