



Optimiser la production grâce à l'automatisation du bin picking : facteurs clés à considérer
Pourquoi lire cet article : Le bin picking (prélèvement en vrac) représente depuis des années l'un des processus les plus complexes en automatisation. Bien que cette technologie puisse optimiser votre production de multiples façons, certaines tâches restent trop complexes pour être gérées. Cet article présente les processus automatisables via le bin picking, les défis potentiels et leurs solutions.
Qu'est-ce que le bin picking ?
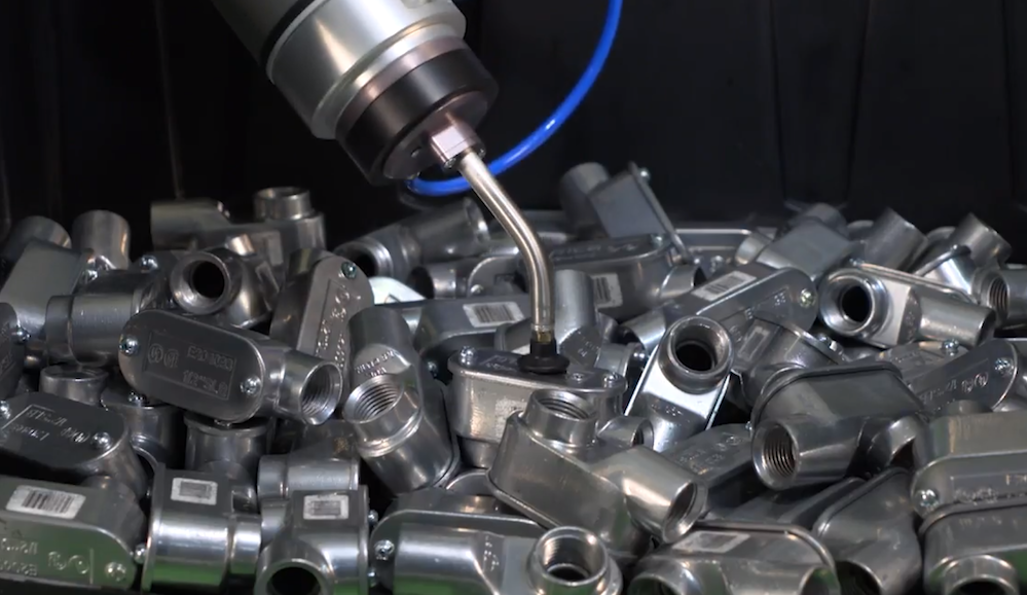
Le bin picking vise à prélever des objets similaires, placés et orientés aléatoirement dans un bac, à l'aide d'un système de vision, d'un robot et d'un préhenseur. Le système de vision effectue généralement une numérisation 3D de l'objet, fournissant son nuage de points (ensemble de points dans l'espace constituant l'objet) pour le reconnaître.
Le robot est ensuite guidé vers le bac, saisit l'objet, en sort et se dirige vers la zone de dépôt, généralement une boîte ou un autre dispositif de fixation.
Défis et solutions pour la partie robotique du bin picking
Certains objets sont difficiles à atteindre
Un problème majeur du bin picking est l'incapacité du robot à prélever toutes les pièces du bac. Prélever 80 à 85 % d'entre elles est gérable car le système de vision commande le robot pour saisir les objets faciles d'accès (par exemple ceux situés au sommet).
La difficulté réside dans la saisie des derniers objets, qui sont emmêlés ou coincés dans un coin du bac. Deux solutions existent :
- Redessiner le bac avec une forme plus pratique. Une forme conique, par exemple, maintient toutes les pièces au centre en permanence.
- Secouer le bac (automatiquement via un moteur) pour réorganiser la position et l'orientation des pièces, les démêlant. La caméra les identifie alors plus facilement.
Les préhenseurs peuvent endommager les objets saisis
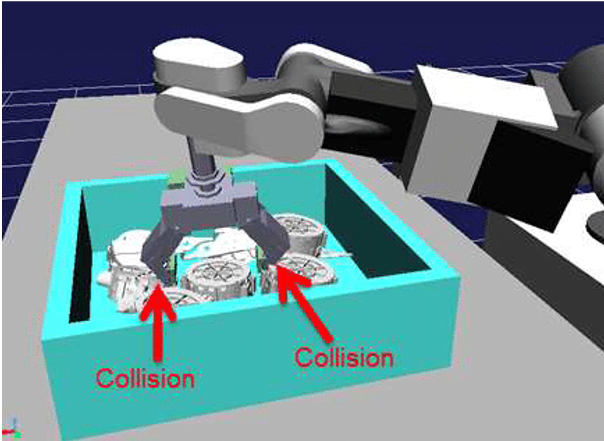
Un autre problème est le risque de collision du préhenseur avec les autres objets lors de la tentative de saisie. La stratégie de prélèvement doit être précise pour éviter d'endommager les pièces restantes, surtout les plus fragiles.
Une solution consiste en un algorithme de planification de trajet précis avec évitement d'obstacles. La planification de trajet en robotique consiste à trouver le chemin optimal continu du point A au point B. Avec l'évitement d'obstacles, la même tâche est réalisée sans heurter aucun obstacle.
Dans les cas où les objets dans le bac diffèrent par leur forme ou leur nature (par exemple pommes et oranges), un préhenseur souple ou un préhenseur à ventouse avec ventouses peut être utilisé pour s'adapter à toute taille et forme.
Défis et solutions pour la partie vision du bin picking
Le système de vision d'une solution de bin picking peut inclure des caméras 2D ou 3D. Il va de soi que les caméras 3D (caméras doubles créant une image 3D) sont plus coûteuses, mais plus efficaces. Des scanners laser 3D produisant les nuages de points mentionnés peuvent également être utilisés.
Éclairage, occlusion et détection de contours peuvent compliquer le processus
Les problèmes récurrents en vision incluent l'éclairage, l'occlusion et la détection de contours. Ils s'appliquent aux systèmes de vision 2D et 3D.
- Éclairage : Des ombres sont projetées par chaque objet sur les autres, rendant la détection difficile. Solution : ajouter un éclairage supplémentaire, fixé près de la caméra ou sur le poignet du robot.
- Occlusion : L'objet n'est pas entièrement visible car un autre objet le recouvre. Secouer le bac peut aider, rendant l'objet plus facilement détectable.
- Détection de contours : Défi consistant à déterminer le périmètre (contours) d'un objet. Cela se complique quand de nombreux objets sont juxtaposés comme dans le bin picking. La solution dépend du logiciel et des méthodes utilisées.
Comment identifier le potentiel d'automatisation via le bin picking
Si vous envisagez d'automatiser des processus dans votre entreprise via le bin picking, les points suivants suggèrent un potentiel :
- Grand nombre de petites pièces : Si le système est bien configuré, le robot peut saisir ces pièces (vis, rondelles) rapidement et de façon robuste.
- Objets non ordonnés : Processus où il est impossible de recevoir les pièces de façon ordonnée depuis un processus précédent ou un sous-traitant. Dans la plupart des cas, il sera plus efficace de demander une livraison structurée, évitant ainsi le bin picking.
- Pièces à surface mate : Si les pièces sont hautement réfléchissantes (pièces usinées en métal), l'éclairage pose problème. La plupart des systèmes de caméra peineront à localiser les objets.
- Cycle temps supérieur à ~10 secondes, de préférence avec tampon pour pièces prélevées. Un système de bin picking met du temps à localiser et saisir chaque objet.
Conclusion
Pour les développeurs, le bin picking est le Saint Graal. Pour les clients, pas nécessairement. Il est souvent judicieux d'essayer d'éviter le bin picking en s'assurant que le format de livraison des pièces est ordonné, plutôt qu'aléatoire dans un bac.
Cela ajoute généralement un coût, mais reste souvent moins cher et plus rapide que le bin picking.
Cependant, dans certains cas, ce n'est pas possible ou trop coûteux. Le bin picking devient alors une excellente option.
Si votre processus correspond aux quatre points ci-dessus, il est probablement bien adapté au bin picking. Attention : certaines solutions sont encore très expérimentales, tandis que d'autres ont mûri pendant des années et prouvé leur robustesse.
Robot industriel
- Facteurs clés à évaluer dans une cellule robotique pré-conçue
- Critères clés pour sélectionner un partenaire de fabrication d'uréthane de confiance
- Moteurs AC vs DC : Choisir le bon pour votre charge
- Choisir une entreprise de réparation d'équipements de construction de confiance : facteurs clés
- Qualités clés d'un fabricant PCB fiable - Partie 2
- Comment choisir une plieuse d'occasion fiable : guide d'expert
- Facteurs clés à considérer lors du choix d'un poinçonneuse-cisailles (Ironworker)
- Critères Clés pour Choisir un Partenaire Équipement Fabrication Fiable
- Comment choisir le bon courtier en machines pour une valeur maximale