



Construisez un Système de Suivi Visage en Temps Réel avec Arduino et OpenCV
Composants et fournitures
| Composant | Quantité |
|---|---|
| Arduino UNO | 1 |
| Webcam (mini USB) | 1 |
| Micro-servomoteurs | 2 |
| Kit Pan-Tilt (support orientable) | 1 |
| Plaque d'essai (breadboard) | 1 |
Applications et services en ligne
- Python 2.7
- OpenCV (via
pip install opencv-python) - pyserial (
pip install pyserial) - numpy (
pip install numpy) - Haarcascade (classifieur visage)
À propos du projet
Dans un tutoriel précédent, j'ai montré la communication Arduino-Python via pyserial pour piloter une LED. Ensuite, la détection de couleur et suivi d'objet avec OpenCV. Ici, nous allons détecter et suivre un visage : la caméra (montée sur le Pan-Tilt) suivra automatiquement votre visage. Plus simple qu'il n'y paraît !
Étape 1 : Prérequis
Matériel : Arduino UNO, Webcam, 2 microservos, Breadboard, Kit Pan-Tilt.
Logiciel : Python 2.7, OpenCV, pyserial, numpy, fichier haarcascade_frontalface_default.xml.
Étape 2 : Installation environnement Python
- Installez Python 2.7.14. Vérifiez :
pythondans l'invite de commande. - Si erreur, configurez la variable d'environnement PATH.
- Installez les modules :
> pip install pyserial
> pip install opencv-python
> pip install numpy
Étape 3 : Script Python (face.py)
Créez un dossier, placez-y haarcascade_frontalface_default.xml et le script ci-dessous :
import numpy as np
import serial
import time
import sys
import cv2

# Port série Arduino (adaptez 'COM5')
arduino = serial.Serial('COM5', 9600)
time.sleep(2)
print("Connecte a l'Arduino...")

# Classifieur Haar Cascade
face_cascade = cv2.CascadeClassifier('haarcascade_frontalface_default.xml')

# Capture vidéo
cap = cv2.VideoCapture(0)

while True:
    ret, img = cap.read()
    cv2.resizeWindow('img', 500, 500)

    # Repères visuels
    cv2.line(img, (500, 250), (0, 250), (0, 255, 0), 1)
    cv2.line(img, (250, 0), (250, 500), (0, 255, 0), 1)
    cv2.circle(img, (250, 250), 5, (255, 255, 255), -1)

    gray = cv2.cvtColor(img, cv2.COLOR_BGR2GRAY)
    faces = face_cascade.detectMultiScale(gray, 1.3)

    for (x, y, w, h) in faces:
        cv2.rectangle(img, (x, y), (x+w, y+h), (0, 255, 0), 5)

        # Centre du rectangle détecté
        xx = int(x + w/2)
        yy = int(y + h/2)
        center = (xx, yy)

        print("Centre du rectangle :", center)

        # Envoi vers Arduino : format "XYZ"
        data = "X{0:d}Y{1:d}Z".format(xx, yy)
        print("Output = '" + data + "'")
        arduino.write(data.encode())

    cv2.imshow('img', img)

    # Échap pour quitter
    if cv2.waitKey(30) & 0xFF == 27:
        break

cap.release()
cv2.destroyAllWindows()
Étape 4 : Code Arduino (servo.ino)
#include <Servo.h>

Servo servoVer;  // Vertical (tilt)
Servo servoHor;  // Horizontal (pan)

int x, y;
int prevX, prevY;

void setup() {
  Serial.begin(9600);
  servoVer.attach(5);  // Broche 5
  servoHor.attach(6);  // Broche 6
  servoVer.write(90);  // Position centrale
  servoHor.write(90);
}

void Pos() {
  if (prevX != x || prevY != y) {
    // Mapping coordonnées image (600x450) -> angles servo
    int servoX = map(x, 600, 0, 70, 179);
    int servoY = map(y, 450, 0, 179, 95);

    // Limites mécaniques
    servoX = constrain(servoX, 70, 179);
    servoY = constrain(servoY, 95, 179);

    servoHor.write(servoX);
    servoVer.write(servoY);
  }
}

void loop() {
  if (Serial.available() > 0) {
    if (Serial.read() == 'X') {
      x = Serial.parseInt();
      if (Serial.read() == 'Y') {
        y = Serial.parseInt();
        Pos();
      }
    }
    // Vide le buffer
    while (Serial.available() > 0) Serial.read();
  }
}
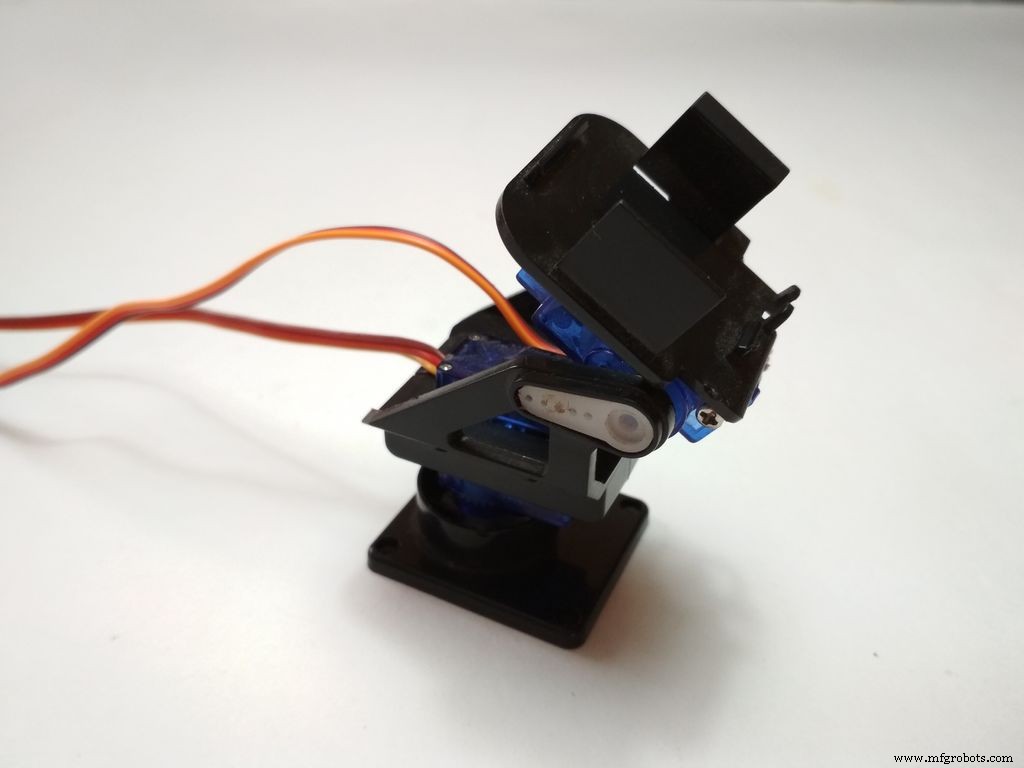
Étape 5 : Mécanisme Pan-Tilt
Kit prêt à l'emploi utilisé (peu cher, facile à monter). Vous pouvez aussi le fabriquer (bois, plastique, impression 3D).
Étape 6 : Connexions
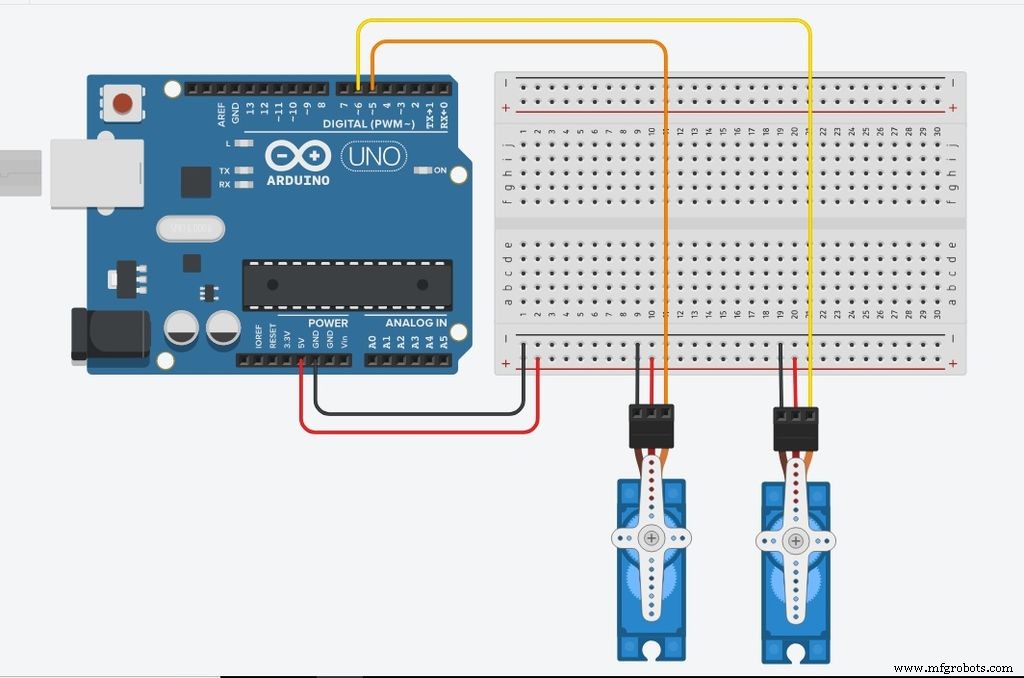
Câblage simple :
- Servo vertical → Broche 5
- Servo horizontal → Broche 6
- Alimentation servos → +5V et GND Arduino
Étape 7 : Test
- Vérifiez le câblage et téléversez le sketch Arduino.
- Fermez l'IDE Arduino (libère le port COM).
- Lancez
face.pyavec IDLE (F5). - La fenêtre vidéo s'ouvre, le visage est détecté, les servos le suivent.
- Fixez la webcam sur le Pan-Tilt pour qu'elle bouge avec les servos.
J'espère que vous avez aimé et appris quelque chose de nouveau. Merci !
Fichiers joints
haarcascade_frontalface_default.xmlface.pyservo.ino
Processus de fabrication
- Construire un capteur de température distant avec Raspberry Pi et Python – Guide étape par étape
- Reconnaissance faciale en temps réel sur Raspberry Pi – Guide complet
- Suivi d'objets automatisé par vision avec Raspberry Pi et OpenCV
- Construire un décodeur DTMF avec un Arduino seul – Aucun CI supplémentaire nécessaire
- Créer un système Ambilight spectaculaire pour moniteur avec Arduino
- Système de pointage RFID fiable avec Arduino et Python (base de données phpMyAdmin)
- Construire un dispositif de lévitation ultrasonique avec Arduino – Guide étape par étape
- Construire un Voltmètre Intelligent avec Arduino et Smartphone – Projet DIY Facile
- Moniteur de Fréquence Cardiaque IoT en Temps Réel avec Arduino et MAX30100