



Système d'arrosage automatique pour plantes piloté par Arduino
Composants et fournitures
| Composant | Quantité | Notes |
|---|---|---|
| Plantes (tomates, fleurs, etc.) | 1 lot | Sélectionnez les plants vigoureux |
| Terreau (ex: Mel's Mix) | 1 sac | Ou votre mélange préféré |
| Lampes de croissance LED (full spectrum) | 1 lot | + fixations selon modèle |
| Minuterie pour lampes | 1 | 12h jour / 12h nuit typique |
| RobotGeek Geekduino (ou Arduino UNO) | 1 | Compatible Arduino |
| RobotGeek Sensor Shield | 1 | Facilite le câblage |
| RobotGeek Duino Mount | 1 | Fixation sur étagère |
| RobotGeek Large Workbench | 1 | Base de montage |
| Pompe DC RobotGeek | 1 | Pompe à liquide |
| Tuyau silicone RobotGeek | 1 | Alimentation plantes |
| Alimentation 12 V / 5 A | 1 | Pour pompe et électronique |
| Relais RobotGeek | 1 | Commande pompe |
| Driver LED RobotGeek | 1 | Optionnel (indicateurs) |
| Câble DC Squid RobotGeek | 1 | Distribution alimentation |
| Câble jack femelle (alimentation) | 1 | |
| Bouton poussoir 9 mm | 1 | Test manuel pompe |
| Module RTC Seeed (Grove) | 1 | Horloge temps réel |
| Câble Grove 4 broches → jumpers femelle 20 cm | 1 | Connexion RTC |
| Capteur d'humidité capacitif analogique DFRobot | 1 | Mesure humidité sol |
| Répartiteur 4 sorties (aquarium) + leviers | 1 lot | Attention : fuites fréquentes aux bouchons → collez au cyano |
| Pinces de burette (binder clips) | 1 lot | Maintien tuyaux |
| Colliers de serrage (zip ties) | 1 lot | Anti-fuite |
| Seau (réservoir d'eau) | 1 | Ne donnez pas de Gatorade aux plantes ! |
| Étagère métallique (type rayonnage) | 1 | Support plantes, lampes, électronique |
Applications
- Arduino IDE
À propos du projet
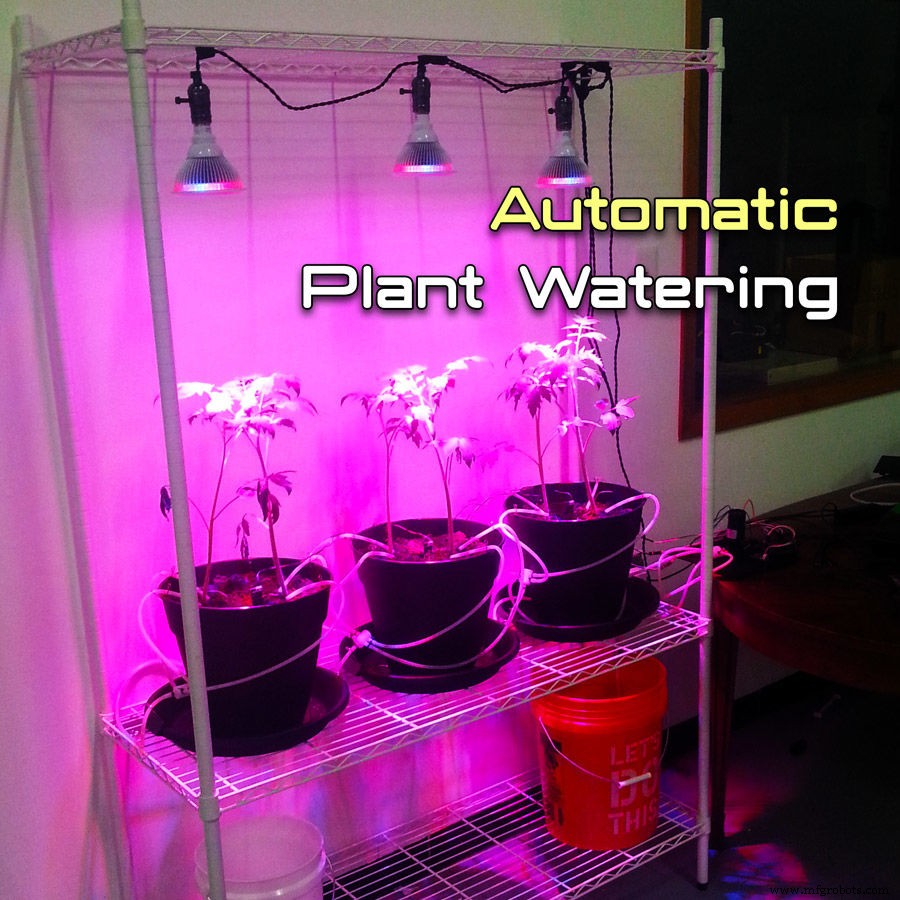
Vous oubliez d'arroser vos tomates ? Vous partez en vacances mais craignez pour votre jardin en pots ? Ce système d'arrosage automatique piloté par Arduino vous libère l'esprit : vos plantes reçoivent l'eau qu'il faut, quand il faut.
Étape 1 : Planifiez
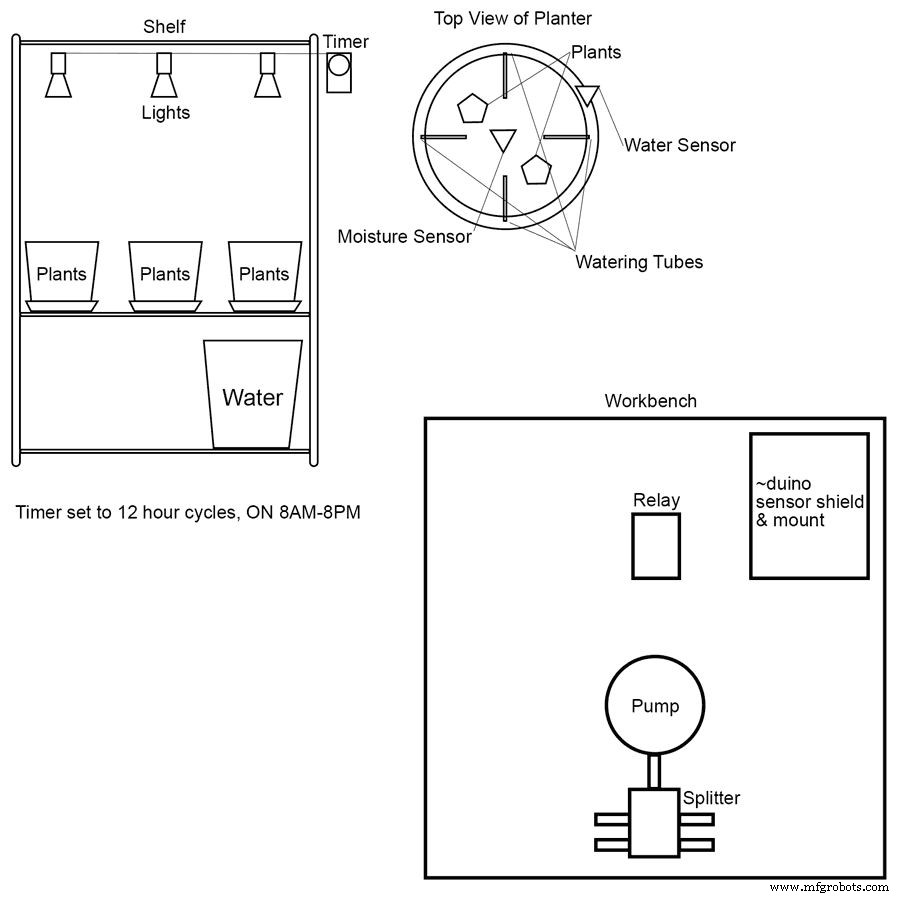
Dessinez votre installation : nombre de plantes, position de la pompe, longueur des tuyaux, nombre de points de distribution. Vérifiez que la pompe peut alimenter tous les points (ici 12 sorties). Adaptez selon vos besoins.
Étape 2 : Montage physique et plantation
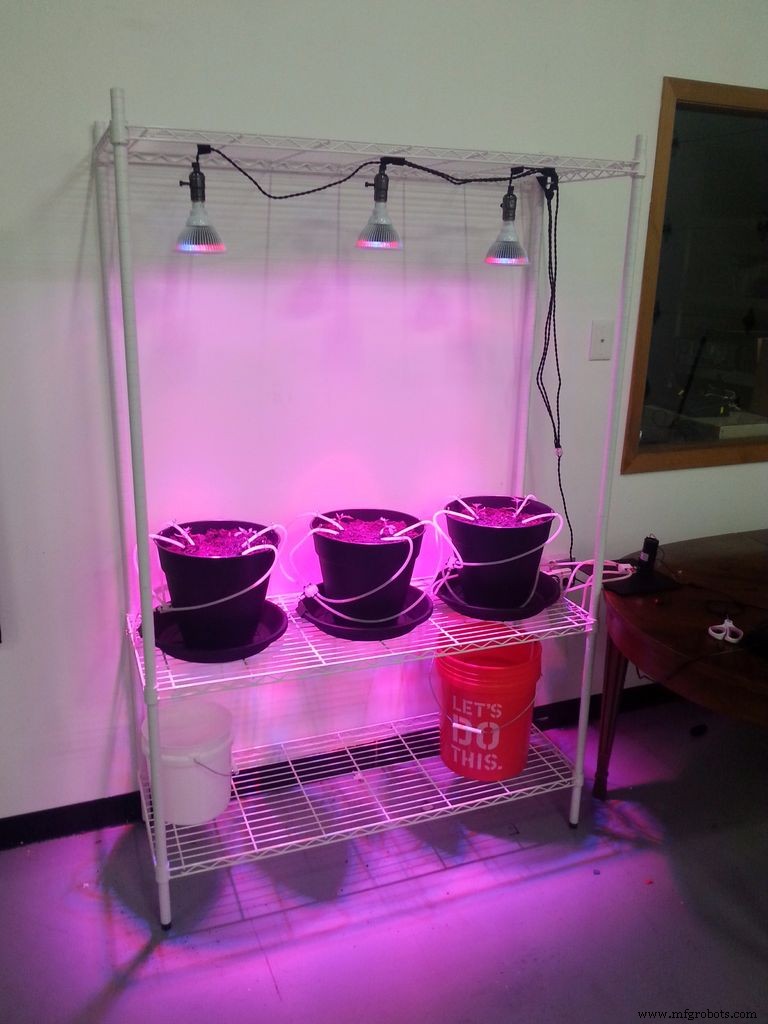
- Étagère basse : seau (réservoir) – le plus bas possible.
- Étagère intermédiaire : plantes – assez bas pour accès au seau, assez haut pour croissance.
- Étagère haute : lampes – le plus haut possible pour réglage optimal.
Remplissez le seau d'eau. Mettez les plantes en pot avec le terreau. Fixez les lampes (velcro, colliers, etc.). Branchez les lampes sur la minuterie (ex: 12h/12h). Placez l'électronique, tirez les tuyaux vers la pompe. Maintenez les tuyaux avec des pinces de burette (très efficaces). Positionnez la pompe au-dessus du réservoir et en-dessous des sorties pour amorçage correct. Embouts près de la base des plantes (arrosage racinaire).
Étape 3 : Câblage et programmation
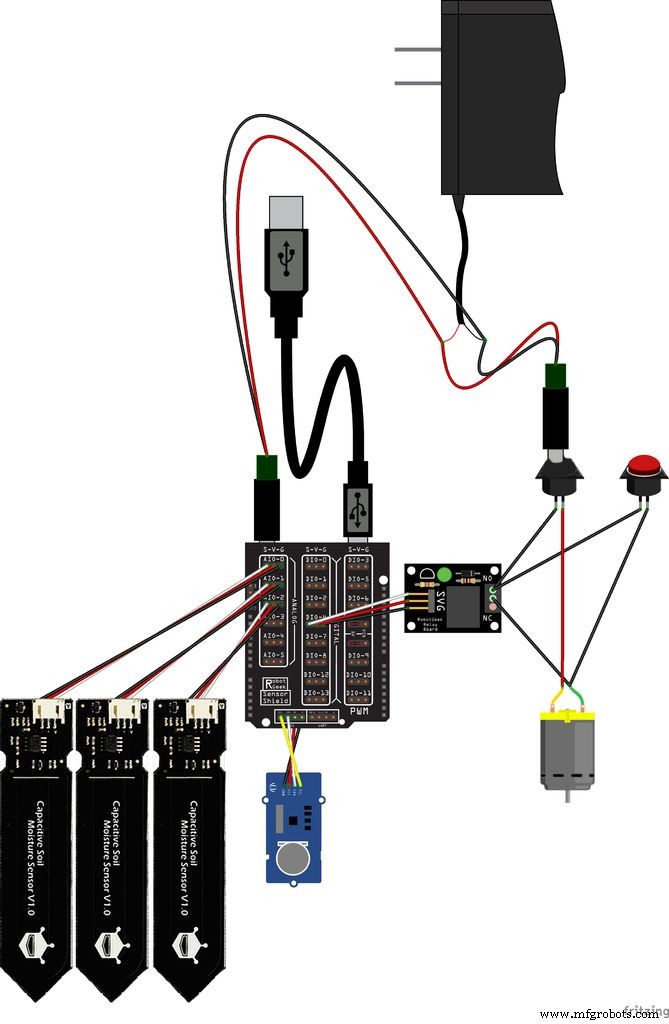
- Configurez le module RTC (suivez ce tutoriel).
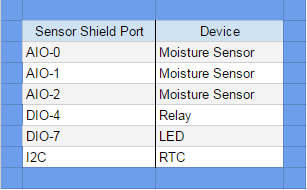
- Câblez selon le schéma :
- Récupérez le sketch
autoPlantWatering.inosur GitHub RobotGeek et téléversez sur le Geekduino/UNO.
Étape 4 : Test et réglages
- Alimentez, appuyez sur le bouton test pour amorcer la pompe. Vérifiez le débit : ni trop fort (abîme plantes), ni trop faible (gouttes).
- Si trop fort : ajoutez des sorties (répartiteurs) ou allongez les tuyaux après pompe.
- Si trop faible : raccourcissez tuyaux ou réduisez le nombre de sorties.
- Testez sans plantes d'abord (sorties dans un seau).
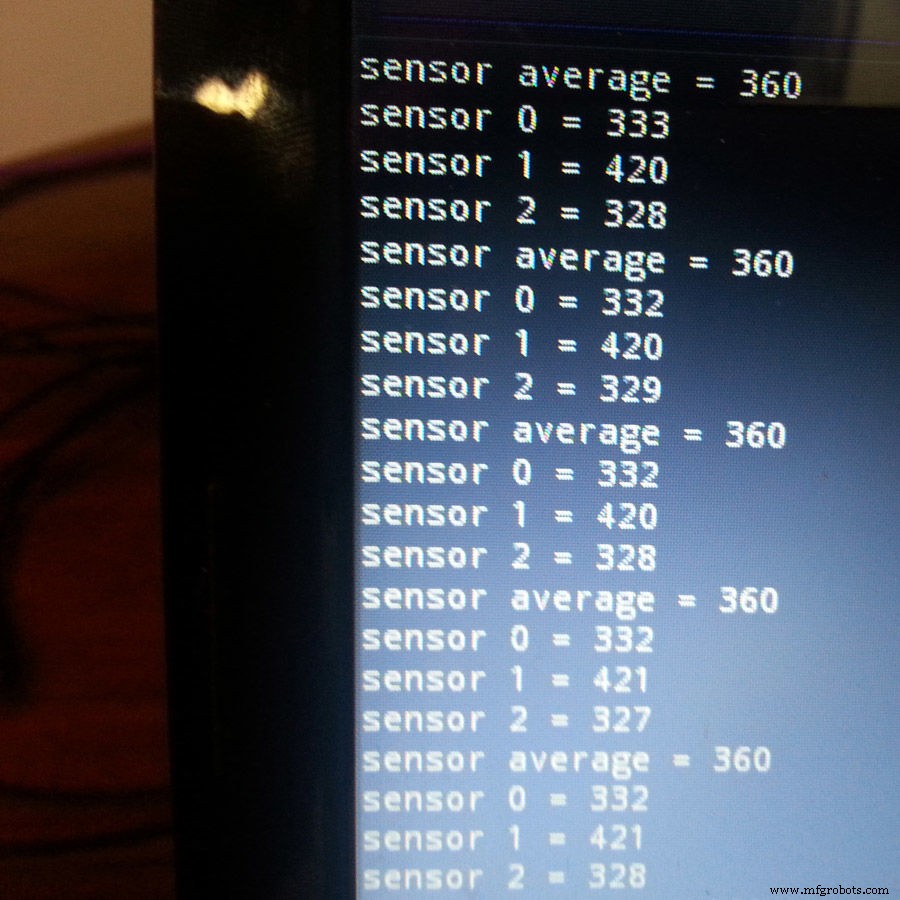
- Surveillez les lectures du capteur d'humidité via le moniteur série (mise à jour chaque minute). Valeurs typiques DFRobot : ~500 = sec, 300-400 = correctement humide. Le code arrose quotidiennement + si moyenne < 420.
- Modifiez les seuils et horaires dans le code selon vos plantes/capteurs.
Étape 5 : C'est fini ! (mais restez vigilant)
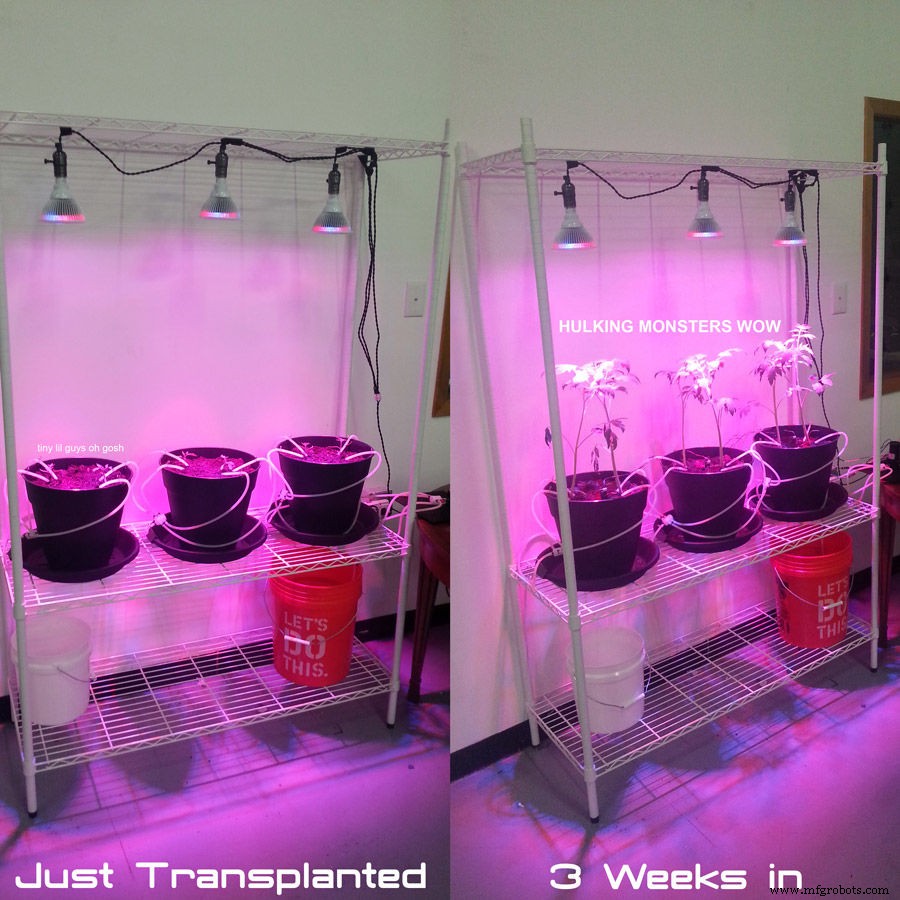
Le système tourne. Vérifiez régulièrement : niveau d'eau dans le seau, fuites (collez les bouchons des répartiteurs), humidité loin de l'électronique. Taillez/récoltez les plantes normalement.
Limite connue : une seule pompe + moyenne de 3 capteurs → arrosage uniforme mais pas individuel. Ajouter une pompe par plante (ou électrovannes) permettrait un arrosage différencié.
Étape 6 : Mise à jour (1 mois plus tard)
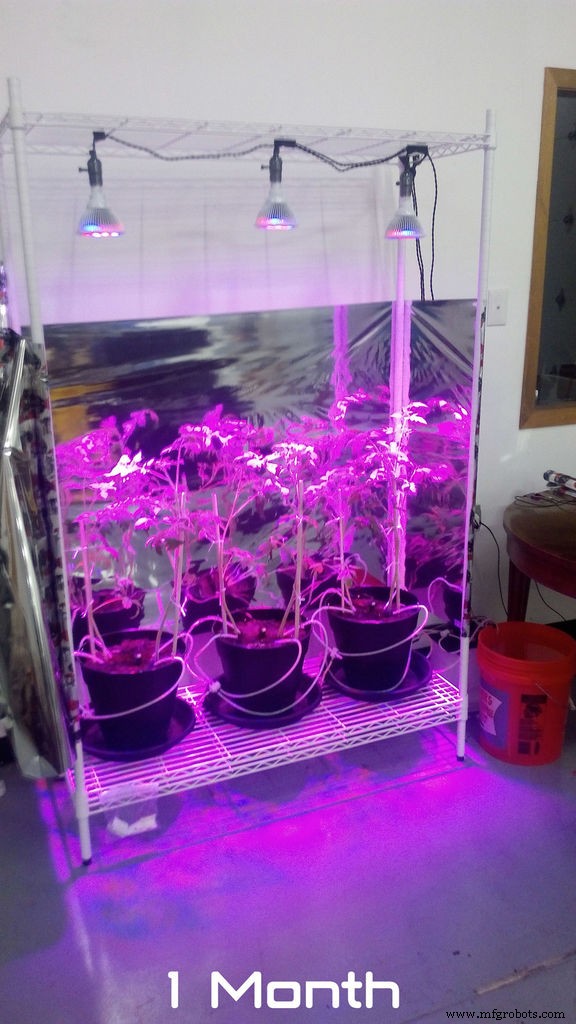
Les tomates ont grandi très haut → étagère descendue au plus bas. Ajout de réflecteurs latéraux pour meilleure lumière. Elles devraient maintenant se ramifier et fructifier.
Code source
autoPlantWatering.ino sur GitHub
Schéma
Voir image « Schéma de câblage » ci-dessus (Étape 3).
Processus de fabrication
- Système d'arrosage automatique des plantes avec Raspberry Pi et tableau de bord web
- Contrôler la Luminosité de LEDs par PWM avec un Bouton Poussoir sur Arduino Mega
- Système de pointage RFID fiable avec Arduino et Python (base de données phpMyAdmin)
- Construire une Tirelire Intelligente : Contrôler un Accepteur de Pièces avec Arduino Nano
- SERENA : Système d'Alarme Arduino Mega 2560 Personnalisé avec Écran Tactile TFT LCD
- Contrôler une LED par Bluetooth avec Arduino et MIT App Inventor
- Système d'arrosage intelligent pour plantes d'intérieur avec Arduino Nano
- Guide complet des systèmes de transmission automatique
- Systèmes de lubrification centralisée automatique : types, composants et bénéfices