



Module de Communication Série HC-12 : Configuration, Caractéristiques et Transfert de Données à Distance
Avez-vous besoin d'un module de communication pour transférer et recevoir des informations à distance ? Avez-vous essayé le HC-12 ? C'est un excellent module de données série facile à configurer et utiliser.
Cet article examine le HC-12, ses propriétés, paramètres et utilisation.
Qu'est-ce que le HC-12 ?
Le HC-12 est un module de communication embarqué sans fil multi-canal 100mW pour transmettre et recevoir des données série. Il a 100 canaux et portée jusqu'à 1000 mètres.
Propriétés Techniques du HC-12
- Fréquence de fonctionnement : 433,4 à 473,0 MHz
- Tension d'alimentation : 3,2V à 5,5V DC
- Baud rate série : 1,2 kbps à 115,2 kbps
- Puissance d'émission : -1 dBm à 20 dBm
- Sensibilité de réception : -117 dBm à -100 dBm
- Température de fonctionnement : -40°C à +85°C
Comment Communiquer le Module HC-12 avec Arduino
Fig 1 : Projet Arduino Pratique
Configuration recommandée : source d'alimentation externe et condensateur de découplage pour stabiliser l'alimentation.
- Connectez émetteur et récepteur à deux cartes Arduino distinctes.
- Option : connecter les Arduino à deux ordinateurs séparés. Ou les deux au même ordinateur et téléverser les codes séparément.
- Configurez les cartes pour que la saisie dans le moniteur série envoie les données du module série HC-12.
- Envoyez commandes AT et configurez paramètres du module : mettez la broche « set » à la masse (niveau logique bas).
Paramètres du Module Radio HC-12
Fig 2 : Source d'Alimentation DC
Réglage du Baud Rate
Le module HC-12 règle automatiquement le baud rate (taux de transfert d'information). Voici les baud rates disponibles :
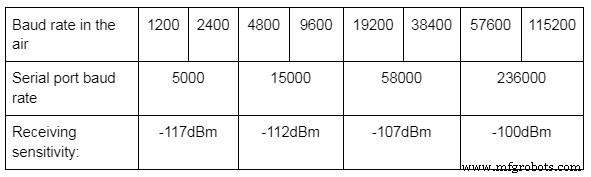
Une haute sensibilité de réception permet des débits de données plus bas. Une réduction de 6 dBm divise la sensibilité par deux. Assurez-vous que modules émetteur et récepteur ont le même baud rate :
- AT + Bx avec x = 1200, 2400, 4800, 9600, etc.
Réglage du Mode Radio
Quatre modes : FU1, FU2, FU3, FU4. FU3 est le mode par défaut.
Comment régler : AT + FUx avec X = 1, 2, 3, ou 4.
Caractéristiques des quatre modes :
FU1
Courant de repos 3,6 mA, délai transmission 15-25 ms, portée pleine puissance 100 mètres.
FU2
Courant de repos 80 µA, délai 500 ms, portée 100 mètres.
FU3
Courant de repos 16 mA, délai 4-80 ms. Portée pleine puissance 600-1000 m pour 9600 et 2400 baud respectivement.
FU4
Courant de repos 16 mA, délai 1000 ms. Portée 1800 m à pleine puissance, baud 1200.
Réglage de la Puissance d'Émission
8 niveaux de puissance (1 à 8). Niveau 8 par défaut.
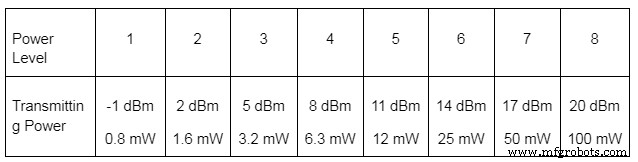
- AT + Px avec x = 1, 2, 3, 4, 5, 6, 7, 8.
Réglage du Canal
100 canaux espacés de 400 kHz. Canal 1 = 433,4 MHz, canal 100 = 473,0 MHz.
- AT + Cx avec x = 001, 002, 003, … 100.
Réglage du Format de Données
Bits transmis par octet en transfert série. Hors 8 = exotique, suivi parité ou non. Si bit parité : option vérification parité paire/impaires. Module transmet 1, 1,5 ou 2 bits d'arrêt.
- AT + Uxyz où :
- X = nombre de bits (8)
- Y = E (parité paire), O (parité impaire), N (pas de parité)
- Z = nombre bits arrêt (ex: 1 bit arrêt)
Format par défaut : 8N1.
Autres Paramètres
- AT + DEFAULT : réinitialise tous les paramètres.
- AT + UPDATE : permet mise à jour firmware.
- AT + SLEEP : 23µA pour mode veille.
Interrogation du Module HC-12
- AT + V : version firmware.
- AT + Rx où x = X (tous paramètres), X = B, C, F, ou P (baud, canal, mode, puissance).
Utilisation du Mode Veille
Adapté aux modules HC-12 envoyant données périodiquement et dormant le reste du temps. Ex: modules transmettant données station météo.
Test de Portée
Deux Arduino Nano. Récepteur sur l'un, LED sur broche 6 du Nano récepteur. Configurez, envoyez message depuis émetteur, éloignez récepteur jusqu'à perte signal = portée.
Améliorer la Portée
Matériel : condensateur plus gros sur alimentation. Meilleures antennes.
Conclusion
Le module HC-12 est excellent pour vos projets. Portée étendue, certaines atteignant 1,8 km. Commentaires, suggestions, zones d'ombre ? Contactez-nous.
Technologie industrielle
- Maîtriser les directives using C# : Imports, alias et directives static
- Kontron lance modules COM Express Compact AMD Ryzen Embedded R1000 pour systèmes embarqués haute performance, sans ventilateur
- Sundance VCS-1 : Processeur embarqué compact, basse consommation pour robotique haute précision
- Robot à commande gestuelle piloté par Raspberry Pi
- Exploiter le DevOps pour surmonter les défis du logiciel embarqué
- Maîtriser Fishbowl Manufacturing : raccourcis essentiels pour le module Ordre de fabrication
- Module Nomenclature Fishbowl : raccourcis essentiels pour une production rapide
- Maîtriser la création de nomenclatures en fabrication
- Maîtriser le groupe de modules Fabrication : Nomenclatures et gestion des ordres