



Contrôleur automatique de niveau d'eau basé sur SRF04 pour usage résidentiel et commercial
Contrôleur automatique de niveau d'eau complet utilisant SRF04, L293D & PIC16F84A
Introduction au contrôleur automatique de niveau d'eau
La surveillance et le contrôle du niveau d'eau dans les réservoirs est l'un des travaux les plus importants dans presque toutes les zones résidentielles et commerciales. Dans la plupart des cas, surtout dans les bâtiments résidentiels, en l'absence de moyens automatiques, il devient fastidieux et peu pratique de surveiller fréquemment le niveau d'eau dans les réservoirs. En fait, pour les zones où l'eau est rare, le débordement d'eau serait une chose très coûteuse à payer.
La seule solution au problème ci-dessus est d'avoir un moyen automatique de surveiller et contrôler le niveau d'eau. Bien qu'il existe de nombreuses techniques comme l'utilisation de capteurs de distance, de sondes de courant, de télémètres ultrasonores, etc., ici nous allons nous concentrer sur l'utilisation d'un télémètre ultrasonore.
- Projet connexe : Alarme de pluie – Détecteur de neige, eau et pluie
Vue d'ensemble du système de contrôleur de niveau d'eau
Le système se compose d'un capteur de télémétrie ultrasonique placé au sommet du réservoir de telle sorte qu'une fois déclenché, il envoie un signal ultrasonique. L'eau présente dans le réservoir refléterait le signal. Le capteur recevrait ce signal et le temps écoulé entre ces deux signaux donne une estimation de la distance parcourue par les signaux, donc le niveau d'eau depuis le haut.
Ici, un microcontrôleur est utilisé pour envoyer le signal de déclenchement au télémètre ultrasonique. Une fois un écho reçu, le décalage temporel entre les deux impulsions est calculé et cela est directement proportionnel au niveau d'eau. Le décalage temporel est calculé avec l'aide d'un Timer, dont le nombre d'impulsions de comptage dénote la distance parcourue par le signal, ou le niveau d'eau.
Puisque le télémètre est placé au sommet du réservoir, le contrôle du débit d'eau est fait en considérant le niveau d'eau depuis le haut du réservoir. Par exemple, si la portée mesurée est entre 0 et 1 cm, le réservoir déborde et le microcontrôleur envoie un signal de contrôle pour faire tourner le moteur en sens inverse, afin d'évacuer l'excès d'eau.
Si la portée est entre 2 et 5 cm, le réservoir est plein et le microcontrôleur envoie un signal de contrôle pour arrêter le moteur. Si la portée est supérieure à 5 cm, le réservoir est presque vide et le microcontrôleur envoie un signal de contrôle pour faire tourner le moteur en sens direct.
Schéma de circuit du contrôleur automatique de niveau d'eau
Cliquez sur l'image pour l'agrandir
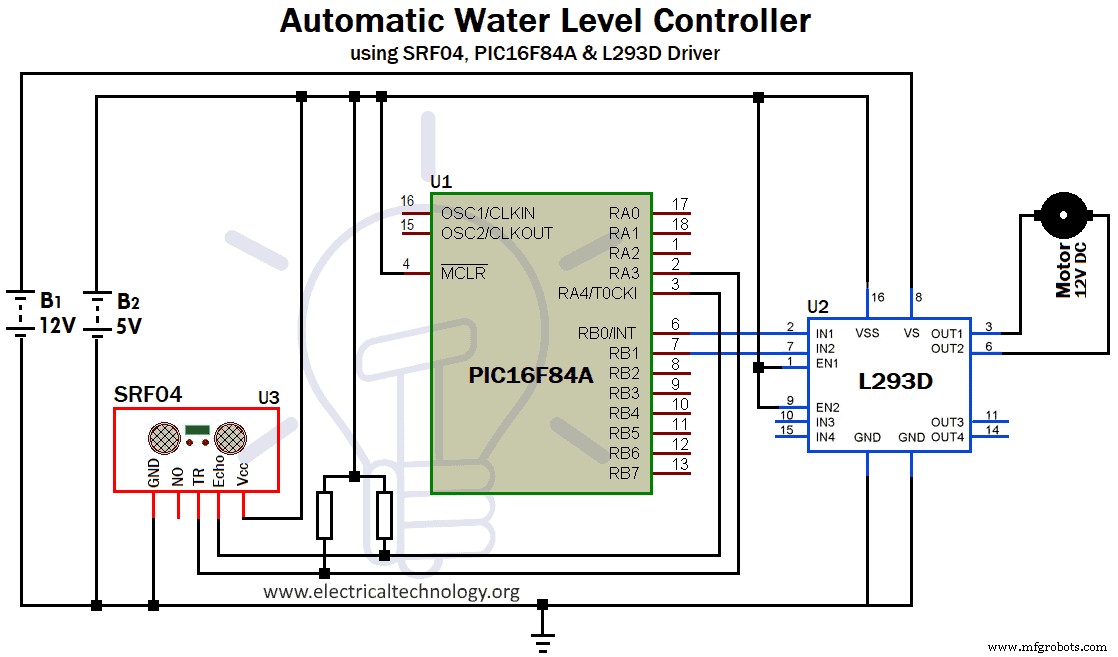
Figure 1 : Contrôleur de niveau d'eau
Description des composants
Les composants suivants seraient utilisés pour concevoir le circuit.
- Télémètre ultrasonique SRF04
- Microcontrôleur PIC PIC16F84A
- Pilote de moteur L293D
- Moteur DC
- Deux résistances de 1K
Examinons brièvement chaque composant
Télémètre ultrasonique SRF04 :
Le SRF04 est un télémètre ultrasonique de haute qualité utilisé dans de nombreuses applications robotiques pour la détection facile d'obstacles. Il nécessite un signal de 10 microsecondes pour être déclenché.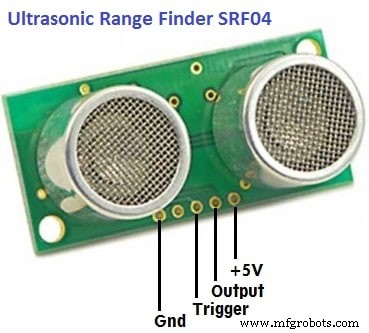
Figure 2 : Télémètre ultrasonique SRF04
Une fois déclenché, il envoie 8 impulsions d'ultrasons, à une fréquence de 40 kHz et relève simultanément sa ligne d'écho à HIGH. Une fois qu'il reçoit le signal réfléchi ou l'écho, il abaisse la ligne d'écho à LOW.
Ainsi, la largeur de l'impulsion d'écho dénote la distance parcourue par le signal ou, en d'autres termes, la distance du télémètre à l'objet. La ligne d'écho est donc une impulsion dont la largeur est proportionnelle à la distance de l'objet. Pour 1 cm, la largeur de l'impulsion d'écho serait de 58 microsecondes.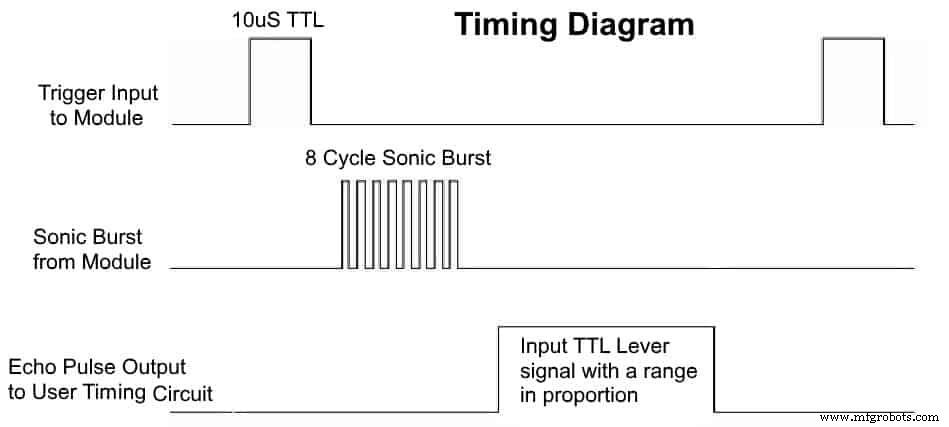
Figure 3 : Diagramme temporel SRF04
Microcontrôleur PIC PIC16F84A :
Figure 4 : Microcontrôleur PIC PIC16F84A
C'est un microcontrôleur Flash 8 bits, 18 broches, compatible CMOS, avec un seul Timer 8 bits (avec prédiviseur programmable 8 bits). Le fonctionnement du Timer est contrôlé à l'aide des registres suivants – OPTION_REG, TMR0 et INTCON. L'OPTION_REG est un registre 8 bits dont le 5e bit (T0CS) sélectionne l'opération de timer ou de compteur requise.
La mise à 1 du bit sélectionne l'opération de compteur alors que sa mise à 0 sélectionne l'opération de timer. TMR0 est le registre de timer, tandis que INTCON est le registre d'interruption dont le 5e bit (T0IE) indique le drapeau du timer, c'est-à-dire qu'il se met à 1 quand le Timer déborde.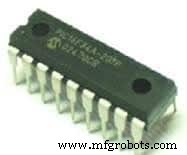
Pilote de moteur L293D :
Figure 5 : Circuit intégré pilote de moteur L293D
C'est un circuit intégré pilote de moteur DC à 16 broches, basé sur un pont en H. Il a la capacité de piloter deux moteurs et dans les deux sens. Il se compose de deux broches d'activation (Broche 1 et 9) qui, lorsqu'elles sont mises à HIGH, activent le fonctionnement du CI. Il agit essentiellement comme une interface entre le microcontrôleur et le moteur DC. Il se compose de quatre broches d'entrée – deux pour chaque circuit de pont en H. Le tableau ci-dessous dénote le contrôle du moteur.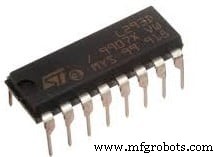
| IN1 (Broche 2) | IN2 (Broche 7) | EN1 (Broche 1) | Fonctionnement du moteur |
|---|---|---|---|
| HIGH | HIGH | HIGH | ARRÊT |
| LOW | LOW | HIGH | ARRÊT |
| HIGH | LOW | HIGH | MARCHE (Sens horaire) |
| LOW | HIGH | HIGH | MARCHE (Sens antihoraire) |
| X | X | LOW | ARRÊT |
Note : Puisque le SRF04 est un dispositif compatible TTL et le PIC16F84A est compatible CMOS, nous utilisons une résistance de tirage haut (pull-up) de 1K pour compenser le changement de niveau de tension.
Fonctionnement & Opération du contrôleur automatique de niveau d'eau
Le programme est écrit de telle sorte qu'une impulsion de 10 microsecondes est envoyée du microcontrôleur pour déclencher le télémètre ultrasonique. Ceci est écrit en utilisant une fonction de délai. Le registre de timer, TMR0, est chargé avec la valeur décimale 200, de sorte qu'il effectue 55 comptages.
La sortie du SRF04, le signal d'écho, est reçue sur la broche RA4 (la broche d'horloge du Timer, fournissant ainsi une impulsion d'horloge externe au timer). Une fois que le signal d'écho fait une transition de HIGH vers LOW, le timer est activé. Au fur et à mesure que le timer compte, le bit de drapeau d'interruption, T0IE, est surveillé. Une fois mis à 1, le timer est désactivé.
La procédure est répétée pour une autre impulsion d'écho et ainsi de suite. Le nombre de fois que le timer fonctionne est calculé et cela dénote le nombre d'impulsions d'écho. Puisque chaque impulsion d'écho est de 58 microsecondes, elle dénote 1 cm. Ainsi, 5 impulsions d'écho dénoteraient 5 cm. La valeur de ce comptage, stockée dans un entier, est utilisée pour contrôler le moteur DC.
Si la valeur est entre 2 et 5, le microcontrôleur envoie des signaux HIGH sur les broches RB0 et RB1 (connectées à IN1 et IN2 du L293D respectivement), pour arrêter le moteur. Si la valeur est entre 5 et 20, le microcontrôleur envoie un signal HIGH sur IN1 et LOW sur IN2, pour démarrer le moteur et le faire tourner dans le sens horaire. Si la valeur est entre 0 et 1, le microcontrôleur envoie un signal LOW sur IN1 et HIGH sur IN2, pour démarrer le moteur et le faire tourner dans le sens antihoraire.
Avantages du contrôleur automatique de niveau d'eau utilisant SRF04
- Ce serait un système simple et pratique.
- Ce serait un système à faible coût grâce à l'utilisation de composants peu coûteux.
- L'utilisation d'une technique automatique éliminerait les obstacles rencontrés dans le contrôle du niveau d'eau par des moyens manuels.
- Puisqu'aucune pièce mécanique n'est utilisée, cela éliminerait le risque d'usure mécanique ou de corrosion.
Inconvénients du contrôleur automatique de niveau d'eau
- Le télémètre ultrasonique, SRF04, serait soumis à un amortissement en raison de l'utilisation de nombreux composants électroniques et devrait donc être correctement isolé.
- Ce système est conçu de telle sorte que le capteur et l'actionneur doivent être placés à proximité l'un de l'autre. En termes simples, ce système de contrôle est pour les endroits où le réservoir d'eau est proche de la pompe à eau. Ainsi, pour de nombreux bâtiments où des pompes immergées sont utilisées et les réservoirs d'eau sur les toits, ce système de contrôle automatique de niveau d'eau ne peut pas être utilisé. Cependant, cela peut être modifié en utilisant un circuit de communication.
Technologie industrielle
- Technologies de teinture sans eau de pointe : durabilité accrue et réduction des déchets dans le textile
- 4 avantages majeurs de la détection intelligente de fuites pour la sécurité des bâtiments et les économies
- Pourquoi la détection de fuites d'eau IoT de Biz4Intellia booste l'efficacité industrielle – 5 avantages clés
- Surveillance et contrôle intelligents du niveau d'eau : Efficacité et durabilité dans la gestion industrielle de l'eau
- 7 avantages clés de la solution intelligente de surveillance de niveau Biz4Intellia
- Système intelligent de surveillance des rivières par IoT : gestion de l'eau et prévention des inondations
- Le polyuréthane peut-il être vraiment étanche ? Comprendre l'absorption d'eau
- Nomenclatures manuelles vs automatisées : Pourquoi l'automatisation booste l'efficacité
- 7 avantages clés des cuisines entièrement et semi-automatisées pour la restauration en cloud