



Modulation de Largeur d'Impulsion (PWM) : Principes, Applications et Perspectives de Conception
La Modulation de Largeur d'Impulsion (PWM ou MLI) utilise des formes d'onde numériques précises pour réguler la délivrance de puissance, offrant un chemin à faible matériel vers les signaux analogiques.
Dans les alimentations linéaires, la chaleur est un inconvénient majeur car les résistances variables doivent porter un courant substantiel en continu. Les dispositifs de commutation numériques, en revanche, dissipent la majeure partie de leur puissance seulement pendant la brève transition entre états passant et bloqué. Cela suit l'équation fondamentale de puissance :
P = V × I — quand soit la tension soit le courant est près de zéro, la consommation de puissance est minime. La PWM exploite ceci en maintenant le transistor pleinement passant ou bloqué pendant la majeure partie du cycle, réduisant ainsi la puissance moyenne et la chaleur.
Puisque la forme d'onde PWM peut être librement modulée sans besoin de capture de données continue (sauf dans les contrôleurs haut de gamme), elle se comporte beaucoup comme un système de commande analogique tout en conservant la simplicité numérique.
Rapport Cyclique (Duty Cycle)
Le rapport cyclique définit la proportion de temps où le signal reste haut pendant une période. Bien qu'un rapport cyclique de 50 % soit le cas « équilibré » conventionnel, la PWM permet toute valeur de 0 % (complètement éteint) à 100 % (pleinement allumé). L'illustration suivante montre des rapports cycliques de 10 %, 50 % et 90 % à la même fréquence, bien que la fréquence puisse varier indépendamment.
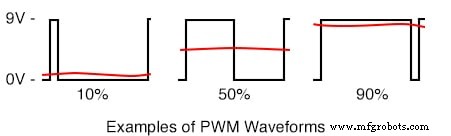
Les charges comme les résistances intègrent naturellement la puissance moyenne proportionnelle au rapport cyclique. Les LED, qui présentent une relation non-linéaire courant-lumière, répondent linéairement à la PWM, permettant un contrôle précis de la luminosité. Les moteurs bénéficient aussi de la réactivité de la PWM pour la régulation de vitesse.
Une méthode courante pour générer de la PWM consiste à comparer une forme d'onde en dents de scie (ou triangulaire) avec un niveau de référence. La linéarité de la rampe et sa fréquence — agissant comme taux d'échantillonnage — sont critiques pour un contrôle précis du rapport cyclique.
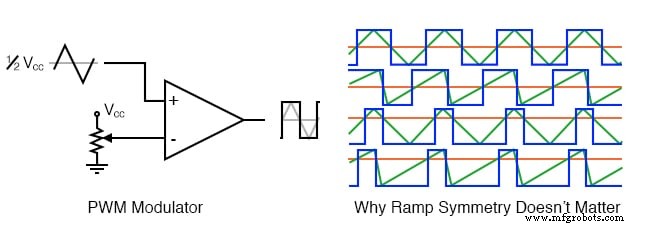
Quand aucun calcul n'est requis, la PWM peut opérer à des vitesses très élevées limitées principalement par la bande passante du comparateur. De nombreux microcontrôleurs intègrent des modules PWM dédiés capables de génération de signal à la volée.
Applications
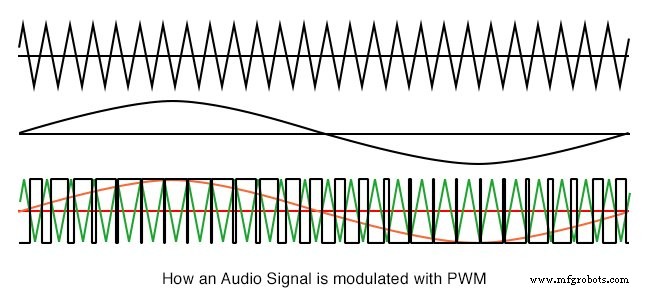
La Modulation de Largeur d'Impulsion est intégrale aux amplificateurs audio Classe D. En élevant la tension de sortie et en choisissant une fréquence de commutation au-delà de l'audition humaine (typiquement 44 kHz), l'amplificateur reproduit la forme d'onde audio tandis que le haut-parleur ne répond qu'au contenu basse fréquence. Des taux de commutation plus élevés (ex: 100 kHz) améliorent davantage la fidélité.
Le contrôle de vitesse moteur est un autre cas d'usage dominant. La PWM permet une régulation efficace des moteurs à fort courant, surtout à bas tours par minute (RPM), où la mise à l'échelle de tension linéaire gaspillerait de la puissance.
Ponts en H (H-Bridges)
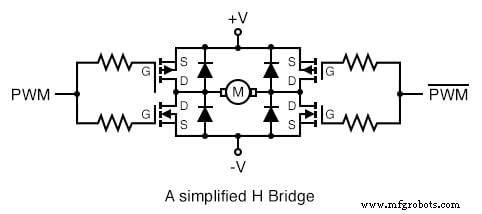
Lorsqu'associée à une configuration en pont en H, la PWM peut doubler efficacement la tension aux bornes d'une charge en commutant l'alimentation des deux côtés de la charge. Pour charges inductives comme les moteurs, des diodes de roue libre suppriment les pics de tension qui pourraient endommager les transistors. L'inductance inhérente filtre aussi les composantes PWM haute fréquence.
Cependant, un séquençage précis de la commande de grille est essentiel pour éviter le « tir simultané » (shoot-through), où les transistors supérieurs et inférieurs conduisent simultanément, risquant de surcharger l'alimentation. Des CI de commande dédiés fournissent le temps mort nécessaire pour prévenir cette condition.
Alimentations à Découpage (SMPS)
Les conceptions SMPS utilisent fréquemment la PWM, bien que d'autres schémas de modulation existent. En stockant l'énergie dans des inductances et condensateurs pendant le cycle éteint, ces alimentations peuvent atteindre des rendements dépassant 90 % dans les topologies optimales.
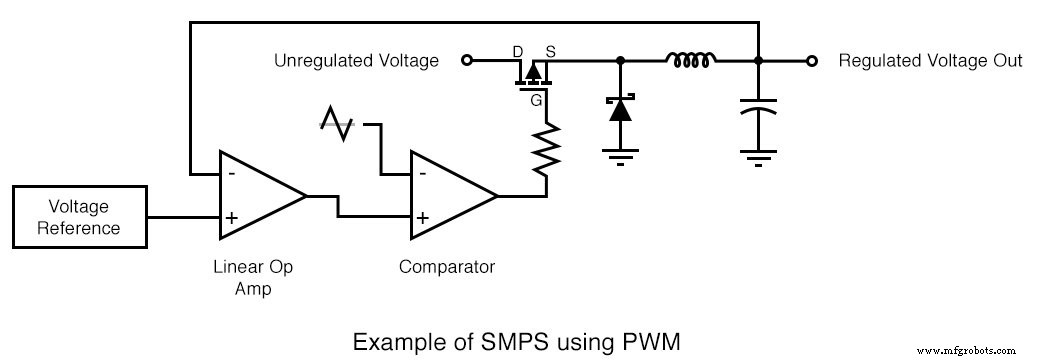
Par exemple, un SMPS à 90 % de rendement convertissant 12 VCC en 5 VCC à 10 A tirerait environ 4,6 A de l'entrée (12 V × 4,6 A ≈ 55 W). Les 5 W restants se manifestent comme chaleur minime, gardant le régulateur plus frais que son homologue linéaire, bien qu'avec un bruit légèrement plus élevé.
FICHES DE TRAVAIL CONNEXES :
- Projet de Conception : Générateur de Signal PWM (Modulation de Largeur d'Impulsion) Fiche de travail
- Fiche de travail : Modulation de Signal
Technologie industrielle
- Mesurer la dissipation de puissance dans les résistances : expérience pratique avec la loi de Joule
- Comprendre les circuits AC : Guide pour débutants
- Alimentation à transformateur : Construction d'un circuit abaisseur 12 VAC sûr
- Codes couleurs de câblage standard pour circuits CA & CC — CEI, US, UK et Canada
- Relais de protection : sauvegarde des systèmes électriques industriels
- Circuits d'Alimentation : Types, Principes de Conception et Performances
- Comprendre la puissance dans les circuits électriques : Mesure et signification
- Calculer la dissipation de puissance dans les circuits résistifs
- L'énergie éolienne : transformer le mouvement de l'air en électricité propre