



Facteurs clés de conception des CAN : résolution, échantillonnage et performance pratique
Dans tout système d'acquisition de données, le paramètre le plus critique d'un CAN est sa résolution — le nombre d'états binaires qu'il peut produire. Puisqu'un CAN convertit une entrée analogique en variation continue en un ensemble fini de codes numériques, savoir combien de niveaux distincts existent est essentiel.
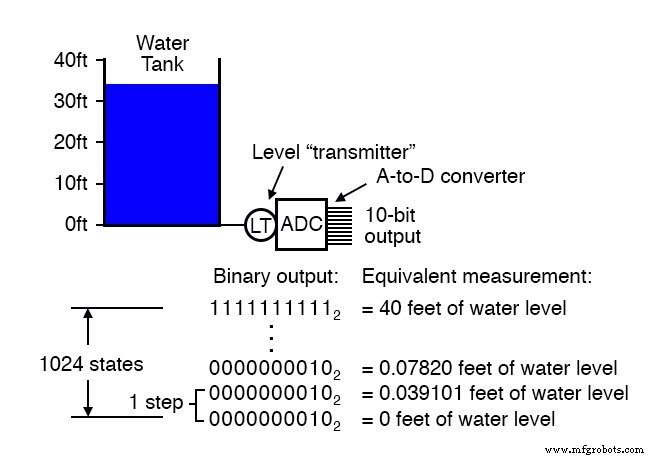
Par exemple, un CAN 10 bits peut représenter 210 = 1024 valeurs différentes. Sur la plage complète 0 %–100 %, le convertisseur sort la séquence binaire 0000000000 à 1111111111.
Doubler le nombre de bits à 11 fournit 211 = 2048 niveaux, divisant effectivement par deux la taille de chaque pas dans la plage mesurée.
La résolution importe le plus lorsque l'étendue de mesure est grande par rapport à la précision requise. Considérez la surveillance du niveau d'eau dans un réservoir de 40 ft avec un CAN 10 bits. Zéro pied correspond à 0 % de l'échelle et 40 pieds à 100 %. Le CAN peut distinguer 1024 états discrets, donc chaque pas couvre 40 ft ÷ 1023 ≈ 0,0391 ft (≈ 0,469 in). C'est le plus petit changement de niveau détectable par l'instrument — juste sous 0,1 % de la plage totale.
Supposons que l'application exige une résolution d'un dixième de pouce. Le réservoir nécessite alors 40 ft ÷ (0,1 in ÷ 12 in/ft) ≈ 4800 pas. Un CAN 10 bits ne fournit que 1023 pas, 11 bits donnent 2047, 12 bits fournissent 4095, et 13 bits donnent 8191 — plus que suffisant. Par conséquent, au moins un convertisseur 13 bits est nécessaire.
Un autre paramètre clé est la fréquence d'échantillonnage (ou taux de conversion). C'est le taux auquel le CAN sort un nouveau code. Pour des signaux variant lentement — comme le niveau de réservoir — le taux d'échantillonnage peut être modeste, mais pour l'audio ou autres signaux haute fréquence, le CAN doit fonctionner bien plus vite.
Les CAN à approximation successive illustrent le compromis : avec une période d'échantillonnage fixe, un signal lent est fidèlement capturé, tandis qu'un signal rapide souffre de sous-échantillonnage et de distorsion. Les détails manquants surviennent parce que la période d'échantillonnage du CAN est trop longue par rapport à la dynamique du signal.
La limite théorique d'un CAN est la fréquence de Nyquist, la moitié du taux d'échantillonnage. Un CAN fonctionnant à 5 kHz peut résoudre des signaux jusqu'à 2,5 kHz. Un échantillonnage en dessous de ce seuil cause de l'aliasing, où des composantes haute fréquence se déguisent en fréquences plus basses. Des illustrations typiques montrent la forme d'onde de sortie étirée dans le temps et sa forme altérée dramatiquement.
En pratique, une règle de prudence est de maintenir la fréquence mesurable la plus élevée entre un cinquième et un dixième du taux d'échantillonnage. Une technique anti-aliasing courante consiste à placer un filtre passe-bas à l'entrée du CAN, atténuant tout signal au-dessus de la limite pratique.
La récupération de palier est une autre métrique de performance : elle mesure à quelle vitesse un CAN peut ajuster sa sortie face à un changement soudain de l'entrée analogique. Certaines technologies, comme les convertisseurs à suivi, mettent à jour rapidement mais prennent du retard lorsque l'entrée fait un saut brusque.
Bien qu'aucun CAN ne soit parfait, des choix d'ingénierie — comme augmenter la vitesse d'horloge ou ajouter un filtrage dédié — peuvent améliorer la résolution, la vitesse et la réponse aux paliers.
Voici un classement général des technologies de CAN basé sur des attributs de performance typiques :
- Rapport résolution/complexité : intégrant pente simple, intégrant double pente, compteur, suivi, approximation successive, flash.
- Vitesse : flash, suivi, approximation successive, intégrant pente simple & compteur, intégrant double pente.
- Récupération de palier : flash, approximation successive, intégrant pente simple & compteur, intégrant double pente, suivi.
Ces classements peuvent varier selon les contraintes d'application spécifiques. Par exemple, les CAN à suivi répondent uniformément à tous les changements de palier, tandis que les CAN à pente simple ou compteur détectent les paliers haut-vers-bas plus vite que bas-vers-haut. Les CAN à approximation successive s'adaptent généralement rapidement à tout signal analogique, mais les CAN à suivi les surpassent lorsque le signal change plus lentement qu'un pas de résolution par cycle d'horloge.
En fin de compte, le choix d'un CAN implique d'équilibrer résolution, taux d'échantillonnage, récupération de palier et complexité de conception pratique pour répondre aux exigences de mesure de votre système.
Technologie industrielle
- Fondamentaux des circuits DC : comprendre le courant continu et concepts électriques de base
- Comprendre les circuits AC : Guide pour débutants
- Circuits à semi-conducteurs discrets : Fondements et applications pratiques
- Fondements des circuits intégrés analogiques : concepts, composants et applications pratiques
- Circuits intégrés : fondamentaux des portes logiques numériques
- Comprendre le groupement de bits dans les systèmes numériques
- Déterminisme et tolérance aux pannes : principes de conception essentiels pour les réseaux de contrôle industriels
- Circuits de Commande : Fondamentaux, Applications et Bonnes Pratiques
- Considérations pratiques pour la sélection et l'utilisation des inductances