



Scanners 3D avancés pour l'ingénierie inverse de précision
L'une des grandes avancées dans le domaine de l'ingénierie industrielle a été le développement des processus d'ingénierie inverse. Cela consiste à extraire l'information directement d'un système physique et à la traduire en un modèle numérique.
L'ingénierie inverse offre de nombreux avantages lors de la modélisation et la simulation d'un système ou produit. D'une part, elle permet d'extraire une information directe du modèle, qui est plus fiable et de plus haute qualité, et d'autre part, elle accélère et raccourcit les temps de travail. Cela permet de modéliser des systèmes complexes de manière plus fiable et en moins de temps.
L'un des domaines où l'ingénierie inverse a été appliquée avec le plus de succès est la métrologie, avec la numérisation de géométries complexes.
Scanners 3D
La numérisation 3D est le processus de conversion d'une surface physique en un modèle numérique. Elle consiste à extraire la position relative de multiples points sur cette surface (nuage de points) et à interpoler numériquement la surface les contenant, reconstruisant ainsi la géométrie de la pièce.
Les principaux paramètres définissant ce nuage de points sont la résolution et la précision. La résolution est donnée par la distance minimale qui peut être résolue entre deux points et la précision par l'erreur dans la détermination de la position réelle de chaque point. Une résolution plus élevée permettra de capturer des détails plus petits tandis qu'une haute précision fournira des modèles avec des dimensions plus proches de la réalité et donc des tolérances plus faibles.
Les dispositifs conçus à cet effet sont connus sous le nom de scanners 3D. Il y en a de nombreux types selon leur technologie, et ils peuvent être classés en deux grands groupes : contact et sans contact.
Les scanners 3D à contact sont probablement les moins courants, bien qu'ils soient parmi les plus précis. Ils consistent en un bras articulé, généralement avec 6 degrés de liberté, avec un stylet à l'extrémité. L'opérateur parcourt la surface avec le stylet pendant que des capteurs enregistrent la position à une fréquence spécifique. Le principal inconvénient de cette technologie est qu'elle nécessite que l'opérateur scanne toute la surface avec le stylet, ce qui peut être un processus très lent. D'autre part, le frottement du stylet sur la surface peut endommager la surface, ce qui peut être problématique avec des artefacts archéologiques ou des œuvres d'art.
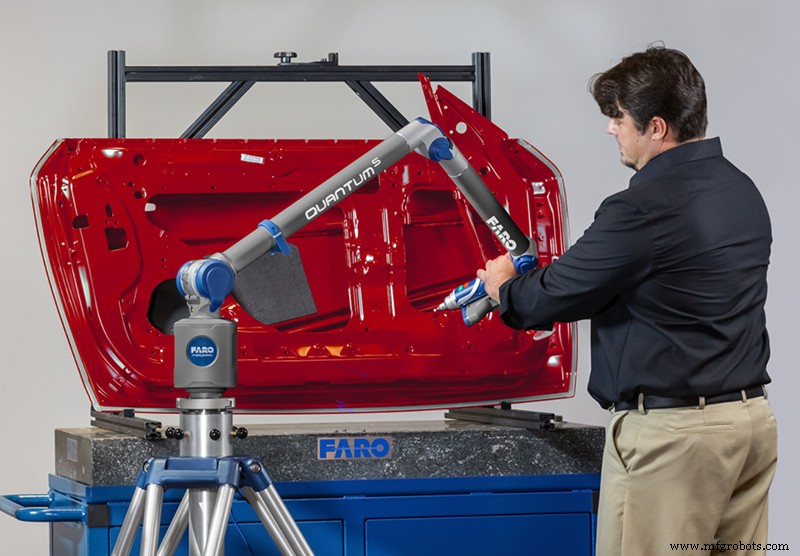
Image 1 : Scanner 3D à contact Faro. Source : Faro.com
Les scanners sans contact sont basés sur des technologies optiques et se divisent en deux catégories : systèmes passifs et systèmes actifs.
Les systèmes passifs sont principalement basés sur l'extraction de l'information géométrique d'une surface à partir de photographies prises depuis deux points de vue définis, une technique connue sous le nom de stéréoscopie et basée sur l'effet de parallaxe de la vision humaine. Son principal avantage est qu'il peut cartographier de grandes surfaces rapidement et à moindre coût, mais sa résolution et sa précision sont très faibles. De plus, il ne permet pas de capturer des mesures réelles, donc il nécessite un système complémentaire qui permette de redimensionner le modèle à ses dimensions réelles.
La technologie de numérisation 3D passive la plus connue est la photogrammétrie, principalement utilisée en cartographie topographique et génie civil. Elle est généralement complétée avec des données de positionnement par satellite pour ajouter des données dimensionnelles précises.
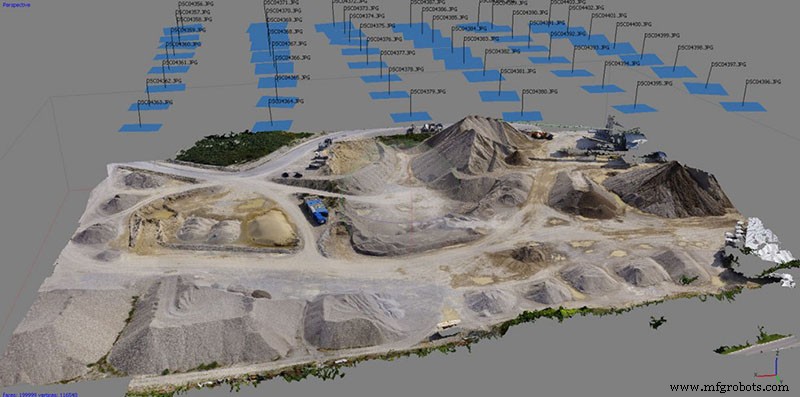
Image 2 : Modèle topographique réalisé par photogrammétrie. Source : aamspi.com
Enfin, il y a les systèmes actifs de numérisation 3D sans contact. C'est le groupe le plus large et le plus utilisé dans l'industrie, l'art, la médecine et le divertissement.
Ce type de système repose sur la mesure d'un signal émis sur la surface. Bien que tout type de signal capable d'interagir avec la surface puisse être utilisé, comme les ultrasons, les systèmes les plus courants sont optiques.
Il y a de multiples technologies dans cette catégorie, cependant, les plus courantes sont quatre : scanners 3D temps de vol, scanners 3D par triangulation, scanners 3D par différence de phase et scanners 3D à lumière structurée.
Scanners 3D temps de vol (ToF) : Basés sur le calcul de la distance à la surface en mesurant le temps qu'il faut à une impulsion de lumière laser pour aller et revenir de la surface. Il combine une longue portée avec une haute fréquence d'acquisition de points. Il est principalement utilisé pour la cartographie de grandes structures ou comme outil métrologique pour déterminer les déformations dans les éléments structurels. De nos jours, son utilisation non professionnelle est devenue courante grâce à son implémentation dans certains téléphones comme les iPhones grâce à leur capteur lidar.
Vidéo 1 : Numérisation 3D avec technologie ToF avec un iPhone. Source : labs.laan.com
Scanners 3D par triangulation ou laser : Ils consistent en un émetteur laser et un capteur à réseau de photodiodes, positionnés à un certain angle. Lorsque le faisceau laser est réfléchi sur la surface à cartographier, il est incident sur un certain point du capteur, selon la distance à la surface. Cela permet de trianguler la position du point où le faisceau laser est incident. C'est l'un des systèmes les plus précis, cependant, cela dépend de l'angle auquel le laser est incident sur la surface, donc il nécessite des distances de travail très courtes. Il est adapté pour la cartographie d'objets de petite à moyenne taille avec haute résolution et précision.
Vidéo 2 : Fonctionnement d'un scanner 3D par triangulation. Source : www.micro-epsilon.com
Scanners par différence de phase : C'est une solution intermédiaire aux deux précédents. Ils consistent en un émetteur laser modulé et un détecteur, et déterminent la distance à l'objet en comparant la phase de la lumière émise et reçue. Ils ont une bonne distance de travail et une précision moyenne, les rendant adaptés pour la cartographie de grands objets avec bonne précision.
Scanners à lumière structurée : Probablement les plus courants aujourd'hui. Ce sont les scanners 3D les plus polyvalents car ils combinent excellente résolution, haute précision, haute vitesse d'acquisition et faible coût. Ils consistent en une caméra avec un objectif calibré et un projecteur qui projette des motifs de lumière sur la surface. La caméra capture les images des déformations de ces motifs sur la surface et au moyen d'algorithmes de traitement complexes génère le nuage de points. Ce système permet d'obtenir des centaines de points à chaque capture, donc il a une haute vitesse d'acquisition. De plus, selon l'objectif utilisé, il est possible d'ajuster la distance de travail, la précision et la résolution. Ils ont aussi l'avantage que de nombreux modèles, comme ceux de Thor3D, peuvent être utilisés à main levée, sans besoin de trépied. Leur principal inconvénient est qu'ils sont sensibles aux conditions de lumière ambiante et à la finition de la pièce, donc la numérisation 3D doit être effectuée sous un éclairage approprié et dans le cas de surfaces brillantes ou transparentes, il peut être nécessaire d'appliquer une peinture mate spéciale.
Vidéo 3 : Scanner 3D à lumière structurée Calibry. Source Thor3Dscanner.com
Traitement du nuage de points
Généralement, les systèmes de numérisation 3D ne capturent pas de données continues, mais des positions discrètes de la surface à capturer. C'est ce qu'on appelle un nuage de points. Le nuage de points obtenu par le scanner 3D ne peut pas être utilisé directement, donc plusieurs tâches de post-traitement sont nécessaires pour atteindre la réplique numérique.
La qualité finale du modèle dépendra, en plus de partir d'un nuage de points de qualité, de son traitement correct. Cela nécessite un logiciel avec de bons algorithmes de reconstruction et quelques connaissances en traitement de nuage de points.
Tout d'abord, dans le cas où la numérisation 3D a été effectuée en plusieurs captures, les différents nuages de points doivent être alignés et fusionnés pour obtenir un nuage unique couvrant tout le modèle. La précision de l'alignement des nuages de points dépendra largement des capacités de suivi du scanner 3D. Le suivi par marqueurs sera toujours le plus facile à aligner, cependant, il y a des cas où les marqueurs ne peuvent pas être utilisés, comme dans le cas d'œuvres d'art. Pour ces cas, certains scanners, comme Calibry ou Calibry Mini, intègrent de multiples options de suivi, comme le suivi par texture.
Vidéo 4 : Numérisation 3D avec marqueurs. Source : Thor3Dscanner.com.
Ensuite, le nuage de points doit être nettoyé en supprimant les points qui ne correspondent pas à la surface, soit parce qu'ils appartiennent à des objets de l'environnement, soit parce qu'ils apparaissent à cause d'une erreur du scanner 3D. Un scanner 3D de qualité avec un bon processus de numérisation fournira un nuage de points propre avec peu ou pas de points en excès.
Une fois le nuage de points nettoyé, il sera nécessaire de reconstruire le maillage. La sélection de paramètres appropriés fournira des maillages précis et correctement ajustés.
Après la conversion du nuage de points en maillage polygonal, il devra être vérifié et réparé. L'un des défauts les plus courants est généralement l'apparition de trous dans le maillage dus à des données manquantes pendant la numérisation. La seule façon de réparer ces défauts sera d'appliquer un patch par interpolation. La qualité des algorithmes d'interpolation implémentés dans le logiciel influencera la qualité de la reconstruction.
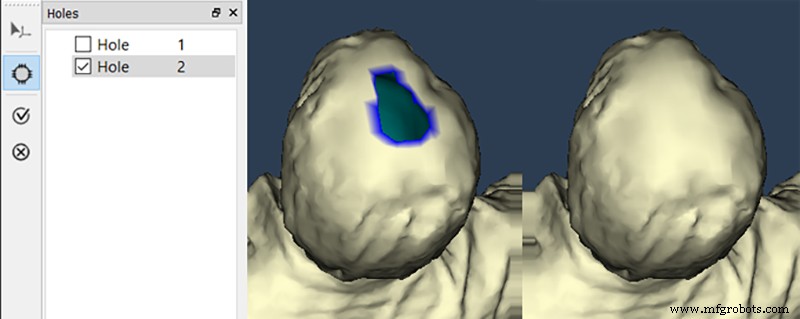
Image 3 : Réparation d'un trou dans le maillage avec Calibry Nest. Source : Thor3Dscanner.com.
Finalement, il sera nécessaire d'optimiser le maillage. Le type d'optimisation dépendra largement de l'application finale. Le maillage peut être simplifié, sacrifiant la résolution au profit de la réduction de la taille du fichier. La simplification du maillage peut souvent aider à corriger de petits défauts, obtenant des géométries plus simples et plus homogènes. D'autre part, la résolution du maillage peut être augmentée en interpolant de nouveaux éléments. Augmenter la résolution du maillage n'augmente pas la résolution de la capture, cependant, cela peut aider à obtenir une plus grande continuité et douceur dans les surfaces courbes.
Certains scanners 3D, comme ceux basés sur la lumière structurée, permettent de capturer simultanément la texture et la couleur des surfaces par des photographies. Cela permet une étape supplémentaire dans le traitement en permettant de mapper la texture sur le maillage. Cela est particulièrement intéressant pour les applications liées à l'art et au divertissement.
Vidéo 5 : Modèle 3D texturé numérisé avec Calibry. Source : Thor3Dscanner.com.
Il y a de nombreuses applications possibles pour les scanners 3D dans différents secteurs industriels. En médecine et orthopédie, par exemple, ils peuvent reproduire numériquement des parties du corps d'un patient pour développer des orthèses personnalisées. Dans le domaine du divertissement, ils ont été largement utilisés dans le cinéma et les jeux vidéo pour créer des jumeaux numériques d'acteurs. Ils sont de plus en plus utilisés dans l'art et l'archéologie pour produire des répliques numériques d'œuvres d'art et d'artefacts historiques pour que des scientifiques du monde entier puissent les étudier. En ingénierie, ils ont facilité l'élaboration de plans de pièces complexes, réduisant le temps de travail et atteignant des modèles plus précis. En inspection, ils facilitent la comparaison de la géométrie d'un composant dans le temps pour détecter des déformations qui aident à prévenir les pannes.
Les scanners 3D sont aujourd'hui un outil indispensable dans de nombreux secteurs. Le développement de nouvelles techniques, comme la lumière structurée, a conduit à de nouveaux scanners 3D qui offrent haute résolution et précision, combinés avec une haute vitesse d'acquisition de données et un prix économique. Exemples sont les nouveaux scanners Calibry et Calibry Mini ou la série EinScan de Shining.
impression en 3D
- Aluminium JIS H4120 nuance 6061-O – Excellente résistance à la corrosion et soudabilité
- Alliage aluminium JIS H4100 Grade 6061-O : Haute résistance, résistant à la corrosion
- Alliage aluminium JIS H4120 Grade 6061 T6 : Haute performance et résistance à la corrosion
- Aluminium 6061-T6 (JIS H4140) – Alliage haute résistance et résistant à la corrosion
- Aluminium JIS H4180 6061-T6 : Alliage haute performance résistant à la corrosion
- Alliage d'aluminium JIS H4040 Grade 6061 T4 – Résistance à la corrosion et soudabilité supérieures
- Alliage d'aluminium JIS H4040 Grade 6061 T6 – Haute résistance et résistance à la corrosion
- JIS H4080 Grade 6061 O : Alliage d'aluminium premium pour la durabilité
- EN 573-3 Grade AW-6061 O3 – Alliage d'aluminium premium pour résistance à la corrosion