



Révolutionner la navigation automobile : IMU MEMS haute performance, évolutifs d'ACEINNA
Pour découvrir ce qui attend les systèmes de navigation automobile MEMS, j'ai interviewé Yang Zhao, PDG, et Teoman Ustun, VP Marketing et Développement commercial, ACEINNA, Inc. (Boston, MA).
Tech Briefs : Pourquoi appelez-vous les IMU d'ACEINNA « prochaine génération » ?
Yang Zhao : Dans des conditions idéales, vous pouvez naviguer une voiture avec une seule caméra. Mais pour atteindre une sécurité et une disponibilité tout le temps, les véhicules autonomes s'appuient de plus en plus sur des technologies de capteurs supplémentaires. Cependant, ces capteurs comme la Vision, Radar, Lidar, GNSS, RTK peuvent tous être aveuglés dans certaines situations. L'IMU est le seul capteur qui continue à fonctionner même quand tous les autres capteurs échouent. Notre défi est d'augmenter la durée pendant laquelle le calcul estimé (dead reckoning) avec l'IMU sera fiable. Le produit actuel que nous avons est plus comme un niveau industriel haut de gamme mais conçu pour être incorporé dans des voitures de tourisme.
Teoman Ustun : La technologie MEMS révolutionnaire que nous développons atteindra la performance d'un gyroscope à fibre optique au prix d'une solution MEMS silicium. C'est essentiellement une technologie qui change la donne.
À chaque génération, nous avons amélioré la performance de notre IMU en termes de marche aléatoire angulaire (ARW), d'instabilité de biais, et d'immunité aux vibrations/chocs. Avec cette dernière génération, nous avons aussi ajouté une architecture triple redondante, qui est extrêmement importante pour deux raisons. Elle améliore la fiabilité de niveau automobile et augmente aussi la performance de l'IMU. Par exemple, à ma connaissance, nous avons le seul INS (système de navigation inertielle) intégré avec IMU triple redondant qualifié ASIL-B ISO 26262 (Niveau d'intégrité de sécurité automobile) sur le marché. Cette qualification donne essentiellement aux clients automobiles la confiance que notre capteur générera des données de manière robuste sur la durée de vie du véhicule.
Nos IMU les plus récents ont aussi des fonctionnalités d'architecture ouverte qui permettent à nos clients de tirer parti de leur savoir-faire ou d'implémenter leur « sauce secrète » dans notre matériel.
Zhao : Les IMU de grade aérospatial ont une excellente stabilité mais sont grands, lourds et chers — voir Figure 1 pour une comparaison des différents grades d'IMU. Nous visons à apporter sur le marché un système IMU qui approchera le grade navigation. Aujourd'hui, vous pouvez obtenir des IMU grade navigation, mais ils utilisent tous des gyroscopes à fibre optique et sont dans la gamme de prix des dizaines de milliers de dollars. Ils sont gros, lourds et chers, mais dans l'avionique et le militaire, ce n'est pas un facteur bloquant.
Mais quand vous parlez d'utiliser un IMU dans une voiture, personne ne paierait ce genre d'argent. Donc, ce que nous essayons de faire est de développer une nouvelle technologie IMU MEMS de génération qui peut atteindre une performance de grade navigation, qui peut approcher les niveaux de performance des gyroscopes à fibre optique. Contrairement aux autres qui ont initialement ciblé les IMU de grade grand public et essaient maintenant de les déplacer vers des applications de performance supérieure, nous avons commencé avec des applications industrielles de haute performance en tête, pour définir les exigences de notre capteur automobile.
Les produits automobiles les plus récents que nous avons introduits sont rentables. Ils sont très conçus et développés depuis le bas pour avoir une optimisation prix/performance pour des applications à haut volume. Nous visons un prix de moins de 500 $ et éventuellement, même moins.
Tech Briefs : Pourriez-vous expliquer certaines des fonctionnalités qui améliorent la précision, la stabilité et la fiabilité de votre nouvel IMU ?
Ustun : Premièrement, nos capteurs IMU ont une triple redondance — il y a trois accéléromètres et trois gyroscopes. Nous surveillons tous les paramètres critiques, y compris les tensions, courants et températures, ainsi que la performance des IMU individuels. Avoir cette triple redondance nous permet d'implémenter des auto-tests continus. Nous obtenons une bonne confiance sur la performance du gyroscope et de l'accéléromètre en comparant et contrastant ce flux de données triple.

Nous avons aussi six degrés de liberté : les trois accéléromètres et trois gyroscopes mesurent les axes XYZ. Les gyroscopes mesurent la vitesse de rotation, qui une fois intégrée donne le changement de position angulaire. L'accéléromètre mesure l'accélération, qui une fois intégrée donne la vitesse et une fois intégrée à nouveau, donne la position. En traitant les données du gyroscope et de l'accéléromètre, et en utilisant des filtres et algorithmes optimisés pour une application donnée, nous obtenons des données angulaires vraiment précises pour le roulis, le tangage et le lacet (voir Figure 2). La donnée la plus critique pour une application automobile est le lacet, qui indique le degré de dérive de la voiture. Le tangage indique si vous montez ou descendez une colline. Espérons que vous ne verrez jamais de roulis dans votre voiture.
Tech Briefs : Quel genre de précision pourriez-vous maintenir sur quelle période ?
Ustun : C'est très difficile à dire car cela dépend de tant de scénarios différents. Actuellement, nous devons atteindre une précision au niveau de la voie. Une voie fait environ trois mètres de large, et une voiture de tourisme environ deux mètres. Puisque vous voulez vous assurer que vous ne sortez pas de la voie, vous avez environ plus ou moins un demi-mètre avant de dériver trop loin. À des vitesses automobiles typiques, une correction d'un demi-mètre pourrait être réalisée en moins d'une seconde. Puisque, sous calcul estimé, vous pouvez maintenir la précision requise pendant 60 à 90 secondes, notre IMU peut facilement maintenir une voiture dans sa voie.
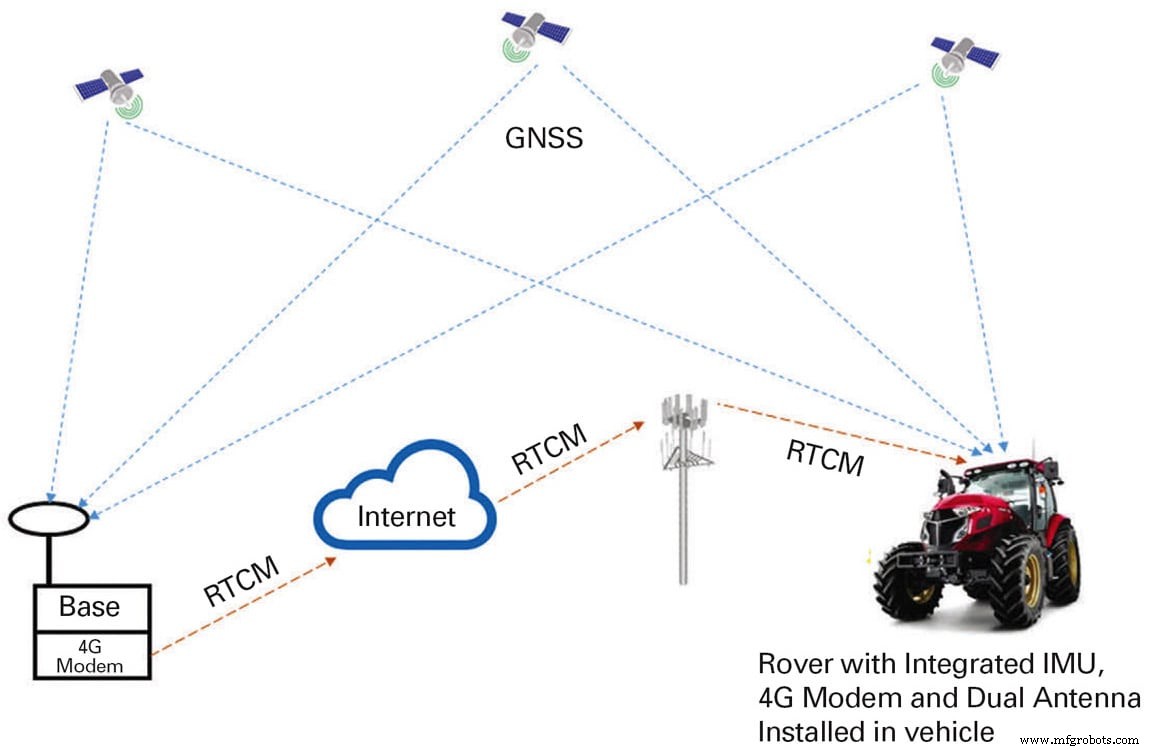
Tech Briefs : Donc, un IMU vous donne une précision relative. Qu'en est-il de la précision absolue ?
Ustun : Les données de localisation absolue sont généralement dérivées d'un signal GNSS. Historiquement, la précision positionnelle des récepteurs GNSS a été d'un mètre ou plus. Donc, le GNSS seul n'est pas suffisant pour la précision au niveau de la voie requise pour l'automobile, jusqu'à 2 cm.
La cinématique en temps réel (RTK) est une technique pour améliorer la précision positionnelle d'un récepteur GNSS. Elle utilise un réseau de stations de base qui peuvent envoyer des corrections à notre moteur de positionnement RTK monté sur le véhicule, qui les utilise pour recalculer sa position plus précisément.
Le RTK est un service que vous pouvez acheter ou souscrire auprès de nombreuses sources. Ce que nous voyons de plus en plus, c'est que l'infrastructure de communication — même les fournisseurs de services télécoms comme Verizon, Softbank ou China Mobile — ont commencé à offrir des services RTK. De notre perspective produit, nous sommes agnostiques au fournisseur de service — nous avons l'intention de supporter n'importe lequel et chacun de ces fournisseurs de services RTK pour aider nos clients à atteindre les limites de précision qu'ils recherchent. Nous fournissons une solution à la fois matérielle et logicielle.
Bien que nous ne fournissions pas le service, nous permettons à nos clients de choisir celui qui leur convient le mieux. Cependant, nous qualifions d'abord ces services. Nous nous assurons qu'ils sont compatibles avec notre matériel et logiciel. Et puis nous les mettons sur notre site web pour donner aux clients la flexibilité de choisir parmi une liste de fournisseurs de services. Le plus souvent, le RTK vient comme un service sur un réseau 4G LTE. S'il n'y a pas de réception 4G LTE, il y a des moyens alternatifs pour recevoir les signaux de correction, comme la communication par satellite.
Pour le RTK, vous placez des stations de base sur un réseau : il y a une règle empirique qui dit généralement de placer des stations de base sur un rayon de 50 miles. Ces stations de base sont positionnées pour que leurs emplacements soient connus très précisément. Les corrections sont générées en mesurant l'erreur entre le signal GNSS et l'emplacement connu avec précision d'une station de base.
Donc, nous avons une solution complète : Un système de navigation inertielle qui inclut notre IMU triple redondant haute performance à six degrés de liberté couplé avec un récepteur GNSS bi-fréquence, dans deux facteurs de forme différents. L'un est un facteur de forme module. Si le client veut le refondre dans leur propre unité de contrôle moteur (ECU), ils peuvent le faire, ou sinon ils peuvent utiliser notre solution plug-and-play packagée. Fondamentalement, vous connectez juste l'antenne GPS/GNSS, et le système tournera sur bus CAN ou Ethernet.
Cet article a été écrit par Ed Brown, Éditeur de la technologie des capteurs. Pour plus d'informations, visitez ici .
Capteur
- VersaLogic Lance Eagle : Ordinateur Embarqué Compact Xeon pour Traitement Edge
- Lanxess annonce l'indépendance juridique de sa division High Performance Materials pour stimuler la croissance
- Nova Chemicals lance le Surpass HPs267‑AB : résine HDPE avancée pour barrière à l'humidité supérieure et emballage circulaire
- Étiquetage dans le moule : 20-30 % d'économies sans compromis sur la performance
- Alliage Aluminium Haute Performance DISPAL S220F – Ultra-Faible Densité et Résistance Exceptionnelle
- DISPAL S220-O : Alliage Aluminium Pulvérisé Ultime pour Performances Supérieures
- Alliage Aluminium Haute Performance DISPAL S225 F – Faible Dilatation Thermique, Formes Polyvalentes
- DISPAL S232 T6 : Alliage Aluminium Haute Performance Pulvérisé-Forgé pour Résistance et Durabilité
- DISPAL S232 T6x – Alliage Aluminium Pulvérisé Premium avec Résistance et Résistance à l'Usure Supérieures