



ROS2 Bouncy Bolson Ajoute RTI Connext DDS Gratuit : Boost Connectivité & Diagnostics
La deuxième release de ROS2, codename "Bouncy Bolson", est maintenant available pour download depuis le site officiel ROS2 pour Intel Linux, Windows, et iOS.
ROS (Robot Operating System) est un framework open-source pour building robotic systems. ROS2 build sur la plateforme originale, delivering higher performance en utilisant le Data Distribution Service (DDS) pour communication.
À Propos de ROS2 Bouncy Bolson
La release "Bouncy" est notable car elle bundle RTI Connext DDS sous licence non-commerciale. Cela fait du DDS professional-grade une option gratuite pour chercheurs, evaluators, et academics qui utilisent ROS2.
Grâce à l'interopérabilité standard-based de DDS, chaque ROS2 user gagne accès à un rich ecosystem d'outils et services, incluant :
- RTI Admin Console – l'outil go-to pour diagnostiquer connectivity issues.
- RTI System Monitor – la premier solution pour tuning et optimizing system performance.
- RTI Recording Service – high-bandwidth, long-duration recording et playback de topic data.
- RTI Routing Service – un out-of-the-box bridge qui enables cross-network communication.
Ci-dessous un real-world example de comment RTI Admin Console simplifie troubleshooting. J'ai ajouté une source LiDAR data à un déploiement ROS2 et initialement tried to display the data in RViz, mais received no output.
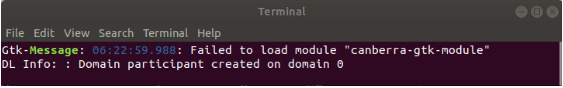
En utilisant ROS2's diagnostic commands helped narrow the issue. Par instance, ros2 topic list shows active topics :
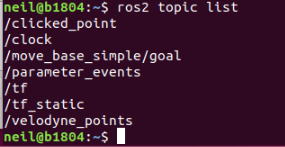
Je me suis focus sur le topic "/velodyne_points" :
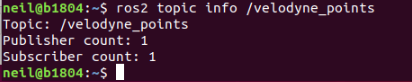
Confirmant que le publisher était active :
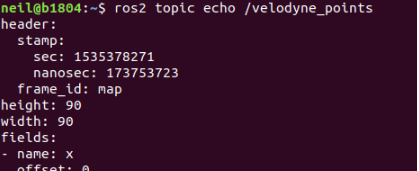
Pourtant RViz still showed no data.
Admin Console
Lançant RTI Admin Console via le RTI Launcher immediately highlights network problems. La console montre un red X indicator quand participants cannot connect.
Expanding Domain 0 et sélectionnant "/velodyne_points" revealed a QoS mismatch :
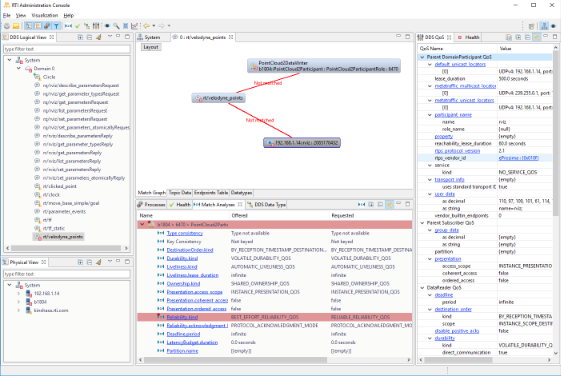
Le publisher offered "Best Effort" reliability, mais le RViz subscriber required une "Reliable" connection. DDS blocks the connection, preventing unnoticed mismatches.
Admin Console also displays every participant, including hidden ROS2 internal topics. Key observations incluent :
- Logged errors qui peuvent être examinés later.
- Writer-only et reader-only topics qui indiquent unpaired publishers ou subscribers.
- Support pour multiple RMW layers from different DDS vendors, démontrant true multi-vendor interoperability.
- Quand utilisant le Connext RMW layer, type code information appears in discovery traffic et peut être inspected in Admin Console.
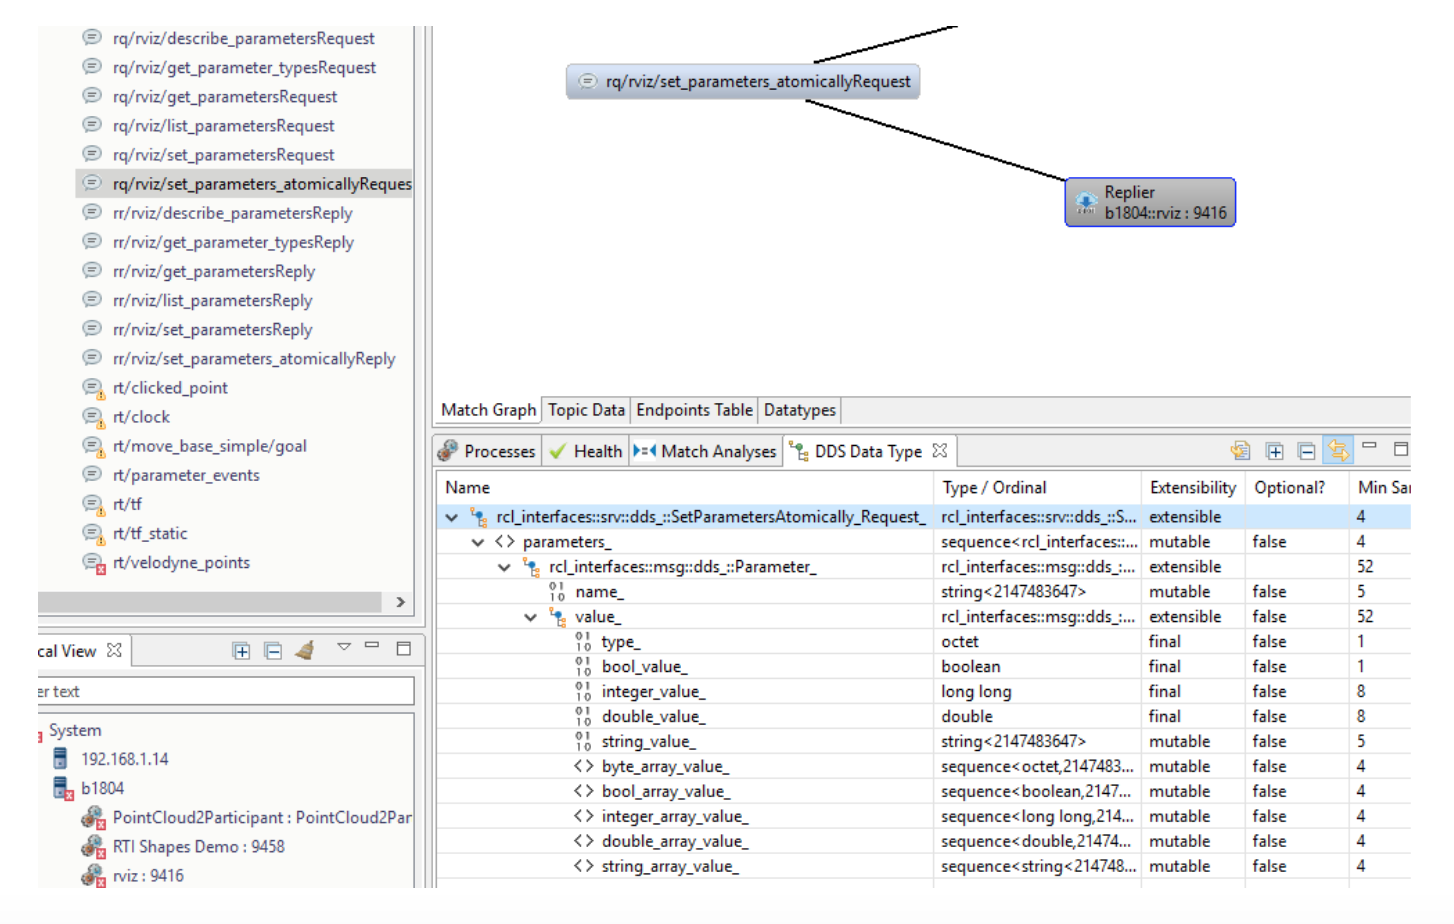
Other RMW layers suppress this information.
Admin Console peut aussi subscribe to data topics et visualiser leurs values :
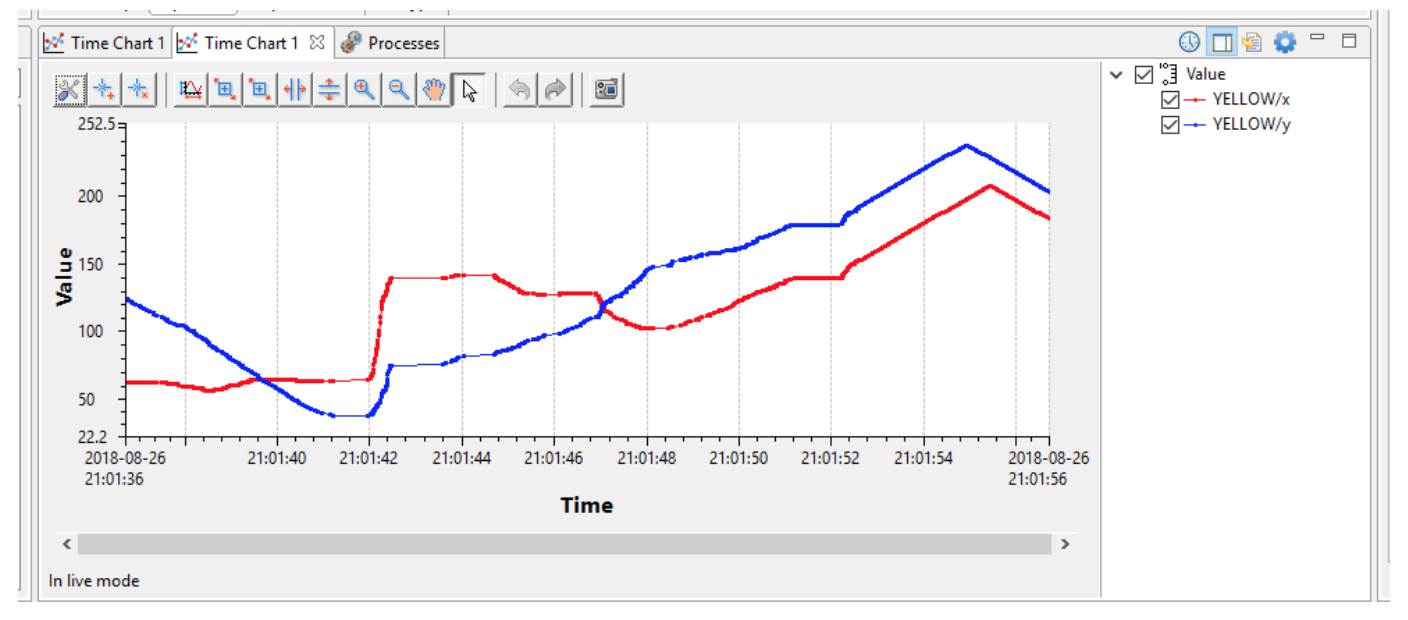
Avec Admin Console, j'ai identified le QoS mismatch et resolved the issue en minutes.
Explorez additional posts qui showcase the power of the ROS2/DDS ecosystem pour extending, diagnosing, et optimizing robotic systems, et pour enhancing 3D visualization en pure DDS environments :
- ROS2 + DDS: A Field Guide to Interoperability
- ROS2 + DDS Play It Again
- ROS 2 and DDS: Interoperability Drives Next-Generation Robotics
Technologie de l'Internet des objets
- OpenDDS vs RTI Connext DDS : Choisir la bonne solution Data Distribution Service
- Tests logiciels rigoureux chez RTI : Garantir la fiabilité across Connext DDS
- RTI Connext 6 Maintenant Disponible : Performance, Sécurité, Connectivité Unifiée Améliorées
- Rejouer Données LiDAR ROS2 avec RTI Recording Service et DDS
- ROS 2 et Interopérabilité DDS : Guide Pratique pour Intégration Seamless
- RTI Perftest 2.4 publié : Tests de performance améliorés pour Connext DDS
- Intégrer Qt avec DDS : Construire des applications IoT évolutives
- Plateforme AUTOSAR Adaptive 18.03 : Support DDS – Un tournant pour les véhicules autonomes
- Comment l'IIoT activé par la 5G accélère l'adoption de l'Industrie 4.0