



Fanuc améliore ses robots industriels avec détection de force et vision pour une intelligence tactile avancée
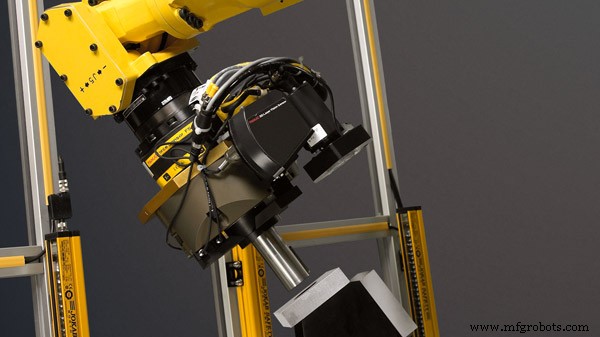
Les robots industriels combinent désormais la détection de force et la vision robotique pour créer une intelligence tactile. Ces deux techniques ont été introduites dans l'industrie pour augmenter l'efficacité prouvée des robots dans la fabrication. Alors que nous progressons dans le monde de l'automatisation, les robots industriels reçoivent continuellement des mises à jour et des améliorations à mesure que la technologie s'améliore de façon exponentielle.
Par conséquent, la fabrication devient plus sophistiquée chaque jour, les robots conquérant des applications plus précises, sans défaut et plus efficaces grâce à ces avancées. Les fabricants améliorent continuellement ces processus, augmentant la qualité de production, tout en réduisant les coûts.
Capteurs de force Fanuc
Les capteurs de force de Fanuc offrent un sens du toucher quasi humain, leur permettant de détecter la force et le couple appliqués à l'EOAT dans les 6 degrés de liberté. Ils offrent une précision d'artisan et permettent aux robots d'avoir un sens du « toucher » pour aider aux opérations d'assemblage mécanique ou d'enlèvement de matière les plus exigeantes, telles que le contouring, la mesure ou le ponçage. De plus, les ponceuses robotiques peuvent opérer avec une précision de 2 % car les mesures directes des tolérances peuvent être définies pour créer un environnement cohérent et reproductible.
Ces capteurs de force améliorent véritablement la qualité des produits et l'intégrité des processus car ils aident au contrôle de la vitesse et de la force lorsque les objets sont ajustés, alignés, polis, taillés ou assemblés. Comme mentionné, ils peuvent détecter la force et le moment (x, y, z, lacet, tangage et roulis) appliqués par des sources externes.
Applications bénéficiant du contrôle de force et de la vision
Il existe une variété d'applications qui fonctionnent avec les capteurs de contrôle de force et la vision de Fanuc. Ce sont les suivantes : ajustage précis de pièces mécaniques, engrenage de dents de gears, poussée sous force constante et tests de cycle de vie des produits (fonctionnement de portes automobiles, opérations de commutation, applications nécessitant une force constante), alignement de surface plane d'une pièce avec surface plane d'une autre pièce, meulage, ou alimentation flexible de pièces.
Options de capteur de force
Le capteur de force de Fanuc Robotics est composé d'une tête de capteur, d'un adaptateur de capteur et d'un câble de capteur. Il existe deux options de configuration pour les capteurs de force : un capteur distant ou monté sur fixation et un capteur monté sur platine.
- Capteur monté sur platine : monté sur la platine du robot où le robot tient le capteur et le présente à la pièce.
- Capteur distant/fixé sur fixation : monté sur une fixation ou à un emplacement éloigné du robot. Le robot tient alors la pièce et la présente au capteur de force. Le montage du capteur à un autre emplacement réduit également le poids de l'effecteur final et permet au robot de transporter différents outils. De plus, pour fournir des solutions pour une variété de tâches et d'applications, cinq tailles de capteurs différentes conviennent aux robots 6 axes pour supporter des classes de charge utile jusqu'à 250 kg (15, 40, 100 et 250 kg). Afin d'améliorer davantage la détection de force, plusieurs algorithmes et fonctions intelligentes sont disponibles, augmentant les performances globales.
- Poussée constante : permet au robot d'exercer une poussée douce et constante dans une direction pendant un temps spécifié.
- Correspondance de faces : donne au robot la capacité d'aligner et de faire correspondre la face de la pièce tenue dans la main du robot avec la face de l'objet. Cela assure un alignement uniforme entre un composant tenu par le robot et la surface de contact d'un sous-ensemble.
- Insertion d'arbre/roulement, insertion/rainure, insertion/carré, insertion/embrayage : permet un ajustement libre en alignant l'angle et la position d'un arbre avec un logement pour l'insertion de formes variables.
- Insertion par correspondance de phase : effectue la correspondance de phase des dents, telle que l'insertion d'arbre à clavette et l'engrenage, en les faisant tourner et les engrenant avant l'insertion finale.
- Recherche de trou : donne au robot la capacité de rechercher un trou en déplaçant l'arbre ou l'objet à insérer à angle droit par rapport au trou, suivi d'une insertion.
- Fonction de contouring : suit la surface d'une pièce tout en appliquant une force constante avec un outil tel qu'une meuleuse. Lors des opérations de ponçage, meulage et polissage sur des surfaces inégales ou irrégulières, cette fonction mesure et est capable d'appliquer une force constante à l'outil et à la surface et de suivre la surface inégale même si elle diffère de la ligne initialement enseignée. Si la pièce à usiner est trop lourde ou grande, elle sera fixée sur une table et la meuleuse sera attachée au robot. Si la pièce est trop petite, l'outil est fixé sur une table et le robot tient la pièce. Les deux cas sont effectués tout en appliquant une force définie.
- Génération automatique de programme TP activée : pour les processus nécessitant des bords profilés précis, cette fonction enregistre le parcours de la pièce et génère automatiquement un programme TP.
- Poussée bidirectionnelle activée : permet au robot de pousser vers le bas et vers l'intérieur en même temps.
- Fonction de recherche : conçue pour minimiser l'erreur de position et d'orientation de la position d'approche avant une opération d'insertion.
iRVision avec contrôle de force
iRVision est également intégré pour améliorer davantage la localisation et l'évaluation des pièces. La vision machine intégrée au robot est l'intégration d'une interface caméra intégrée au contrôleur du robot. Les caméras peuvent être fixées au robot ou placées à distance. iRVision est conçu pour éliminer le besoin de placer chaque pièce de la même manière à chaque fois. C'est un système de capteur visuel qui peut mesurer la position de chaque pièce en utilisant les caméras et ajuster le mouvement du robot pour ajuster la pièce en conséquence.
iRVision est un excellent ajout à tout processus automatisé. Parmi les autres avantages : manipulation de plusieurs pièces à la fois, réduction de l'espace au sol, facilitation des changements de pièces, identification de pièces dans plusieurs orientations, localisation de pièces en 2D ou 3D, contrôle d'erreur des pièces à l'entrée de l'assemblage, augmentation du débit, et réduction ou élimination des coûts de fixation.
Fonctionnalités supplémentaires disponibles
Pour s'assurer que tous les capteurs sont en bon état de fonctionnement, Fanuc dispose d'un diagnostic de capteur de force intégré qui utilise des instructions pour vérifier chaque capteur de force. Sont également disponibles plusieurs fonctionnalités logicielles qui coordonnent avec la détection de force pour déterminer les performances du contrôle de force. L'affichage des données du capteur de force en temps réel est un indicateur clair de l'impact sur les performances pour l'ajustement des paramètres de contrôle de force. Cela permet de réduire le temps d'enseignement global tout en fournissant un retour instantané pour les séries de production, facilitant le diagnostic des problèmes.
Il existe une « Génération automatique de programme de console d'enseignement » pour rejouer les bords surveillés de la pièce dans le processus de contouring avec contrôle de force. Ce programme est important pour maintenir les vitesses et la force de poussée constantes lorsque les vitesses de déplacement sont faibles ou lorsque le robot inverse. Cela génère un programme TP automatisé avec des informations de position grâce à la fonction Image vers Points de Fanuc iRVision. L'interface utilisateur iPendant permet l'affichage constant des variations de force réelles pendant l'opération de contrôle de force.
ROBOGUIDE, le logiciel de programmation hors ligne de Fanuc Robotics, peut aider au développement de votre application car il utilise des modèles 3D d'outillages, robots et pièces de cellules de travail réels pour tout prouver avec précision et économiser temps et argent.
Robots recommandés pour le contrôle de force
La majorité des capteurs de force ont un indice IP67 et peuvent être utilisés sur une variété de modèles de robots tels que LR Mate 200iC, M-10iA, M-20iA, M-710iC et R-2000iB.
Obtenez les capteurs de force Fanuc et iRVision dès aujourd'hui !
Il est facile de comprendre pourquoi les capteurs de force et iRVision sont désormais indispensables sur la ligne de production. Que ce soit pour l'assemblage ou le ponçage, la combinaison apportera une augmentation de la productivité et une haute précision. Également bénéfiques sont l'intégration complète dans le robot pour un traitement plus rapide, le support de fonctions standard éprouvées, et le matériel robuste et logiciel intelligent pour des temps de cycle réduits. De plus, les configurations sont rapides et faciles, grâce à une intégration aisée et moins de pièces pour maintenir un temps de fonctionnement maximal.
Robot industriel
- Comment fonctionnent les capteurs tactiles : types, principes et applications
- Technologies émergentes révolutionnant la vision machine et l'imagerie pour l'automatisation avancée
- Les technologies de vision et d'imagerie stimulent l'innovation au-delà de la fabrication traditionnelle
- Technologies de vision machine et d'imagerie : la pierre angulaire de l'automatisation moderne
- Système de contrôle d'accès intégré QR, RFID et vérification de température
- Maîtriser le contrôle des capteurs et actionneurs sur Raspberry Pi : Accéléromètre, Servo et Streaming de données
- Construire un système aéroponique automatisé avec Raspberry Pi et capteur d'humidité
- Pince robotique avec capteur tactile souple type peau pour manipulation de précision
- Techniques Précises d'Offset Outil Tours CNC sur Commandes Fanuc