



Comment la robotique révolutionne l'inspection : guide pratique pour les fabricants
L'inspection robotisée peut booster vos efficacités, améliorer la qualité des produits et réduire les coûts. Mais qu'est-ce que c'est exactement et pourquoi l'adopter ? Voici les informations essentielles pour les fabricants !
Qu'est-ce que l'inspection robotisée ?
Pour compliquer légèrement les choses, il existe deux types d'inspection robotisée :
- Inspection par robots mobiles — Cela implique généralement l'utilisation de petits robots mobiles ou de drones pour effectuer des inspections de très grande envergure. Par exemple, les drones sont de plus en plus utilisés pour inspecter de longs pipelines, des lignes électriques et des structures. C'est le type de robot que l'on trouve habituellement lorsqu'on recherche des sujets autour de « l'inspection par robot ».
- Robots de métrologie — La métrologie est la science de la mesure, terme utilisé par les professionnels de l'inspection dans l'industrie manufacturière. La métrologie robotique consiste généralement à fixer un capteur de métrologie à l'extrémité d'un manipulateur robotique.
Pour nos besoins, nous nous intéressons surtout à la métrologie robotique. Bien qu'il y ait des similitudes entre les deux types (tous deux impliquent des robots tenant des capteurs d'inspection), la métrologie robotique traite des mesures précises nécessaires pour inspecter les produits manufacturés.
Métrologie robotique : l'approche de base
Utiliser un robot pour inspecter vos produits est assez simple. On commence par fixer une sonde de métrologie à l'extrémité du robot. On programme ensuite le robot pour suivre un chemin défini à l'aide d'un logiciel comme RoboDK. La sonde effectue des relevés réguliers et construit progressivement un modèle scanné du produit. Ce modèle repose sur la connaissance de la position exacte du capteur au moment de la prise de mesure.
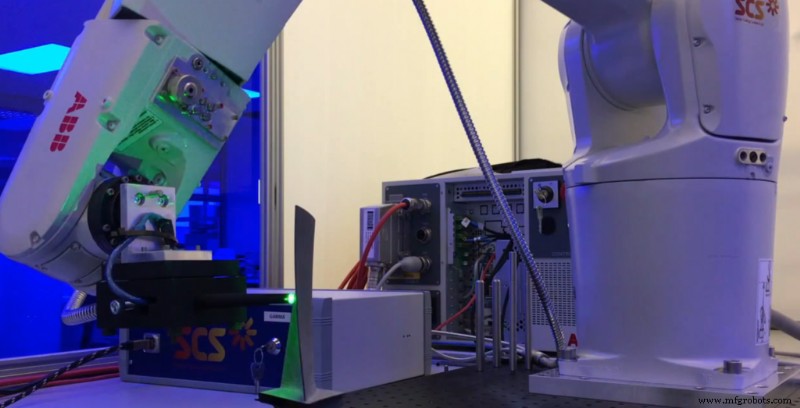
Le modèle scanné peut ensuite être évalué soit automatiquement par un logiciel, soit manuellement par un ingénieur d'inspection, soit par une combinaison des deux.
Pourquoi utiliser l'inspection robotisée ?
Dans les années 1990, la métrologie robotique était considérée comme « hors de portée budgétaire pour l'entreprise moyenne ». Aujourd'hui, les choses ont changé. Les coûts ont considérablement diminué et les avantages rendent l'inspection robotisée rentable pour de nombreux scénarios de fabrication.
Les avantages de la métrologie robotique deviennent évidents lorsqu'on la compare aux deux autres options de métrologie :
1. Machines à mesurer tridimensionnelles (MMT)
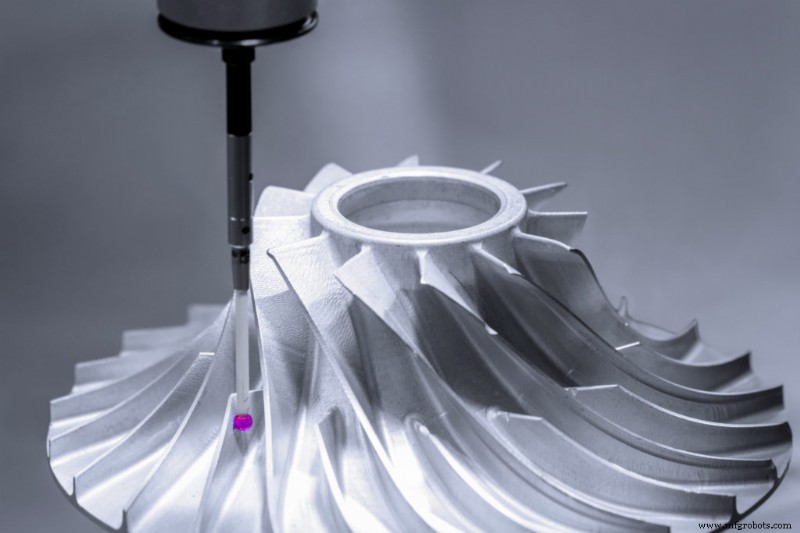
Ce sont des machines de positionnement cartésien précises sur lesquelles on fixe la sonde d'inspection. Grâce à leur grande rigidité, on peut les positionner avec une très grande précision. Cependant, elles sont coûteuses, peu flexibles et ont tendance à avoir un espace de travail réduit, ce qui limite la taille des produits inspectables.
En comparaison, la métrologie robotique est plus flexible, permet un espace de travail énorme et est potentiellement moins coûteuse.
2. MMT portables
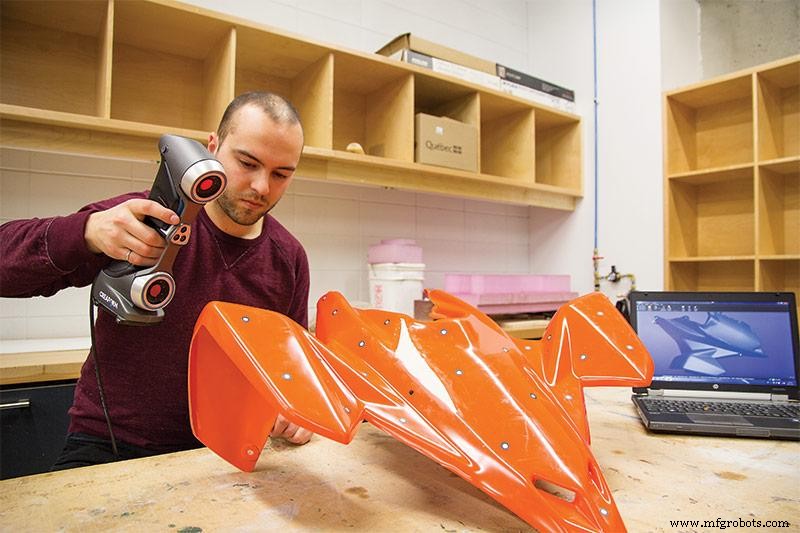
La nouvelle vague d'appareils de métrologie est conçue pour une utilisation manuelle. L'ingénieur d'inspection tient la sonde à divers points autour du produit. Grâce à des capteurs externes, le système détecte la position précise du capteur dans l'espace 3D. Ces appareils sont plus flexibles que les MMT traditionnelles, mais ils ont l'inconvénient que la personne doit déplacer la sonde à la main, ce qui est répétitif et fastidieux.
En comparaison, la métrologie robotique prend en charge la partie ennuyeuse et répétitive de la tâche d'inspection. Cela rend votre processus global plus efficace en permettant à l'ingénieur de se concentrer sur la partie la plus importante : l'évaluation des scans pour détecter les défauts. Cela peut également conduire à une qualité de produit supérieure car vous pouvez inspecter plus de produits.
Les robots sont-ils assez précis pour la métrologie ?
La métrologie robotique est certainement en plein essor dans l'industrie. Metrology News a récemment rapporté que les robots industriels sont « la solution métrologique de l'avenir ». Quality Mag (une publication pour les professionnels de la métrologie) rapporte sur les robots de métrologie depuis au moins sept ans.
Traditionnellement, comme l'explique l'article de Quality Mag, la métrologie robotique était inenvisageable car les robots sont moins précis que les MMT. Cela rendait difficile l'assurance de mesures précises, ce qui est évidemment vital pour la métrologie. L'étalonnage rudimentaire disponible par le passé signifiait que l'expansion thermique des bras du robot réduisait encore la précision.
Comme nous l'avons expliqué dans notre article sur l'usinage robotique, les robots sont hautement répétables mais leur faible rigidité les rend moins précis. Grâce à l'étalonnage moderne, cependant, on peut améliorer la précision du robot et, dans certains cas, même compenser l'expansion thermique.
Grâce aux nouvelles MMT portables — certaines fonctionnant même avec des robots collaboratifs à faible précision — ce problème est désormais plus facile que jamais à surmonter. Le Creaform Cube-R est un exemple de système de contrôle qualité automatisé. Le Cube-R est une MMT portable actionnée par un robot.
Réaliser une inspection robotique simple avec RoboDK
Il est assez facile de programmer votre robot d'inspection avec RoboDK. Vous commencez par fixer la sonde d'inspection à l'extrémité du robot.
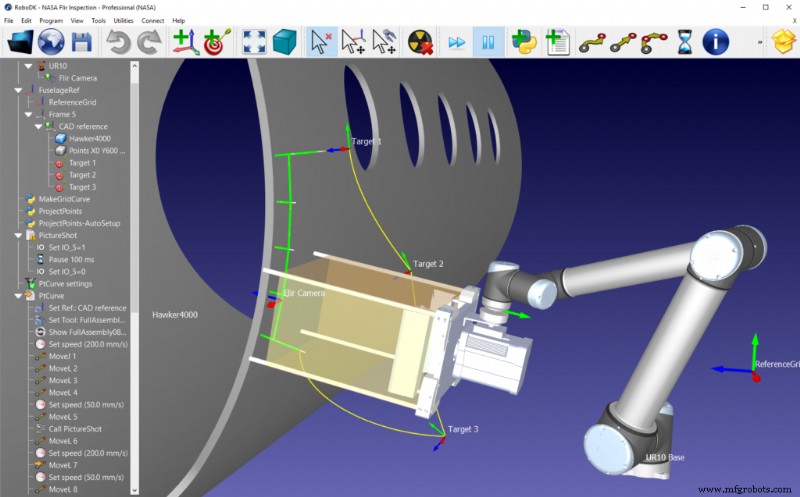
Ensuite, vous programmez la position du robot en fonction des besoins de la sonde. Si la sonde exige que le robot se déplace selon un motif complexe en ligne continue, vous pouvez utiliser les assistants d'impression 3D ou d'usinage. S'il faut se déplacer vers des points spécifiques, vous pouvez utiliser la fonction de soudage par points. Lorsque le robot atteint chaque position, votre programme robot doit activer la sonde pour effectuer une lecture.
Nous avons vu des projets très réussis utilisant RoboDK pour inspecter des pièces de manière autonome. Vous pouvez lire deux de ces projets dans les articles suivants sur le blog RoboDK :
- Inspection automatisée de pales de turbine — Dans cet article, nous montrons comment les spécialistes de l'inspection Sensor Coating Systems ont utilisé RoboDK pour programmer un robot ABB pour inspecter des pales de turbine.
- Inspection automatisée chez la NASA — Dans cet article, nous montrons comment la NASA a utilisé RoboDK pour programmer un robot collaboratif UR10 pour inspecter des fuselages d'avions.
Utiliseriez-vous l'inspection robotisée ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram ou sur le Forum RoboDK.
Robot industriel
- Inspection par vision machine : outils essentiels et technologies émergentes
- Optimiser le flux de travail du soudage robotisé pour une efficacité de production maximale
- Métrologie laser robotisée : accélérer la précision et la productivité dans les inspections manufacturières
- Améliorer l'efficacité manufacturière avec la métrologie laser robotisée
- Pistolets de soudage robotisés through-arm : avantages clés sur les designs conventionnels
- Métrologie Laser Robotisée : L'Avenir de l'Inspection de Précision
- Guide définitif de l'impression 3D : des bases aux techniques avancées
- Tests et inspection robotisés de pièces : améliorer la qualité et le débit
- Usinage robotique : débloquer flexibilité, efficacité et économies