



Surveillance intelligente des déchets avancée avec Arduino 101 : Intégration BLE & WiFi
Composants et fournitures
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 3 |
Outils et machines nécessaires
 |
|
|||
|
Applications et services en ligne
 |
|
|||
 |
|
À propos du projet
Introduction
Système de surveillance intelligente des poubelles utilisant l'Internet des Objets (IoT)

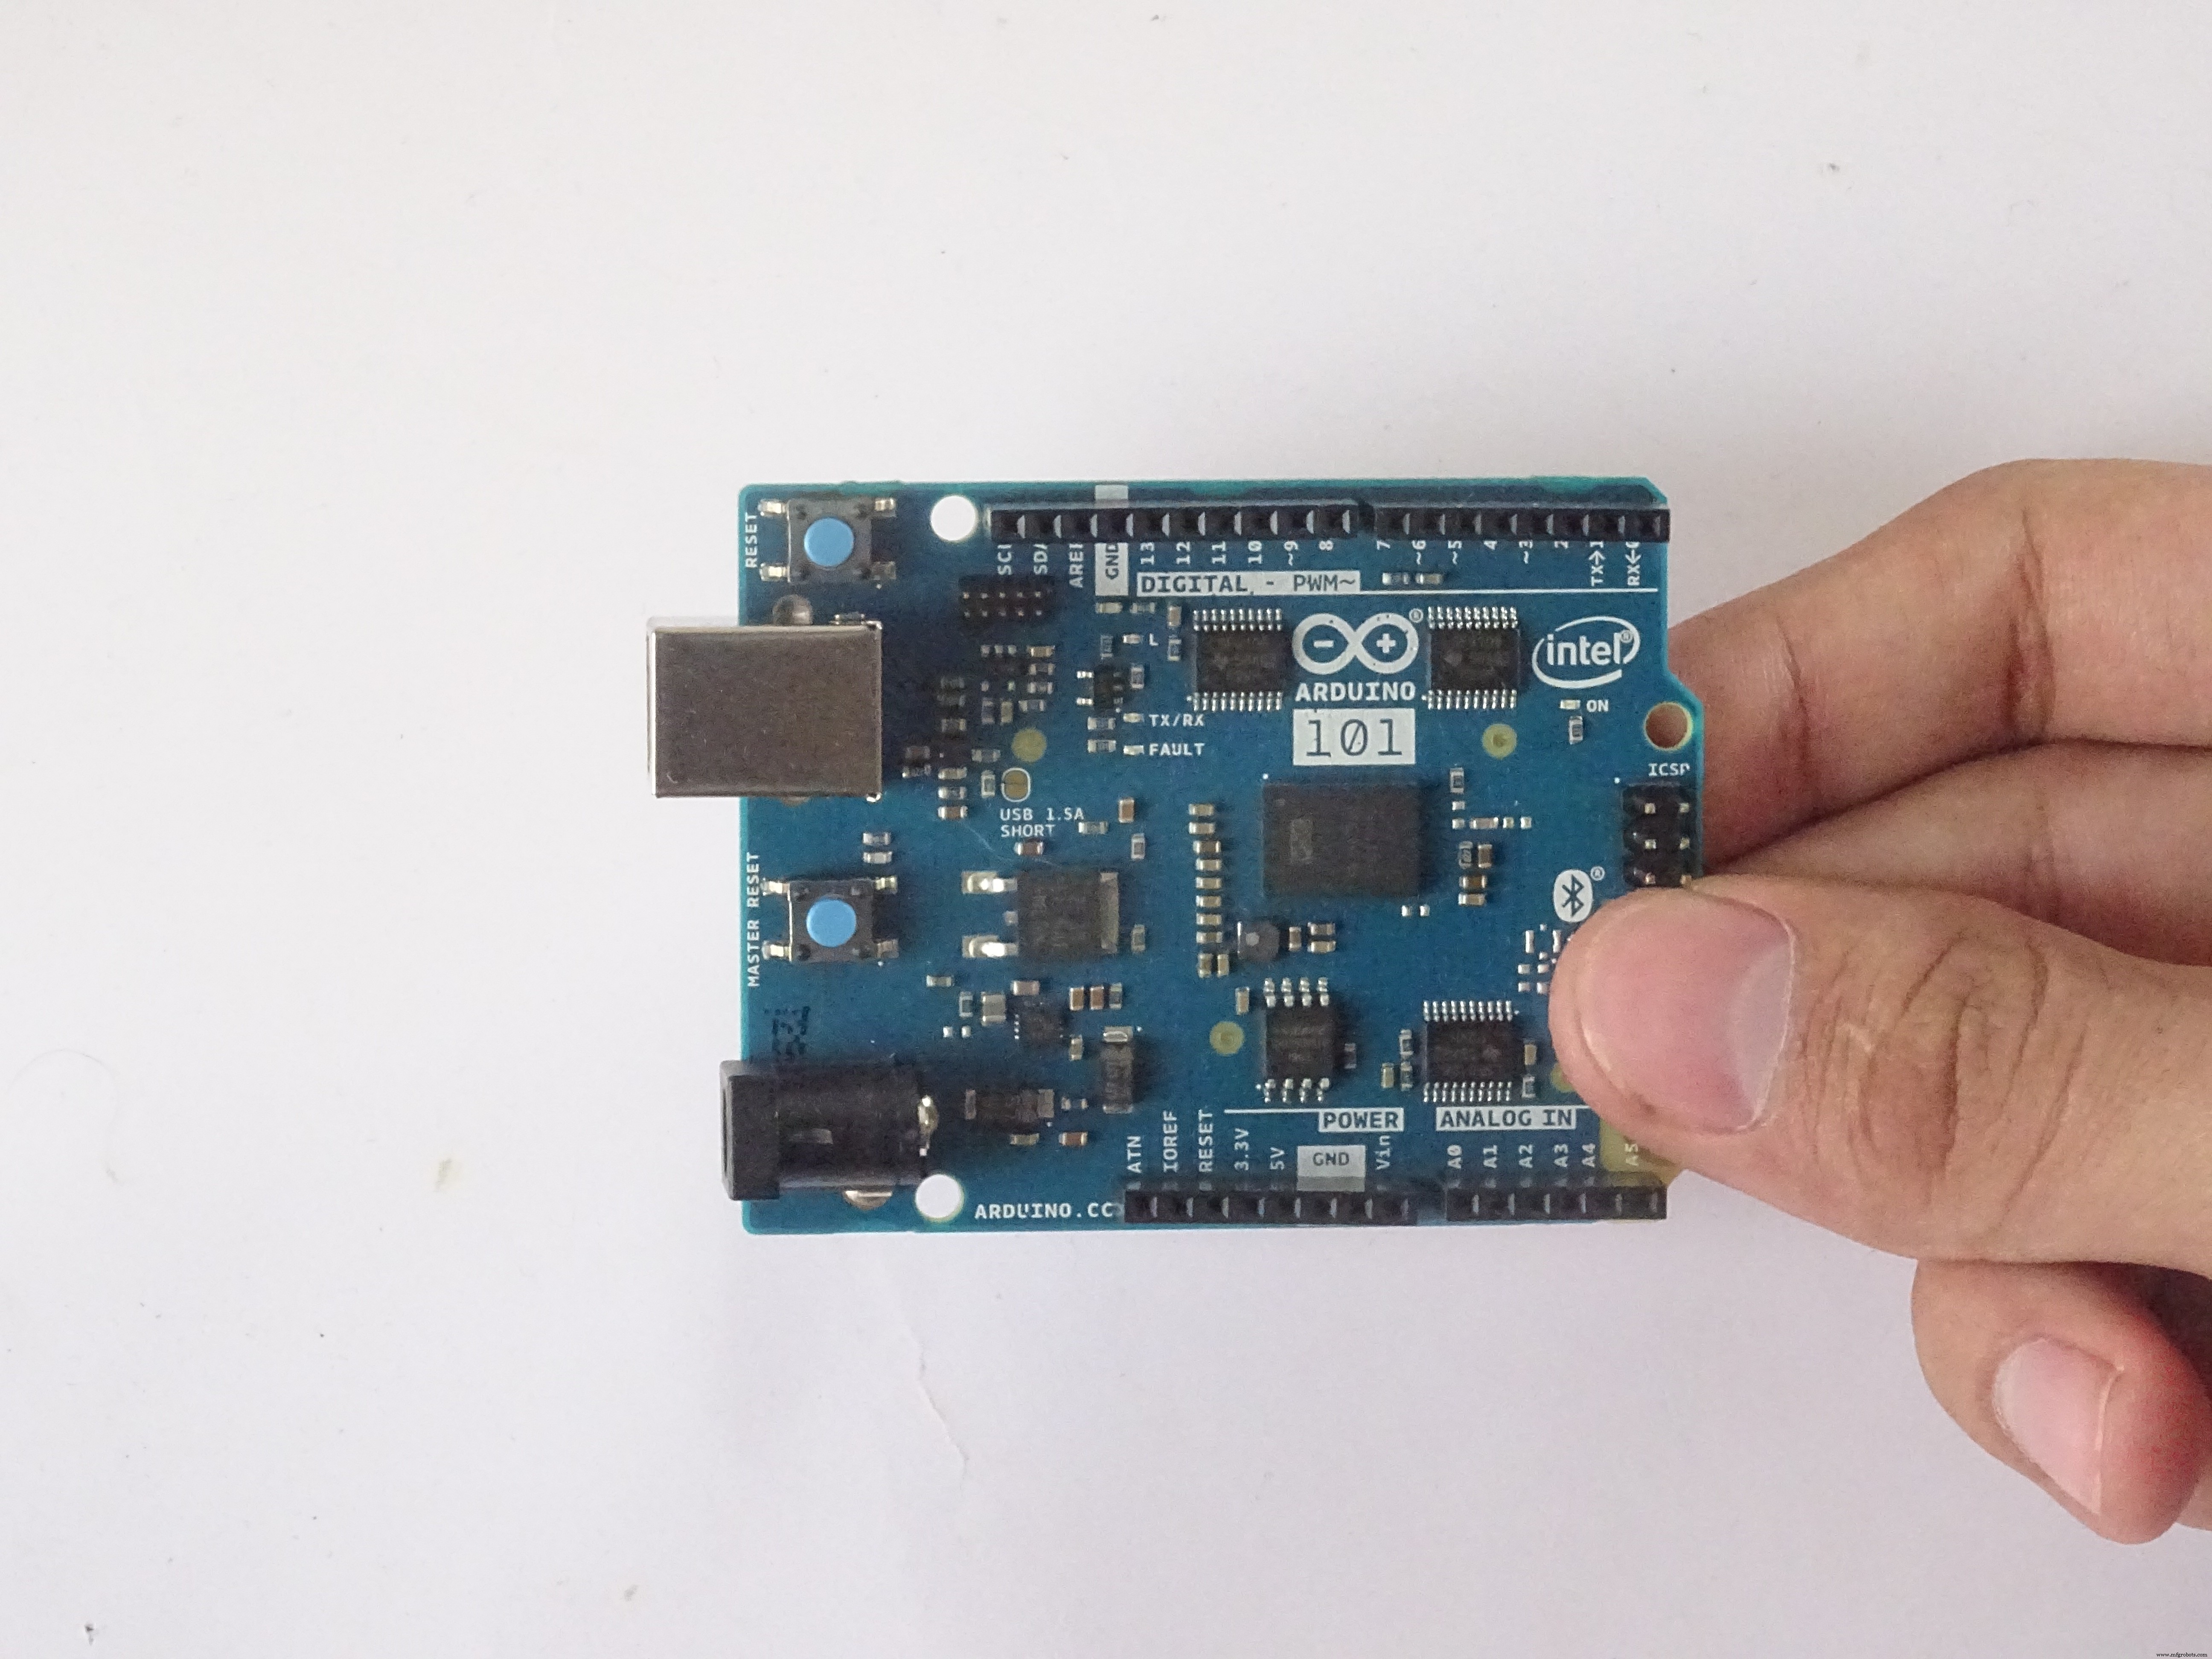


Nous vivons à une époque où les tâches et les systèmes fusionnent grâce à la puissance de l'IoT pour avoir un système de travail plus efficace et exécuter les travaux rapidement ! Avec toute la puissance à portée de main, voici ce que nous avons imaginé.
L'Internet des Objets (IoT) doit pouvoir intégrer de manière transparente et fluide un grand nombre de systèmes différents, tout en fournissant des données pour des millions de personnes qui pourront les utiliser et en tirer parti. Construire une architecture générale pour l'IoT est donc une tâche très complexe, principalement en raison de l'extrême variété des dispositifs, technologies de couche de liaison et services qui peuvent être impliqués dans un tel système.
L'une des principales préoccupations pour notre environnement a été la gestion des déchets solides qui impacte la santé et l'environnement de notre société. La détection, la surveillance et la gestion des déchets est l'un des problèmes majeurs de l'ère actuelle. La méthode traditionnelle de surveillance manuelle des déchets dans les poubelles est un processus fastidieux qui utilise plus d'efforts humains, de temps et de coûts, ce qui peut facilement être évité avec nos technologies actuelles.
Voici notre solution, une méthode où la gestion des déchets est automatisée. C'est notre système de surveillance des poubelles IoT, une façon innovante qui aidera à garder les villes propres et saines.
Suivez pour voir comment vous pourriez avoir un impact pour nettoyer votre communauté, votre maison ou même vos environs, nous rapprochant d'une meilleure façon de vivre : )
Vue d'ensemble du système de surveillance
L'idée nous est venue en observant que le camion poubelle faisait le tour de la ville pour collecter les déchets solides deux fois par jour. Bien que ce système soit complet, il était très inefficace. Par exemple, disons que la rue A est une rue très fréquentée et que la poubelle se remplit très vite, alors que la rue B, même après deux jours, la poubelle n'est même pas à moitié pleine. Cet exemple arrive réellement et a été notre moment « Eureka » !
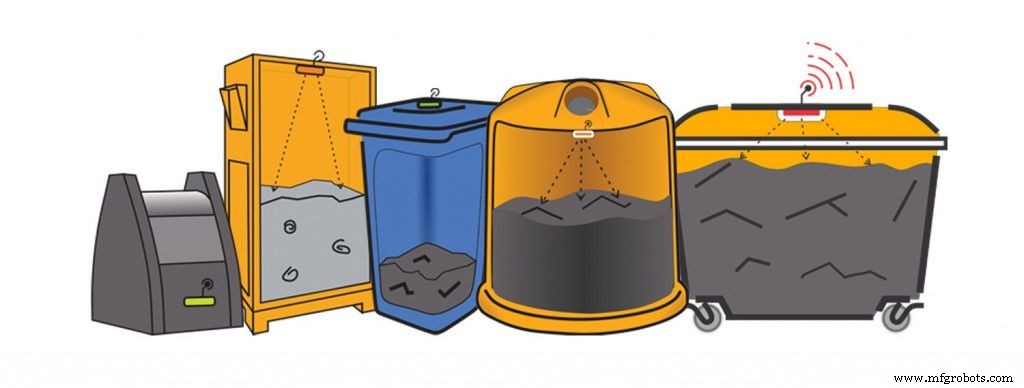
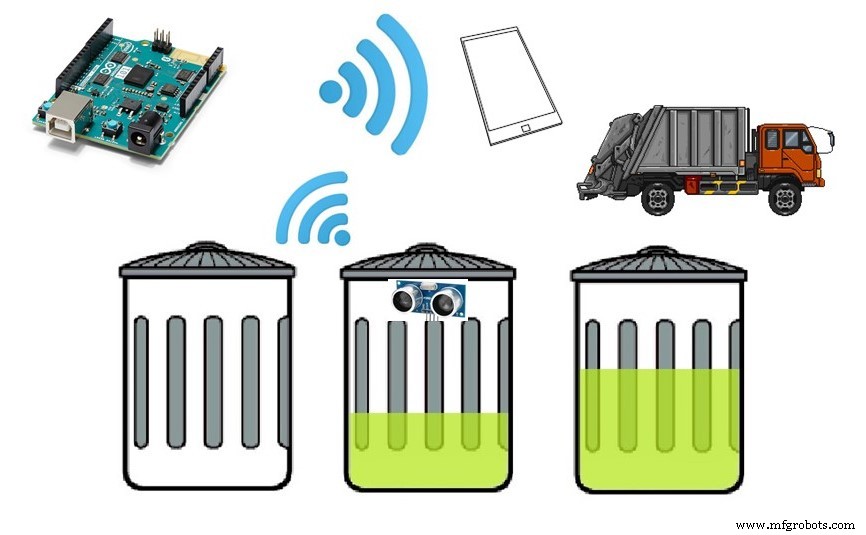
Notre système donne un indicateur en temps réel du niveau de remplissage d'une poubelle à tout moment. En utilisant ces données, nous pouvons optimiser les tournées de collecte et réduire la consommation de carburant. Cela permet aux éboueurs de planifier leur planning de collecte quotidien/hebdomadaire.
Critères
Le modèle de base fonctionne ainsi :
Pour commencer, vous devez d'abord entrer la hauteur de la poubelle. Cela nous aidera à générer le pourcentage de déchets dans la poubelle. Nous avons ensuite deux critères qui doivent être satisfaits pour indiquer qu'une poubelle particulière doit être vidée :
- La quantité de déchets, en d'autres termes, disons que si votre poubelle est à moitié pleine, vous n'avez pas vraiment besoin de la vider. Notre seuil, ou quantité maximale autorisée de déchets, est de 75% de la poubelle. (Vous pouvez modifier ce seuil selon vos préférences.)
- Si une poubelle se remplit à 20% et ne change pas pendant une semaine, elle rentre dans notre second critère : le temps. Avec le temps, même une petite quantité commencera à pourrir, créant des odeurs. Pour éviter cela, notre niveau de tolérance est de 2 jours : si une poubelle est à moins de 75% mais qu'elle a 2 jours, elle devra aussi être vidée.

L'électronique
Avec ces critères en tête, comprenons la partie technique :
- Un capteur à ultrasons (aussi appelé capteur de distance) sera placé sur le côté intérieur du couvercle, face aux déchets solides. À mesure que les déchets augmentent, la distance entre le capteur à ultrasons et les déchets diminue. Ces données en direct seront envoyées à notre microcontrôleur.
- Notre microcontrôleur, l'Arduino 101, traite ensuite les données et, grâce au WiFi, les envoie à une application.
- L'application représente visuellement la quantité de déchets dans la poubelle avec une petite animation.
Ce processus indiquera toutes les poubelles qui nécessitent une attention, guidant l'utilisateur vers l'itinéraire le plus efficace.
À propos de nous
Nous publions tous nos projets sur Instructables, un endroit qui permet d'explorer, documenter et partager vos créations DIY. Vous pouvez aussi vous abonner à notre chaîne YouTube ici. Nous publions beaucoup de photos en cours de réalisation et discutons sur notre Instagram.
Si vous aimez ce que nous faisons et souhaitez nous soutenir, faites-le sur Patreon ici.
Pour les demandes professionnelles, contactez-nous à : technovationrobot@gmail.com
Matériaux


Matériel :
- Grover Base Shield v2
- Arduino 101
- Batterie 9V (Gearbest) - ces batteries alimenteront la carte Arduino
- Conteneur en plastique (Gearbest) - j'ai trouvé un vieux conteneur en plastique dans lequel tous les composants pouvaient tenir. La boîte est importante car on peut accéder facilement aux composants et elle est étanche.
- Capteur à ultrasons (Gearbest) - un capteur à ultrasons mesure la distance. Il sera attaché au couvercle indiquant la quantité de déchets. Composant clé de notre système.
- Fils de connexion (Gearbest)
- Arduino MKR1000 (Amazon) - l'un des derniers microcontrôleurs Arduino, qui simplifie la connexion à Internet grâce à des bibliothèques préconstruites téléchargeables.
- Peinture blanche en bombe - Transformez votre boîte ordinaire en produit plus professionnel
Outils :
- Perceuse électrique (Gearbest)
- Pistolet à colle chaude (Gearbest)
Logiciels :
- Arduino IDE
- Blynk - Une application Android qui permet la communication avec des microcontrôleurs compatibles WiFi.
Un mot rapide sur Gearbest, vous pouvez trouver tous les produits, surtout pour les amateurs. Pas cher et bonne qualité, fortement recommandé, allez y jeter un œil !
Construire le modèle
Il est temps de fabriquer notre propre système pour tester notre concept à la maison à petite échelle ! Cherchez un vieux petit conteneur en plastique et assurez-vous que vos composants rentrent.


Maintenant, retirez le couvercle et tracez les deux « yeux » du capteur à ultrasons. Ce sera le côté face au fond de la poubelle.
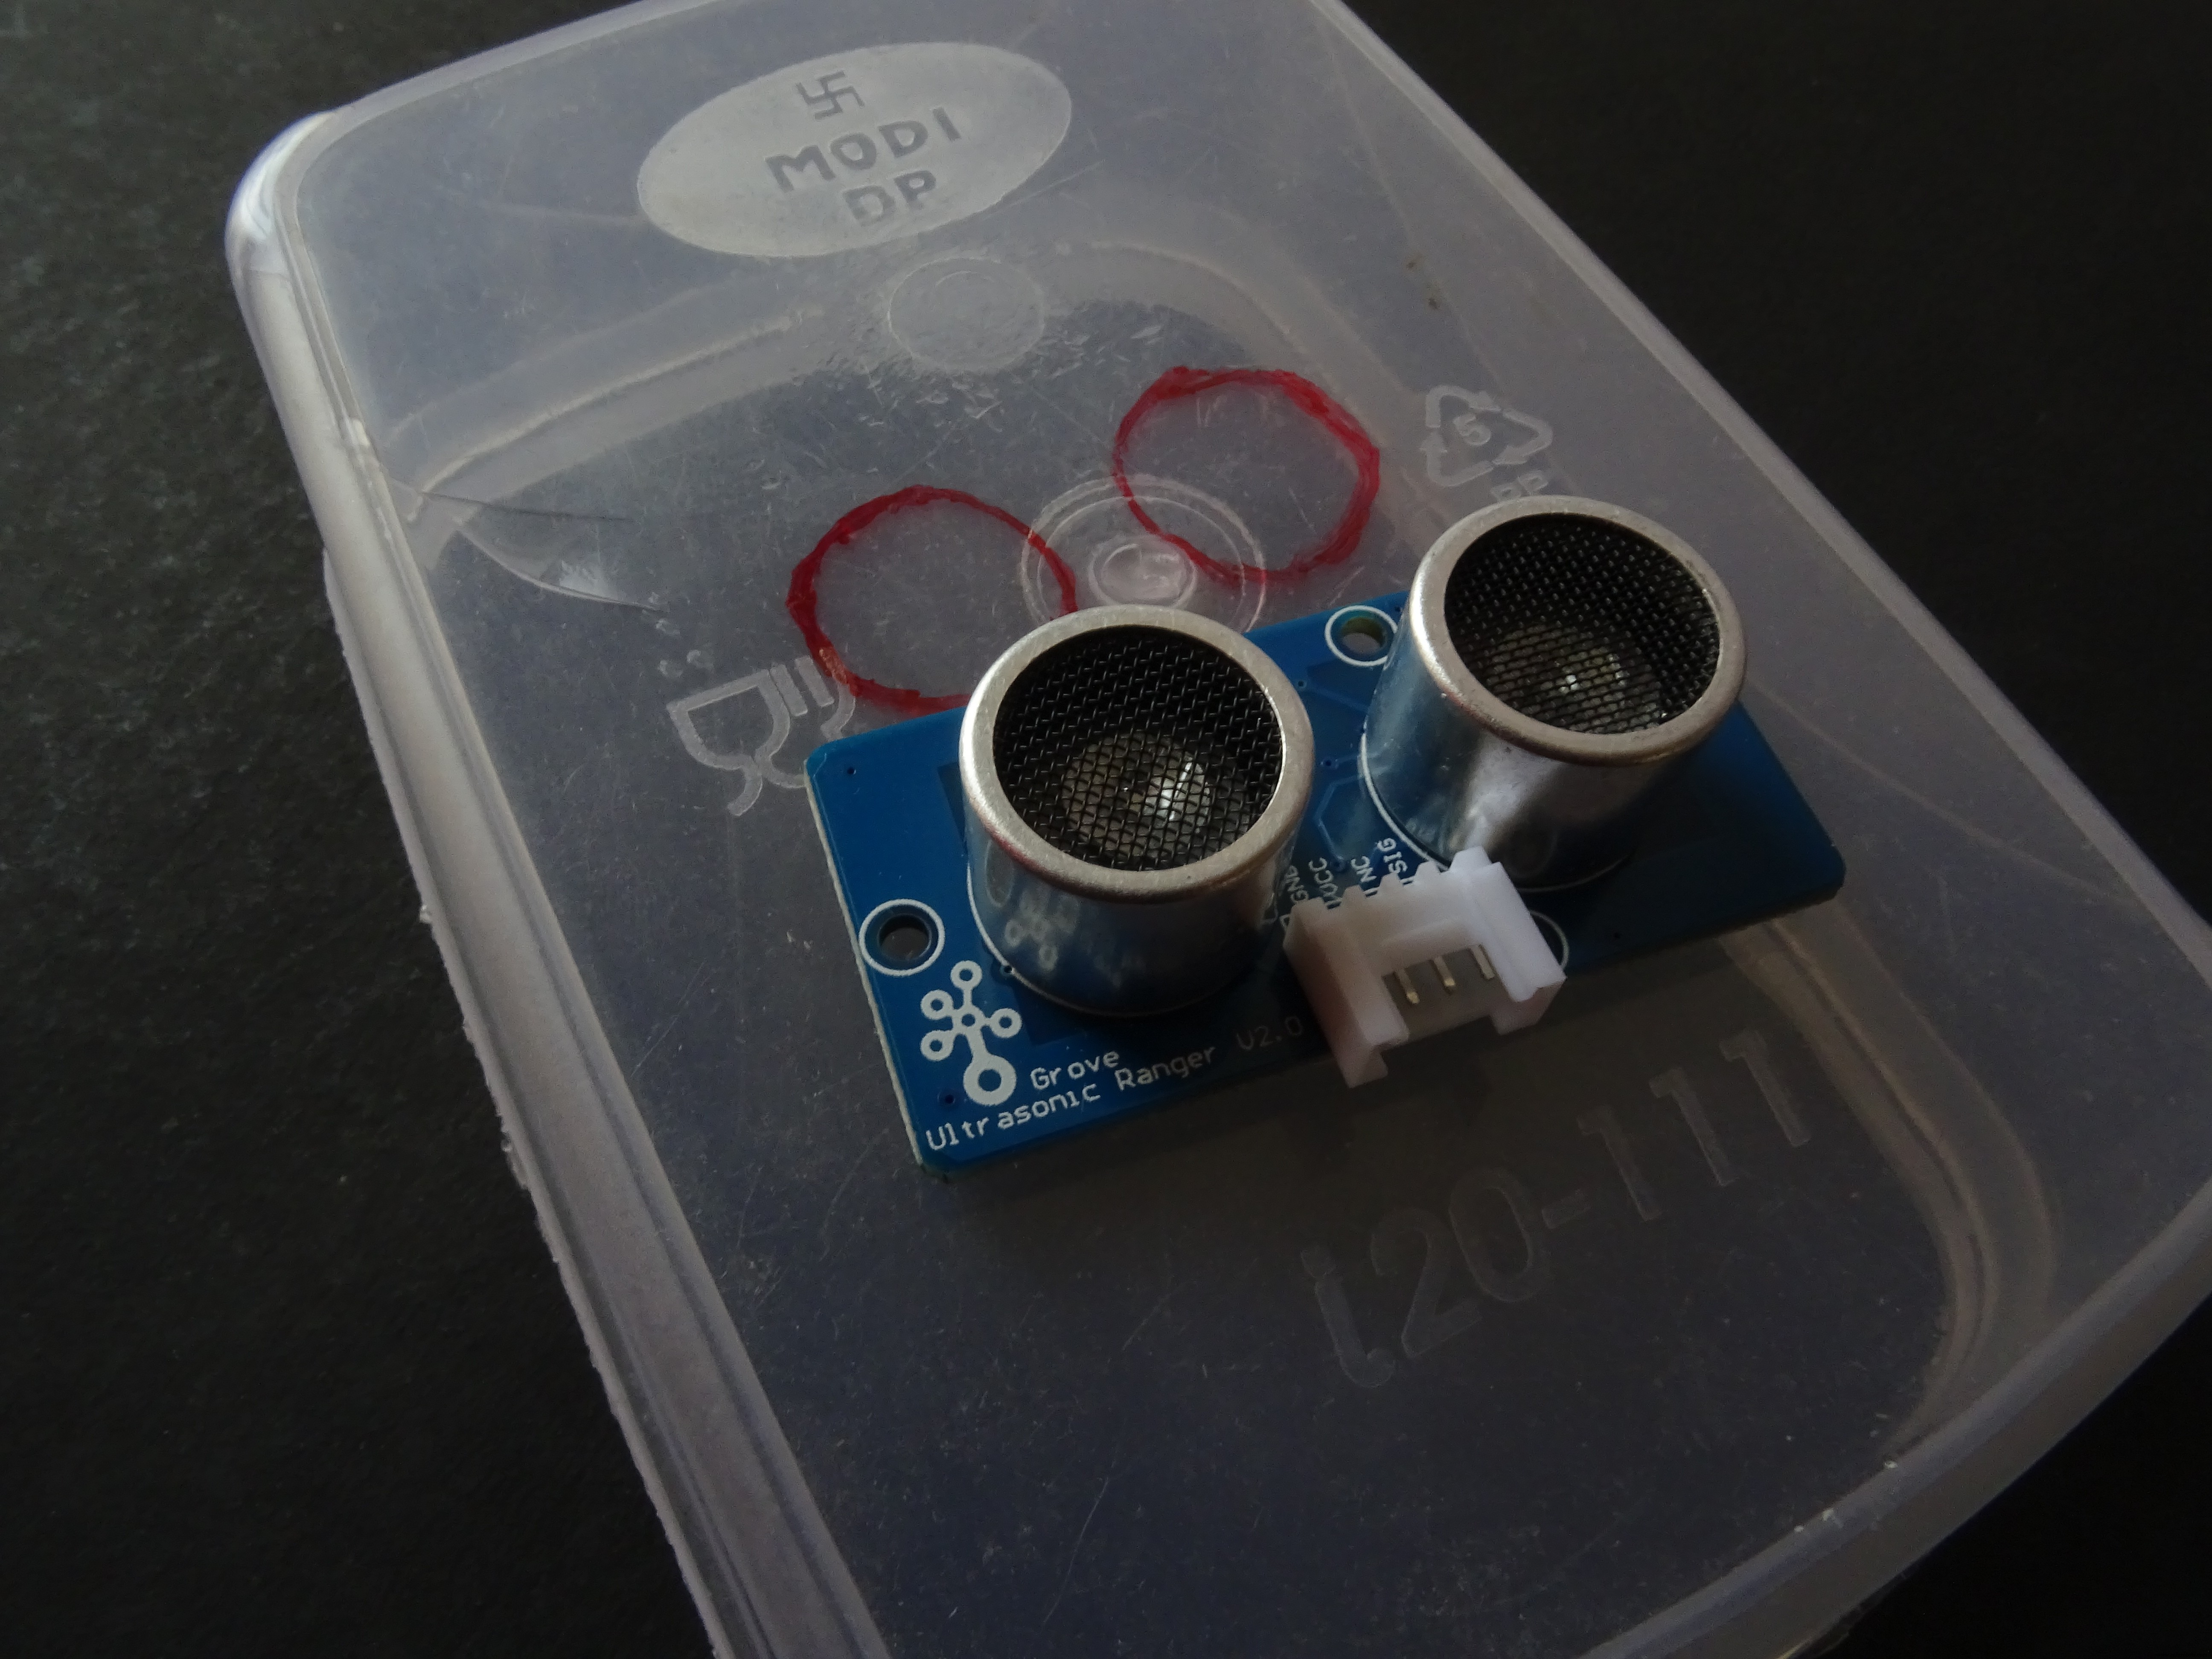
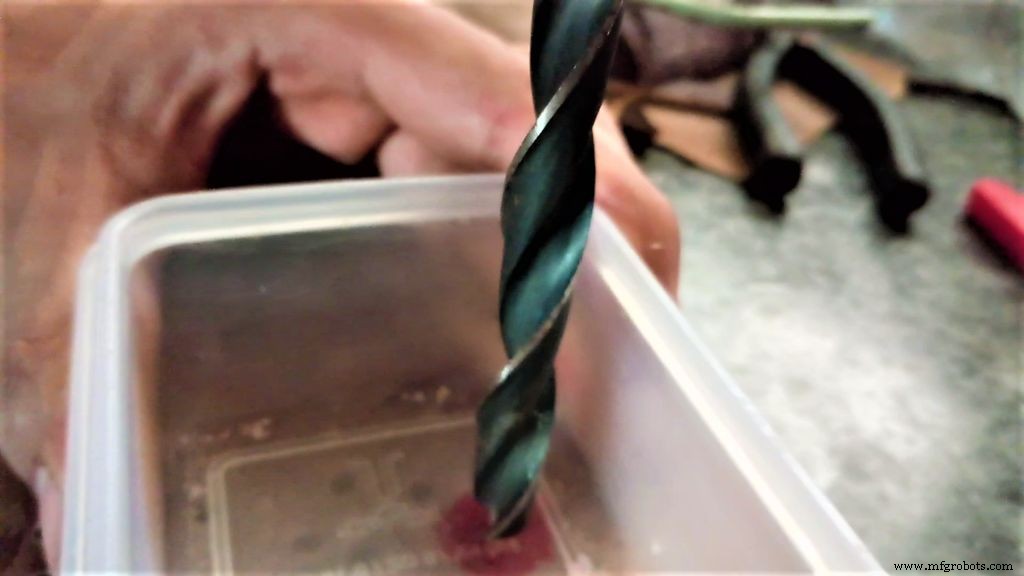
Prenez votre plus gros foret, le mien était 10 mm et percez les trous. S'ils sont encore un peu petits, limez-les légèrement jusqu'à ce que le capteur à ultrasons s'insère parfaitement, complètement affleurant à la surface.
Peinture en bombe
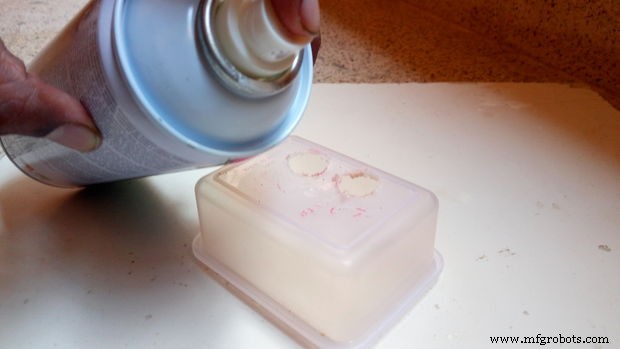
Nous avons choisi le blanc mais vous pouvez choisir la couleur que vous préférez. Appliquez deux couches de peinture à l'intérieur et à l'extérieur, n'oubliez pas le couvercle. Note : Les fumées sont toxiques, faites-le à l'extérieur.
Fixer le capteur à ultrasons


Enfoncez le capteur et appliquez des touches de colle chaude pour le fixer en place. Puis faites une fente pour votre interrupteur et mettez tout en place.
Le circuit

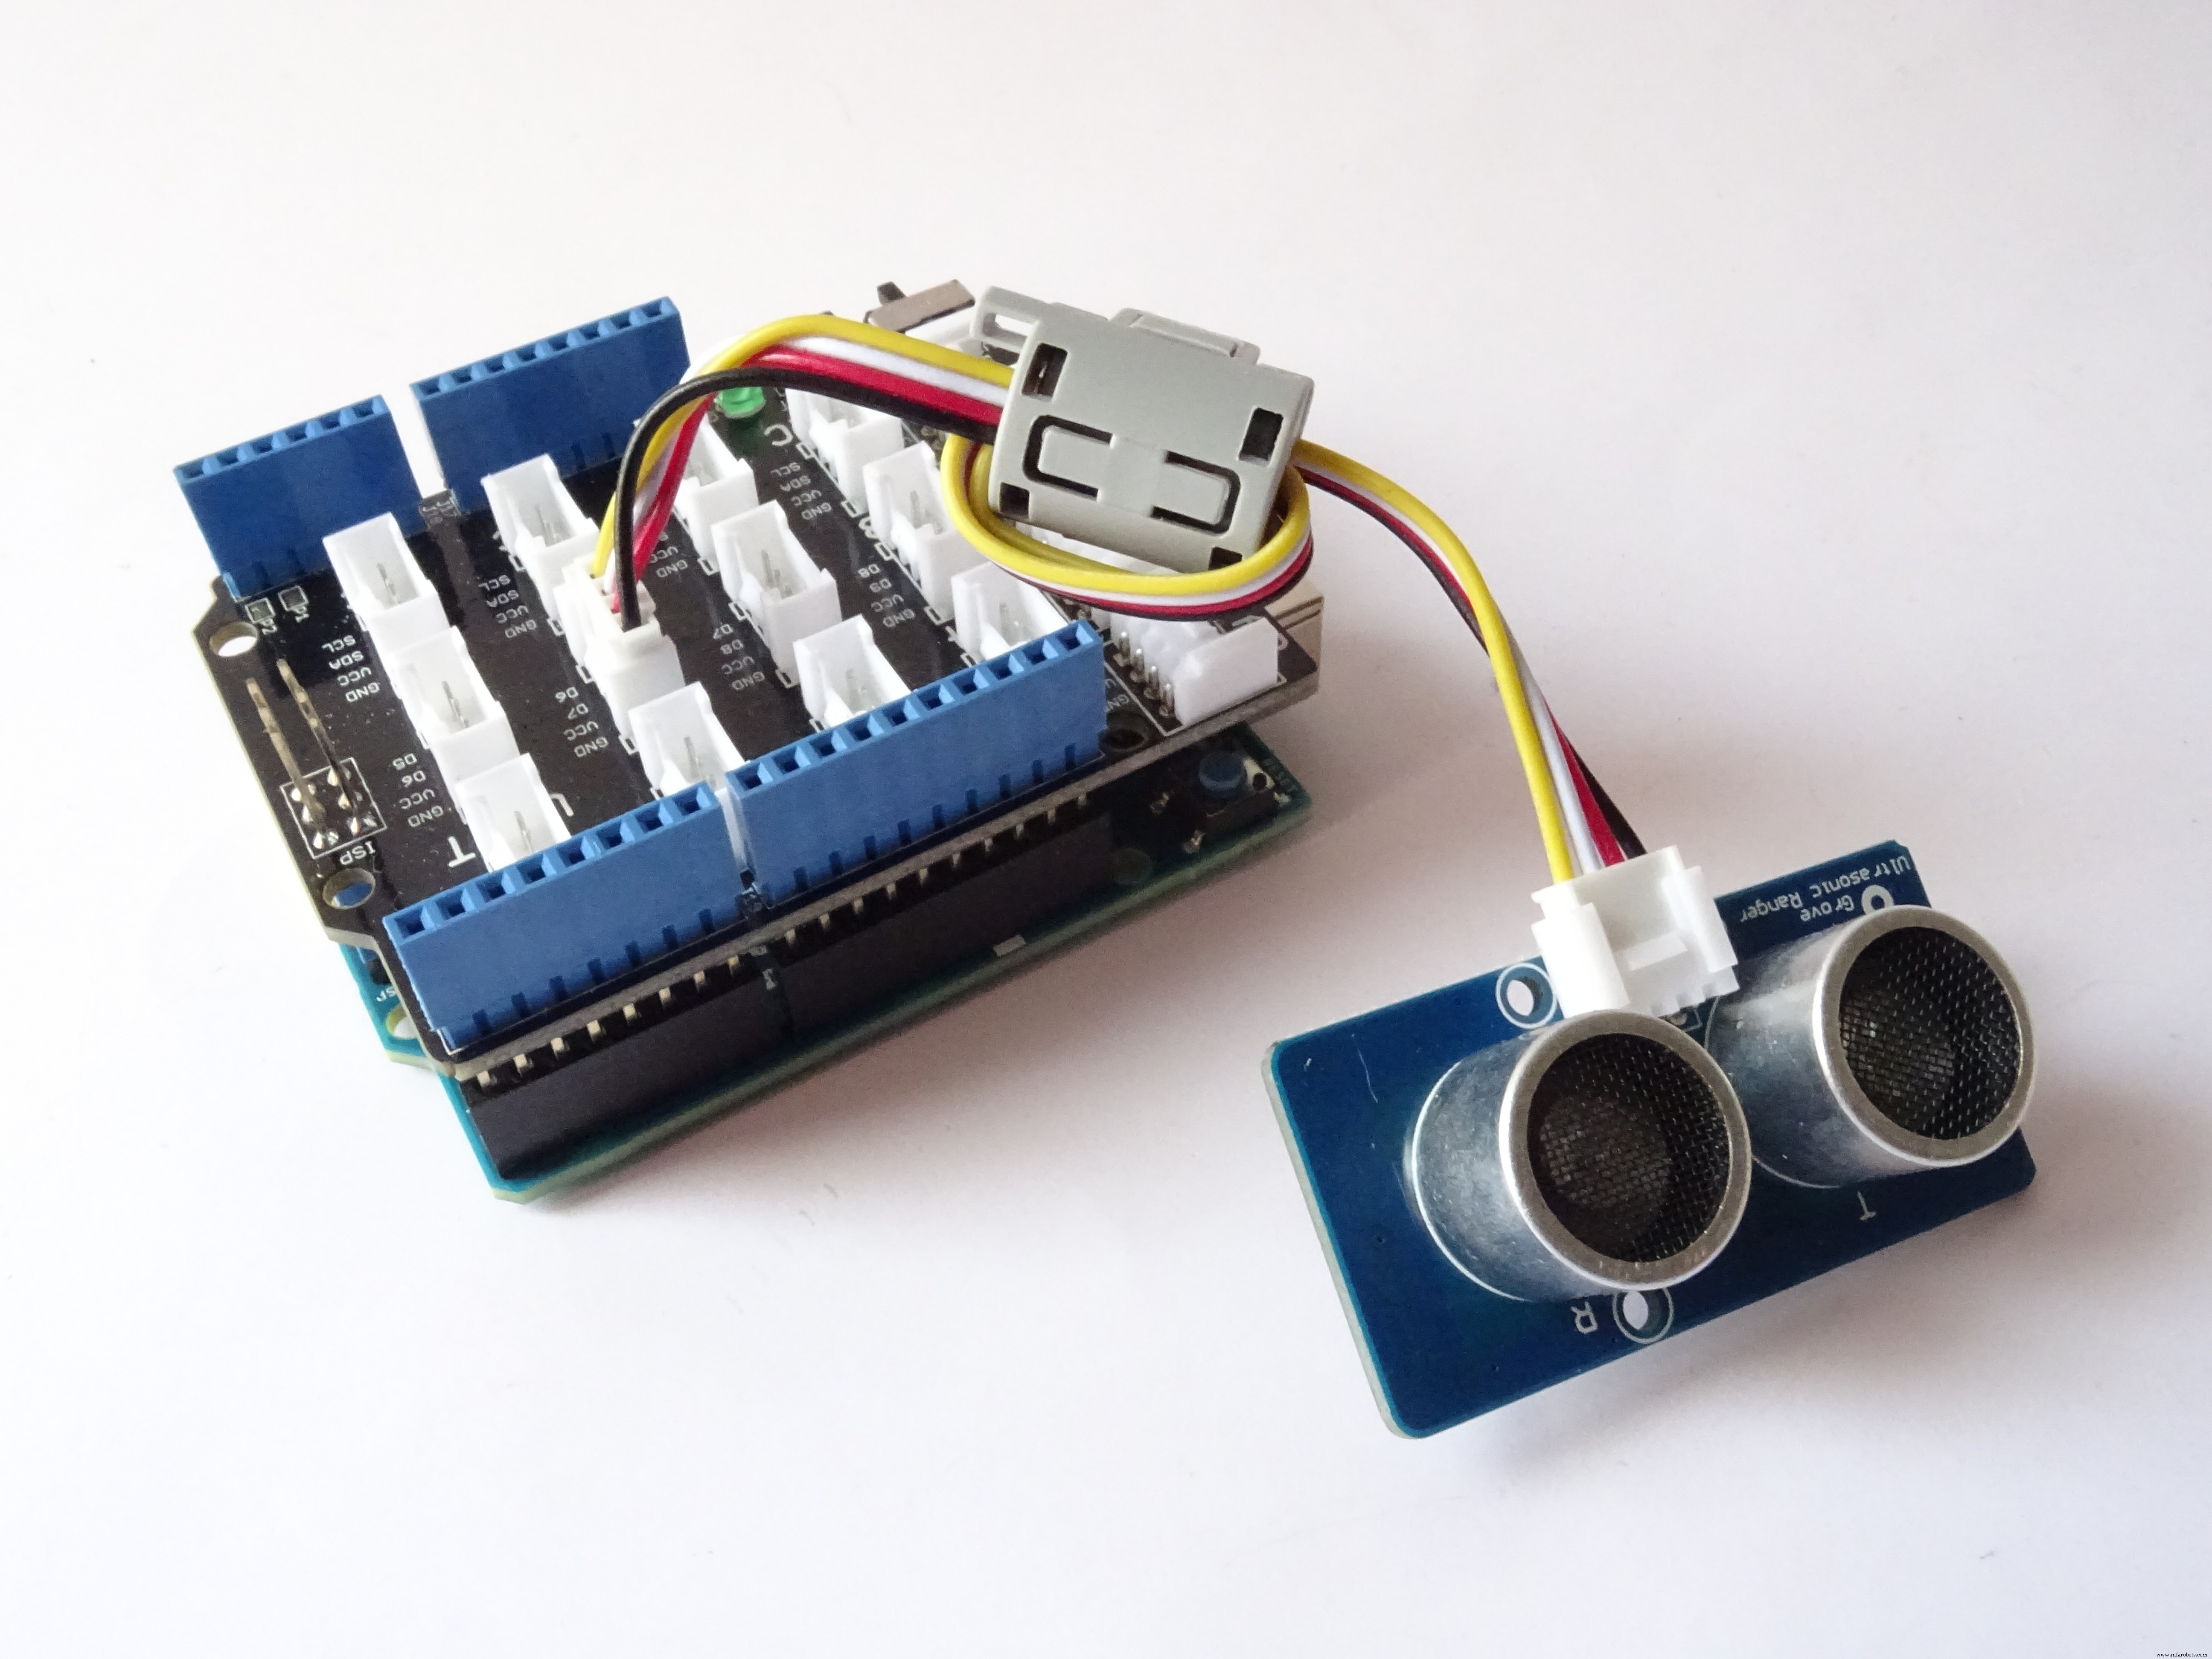
Montez simplement le Base Shield sur l'Arduino 101 et connectez le capteur à ultrasons sur la broche D6.
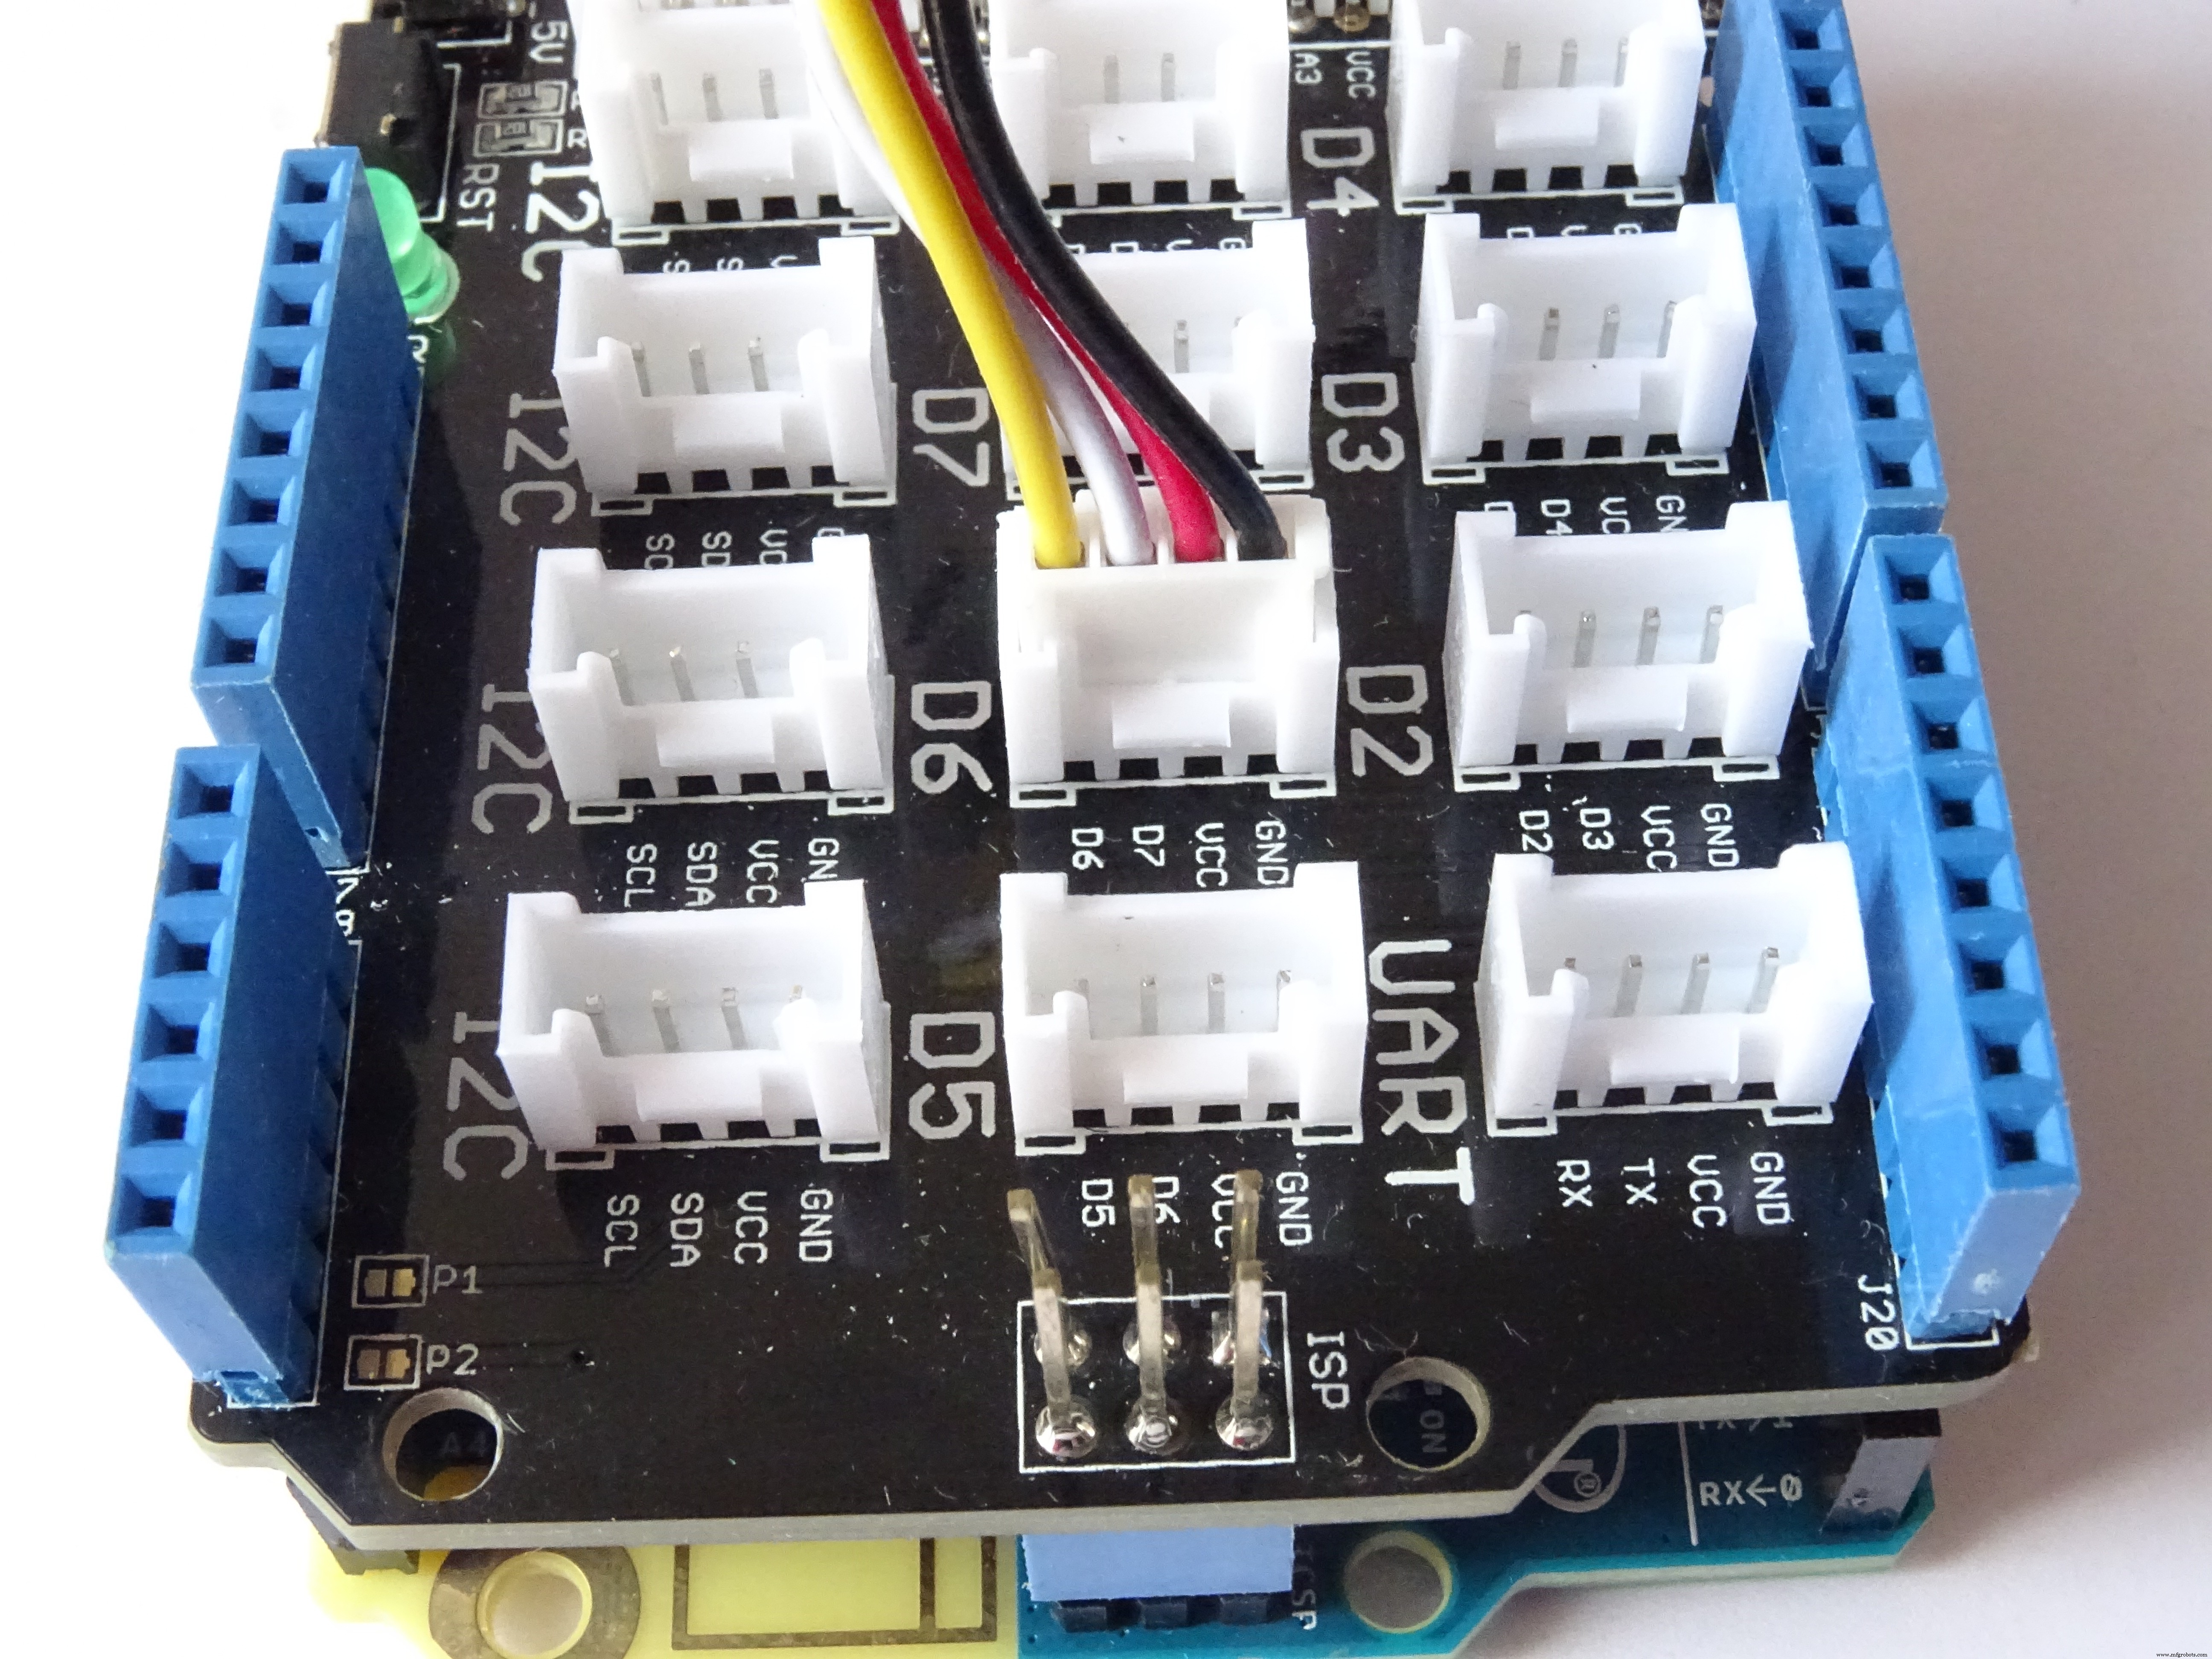

Boîtier
Insérez soigneusement tous les composants et fermez la boîte.
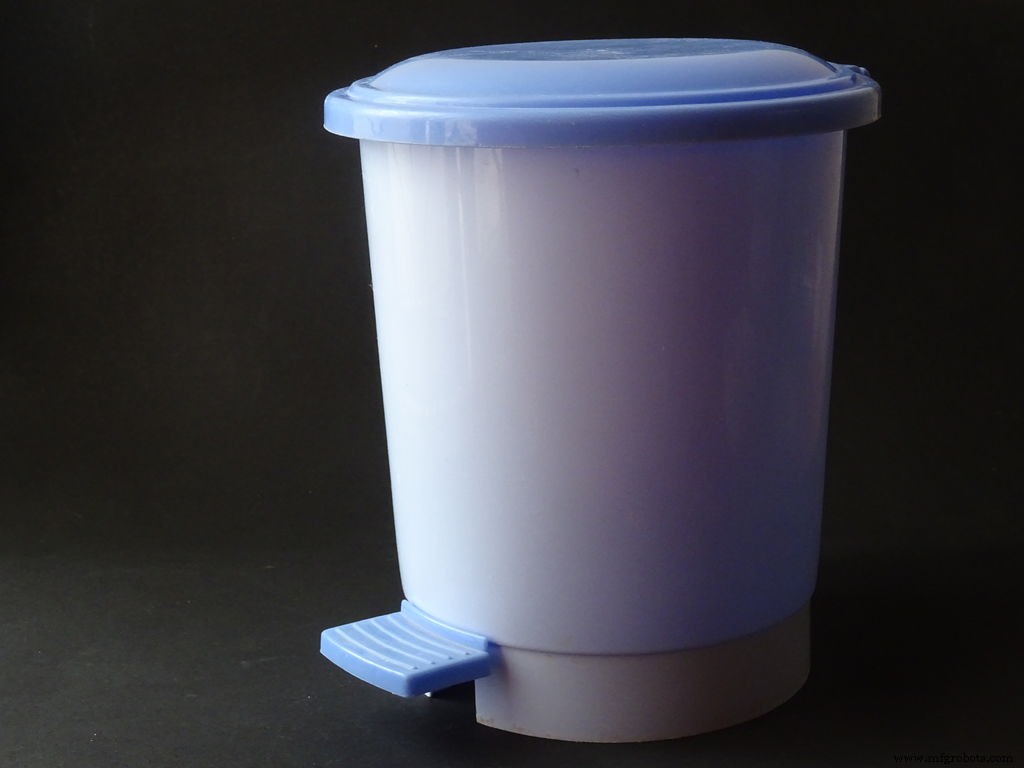
J'ai pris la poubelle de la maison pour tester mon modèle.

Coupez et collez deux morceaux de ruban adhésif double face et fixez le système au couvercle de la poubelle, en veillant à ce que le capteur soit orienté vers le bas.
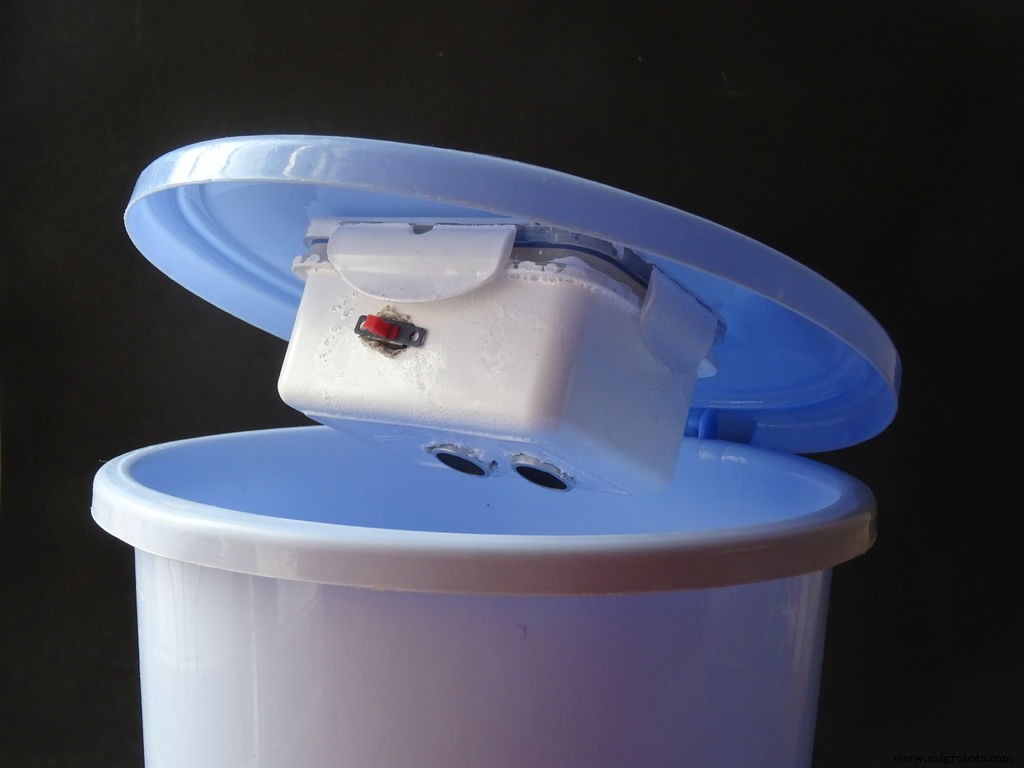
Introduction à l'application Blynk
Pour se connecter à Internet, nous utilisons une plateforme préconstruite appelée Blynk, téléchargeable depuis le Play Store Android, lien ci-dessous. Il y a d'innombrables exemples sur comment utiliser l'application avec Arduino, tous disponibles en allant dans Fichiers dans l'IDE Arduino, puis Exemples et sous la liste Blynk.
Lien vers l'application Blynk : https://play.google.com/store/apps/details?id=cc.

Configuration de l'application et du code
Pour pouvoir programmer l'Arduino 101, vous devez d'abord installer les pilotes nécessaires. Pour vérifier s'ils sont déjà installés, ouvrez l'IDE Arduino, cliquez sur Outils, puis Boards et regardez si Arduino ou Genuino 101 sont dans la liste. S'ils y sont, passez à l'étape suivante, sinon suivez les instructions.
Pour télécharger les pilotes nécessaires pour utiliser l'Arduino MKR1000, ouvrez à nouveau l'IDE Arduino, cliquez sur Outils, Boards, puis Gestionnaire de cartes.

Dans la barre de recherche, cherchez « intel curie boards », sélectionnez votre version de l'IDE Arduino et téléchargez celui qui apparaît (vérifiez avec l'image ci-dessous).

Une fois vos pilotes installés, téléchargez les bibliothèques nécessaires. Pour que notre programme fonctionne, nous avons besoin de la bibliothèque WiFi101, de la bibliothèque Blynk et de la bibliothèque Ultrasonic, toutes trois disponibles dans le gestionnaire de bibliothèques intégré d'Arduino. Ouvrez Croquis puis Inclure une bibliothèque, puis Gestionnaire de bibliothèques.

Dans la barre de recherche, cherchez WiFi101, Blynk et Ultrasonic, choisissez votre version d'IDE et installez. (Vérifiez avec les images ci-dessous)
Test
Ensuite, en utilisant l'application Blynk, nous avons fait une petite représentation avec 3 LEDs du niveau de déchets. Sélectionnez Arduino 101 comme microcontrôleur et comme « type de connexion » BLE, PAS bluetooth !
Vous recevrez alors un email avec le « jeton d'authentification » que vous devez saisir dans le code (mentionné dans le code).
Résultats !
Voici les résultats du concept enfin fonctionnel ! Hourra !
Voici des captures d'écran de mon téléphone pendant que je remplissais la poubelle. Sur l'application Blynk, nous avons aligné trois LEDs verticalement. Vert de 0 à 25% plein, Orange de 25 à 65% et Rouge de 65 à 100%.


Après avoir mis 10% de déchets et fermé la poubelle, la LED verte s'allume, les deux autres restent éteintes.
50% plein...

...et enfin nous mettons tous les déchets possibles, et les trois LEDs et un sourire s'allument ! Félicitations, le modèle fonctionne : )
Étape 14 : GPS
IMPORTANT
Nous n'avons pas réellement implémenté cette étape car il aurait fallu fabriquer au moins 20 modèles pour les installer autour des poubelles de la ville. Cela serait devenu trop cher, donc nous proposons l'idée, qui, lorsqu'elle est simulée aléatoirement, nous a donné le trajet le plus court, les bons résultats !

Maintenant vient la partie chronophage. Nous prévoyons de fusionner notre projet avec Google Maps. Voici comment :
Vous devez aller manuellement dans la ville pour prendre les positions GPS de chaque poubelle. Puis les enregistrer sur votre Google Maps. Une fois fait, de la même façon que nous avons fait le système dans notre modèle, au lieu d'une LED, vous devrez faire la même chose pour le nombre de poubelles qu'il y a. Disons qu'il y en a 20.


Quand le chauffeur du camion commence sa journée, il ouvre Blynk et voit toutes les poubelles qui nécessitent une attention, puis il sélectionne chaque poubelle (chacune ayant son numéro spécifique) et génère le trajet le plus court et le plus efficace !
Opportunités étendues
Après en avoir fabriqué un nous-mêmes, nous avons réalisé à quel point ce système pourrait être largement utilisé pour transformer cette corvée fastidieuse en une tâche vraiment efficace !
La façon dont cela peut impacter une ville ou même un pays à grande échelle est compréhensible, et espérons que dans le futur cela sera mis en œuvre. Mais au-delà de cela, chaque individu peut bénéficier de ce concept. Une communauté, un complexe d'appartements ou même une maison peuvent tous utiliser cet outil puissant alimenté par l'Internet des Objets pour simplifier leur vie !
Étape 16 : Complications

Cela dit, il y a quelques complications que nous pensons pourraient survenir si nous lancions ce produit à grande échelle.
Défis :
- S'assurer que les capteurs de distance à ultrasons sont correctement placés. Si la pile de déchets augmente au milieu, le capteur pourrait donner des données trompeuses.
- Il pourrait y avoir des liquides/eau jetés dans la poubelle. Le design doit avoir une électronique étanche et un logiciel embarqué adapté.
- Le PLUS GROS problème : la disponibilité des réseaux cellulaires 3G/4G. Le fait que nous ayons fait un modèle à la maison a contourné ce problème car nous avons utilisé le WiFi. C'est en fait le seul problème majeur, bien que personnellement je pense que dans quelques années, chaque coin du monde aura une connexion Internet.
Conclusion

Dans l'ensemble, ce projet semble prometteur, mais a définitivement besoin de petits ajustements comme mentionné ci-dessus. J'aimerais voir vos versions, ou même suggestions ou idées, n'hésitez pas à les mettre dans les commentaires.
J'espère que vous avez apprécié ce projet, continuons à travailler sur des idées pour impacter nos vies et notre environnement. Comme d'habitude, likez, partagez et abonnez-vous pour ne pas manquer nos prochains projets.
BONNE CRÉATION : )
Projets populaires
Si vous aimez ce que nous faisons, découvrez certains de nos projets populaires !
Vous devez voir la vidéo pour l'apprécier pleinement REGARDEZ la vidéo ICI.
Cubex le coffre-fort à capteurs. Regardez ICI
Et bien d'autres ici sur Technovation, suivez-nous !
Code
- Application IoT Surveillance Poubelles
Application IoT Surveillance Poubelles Arduino
Cette application affichera le niveau de déchets en temps réel avec trois LEDs placées verticalement sur l'application Blynk. Vert représente 0 à 25%, Orange de 25 à 60% et Rouge de 60 à 100%.
#define BLYNK_PRINT Serial
#include <BlynkSimpleCurieBLE.h>
#include <CurieBLE.h>
#include <Ultrasonic.h>
// Vous devriez obtenir le jeton d'authentification dans l'application Blynk.
// Allez dans les Paramètres du Projet (icône écrou).
char auth[] = "8b7229b2c3ec4b999eca6781903a208d";
BLEPeripheral blePeripheral;
WidgetLED green(V1);
WidgetLED orange(V2);
WidgetLED red(V3);
Ultrasonic ultrasonic(7);
int distance = 0;
int thresh[3] = {20,12,4};
void setup() {
  Serial.begin(9600);
  delay(1000);
  blePeripheral.setLocalName("garbage");
  blePeripheral.setDeviceName("garbage");
  blePeripheral.setAppearance(384);
  Blynk.begin(blePeripheral, auth);
  blePeripheral.begin();
  Serial.println("Waiting for connections...");
}
void loop() {
  distance = ultrasonic.distanceRead();
  Serial.print(distance);
  Blynk.run();
  if(distance<=thresh[0]&&distance>=thresh[1]&&distance>=thresh[2]){
    green.on();
    Serial.println(1);
  } else if(distance<=thresh[0]&&distance<=thresh[1]&&distance>=thresh[2]){
    green.on();
    orange.on();
    Serial.println(2);
  } else if(distance<=thresh[0]&&distance<=thresh[1]&&distance<=thresh[2]){
    green.on();
    orange.on();
    red.on();
    Serial.println(3);
  } else{
    green.off();
    orange.off();
    red.off();
    Serial.println(0);
  }
  delay(100);
}
Schémas
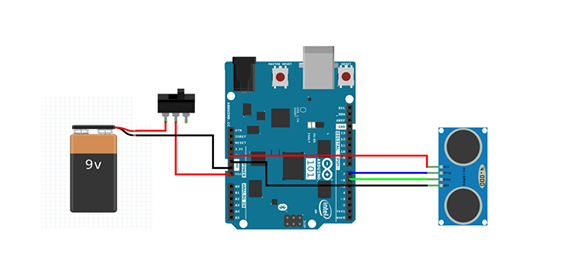
Connectez le Base Shield v2 à l'Arduino 101, puis le capteur à ultrasons sur le slot ou la broche D6. Nous avons fait un diagramme sur Fritzing, pour ceux qui n'utilisent pas le Shield.
Celui-ci est fait sur Fritzing et montre le même circuit mais cette fois sans le Base Shield.
Processus de fabrication
- Maîtriser les directives using C# : Imports, alias et directives static
- Surveillance météo à distance avec Raspberry Pi 3 et PubNub
- Système de pointage RFID fiable avec Arduino et Python (base de données phpMyAdmin)
- Système intelligent de surveillance de la qualité de l'air intérieur et des déchets
- Robot de détection humaine basé sur Arduino Uno : Intégration capteurs étape par étape
- Stores intelligents : contrôle automatisé de la lumière avec Arduino et énergie solaire
- Serrure connectée WiFi avec Arduino et ESP8266 – Déverrouillage par smartphone
- 7 avantages clés de la solution intelligente de surveillance de niveau Biz4Intellia
- Surveillance cardiaque sans contact via enceintes intelligentes : un système révolutionnaire