



Quelle longueur d'onde LiDAR dominera les applications automobiles ?
Dans le paysage en évolution rapide des systèmes avancés d'aide à la conduite (ADAS) et des véhicules autonomes, le choix de la longueur d'onde LiDAR est une décision pivotale qui façonne performance, coût et sécurité. Cet article examine les facteurs techniques, de marché et économiques pilotant la préférence actuelle pour le LiDAR proche infrarouge (NIR) par rapport à l'infrarouge à ondes courtes (SWIR) et fournit une perspective fondée sur des preuves sur quelle longueur d'onde est susceptible de prévaloir.
Fusion de capteurs : la colonne vertébrale de la perception autonome
L'ADAS et la conduite autonome reposent sur un trio de capteurs complémentaires : caméras, radar et LiDAR. Chaque modalité contribue des forces uniques — détail visuel des caméras, données de vélocité du radar, et profondeur 3D précise du LiDAR. En fusionnant ces flux, les véhicules peuvent construire un modèle de perception robuste et redondant essentiel pour la prise de décision vitale.
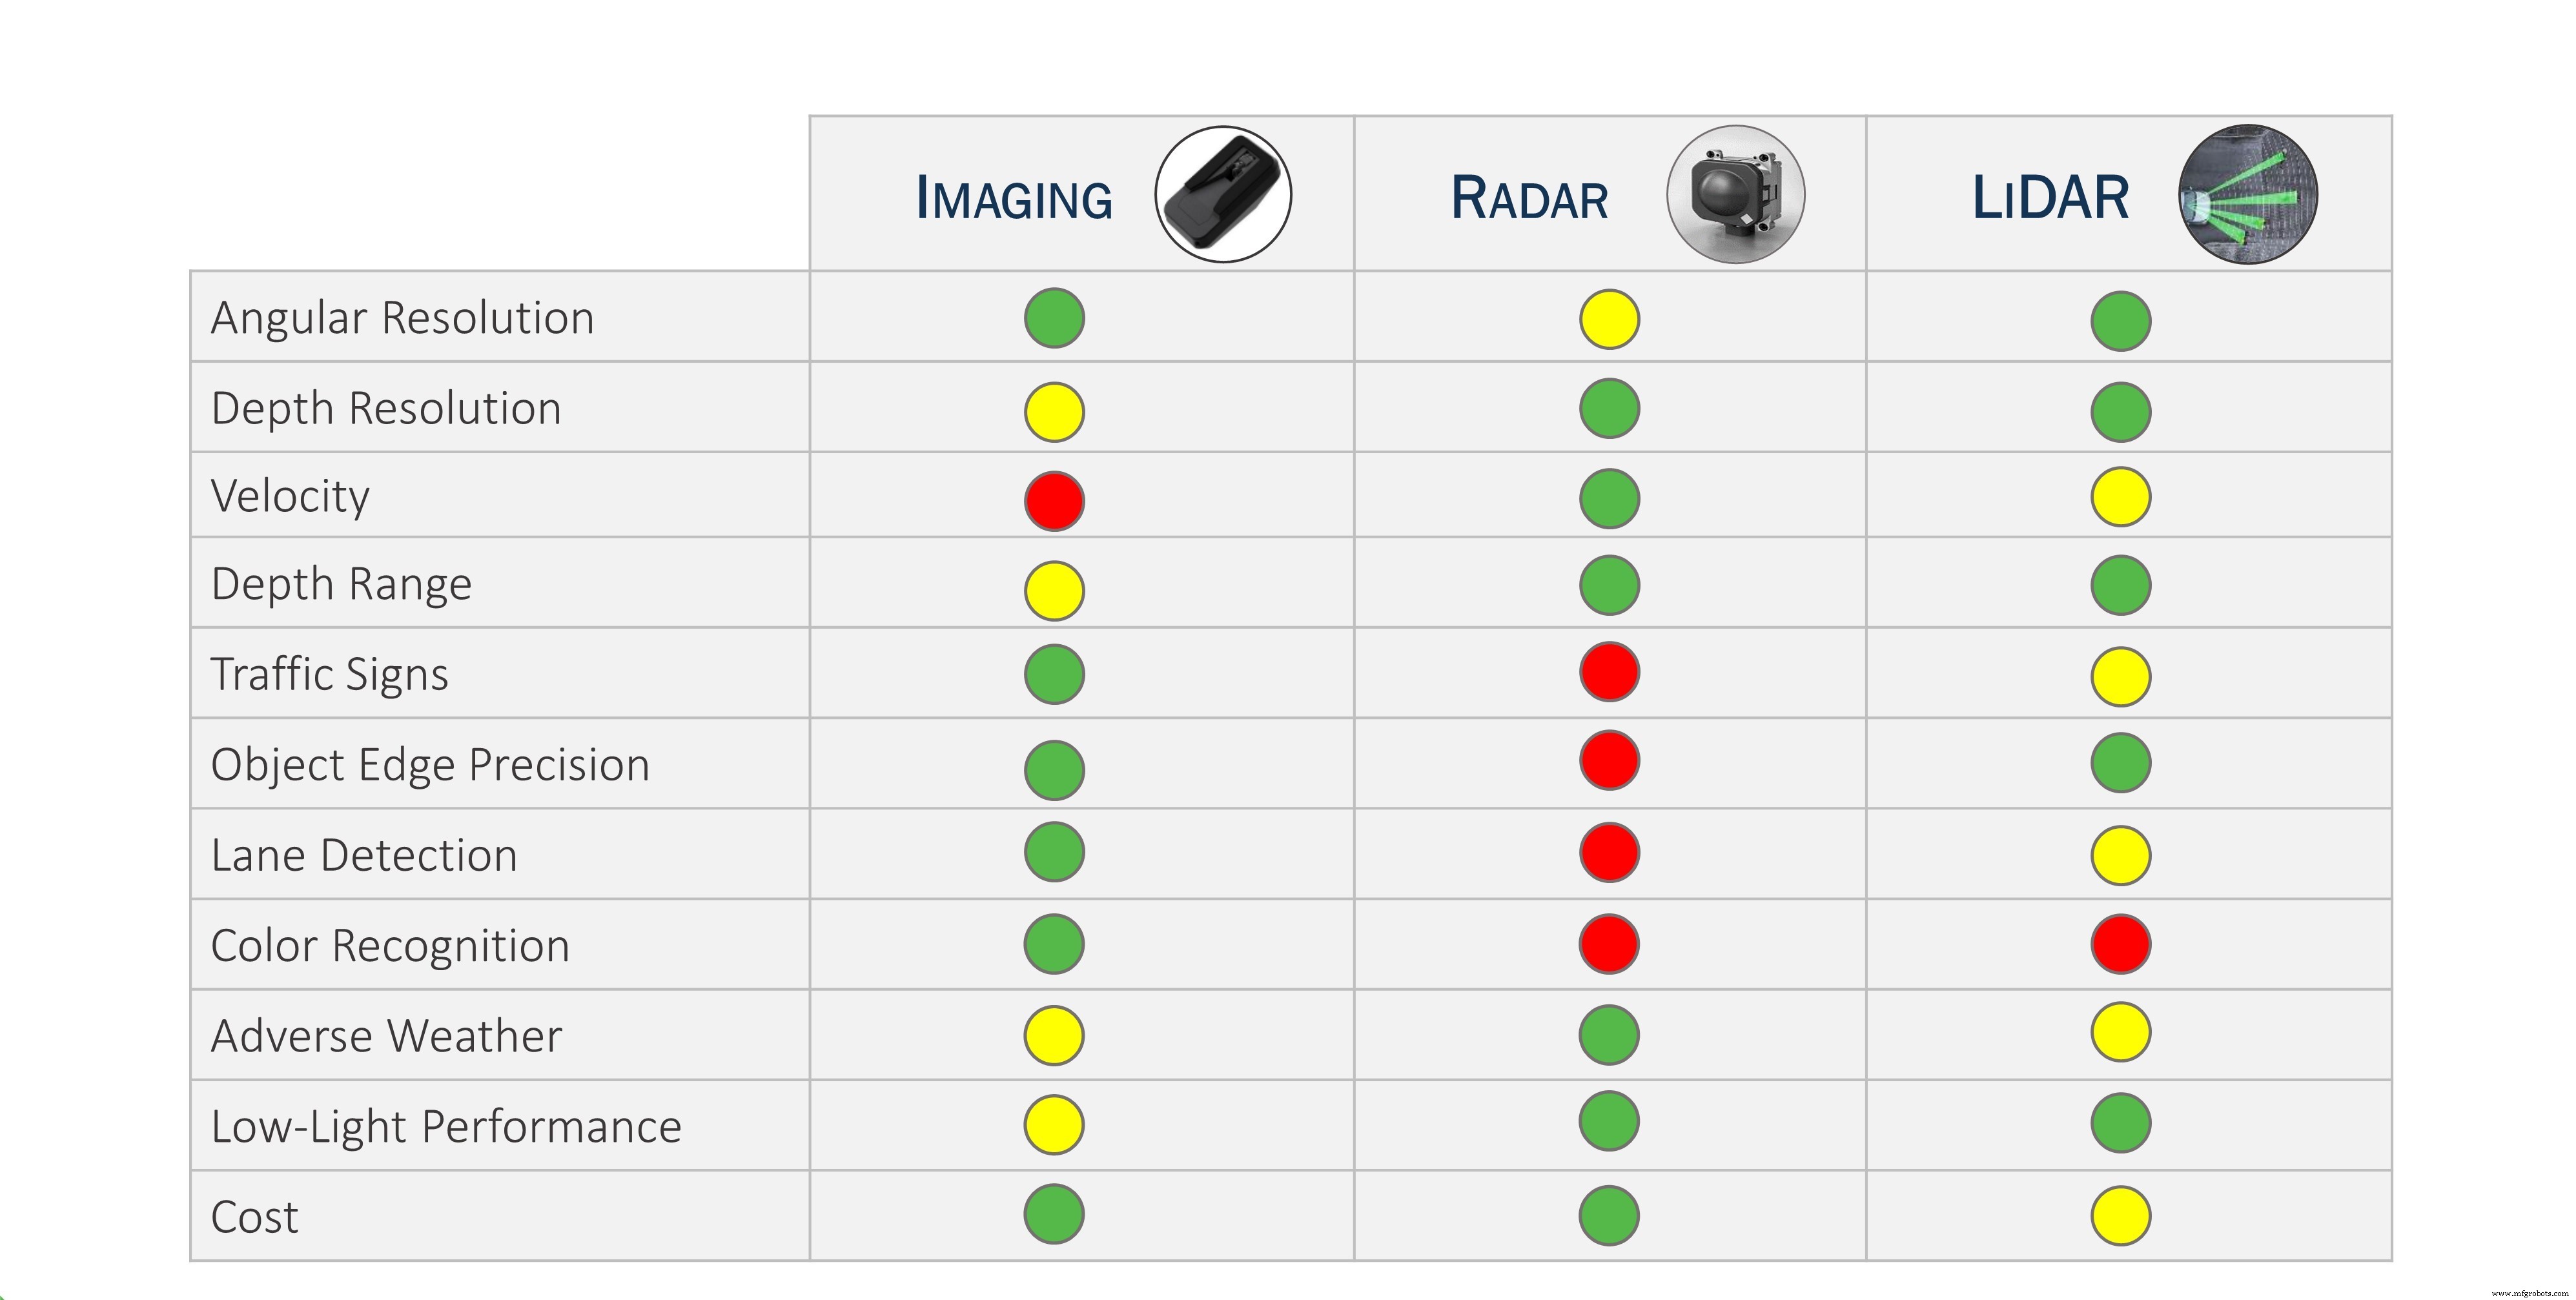
Figure 1 : Fusion de données caméra, radar et LiDAR délivre une conscience situationnelle complète.
Dynamiques du marché LiDAR
Le LiDAR automobile est prêt pour une croissance explosive, passant de 39 millions $ en 2020 à 1,75 milliard $ projetés d'ici 2025, selon Yole Développement. Plus de 100 entreprises concurrencent maintenant dans l'espace, avec des investissements cumulés dépassant 1,5 milliard $ d'ici 2020 — bien avant l'afflux d'IPOs pilotées par SPAC qui a suivi. Une telle concentration suggère une consolidation inévitable, comme l'histoire le montre avec Ethernet et VHS.
Les OEMs véhicules exigent des capteurs à faible coût, hautement fiables et capables de détecter des cibles à faible réflectivité. Quand un fournisseur répond à ces critères, les OEMs sont largement indifférents à la technologie de longueur d'onde sous-jacente. La question devient donc : quelle longueur d'onde dominera ?
Architectures LiDAR : Temps de vol direct vs Onde continue à modulation de fréquence
Le LiDAR à temps de vol direct (dToF) reste le standard de l'industrie. Il émet de courtes impulsions laser et calcule la distance en mesurant le temps de retour, une application directe du principe de la vitesse de la lumière. Le LiDAR à onde continue à modulation de fréquence (FMCW), aussi connu comme LiDAR cohérent, mélange signaux transmis et réfléchis pour extraire simultanément distance et vélocité. Le FMCW offre des avantages convaincants mais est moins commun en raison de complexité et coût plus élevés.
La Figure 2 illustre un diagramme de blocs typique dToF, mettant en évidence le laser, émetteur/récepteur optique, détecteur et chaîne de traitement de signal.
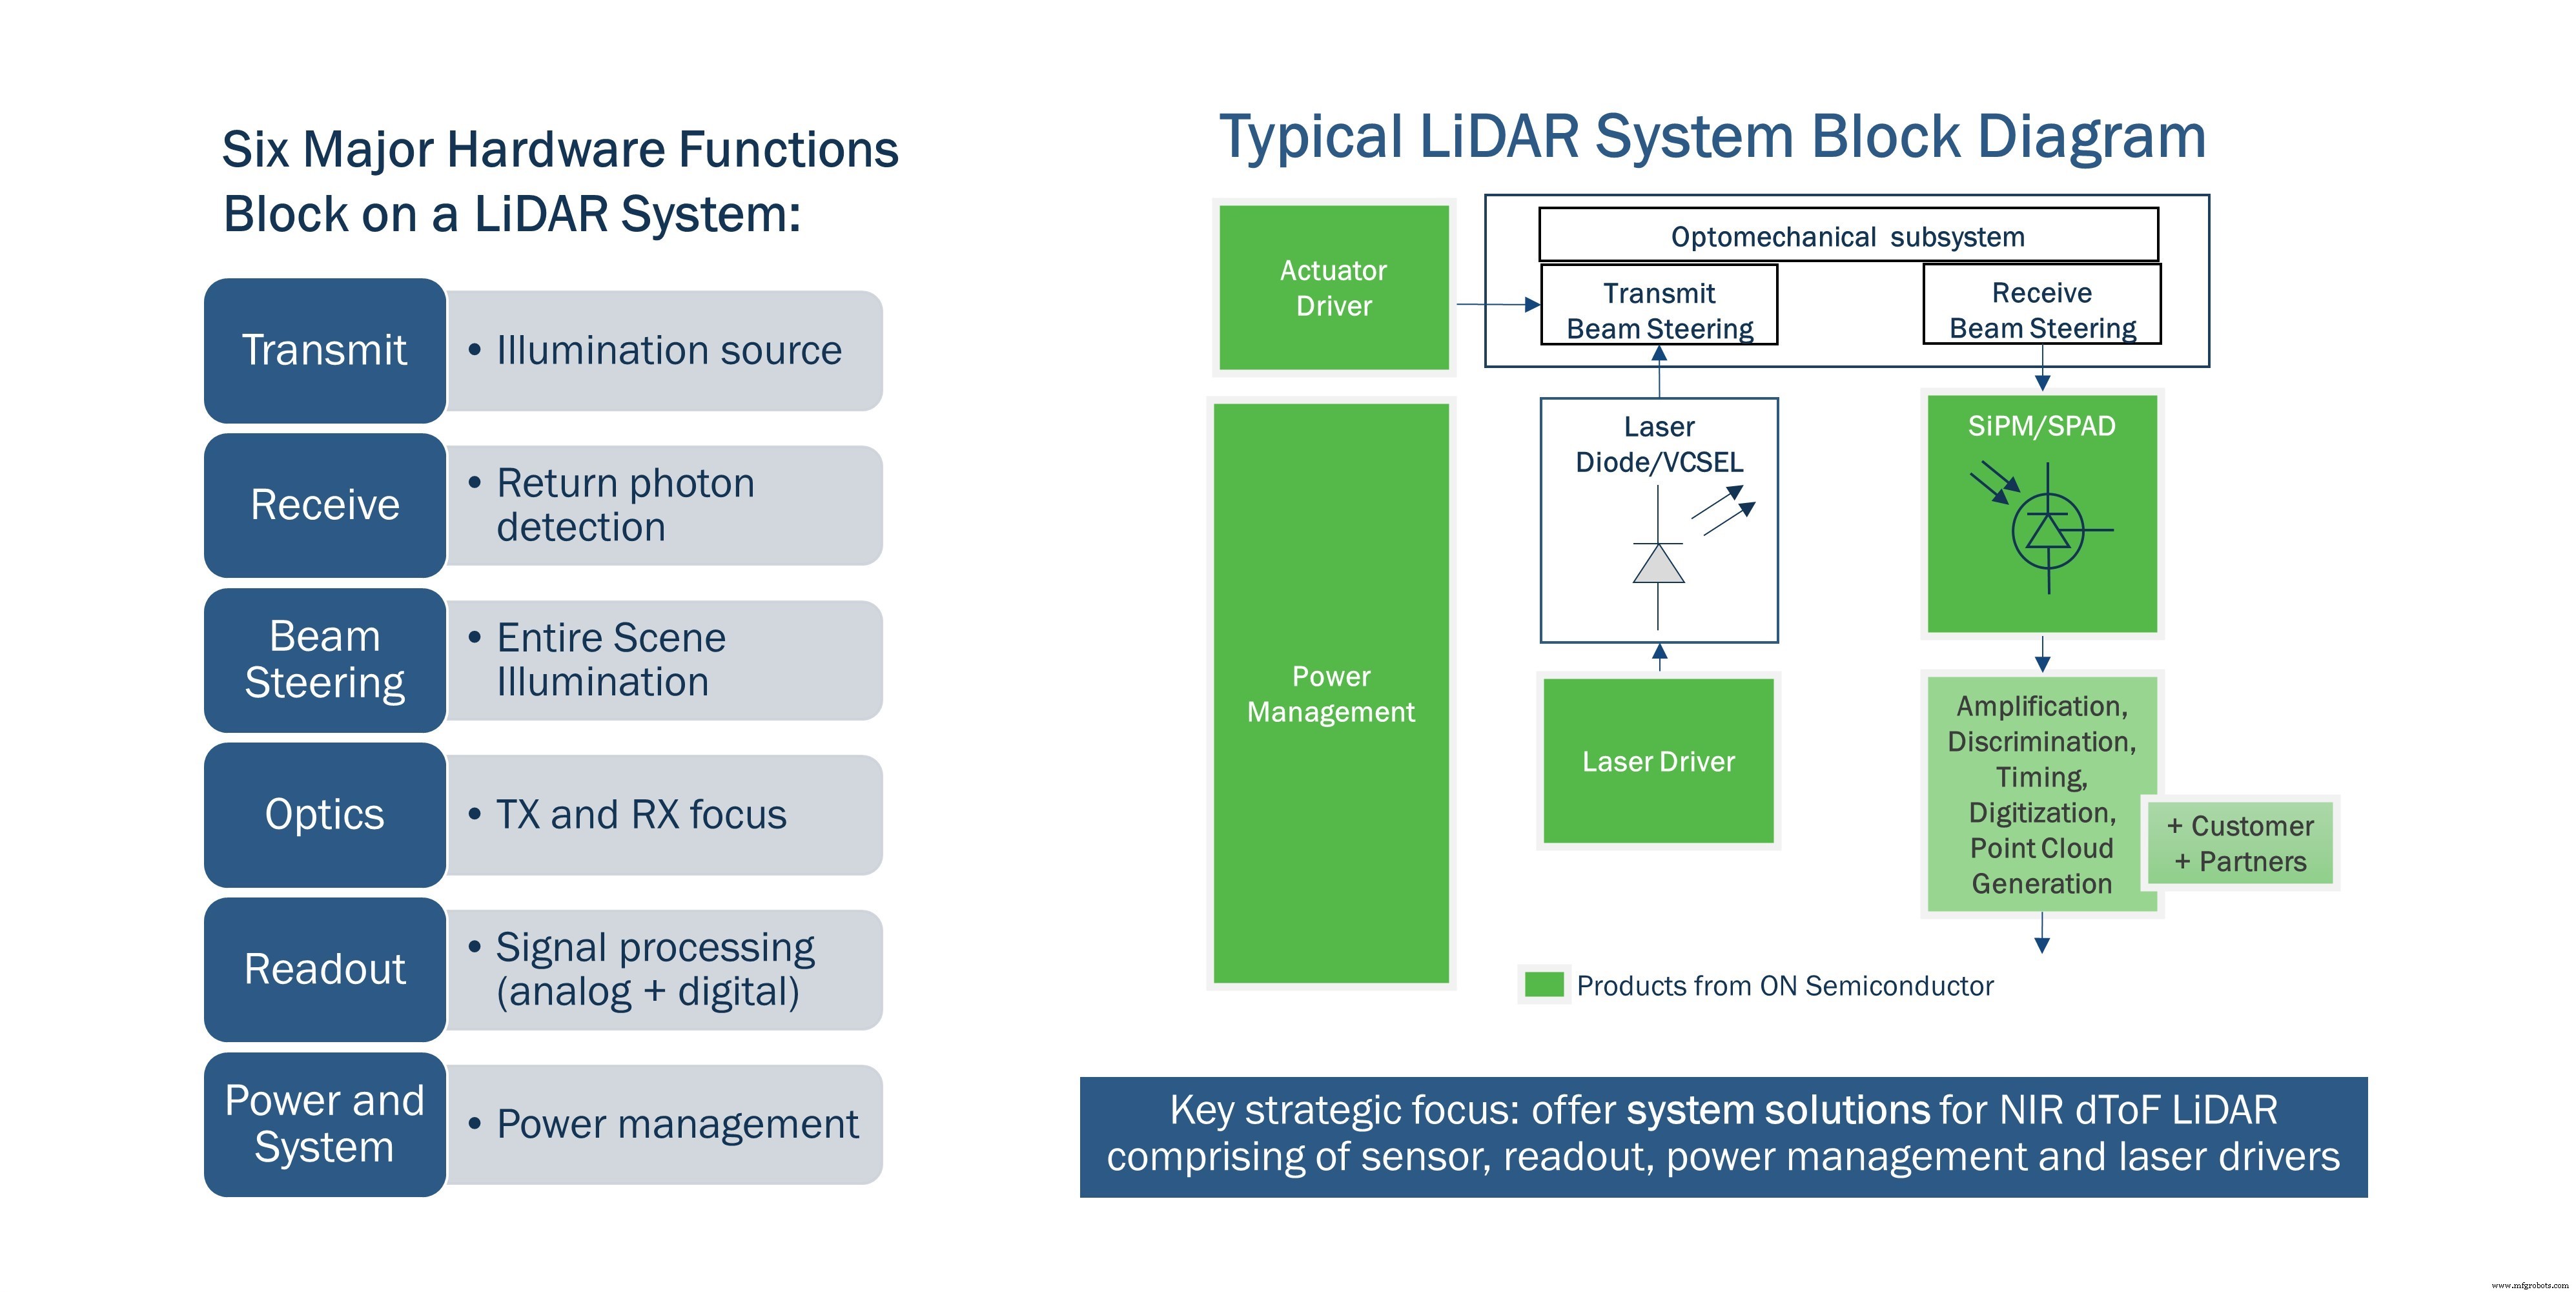
Figure 2 : Composants principaux d'un système LiDAR dToF.
Fabricants et choix de longueur d'onde
La plupart des LiDARs commerciaux opèrent aux longueurs d'onde NIR (autour de 905 nm) car les photodétecteurs à base de silicium et lasers GaAs sont peu coûteux et matures. Une minorité de firmes ciblent le SWIR (1,5 µm) pour exploiter des marges de sécurité oculaire plus élevées et potentiellement plus longue portée. Le Tableau 1 liste les acteurs clés, distinguant entre portefeuilles NIR et SWIR.
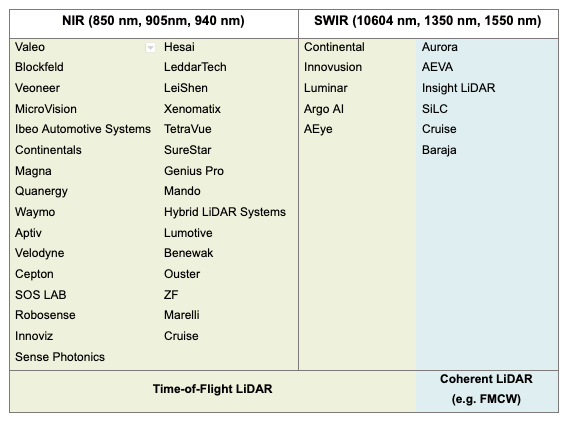
Tableau 1 : Fabricants LiDAR sélectionnés et leur focus longueur d'onde.
Plusieurs facteurs physiques influencent cette distribution :
- L'irradiance solaire est environ trois fois plus élevée à 905 nm qu'à 1550 nm, augmentant le bruit ambiant pour les systèmes NIR.
- Les photodiodes silicium, qui dominent la détection NIR, peuvent être fabriquées à l'échelle sur fonderies CMOS, réduisant coût et améliorant rendement.
- Les matériaux III/V (InGaAs, InGaAsP) requis pour capteurs et lasers SWIR sont coûteux, ont des rendements de tranche plus bas, et manquent de chaînes d'approvisionnement matures.
Technologies de photodétecteurs
Les photodétecteurs convertissent les photons incidents en signaux électriques. Les photodiodes PIN, premiers capteurs LiDAR, n'offrent pas de gain interne et luttent avec les retours faibles. Les photodiodes à avalanche (APDs) fournissent un gain modéré mais nécessitent un bias élevé et souffrent de non-uniformité. Le leader actuel de l'industrie est la diode à avalanche à photon unique (SPAD), délivrant un gain haut et permettant le comptage de photons. Les réseaux SPAD à base de silicium (SiPMs) sont de plus en plus communs en LiDAR NIR, tandis que les SPADs SWIR restent naissants en raison de défis d'intégration.
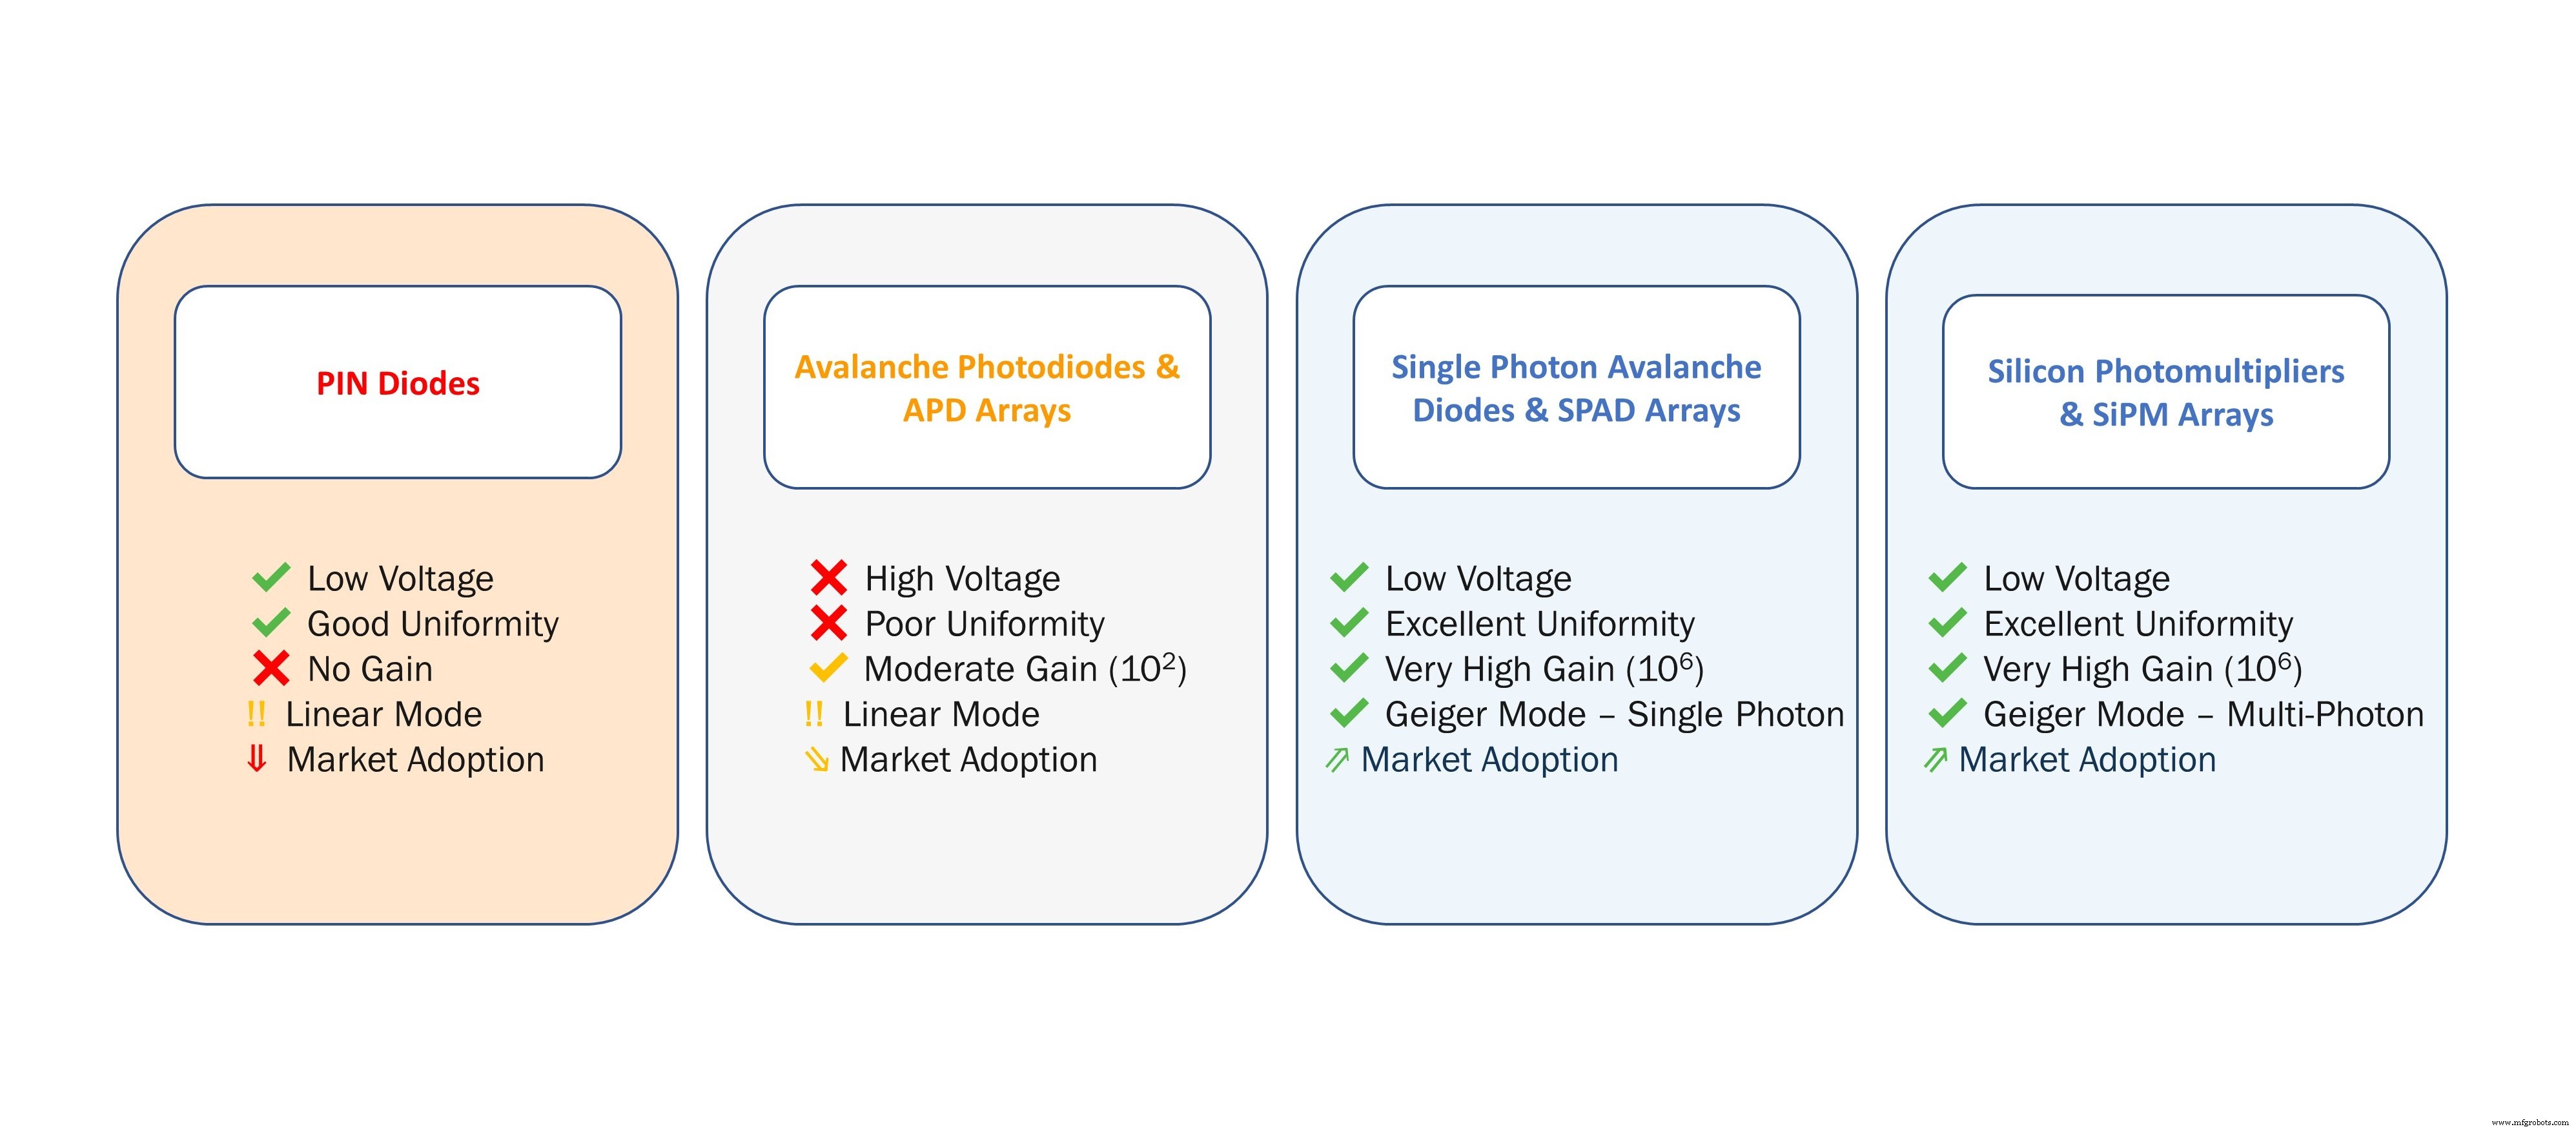
Figure 4 : Évolution des photodétecteurs utilisés en LiDAR.
Sources laser
Deux architectures laser dominent le marché :
- Lasers à émission par la tranche (EELs) — rentables, sortie élevée, mais difficiles à mettre en réseau et présentent une dérive de longueur d'onde pilotée par la température.
- Lasers à émission de surface à cavité verticale (VCSELs) — émission par le haut, plus faciles à regrouper en réseaux, et devenant plus efficaces, bien que actuellement plus chers.
Les EELs et VCSELs sont disponibles aux longueurs d'onde NIR (GaAs) et SWIR (InGaAsP), mais les tranches GaAs sont plus grandes et moins chères, donnant au NIR un avantage en économie de production.
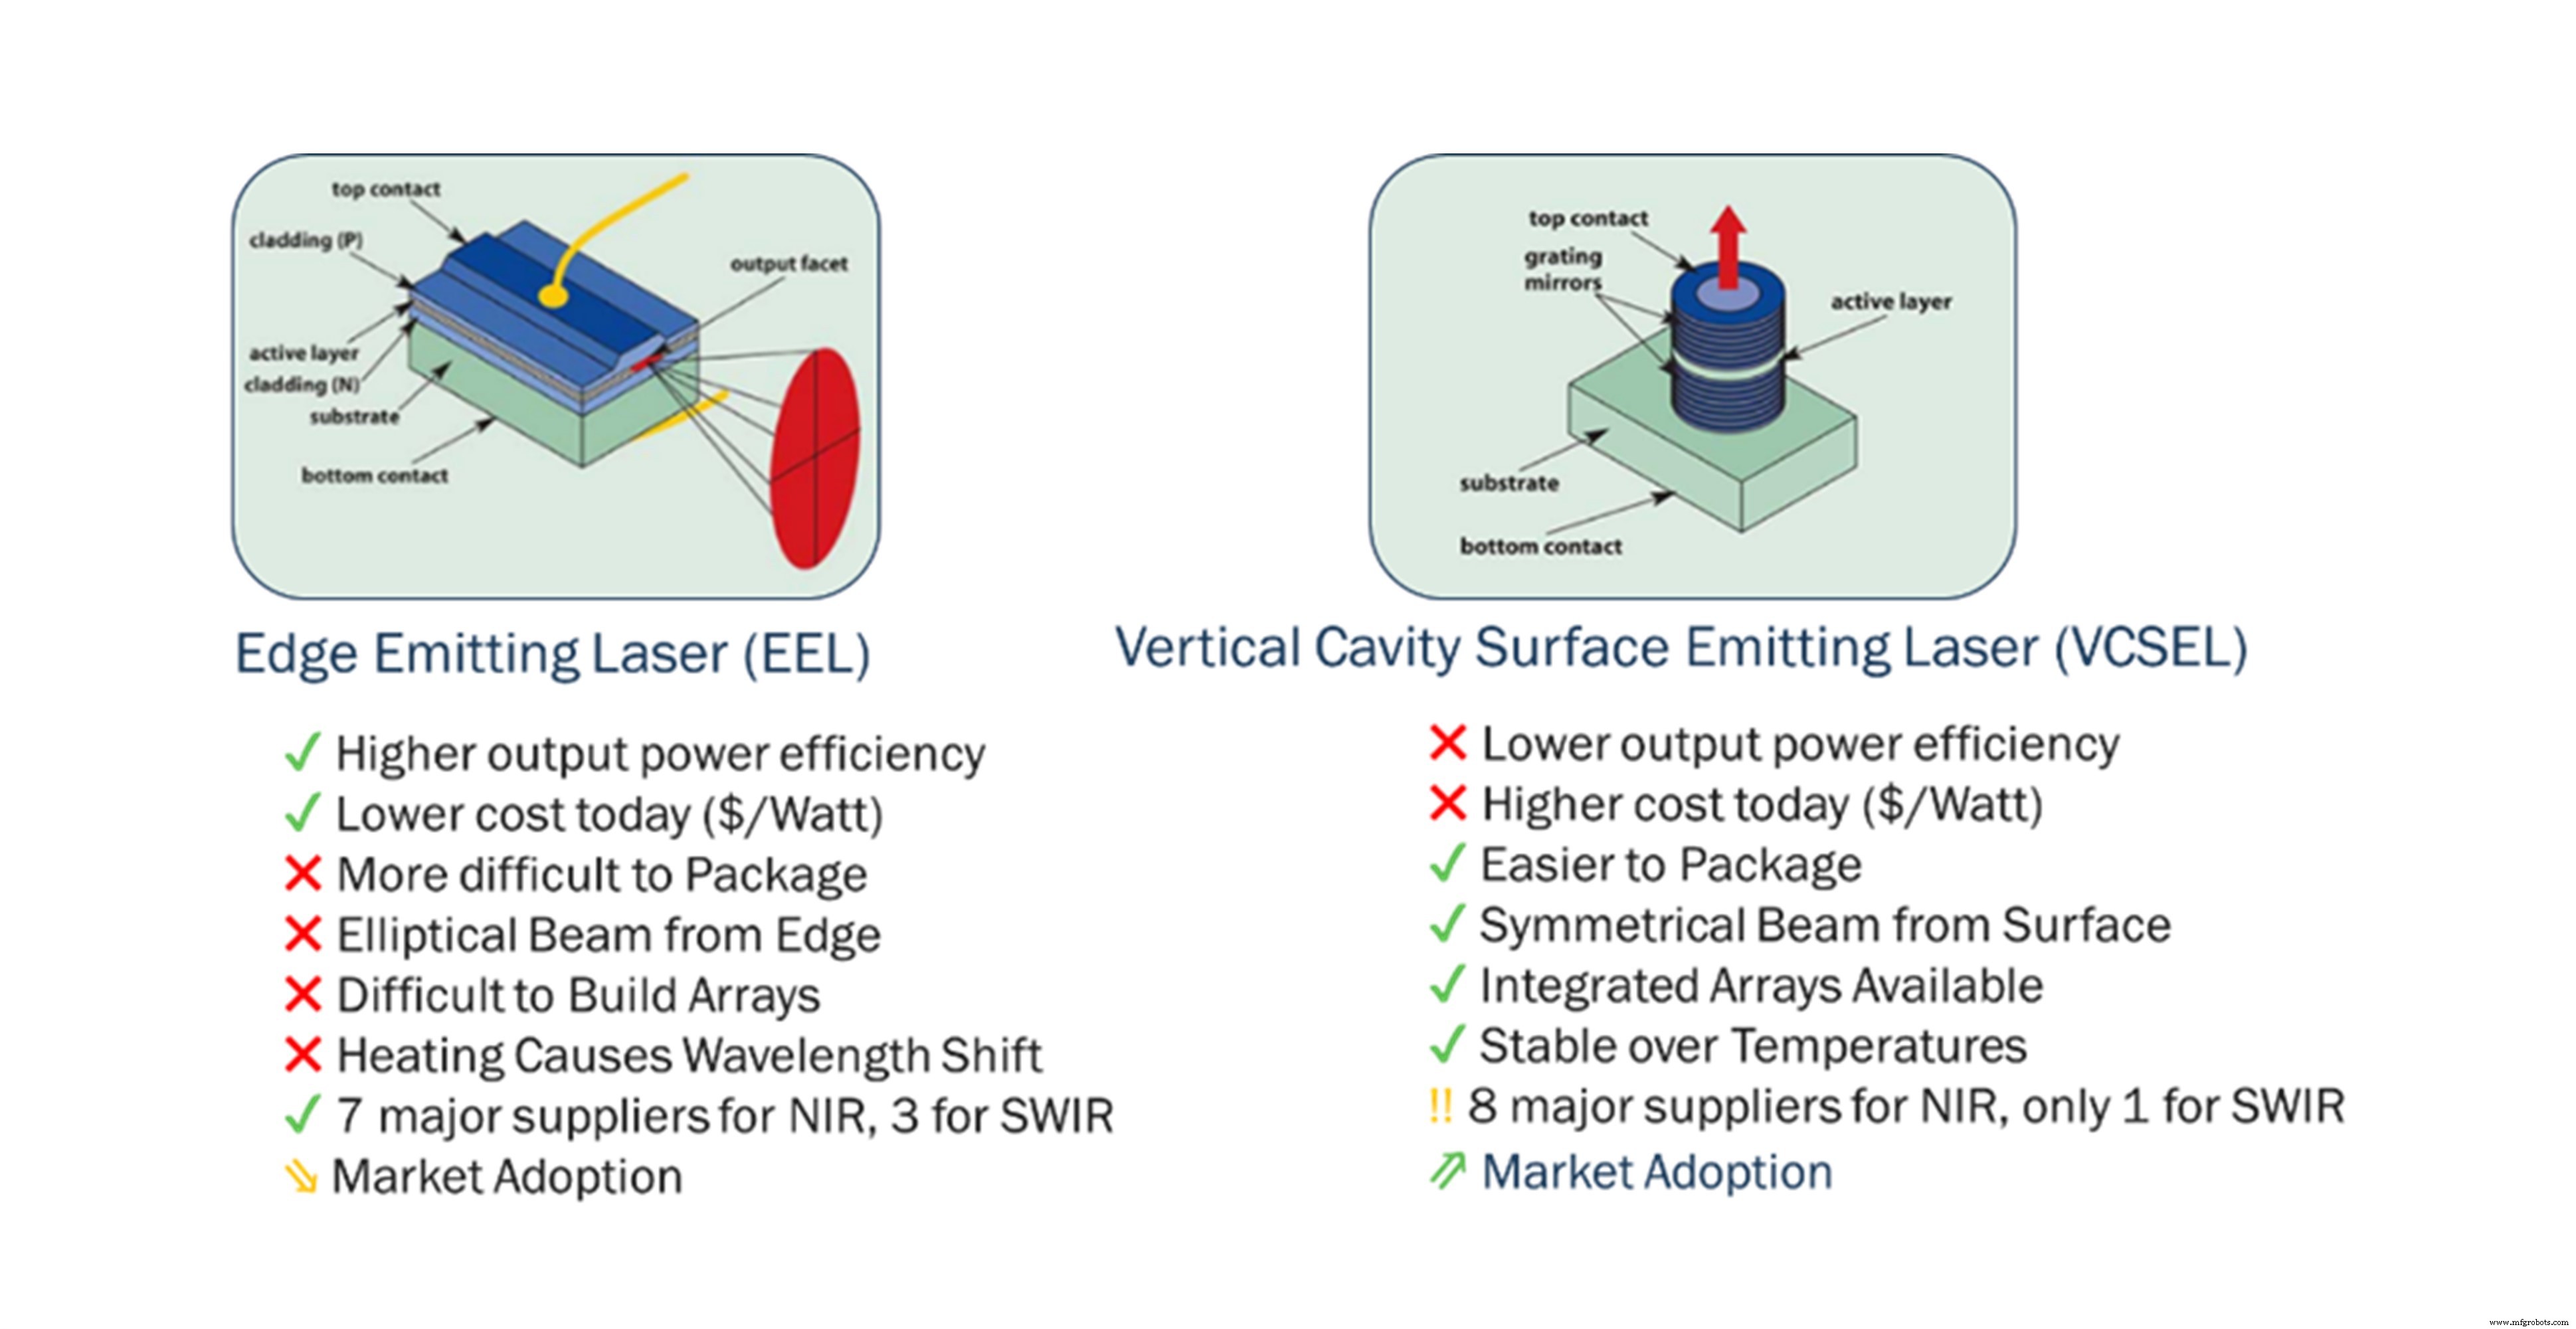
Figure 5 : Structures laser à émission par tranche vs VCSEL.
Considérations de sécurité oculaire
L'IEC-60825 spécifie les limites d'exposition permises. La lumière NIR pénètre la cornée pour atteindre la rétine, exigeant des limites plus strictes que le SWIR, qui est largement absorbé dans la cornée. Conséquemment, un LiDAR 1550 nm peut émettre en toute sécurité des puissances de crête plus élevées, améliorant le retour de photons. Néanmoins, un design conforme doit tenir compte de l'énergie d'impulsion et de la divergence de faisceau indépendamment de la longueur d'onde.
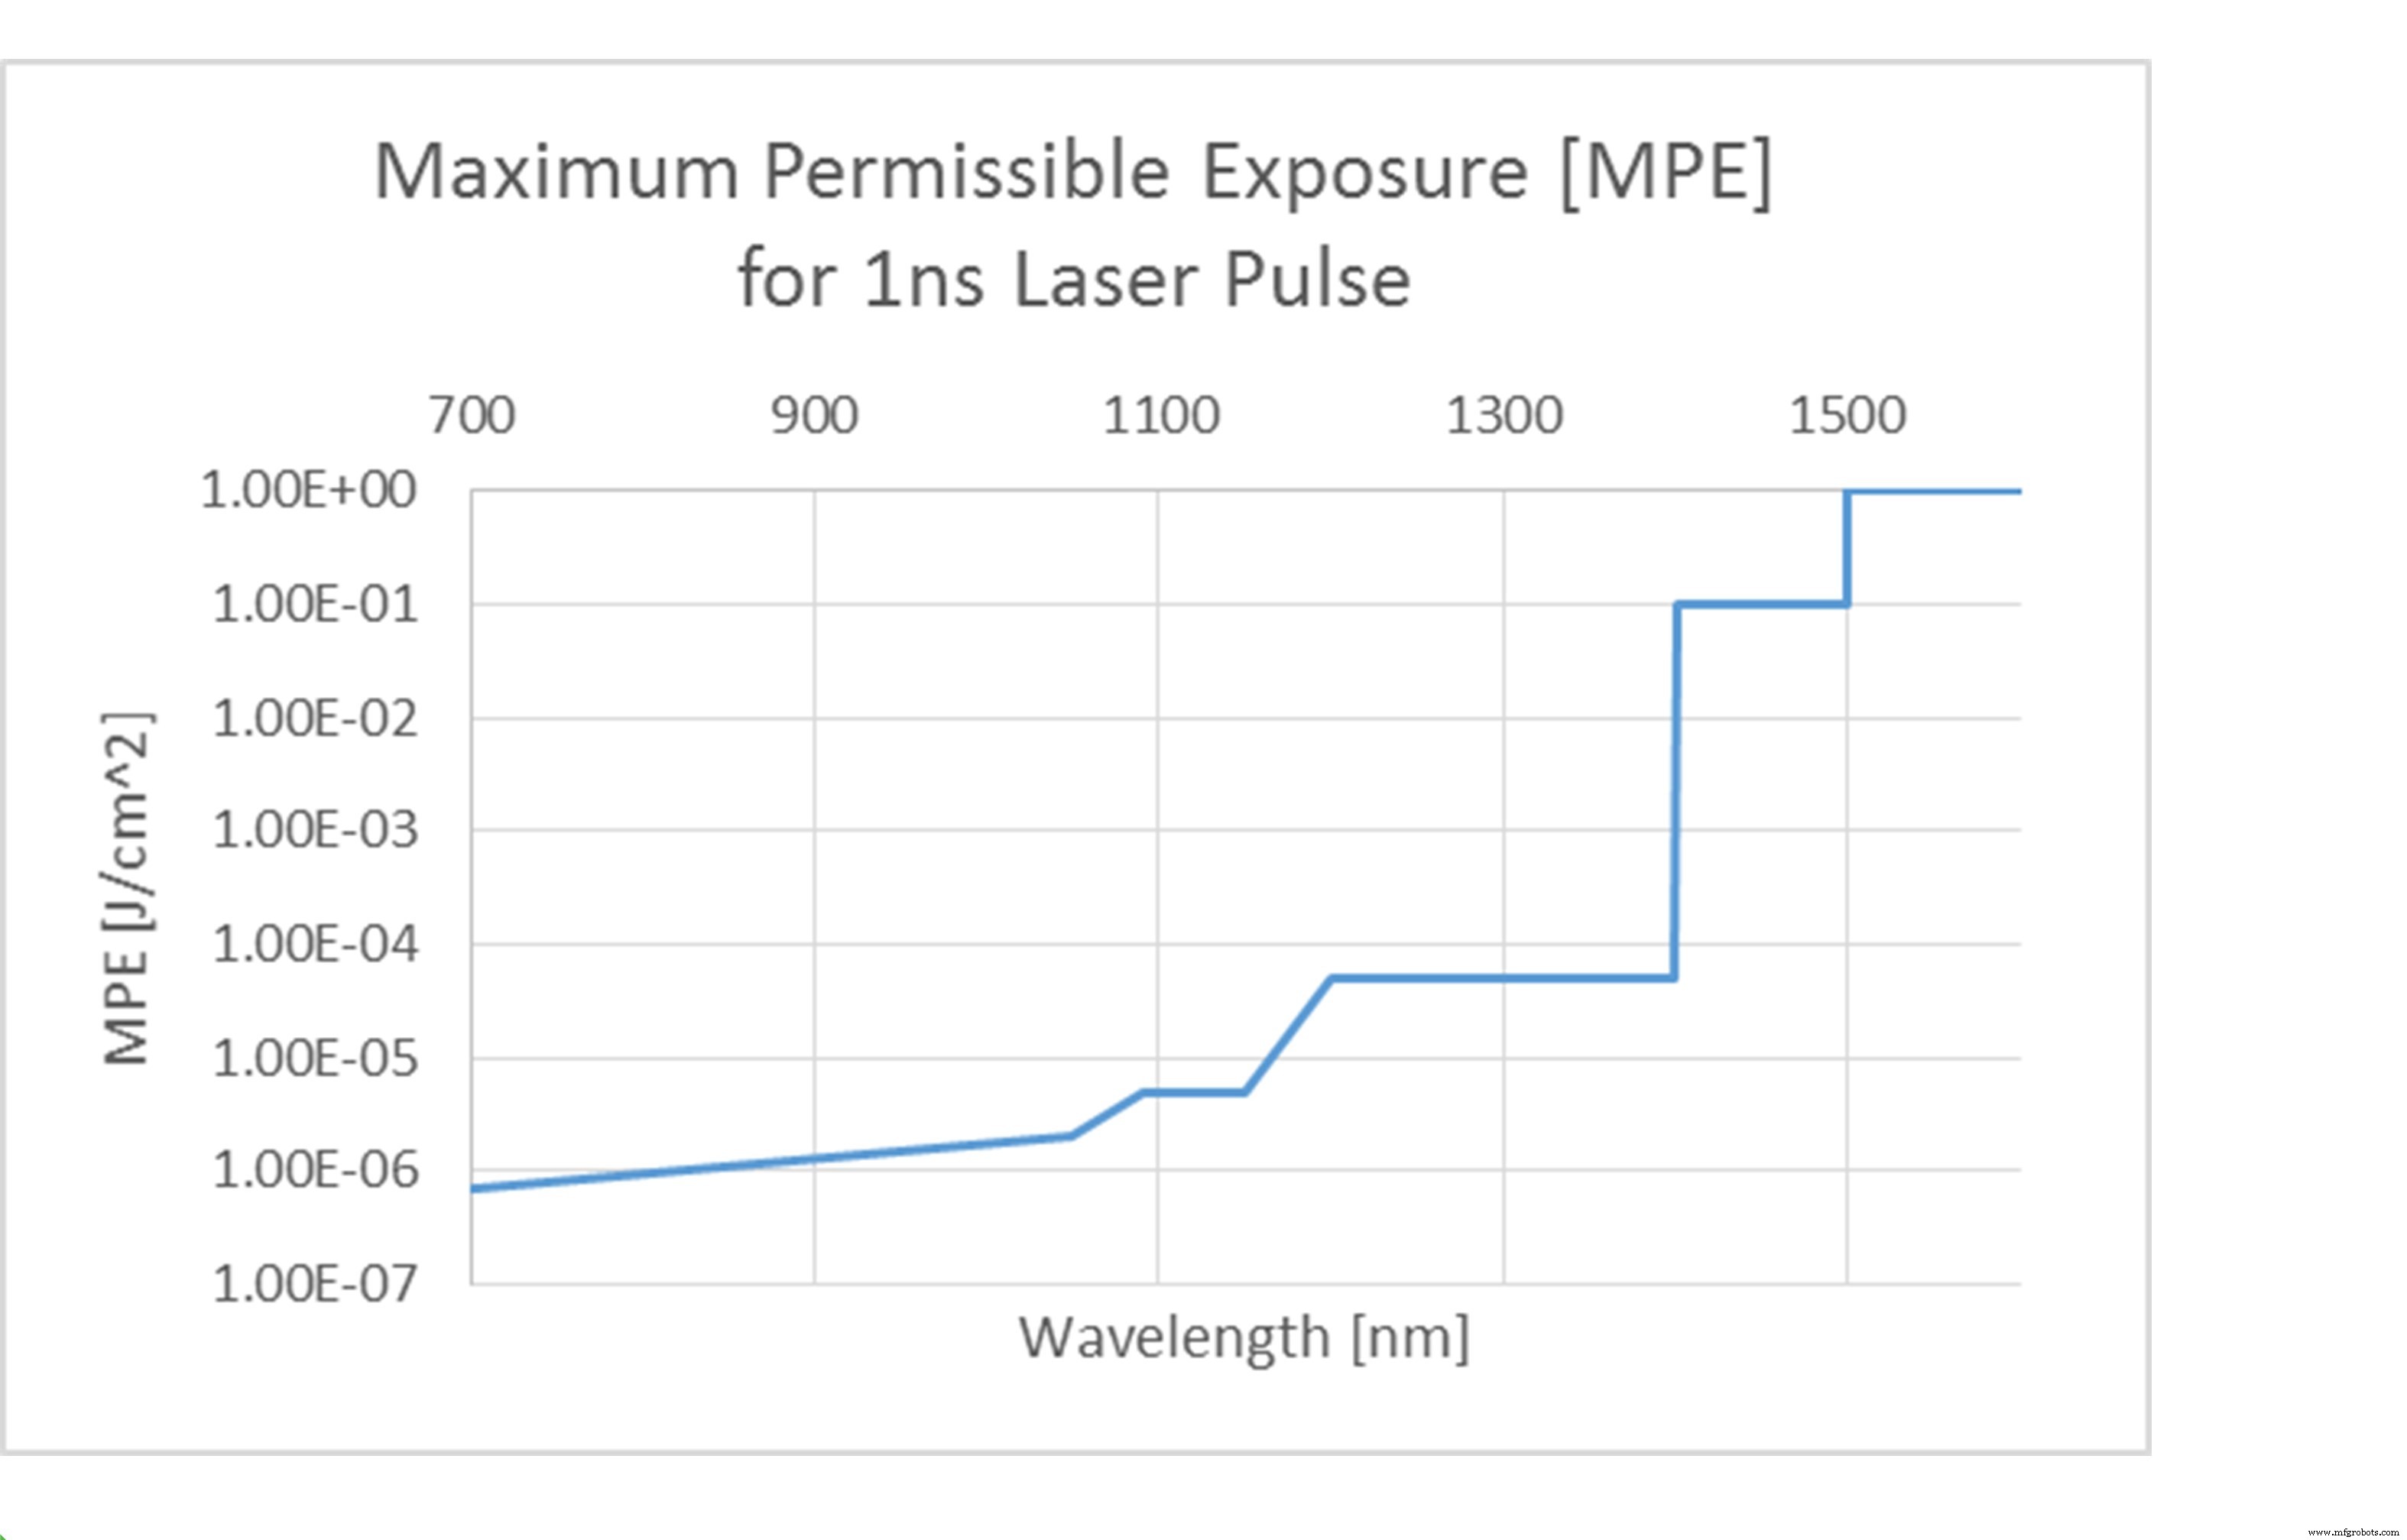
Figure 6 : Limites d'exposition oculaire IEC-60825.
Comparaison de performance
La modélisation au niveau système d'architectures dToF identiques — utilisant détecteurs 16 canaux et balayage horizontal 80° — montre :
- Un LiDAR 1550 nm atteint ~500 m de portée pour cibles à faible réflectivité avec 99 % de probabilité.
- Un LiDAR 905 nm maintient >200 m de portée sous les mêmes conditions.
- La performance SWIR se dégrade plus vite sous pluie/brouillard en raison d'une absorption d'eau plus élevée.
La Figure 10 présente les données de simulation, confirmant que le LiDAR NIR répond aux exigences de longue portée automobile tandis que le SWIR offre des gains marginaux qui peuvent ne pas justifier le coût.
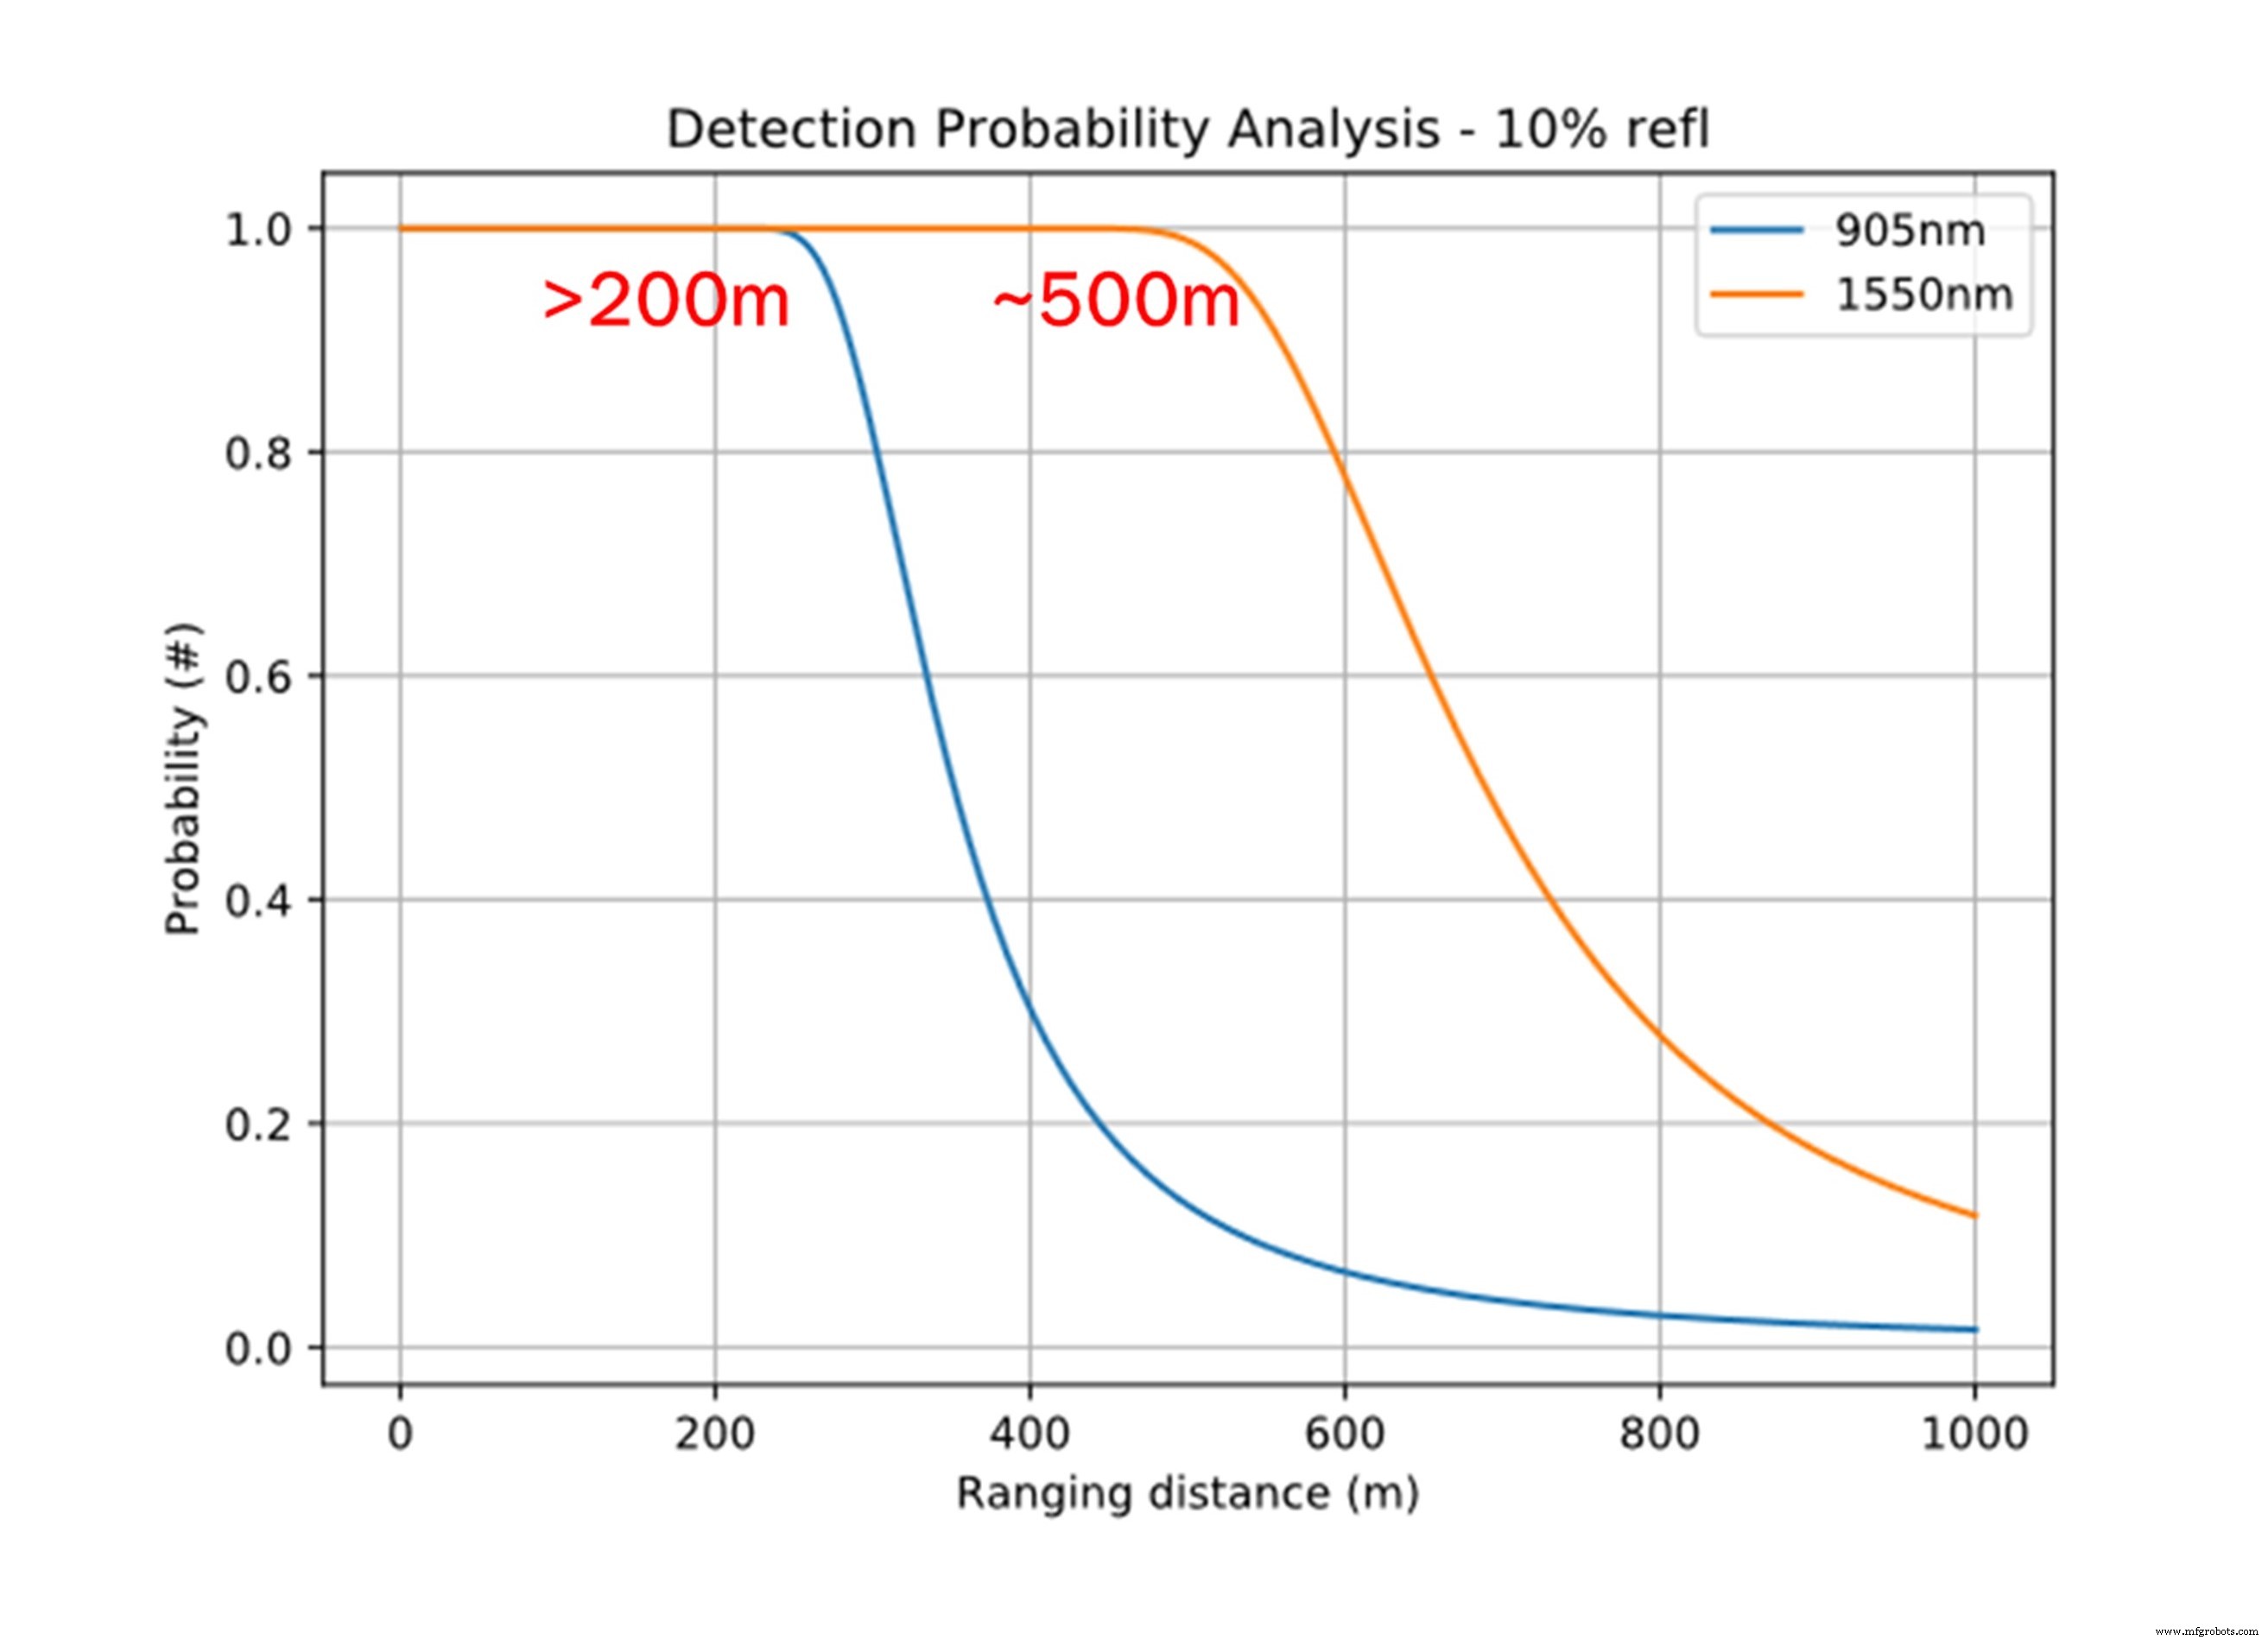
Figure 10 : Probabilité de portée vs longueur d'onde.
Analyse de coût
Selon IHS Markit (Amsrud, 2019), les composants SWIR peuvent coûter 10–100× plus que leurs homologues NIR. Coûts estimés par canal pour 2025 : 2–10 $ pour NIR et 155 $ pour SWIR. Donné que les réseaux LiDAR contiennent des dizaines de canaux, le différentiel de coût devient décisif, surtout pour OEMs et utilisateurs industriels soucieux des coûts.
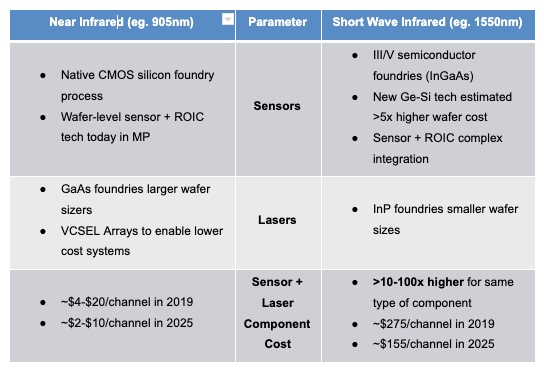
Tableau 3 : Comparaison coûts composants NIR vs SWIR LiDAR.
Conclusion
Bien que le LiDAR SWIR offre des avantages théoriques en portée et sécurité oculaire, l'écosystème actuel — dominé par la photonique silicium mature, coûts laser plus bas et chaînes d'approvisionnement établies — rend le NIR le choix pratique pour applications automobiles aujourd'hui. Le LiDAR NIR satisfait déjà les cibles de performance longue portée et est bien plus rentable, assurant sa dominance continue jusqu'à ce que la technologie SWIR mûrisse et passe à l'échelle. La consolidation est probable dans la prochaine décennie, miroir des changements historiques dans les marchés de capteurs automobiles.
Références
- Yole Développement (2020). LiDAR for Automotive and Industrial Applications – Market and Technology Report 2020.
- Amsrud, P. (2019). The race to a low-cost LIDAR system. Automotive LIDAR 2019, Detroit, MI. IHS Markit.
- Hadji, B. (2023). Director of Business Development, Automotive Sensing, ON Semiconductor.
Article original publié sur EE Times.
Contenu connexe
- Experts ADAS réfléchissent à l'intégration capteurs dans véhicules futurs
- Villes intelligentes : le cas pour le lidar dans les systèmes de transport intelligents
- Ce qui pilote le changement dans les systèmes électroniques automobiles
- La technologie time-of-flight promet une précision améliorée
- Pourquoi la technologie de détection FIR est essentielle pour atteindre les véhicules pleinement autonomes
Pour plus d'insights technologie embarquée, abonnez-vous à la newsletter hebdomadaire d'Embedded.
Capteur
- Melexis lance un capteur Hall ASIL‑ready pour systèmes automobiles critiques
- Construire des systèmes d'agriculture intelligente open-source : donner aux agriculteurs les moyens d'une IoT abordable et interopérable
- Capteurs numériques dans les machines industrielles : fonctionnement, types et bonnes pratiques
- Peau électronique à double mode : détection sans contact et tactile via champs magnétiques
- ToF vs FMCW LiDAR : analyse technique pour décisions éclairées
- Film capteur TOMOPLEX avancé pour surveillance aérospatiale en temps réel
- Capteur puce miniature poumon-cœur : signaux cardio-pulmonaires clairs
- Capteur CO₂ à état solide NASA Ames : détection précise température, pression, humidité
- Capteur NO₂ avancé à base de carbone pour une surveillance de la qualité de l'air intérieur améliorée