



Optimiser la détection de position par effet Hall : configurations magnétiques head‑on vs slide‑by
Apprenez comment les capteurs à effet Hall pilotent la détection de position précise
Les capteurs à effet Hall convertissent la force du champ magnétique en données de localisation précises, les rendant indispensables pour les systèmes modernes de position‑sensing. En attachant un petit aimant permanent à une pièce mobile, le capteur peut détecter les shifts du champ magnétique alors que l'aimant voyage relativement au capteur, permettant la détermination temps réel de la position.
Plusieurs layouts capteur‑aimant existent, chacun manipulant le mouvement de l'aimant pour produire une signature magnétique distincte au capteur. Ces variations influencent directement les caractéristiques de réponse du capteur et sa convenance pour applications spécifiques.
Dans cet article, nous examinons les deux configurations les plus courantes — head‑on et slide‑by — en soulignant leurs principes de design, avantages, et limitations pour vous aider à choisir la bonne approche pour votre projet.
Configuration head‑on
Le layout le plus simple est l'arrangement head‑on montré Figure 1. Ici, le pôle sud de l'aimant se déplace directement vers ou loin de la zone active du capteur.
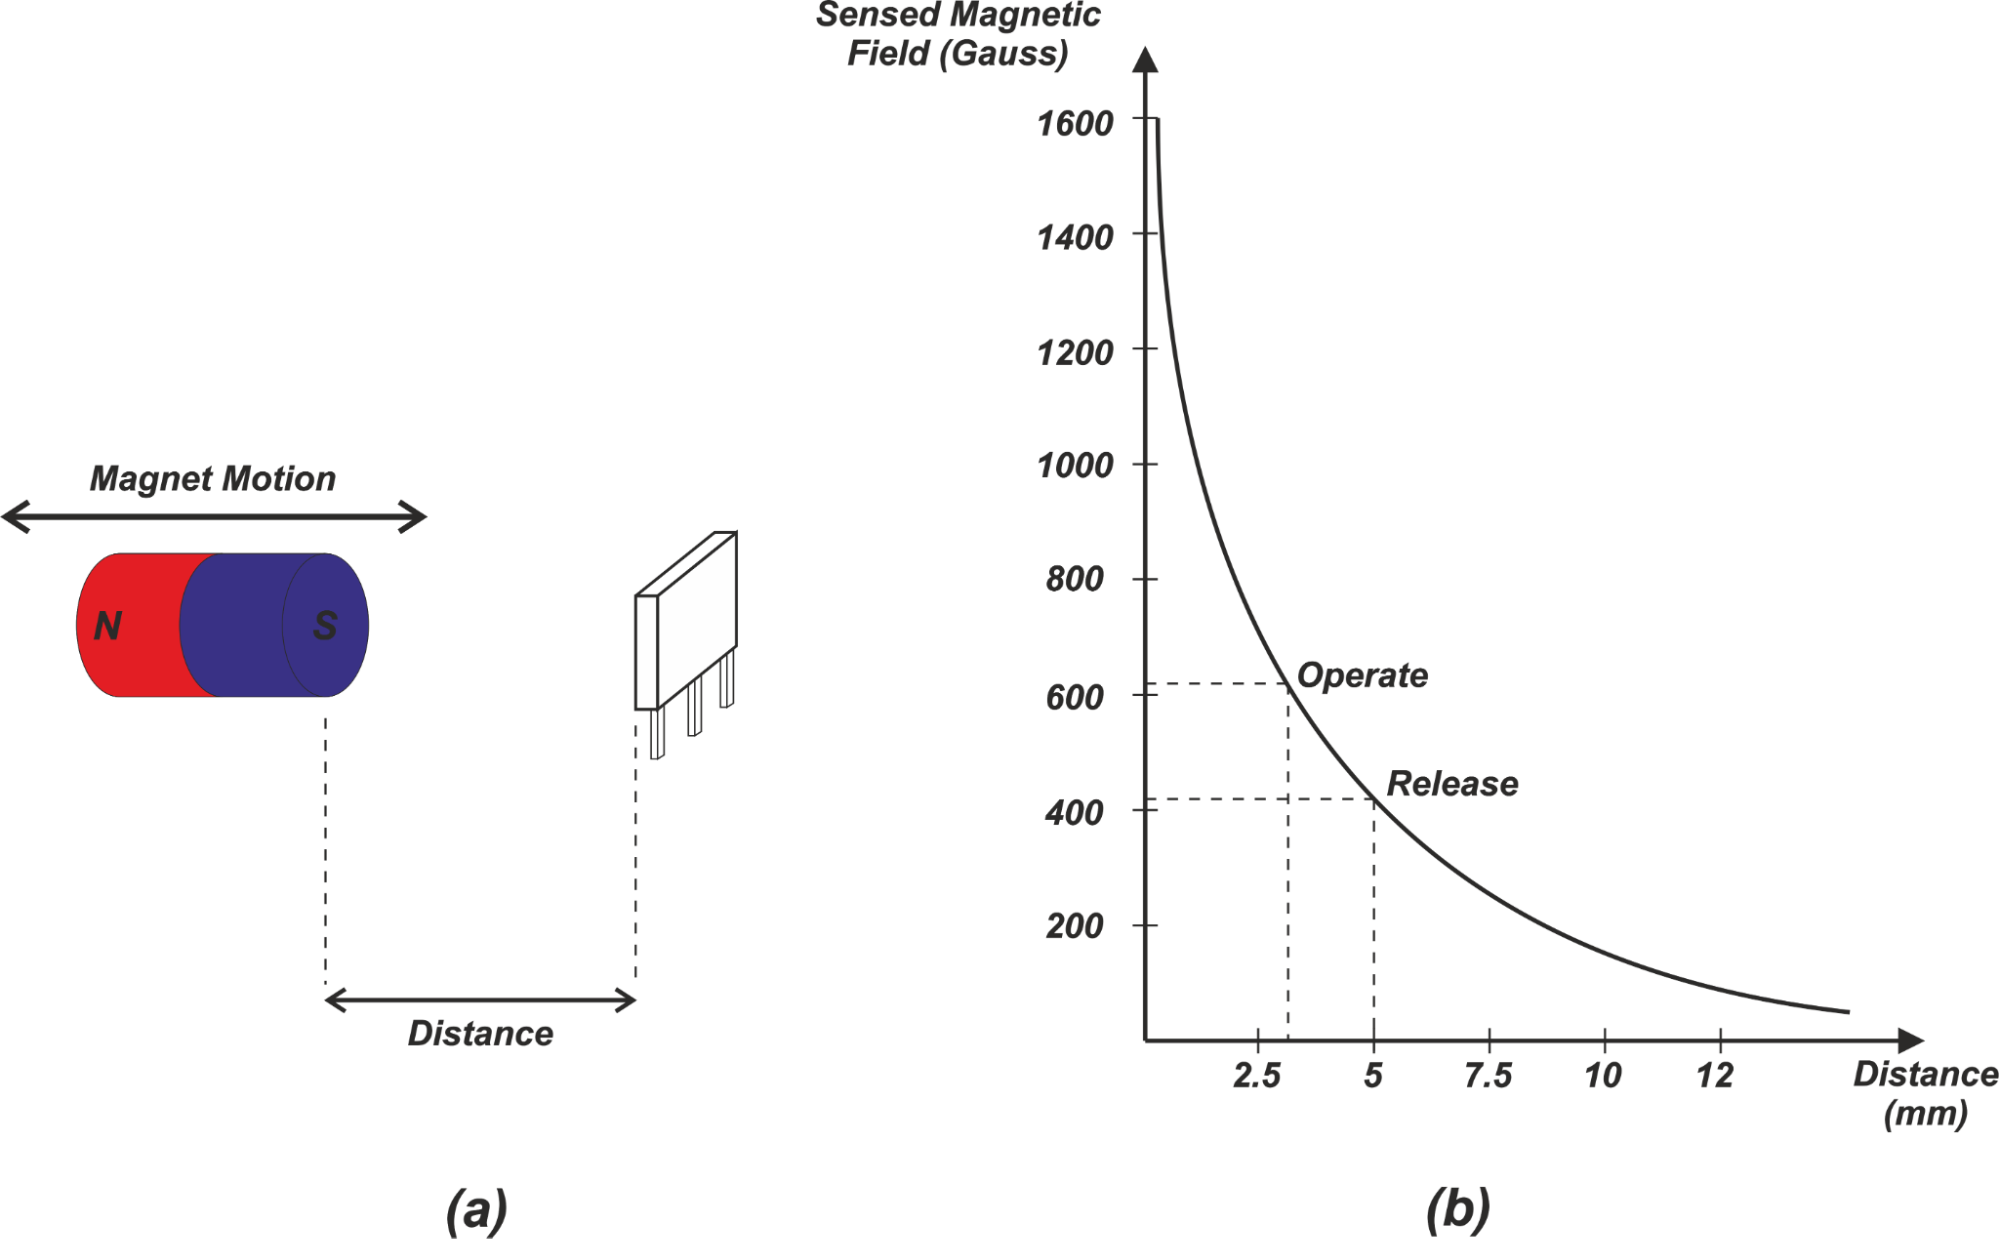
Figure 1.
Quand l'aimant est très proche, un grand nombre de lignes de flux magnétique intersectent le capteur, produisant un champ fort. Alors que le pôle recule, le champ chute sharply, suivant une loi inverse‑carrée (Gauss vs distance). Les valeurs tracées Figure 1(b) correspondent à un aimant d'environ 30 mm long, 6 mm diamètre.
Application : Détection de présence d'un objet
En setup head‑on, un capteur Hall digital (ON/OFF) peut servir de détecteur de proximité. Le point « operate » du capteur (force champ à laquelle il s'allume) et point « release » (force à laquelle il s'éteint) définissent deux seuils. Pour l'exemple Figure 1(b), le point operate est ~620 Gauss à 3,1 mm, tandis que le point release est ~420 Gauss. Alors que l'aimant approche, le champ monte au‑dessus du seuil operate et le capteur reste ON ; il reste ON jusqu'à ce que le champ tombe sous le seuil release, signalant effectivment la présence de l'objet.
Limitations de la détection head‑on
Parce que la courbe Gauss‑distance s'aplatit près du point release, de petites variations du seuil release peuvent causer une incertitude significative sur la distance OFF. Inversement, variations près du point operate ont un effet moindre. Figure 2 illustre cette sensibilité : Δd1 (operate) est bien plus petit que Δd2 (release).
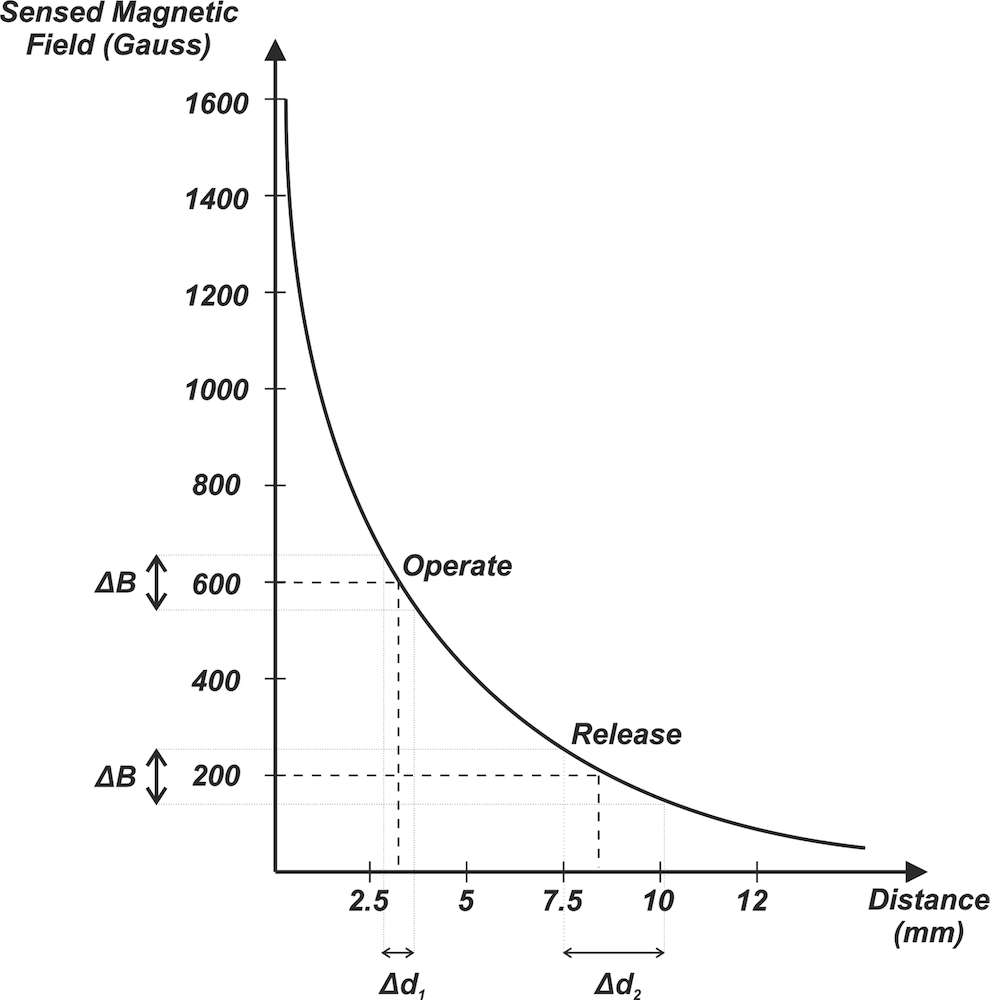
Figure 2.
Inconvénients additionnels incluent décroissance rapide du champ — rendant la détection grande course difficile — et relation non‑linéaire champ‑distance qui complique la mesure de position linéaire. Conséquemment, la détection head‑on est mieux adaptée pour détection de proximité où haute précision n'est pas critique.
Détection slide‑by unipolaire
En configuration slide‑by, un unique pôle d'aimant se déplace latéralement across la surface du capteur, maintenant une distance perpendiculaire constante (l'« entrefer »). Figure 3(a) dépeint ce mouvement.
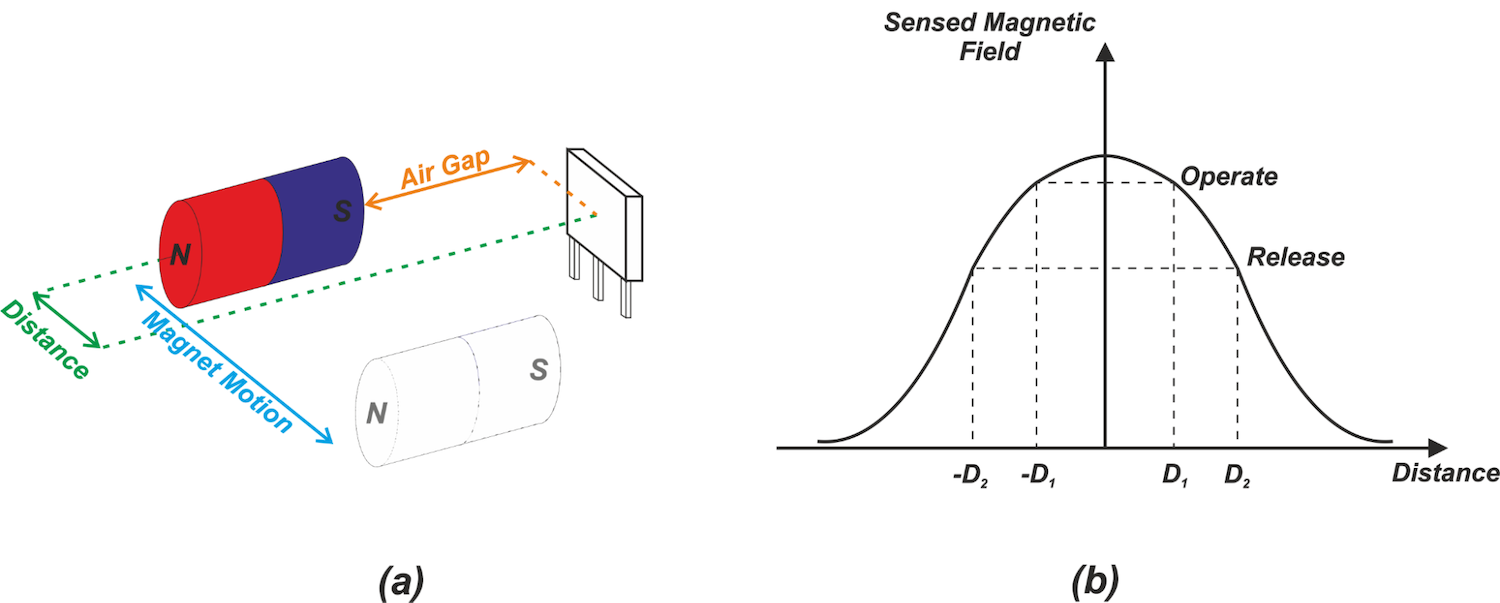
Figure 3.
Le champ pic quand le pôle est centré (distance = 0) et diminue symétriquement quand le pole s'éloigne. Cette symétrie assure que les points operate et release sont identiques que l'aimant approche ou recule, ce qui est avantageux pour détecter déviations d'un chemin central.
Figure 4 montre comment le flux pic varie avec différentes distances d'entrefer.
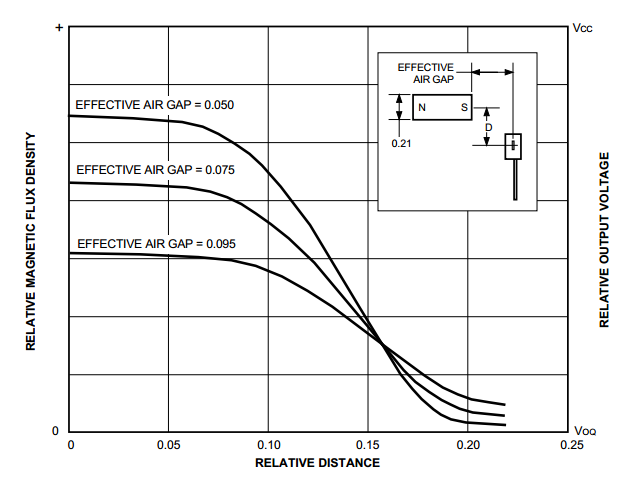
Figure 4. Image courtoisie Allegro.
Head‑on ou slide‑by ?
Choisir entre ces configurations dépend de la nature du mouvement et contraintes mécaniques. La détection head‑on est idéale quand l'objet a un endpoint fixe et que seule sa présence/absence importe — pensez à un étui smartphone s'ouvrant/fermant. La détection slide‑by, avec sa capacité de mouvement latéral, convient quand l'objet peut passer devant le capteur ou quand une réponse symétrique autour d'une ligne centrale est requise.
Alors que d'autres variations slide‑by existent qui brisent la symétrie, le layout unipolaire de base offre comportement prévisible et implémentation straightforward.
Restez à l'écoute pour notre prochain article, où nous explorerons des configurations magnétiques avancées communément utilisées en détection de position par effet Hall.
Pour voir la liste complète de mes articles, visitez cette page.
Capteur
- Capteur de Pression Artérielle : Fonctionnement et Applications Clés
- Capteurs de Tension : Fonctionnement et Applications dans les Systèmes Électriques Modernes
- Capteur RVG : Fonctionnement et Révolution de l'Imagerie Dentaire
- Capteur Lambda (Oxygène) : Fonction, Principe et Applications Automobiles Clés
- Capteurs d'Image : Types, Fonctionnement et Applications Pratiques
- Capteurs de Couleur : Fonctionnement et Applications Clés
- Capteurs Arduino : Types, Applications et Projets Réels
- Capteurs de Boussole : De la Navigation Ancienne aux Dispositifs Modernes
- Maîtriser les capteurs à effet Hall : Principes, applications, conception