



Détection de courant résistive low‑side vs high‑side : choix de design pratiques
Quelle est la différence entre détection de courant résistive high‑side et low‑side ? Cet article explique les bases, ainsi que quand chacune est le choix de design le plus approprié.
De nombreuses applications, comme la gestion d'énergie, charge de batterie, contrôle moteur, et protection surintensité, peuvent bénéficier de la détection de courant résistive. Il y a deux options pour placer une résistance de détection en série avec une charge : détection low‑side et high‑side.
Dans cet article, nous examinerons ces deux arrangements et discuterons leurs avantages et inconvénients de base.
Détection de courant résistive
La détection de courant résistive est largement utilisée sur circuits imprimés pour des niveaux de courant faibles à modérés. Avec cette technique, une résistance connue Rshunt est placée en série avec la charge et la tension développée aux bornes de la résistance est mesurée pour déterminer le courant de charge. Ceci est illustré Figure 1.
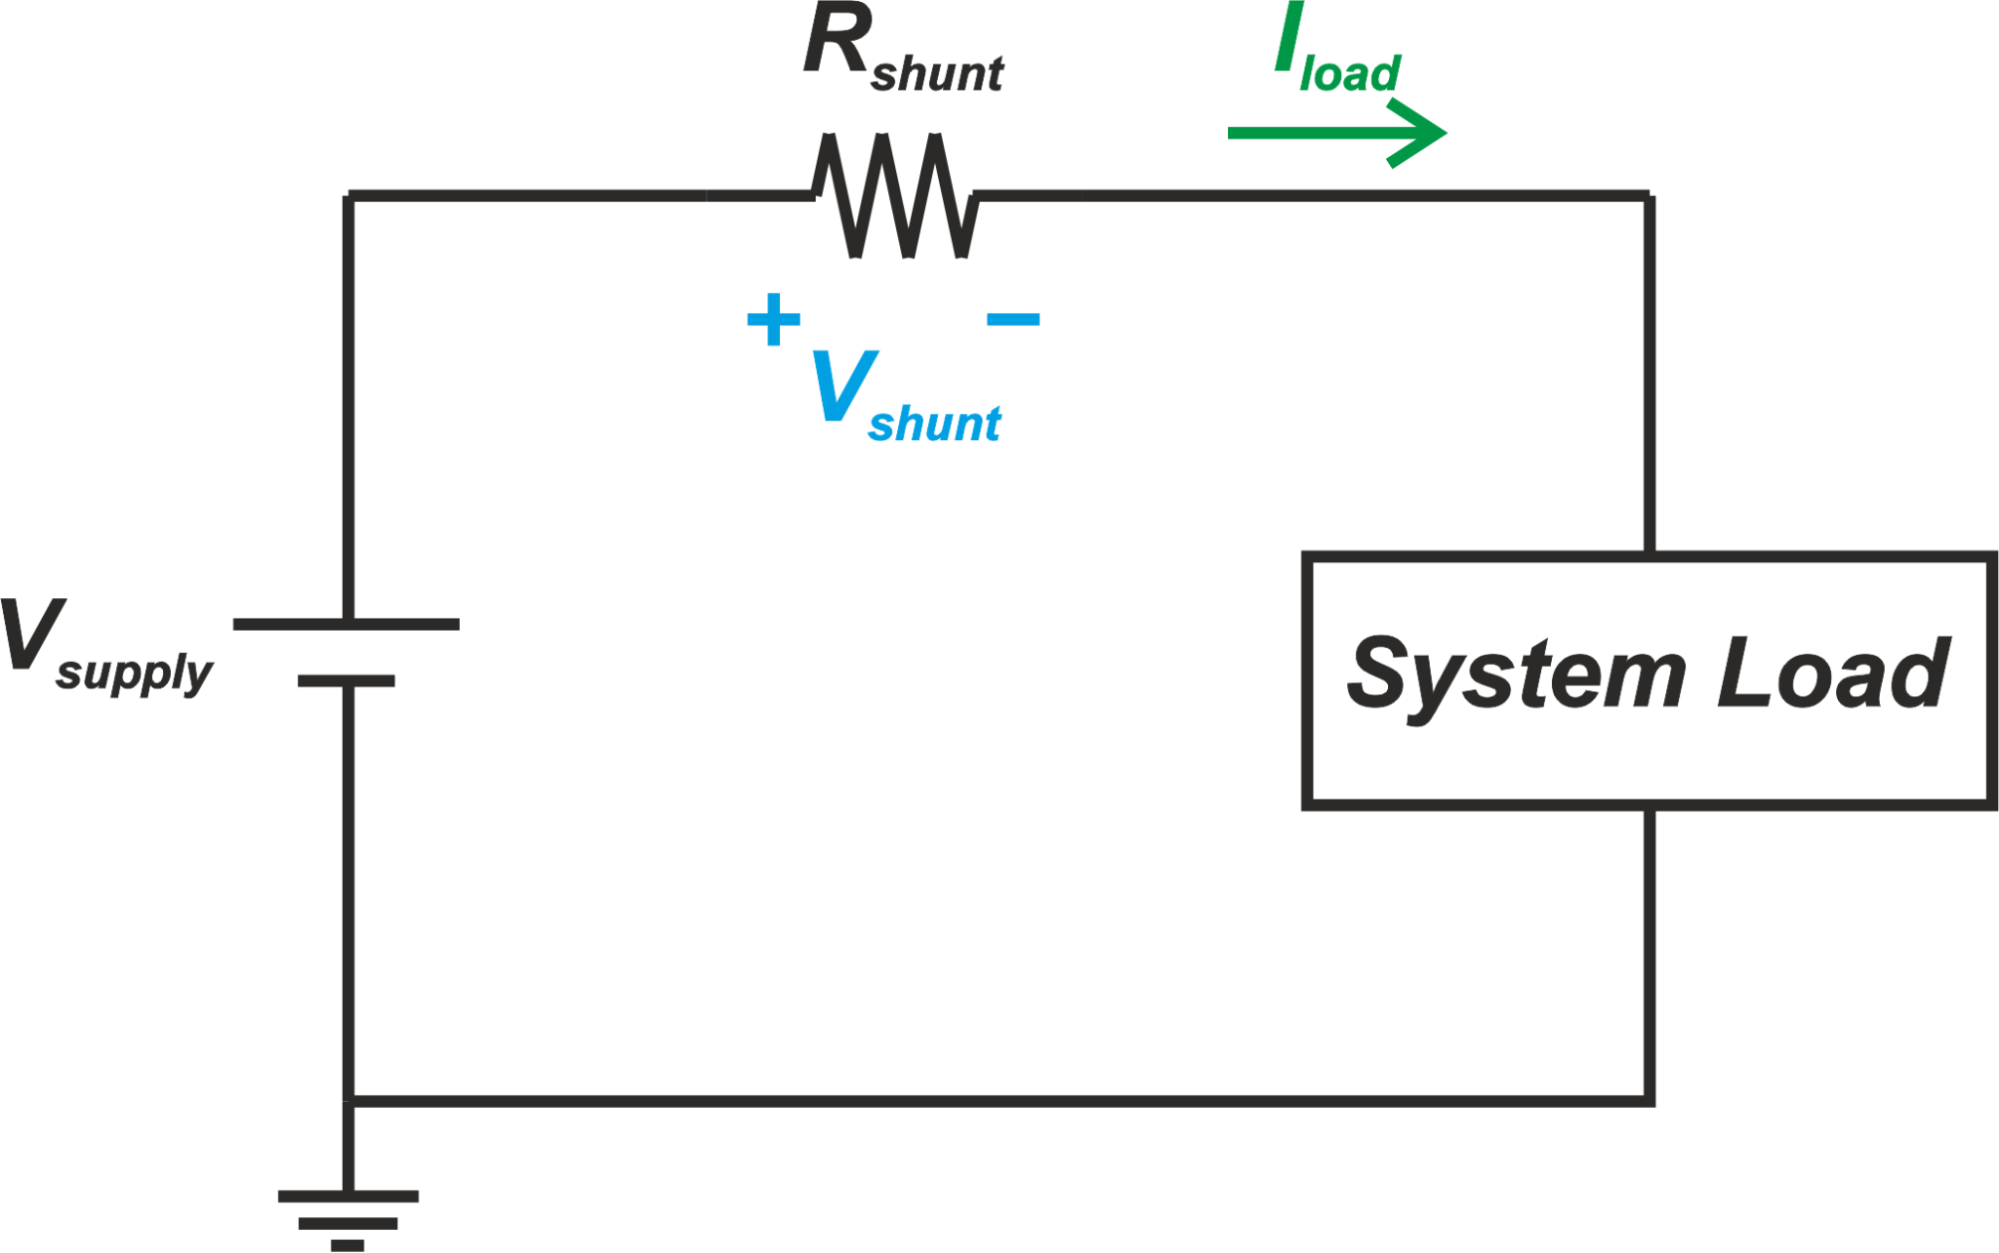
Figure 1
Les résistances de détection, aussi appelées résistances shunt ou simplement shunts, ont généralement des valeurs dans la gamme des milliohms. Pour applications très haut courant, la valeur du shunt peut être même fractions de milliohm pour réduire la puissance dissipée.
Notez que même avec de petites valeurs de résistance, la dissipation de puissance du shunt peut être un problème, surtout pour applications haut courant. Par exemple, avec R=1 mΩ et I=100 A, la puissance dissipée par le shunt est :
\[P = R \times I^2 = 0.001 \times 100^2 = 10 W\]
Une petite valeur de résistance entraîne aussi une faible chute de tension aux bornes. C'est pourquoi un amplificateur est nécessaire pour convertir la petite tension développée aux bornes du shunt en une tension suffisamment grande pour les circuits en amont.
Nous discuterons que, en détection high‑side, l'amplificateur peut avoir des exigences strictes en termes de ratio de rejection du mode commun (CMRR).
Détection low‑side et high‑side
Il y a deux options pour placer un shunt en série avec une charge. Ces deux arrangements sont appelés méthodes de détection low‑side et high‑side et sont dépeints Figure 2.
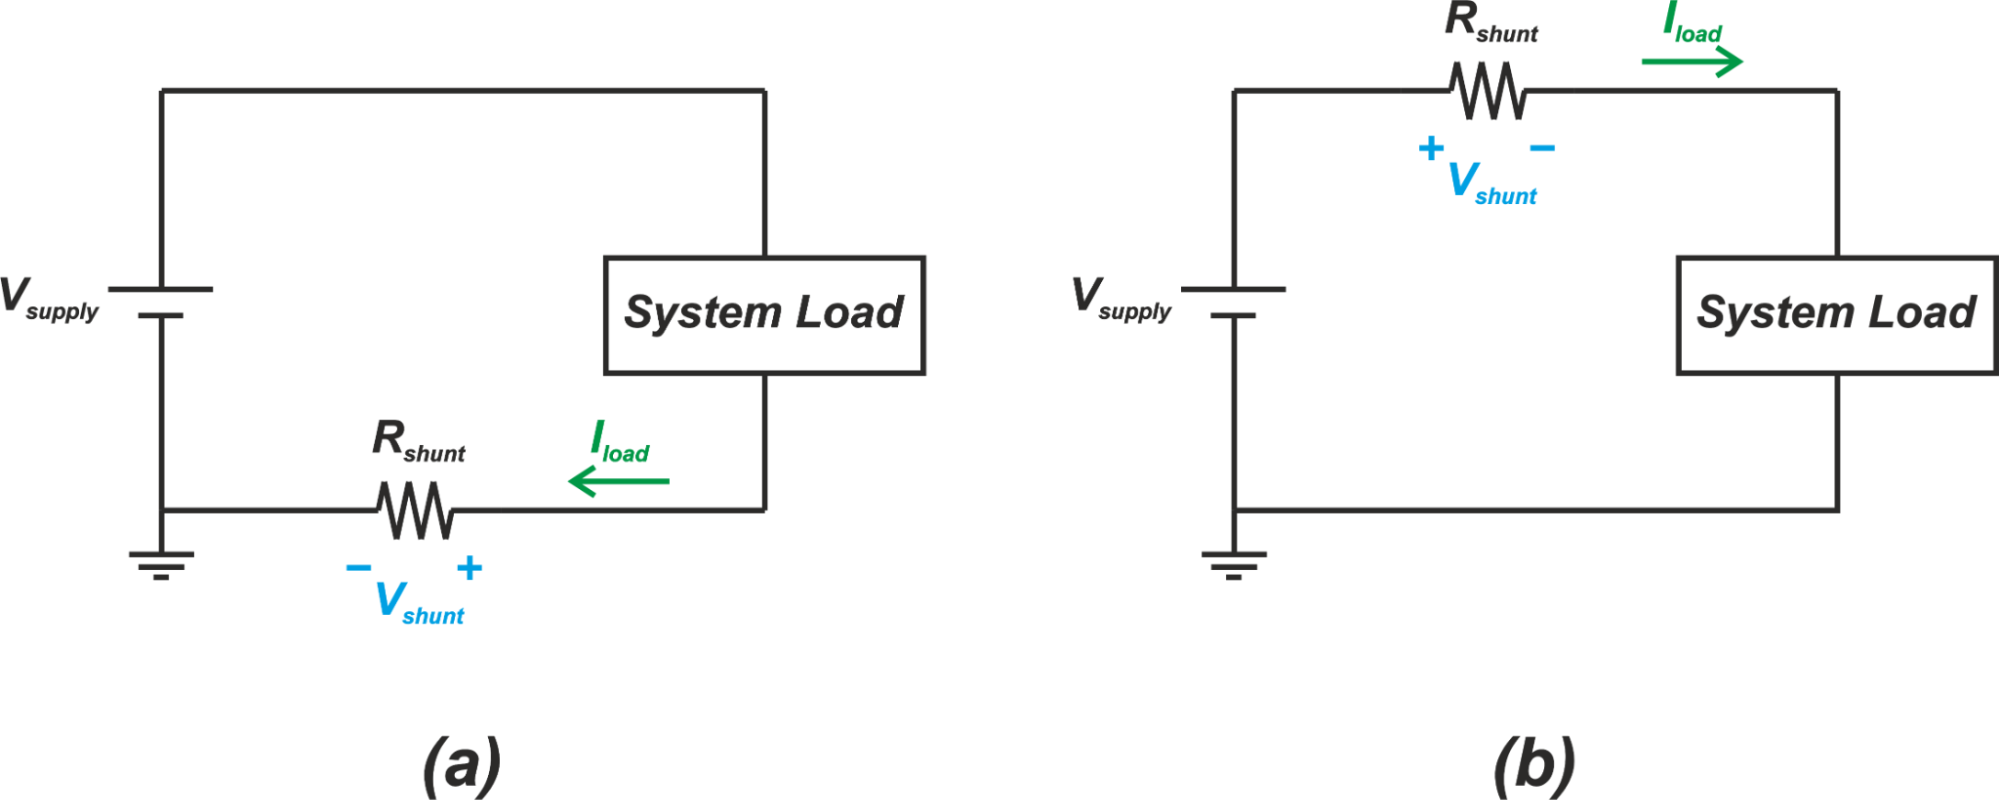
Figure 2. (a) Détection low‑side et (b) high‑side.
En configuration low‑side, la résistance de détection (Rshunt) est placée entre la borne ground de l'alimentation et la borne ground de la charge. Avec la méthode high‑side, le shunt est placé entre la borne positive de l'alimentation et l'entrée d'alimentation de la charge.
Voyons les avantages et inconvénients de chaque méthode.
High‑side vs Low‑side : la valeur de mode commun
Supposons Rshunt=1 mΩ et I=100 A. Même avec ce fort courant, la chute de tension aux bornes du shunt n'est que 100 mV. Donc, la valeur de mode commun de la tension aux bornes d'un shunt low‑side est à peine au‑dessus du potentiel ground. Et, pour la configuration high‑side, le niveau de mode commun de la tension aux bornes du shunt est très proche de la tension d'alimentation de la charge.
Puisque l'amplificateur utilisé en détection low‑side traite une faible tension de mode commun, il n'a pas besoin d'un CMRR élevé. Le CMRR spécifie combien d'atténuation un amplificateur exhibe pour un signal commun aux deux entrées. Comme la valeur de mode commun est quasi nulle en low‑side, l'exigence CMRR de l'amplificateur est significativement relaxée et par conséquent, des configurations d'amplificateur simples peuvent être utilisées.
Figure 3 montre un amplificateur basique utilisable en détection low‑side.
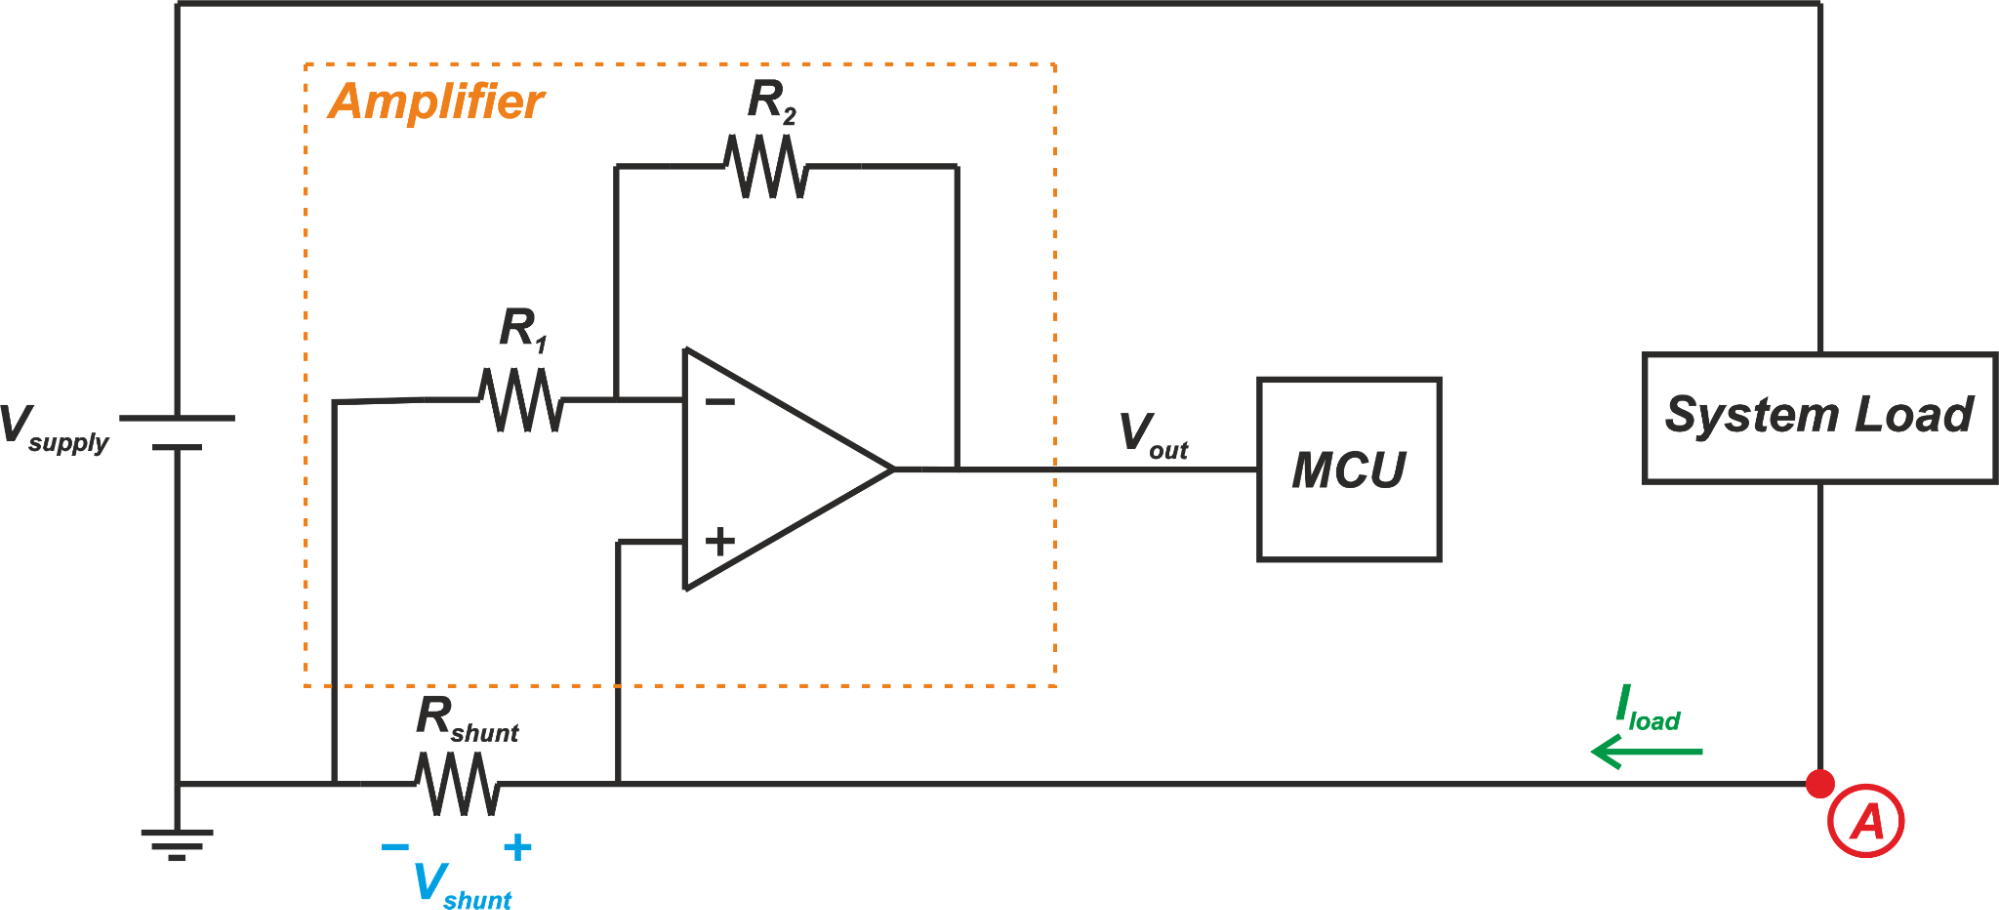
Figure 3
Dans cet exemple, l'amplificateur consiste en un amplificateur opérationnel et deux résistances de gain R1 et R2. Notez que c'est en fait la configuration non‑inverseur d'un amplificateur opérationnel. Le schéma plus familier de cet amplificateur est montré ci‑dessous :
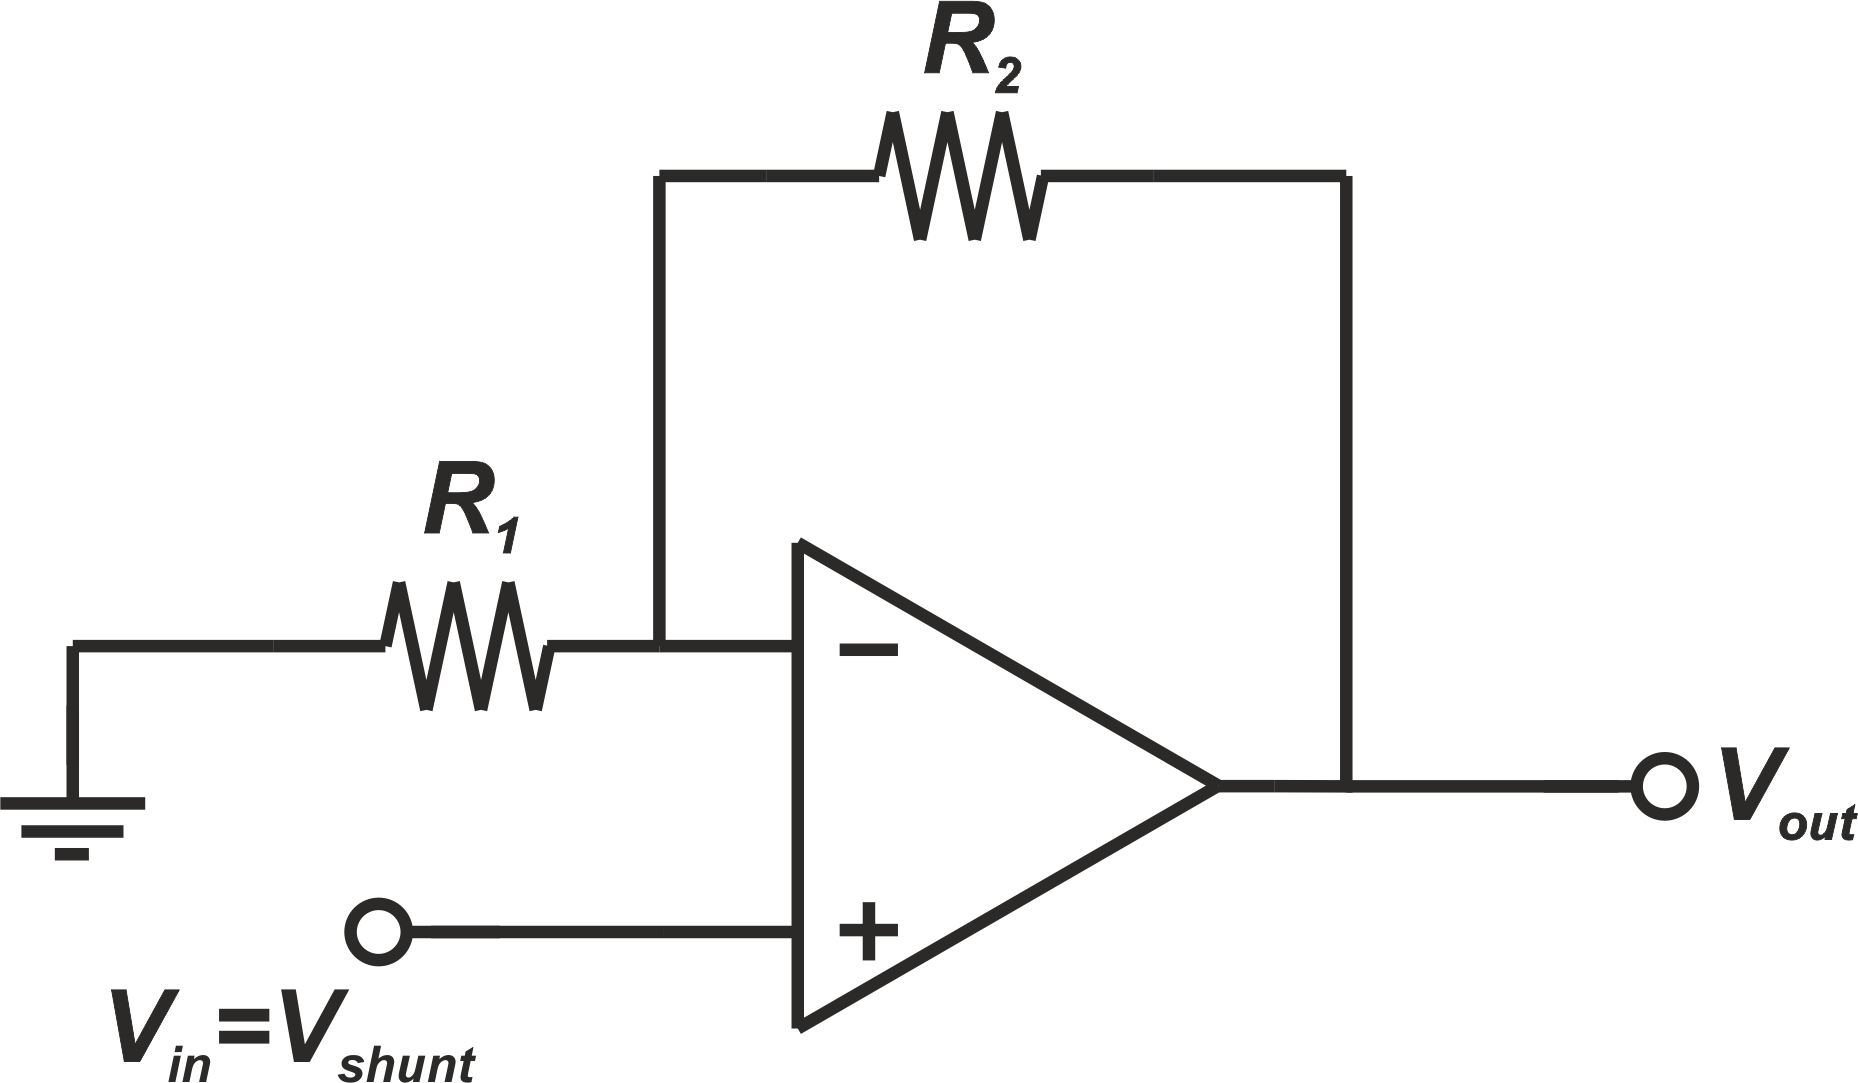
Figure 4
La sortie, version amplifiée de Vshunt, se trouve par l'équation :
\[V_{out} = \left(1 + \frac{R_2}{R_1}\right) V_{in} = \left(1 + \frac{R_2}{R_1}\right) V_{shunt}\]
D'autre part, un amplificateur utilisé en détection high‑side doit faire face à une grande tension de mode commun. L'amplificateur doit avoir un CMRR élevé pour empêcher le grand mode commun d'apparaître à la sortie. C'est pourquoi des configurations d'amplificateur spécialisées sont nécessaires pour la détection high‑side. Ces amplificateurs doivent exhibiter un CMRR élevé et supporter une plage d'entrée mode commun jusqu'à la tension d'alimentation de la charge.
Il est utile de mentionner qu'il y a beaucoup d'applications high‑side, comme contrôle moteur triphasé, où la tension d'alimentation de la charge est bien plus grande que la tension d'alimentation de l'amplificateur. Donc, en configuration high‑side, l'entrée mode commun de l'amplificateur a généralement besoin d'être bien plus grande que sa tension d'alimentation — une exigence qui rend le design d'amplificateur très challengeant.
La méthode low‑side peut causer des problèmes de boucle de masse
Bien que la méthode low‑side simplifie le design d'amplificateur, elle a quelques inconvénients. La mesure low‑side place une résistance additionnelle dans le chemin de masse. Donc, la masse du circuit monitoré est à un potentiel légèrement plus haut que la masse système. Cela peut devenir un problème pour certains circuits analogiques.
Puisque la masse du circuit monitoré n'est pas au même potentiel que les autres charges du système, il peut y avoir des problèmes de boucle de masse menant à un bruit audible, comme un bourdonnement, ou même interférence avec équipements voisins. En raison de cette limitation, la détection low‑side est généralement utilisée dans applications où on traite une charge isolée ou la charge n'est pas sensible au bruit de masse. Le contrôle moteur sensible au coût dans applications comme drones, perceuses, scies alternatives emploie typiquement la détection low‑side pour pouvoir compétiter sur le marché grand public.
La méthode low‑side ne peut pas détecter les défauts
Il y a diverses conditions de défaut que la détection low‑side ne peut pas détecter. Figure 5 montre un exemple où un court‑circuit se produit entre l'alimentation du circuit monitoré et la masse système.
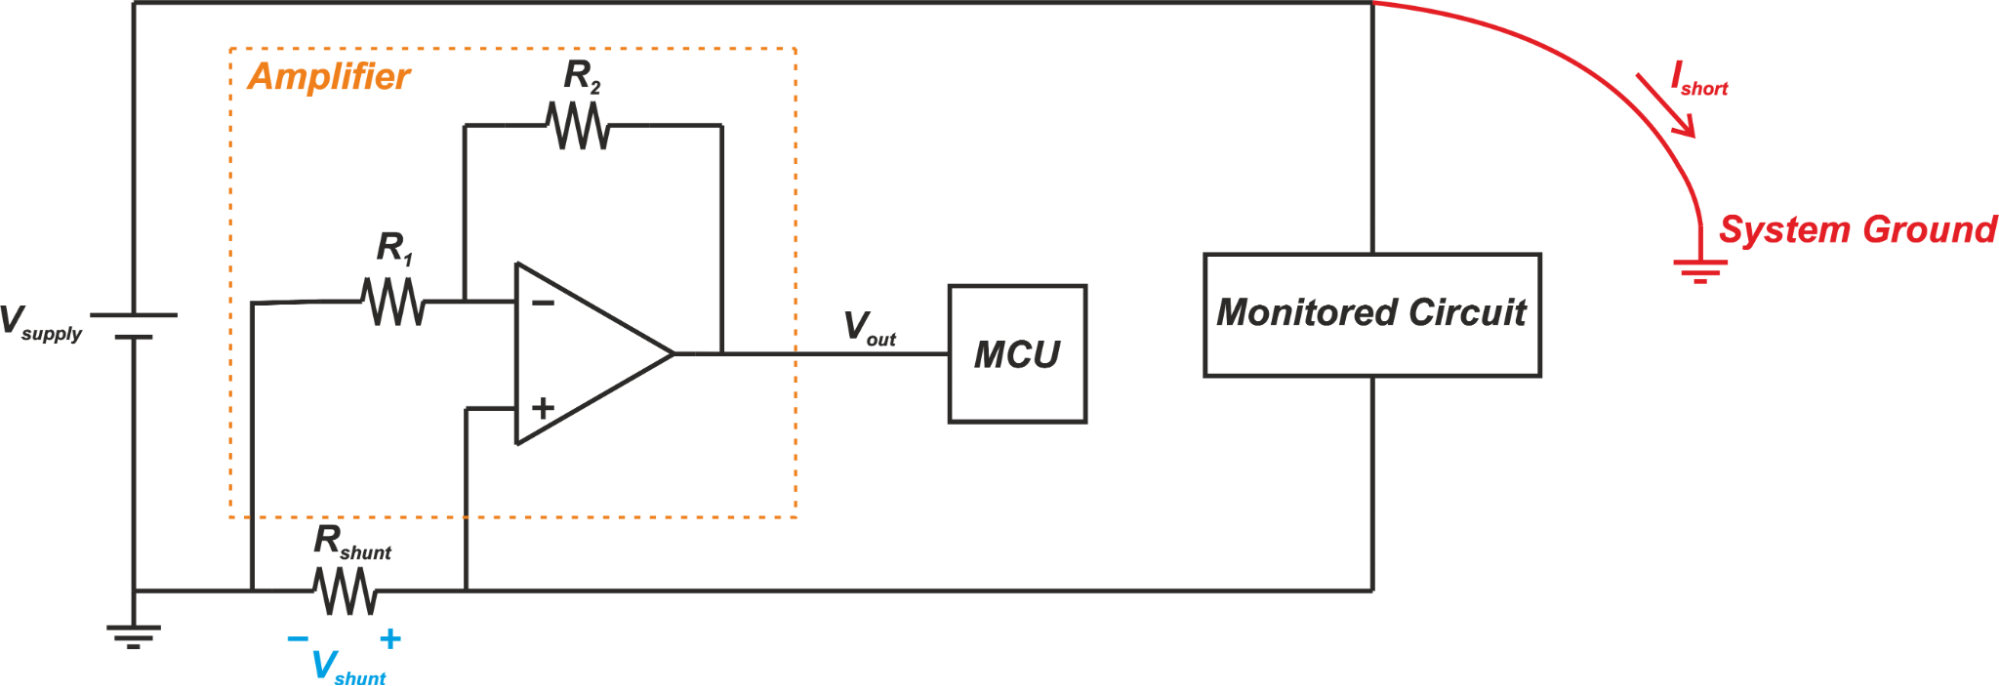
Figure 5
Le courant de défaut, Ishort, circule de la tension bus directement vers la masse système et ne passe pas par la résistance shunt. Donc, le circuit de monitoring courant ne détectera pas cette condition de défaut. La détection low‑side ne peut pas non plus détecter un court entre la masse du circuit monitoré et la masse système (Figure 6).
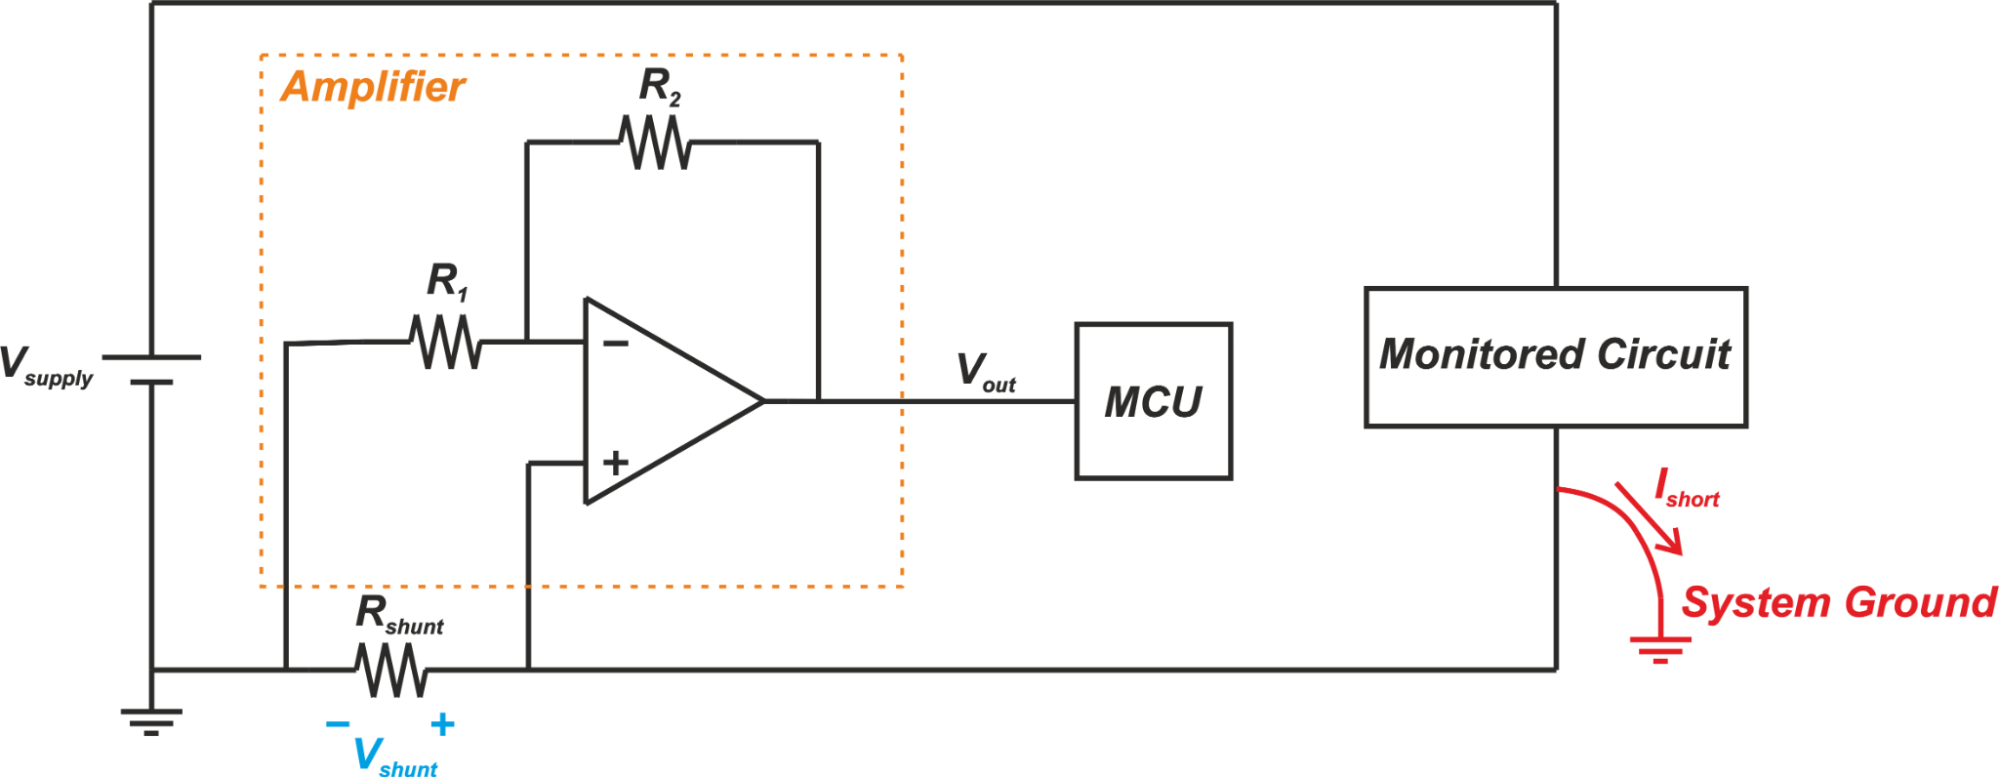
Figure 6
Cependant, la détection high‑side peut détecter les conditions de défaut qui surviennent en aval de la résistance shunt. Ceci est montré Figure 7.
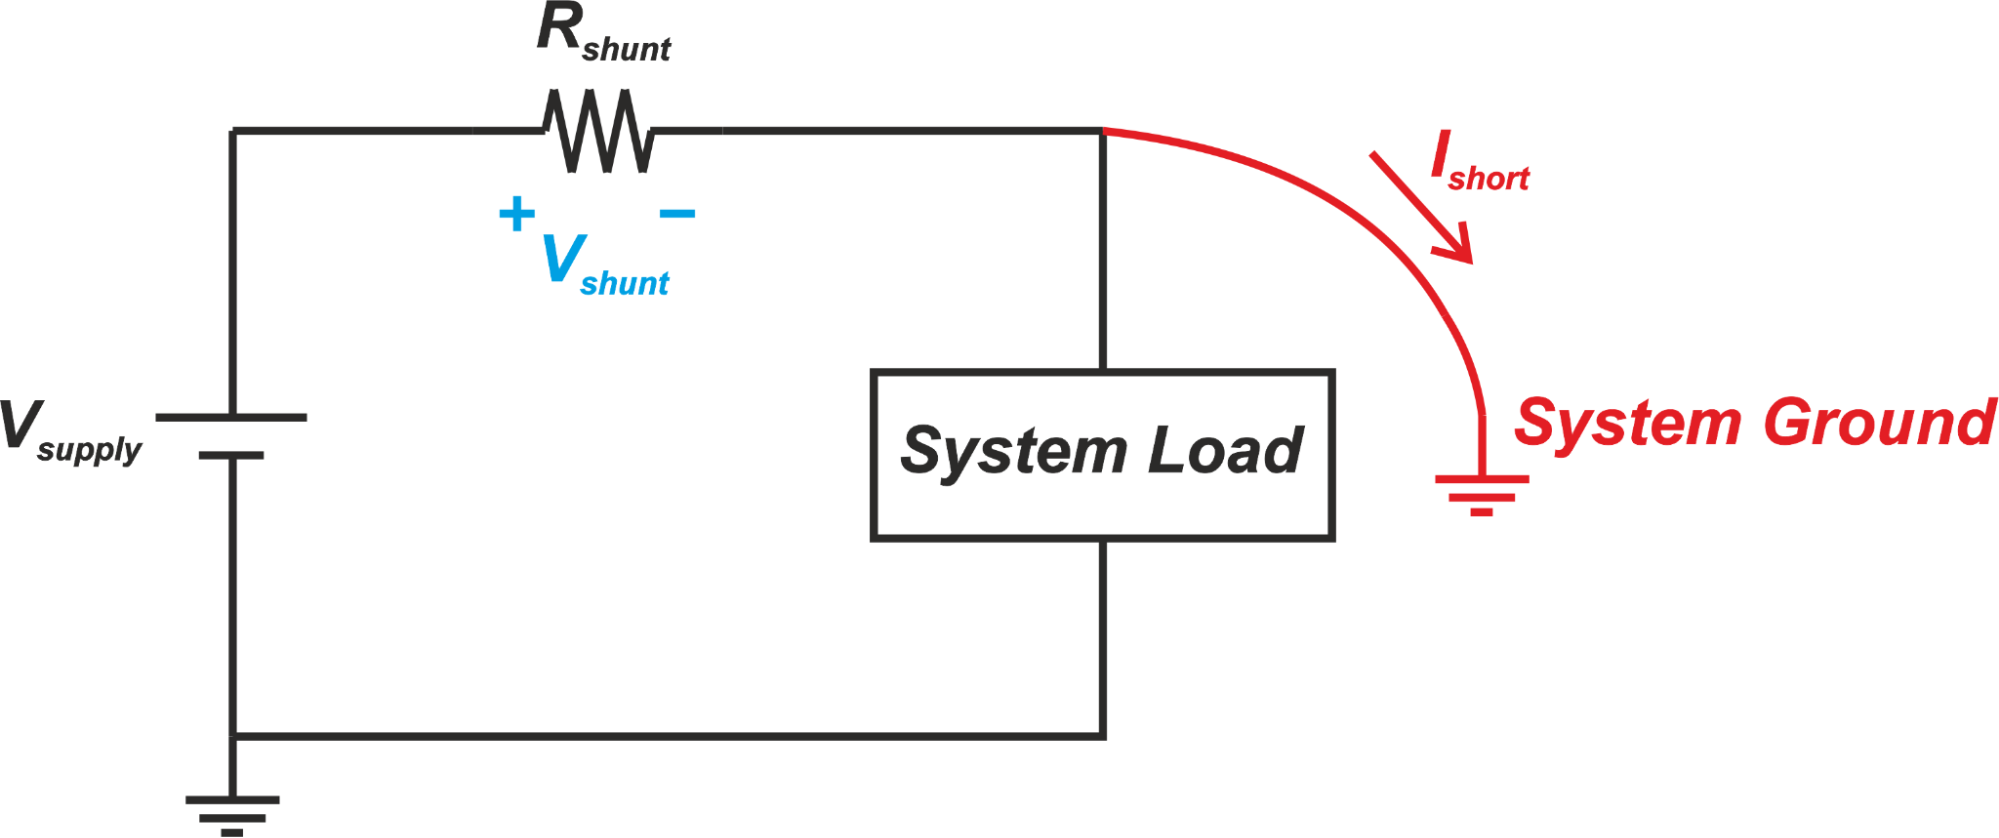
Figure 7
Dans ce cas, le courant de défaut passe par la résistance shunt. Donc, le circuit de mesure courant peut détecter la condition de court‑circuit et déclencher l'action corrective appropriée.
La détection high‑side peut simplifier le câblage
Un autre inconvénient de la détection low‑side est que deux fils sont nécessaires pour alimenter le circuit monitoré même si la masse système est disponible. Par exemple, en applications automobiles, le châssis de la voiture sert de masse commune. Avec le châssis au niveau masse système, nous n'avons besoin que d'un seul fil pour alimenter une charge. Cependant, si le courant à travers la charge est monitoré par la technique low‑side, la masse système ne peut pas être utilisée et deux fils sont requis pour la charge. Puisque la technique high‑side utilise la masse système pour la charge monitorée, elle ne souffre pas de cette limitation. C'est pourquoi la détection high‑side est mieux adaptée aux applications automobiles.
Dans le prochain article, nous examinerons le schéma Figure 3 en détail. Nous verrons que cette structure est aussi sensible à la résistance de piste PCB et une mesure plus précise peut être faite au moyen d'un amplificateur différentiel.
Conclusion
L'avantage principal de la détection low‑side est que des configurations relativement simples peuvent être utilisées pour amplifier la tension aux bornes du shunt. Cependant, la détection low‑side est sujette aux perturbations de masse et ne peut pas détecter les conditions de défaut. La détection low‑side est généralement utilisée en contrôle moteur sensible au coût qui doit compétiter sur le marché grand public.
Pour voir la liste complète de mes articles, visitez cette page.
Capteur
- Guide pratique des diviseurs de courant : construire, mesurer et simuler avec une pile 6 V
- Limitations de l'Amplificateur Émetteur Commun : Distorsion, Température et Défis Haute Fréquence
- Transistors Bipolaires à Grille Isolée (IGBT) : Fusion de la Précision FET et de la Puissance BJT
- Systèmes de signaux de courant : la boucle 4–20 mA expliquée
- Capteurs de déplacement à courants de Foucault haute précision pour applications industrielles
- Amélioration de la détection de courant sans contact dans les VE : Solutions de conception pratiques
- Puce de capteur chimique à limite quantique permettant une détection rapide et précise de composés traces
- Détection avancée de champ magnétique avec la technologie de réseau de Bragg sur fibre de la NASA
- Maîtriser la Conception PCB : Astuces Prouvées pour Améliorer l'Intégrité du Signal, CEM et Routage des Pistes